制造解决方案
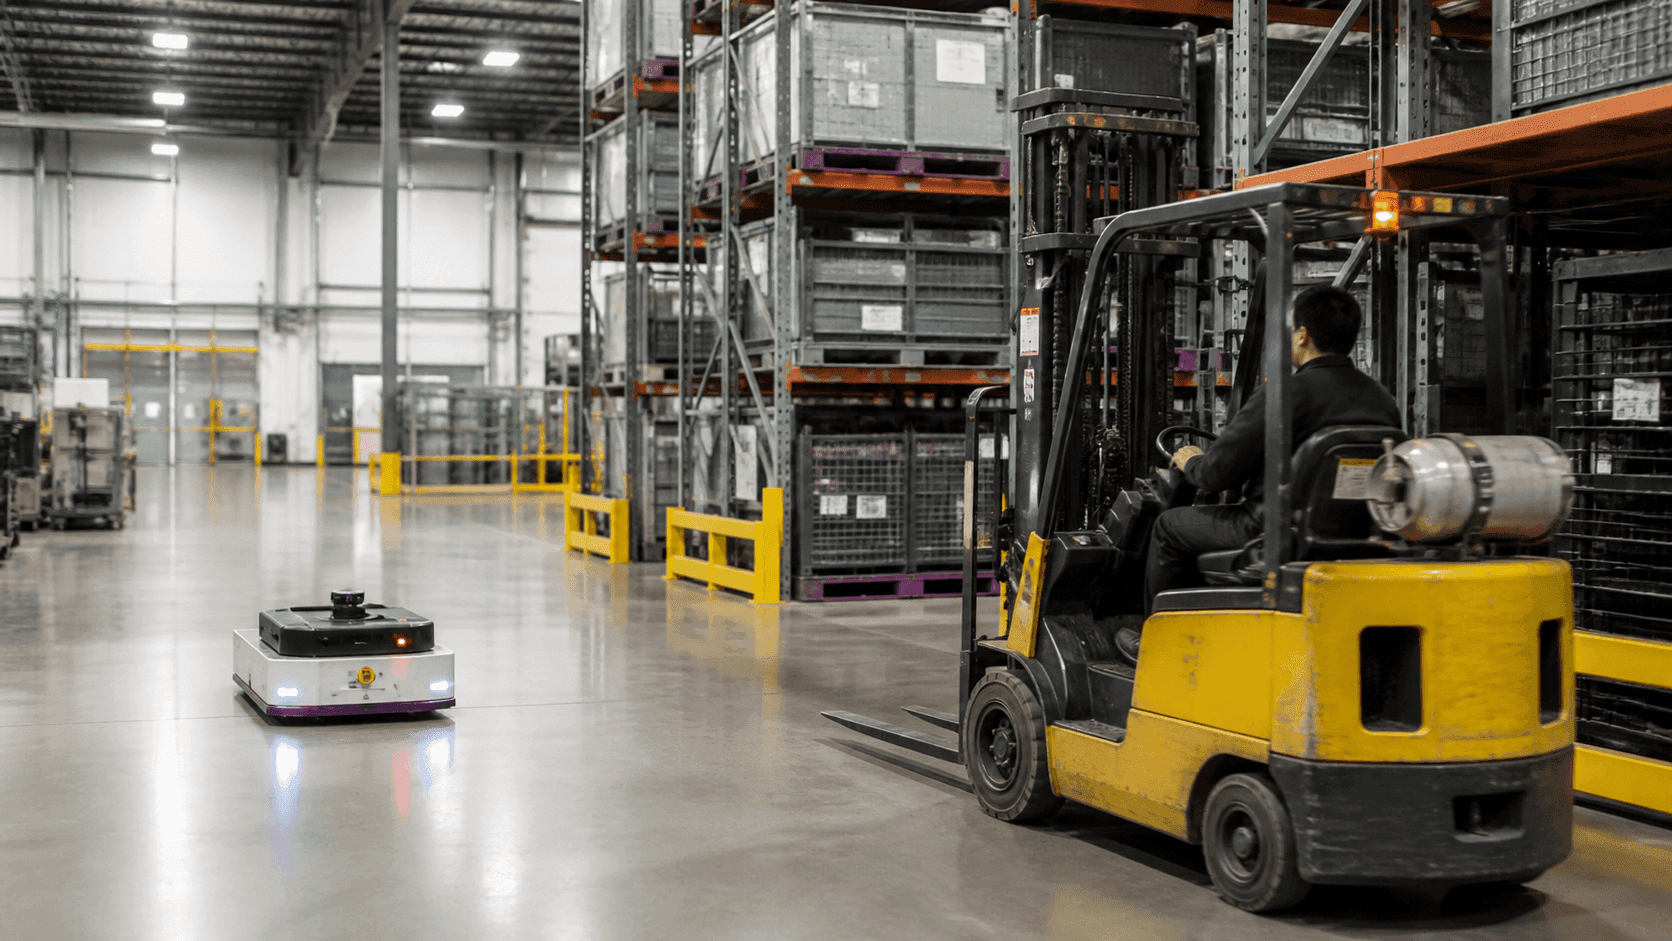
叉车与AMR防碰撞
按照统一标准管理叉车与AMR混行区域的风险处置记录。重复测试结果可用于生产线扩建和运行检查。

向AMR控制系统传输叉车坐标,辅助避让决策
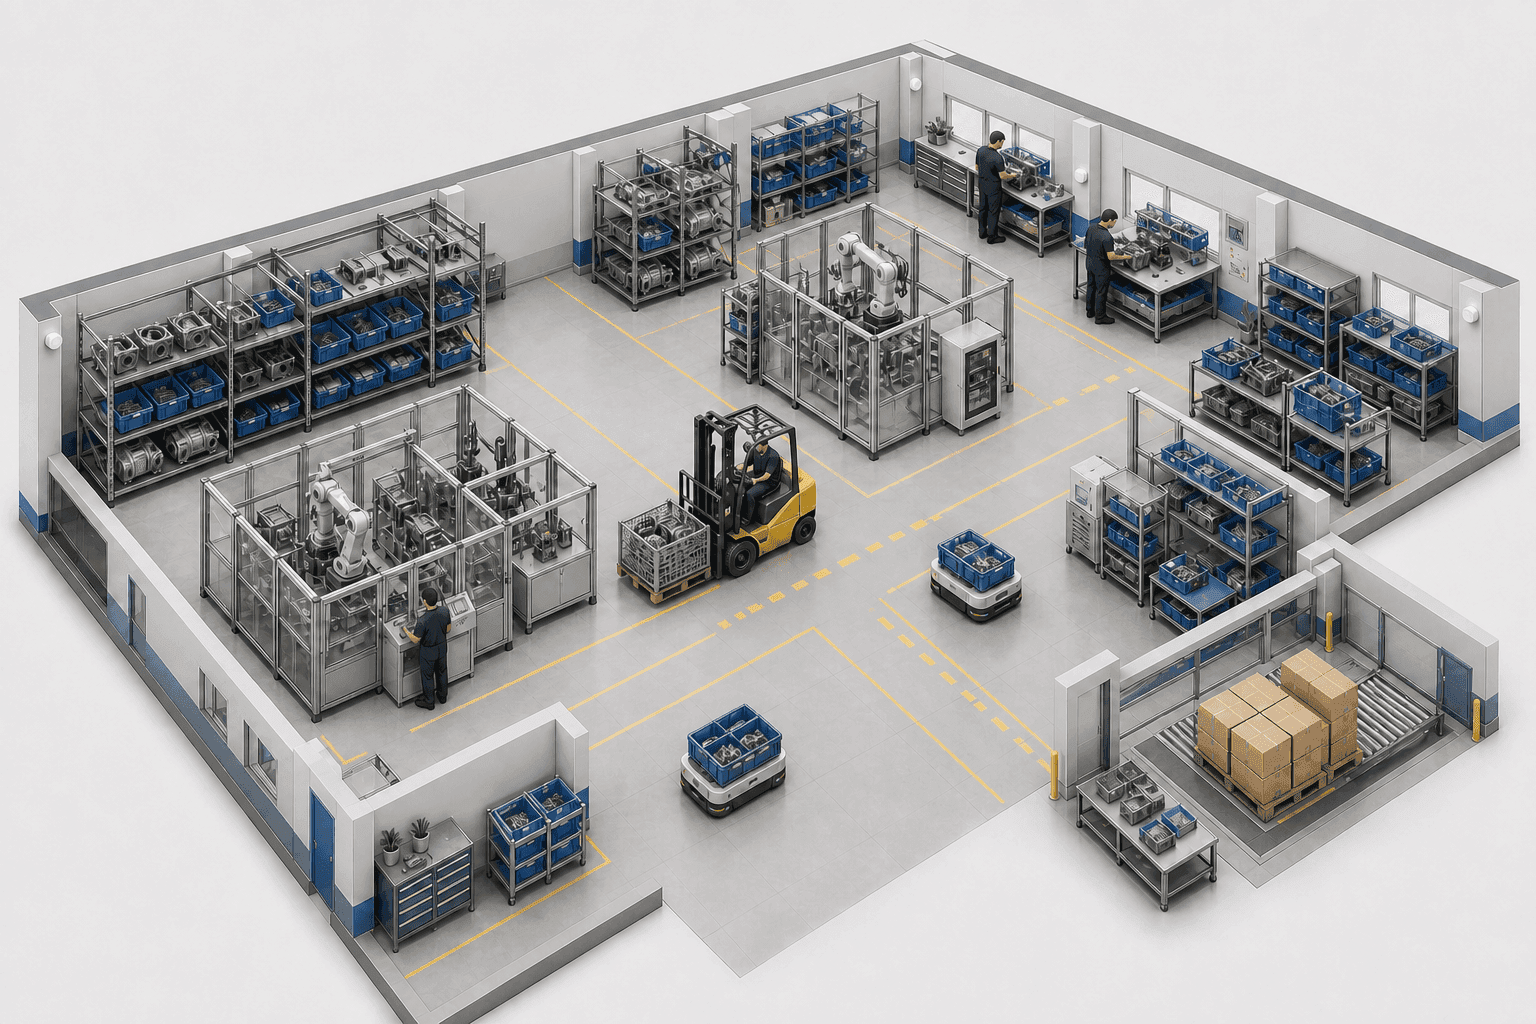
TwinTracker UWB接收叉车UWB标签信号,ORBRO Server将其计算为工厂坐标。包含测量时间和有效状态的坐标会传输至AMR控制系统。接收器布置与坐标转换基准通过实测货架、设备和交叉通道确定。
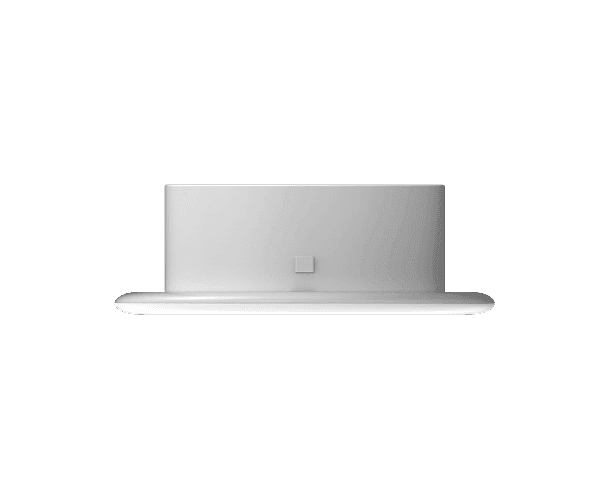
TwinTracker UWB
安装在工厂H型钢和通道上方,用于接收叉车标签信号的UWB接收器。优先覆盖货架端部和AMR交叉区域,据此确定安装高度与朝向。在设备和货物实际就位的条件下确认信号覆盖范围与坐标连续性。
基于叉车坐标的避让控制集成
在叉车上固定UWB Tag,并按工厂地图基准计算移动坐标。 把测量时间和有效状态传输至AMR控制系统,用于减速与停车判断。
为叉车安装UWB标签
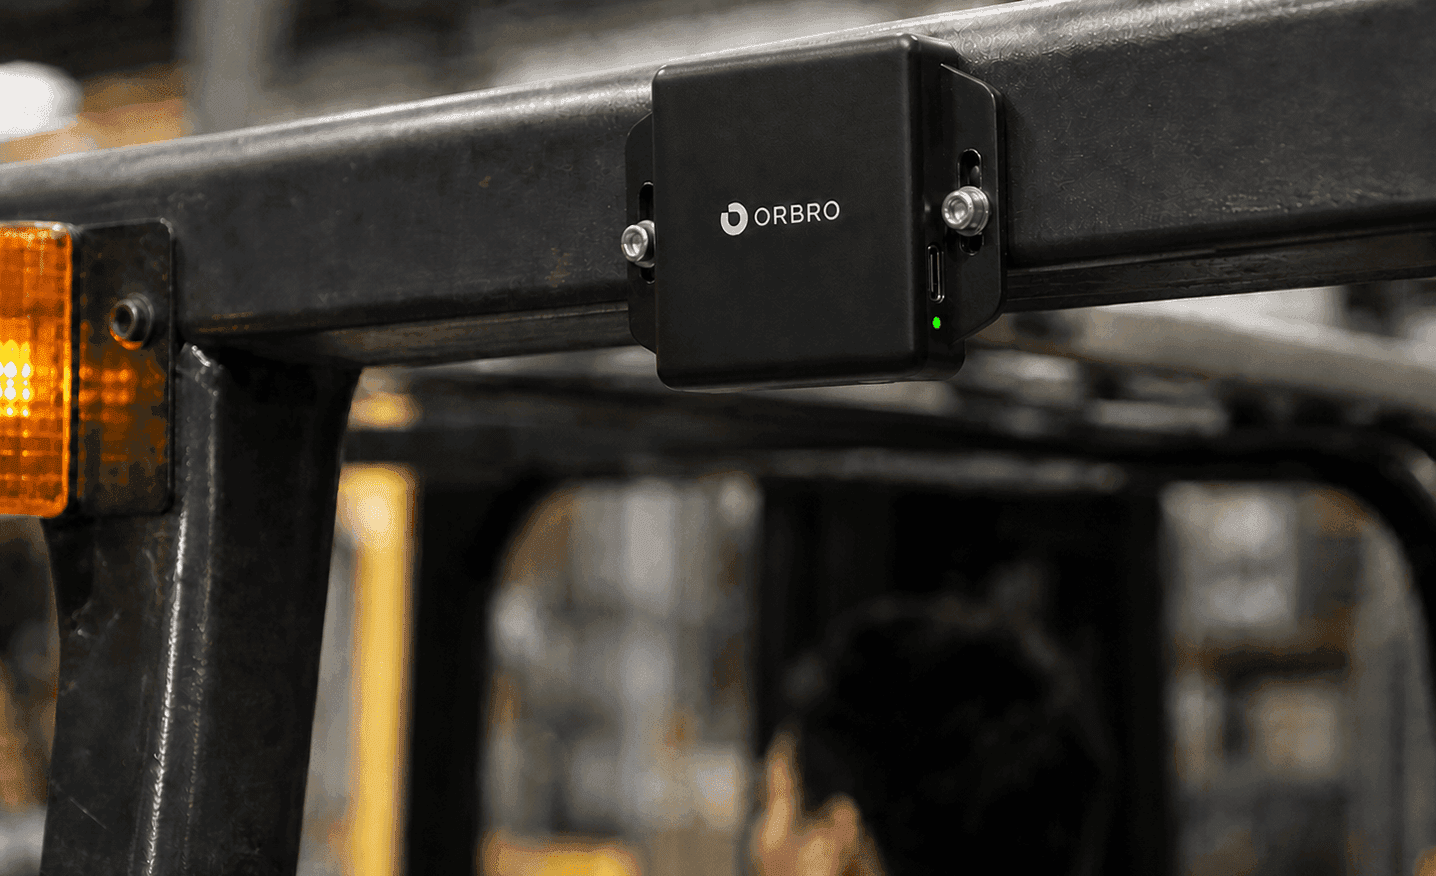
在叉车顶部护架上安装UWB Tag RU-O3405。标签尺寸为66×50×20mm,通过两侧固定翼安装,以承受车辆振动。安装位置和供电方式需在确认门架遮挡、轮班时长及维修动线后确定。
连续追踪叉车位置
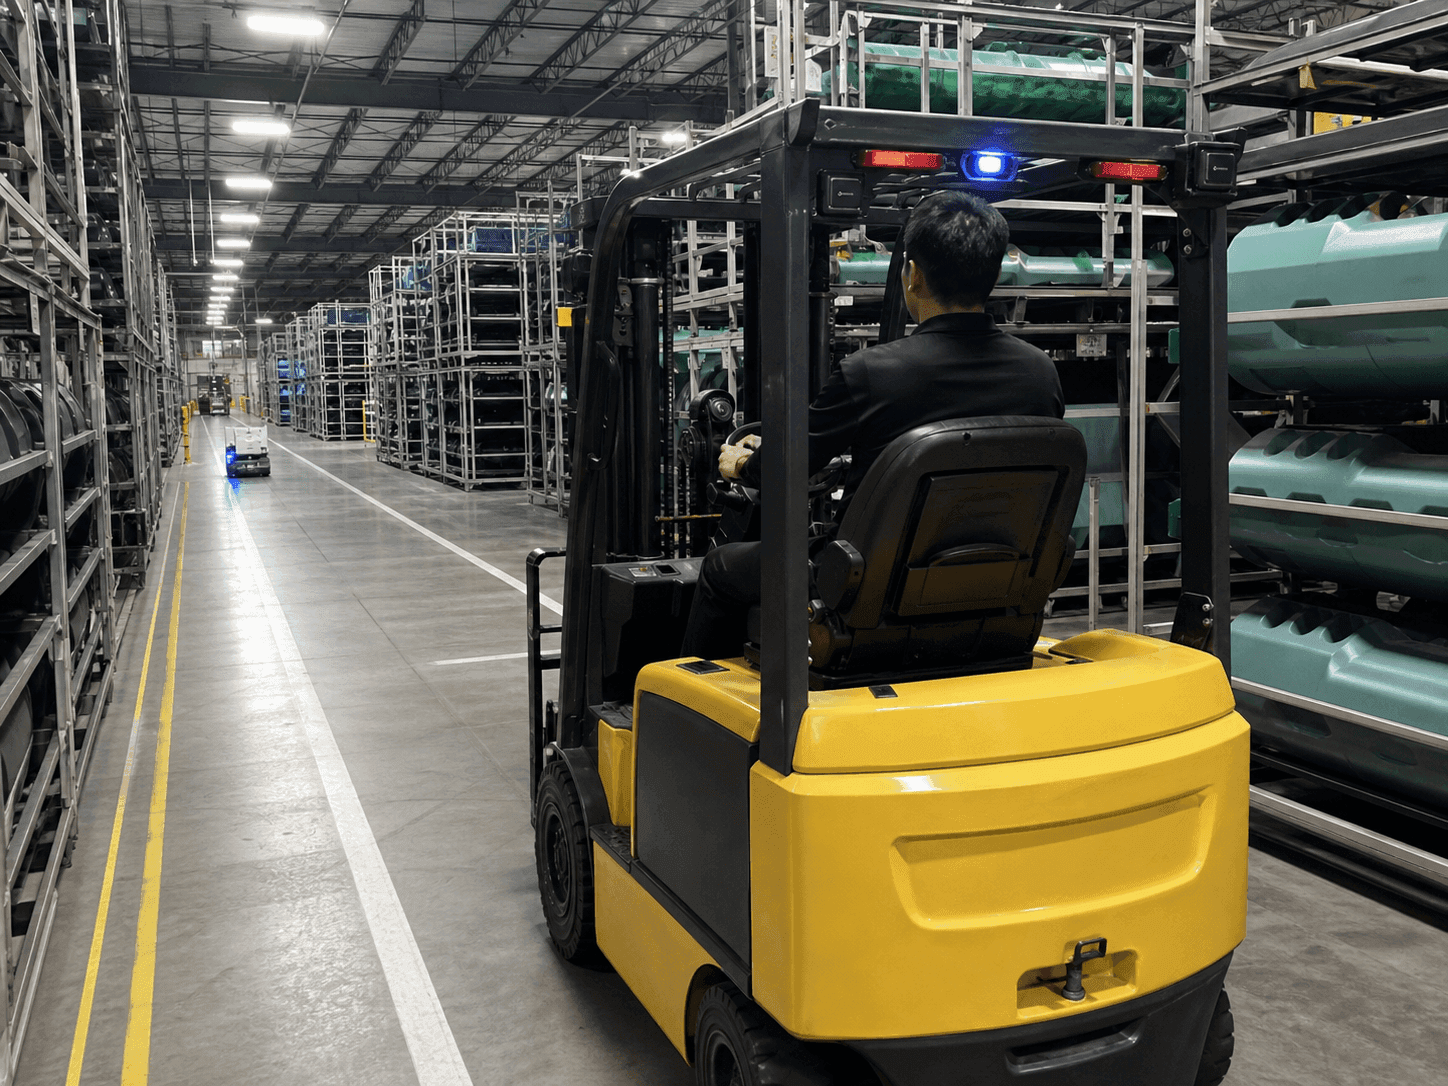
叉车在工厂通道行驶期间持续采集标签坐标。ORBRO Server将叉车ID、位置和测量时间整理为同一条记录。坐标更新条件会结合车辆速度、通道宽度和交叉区域运行标准进行设定。
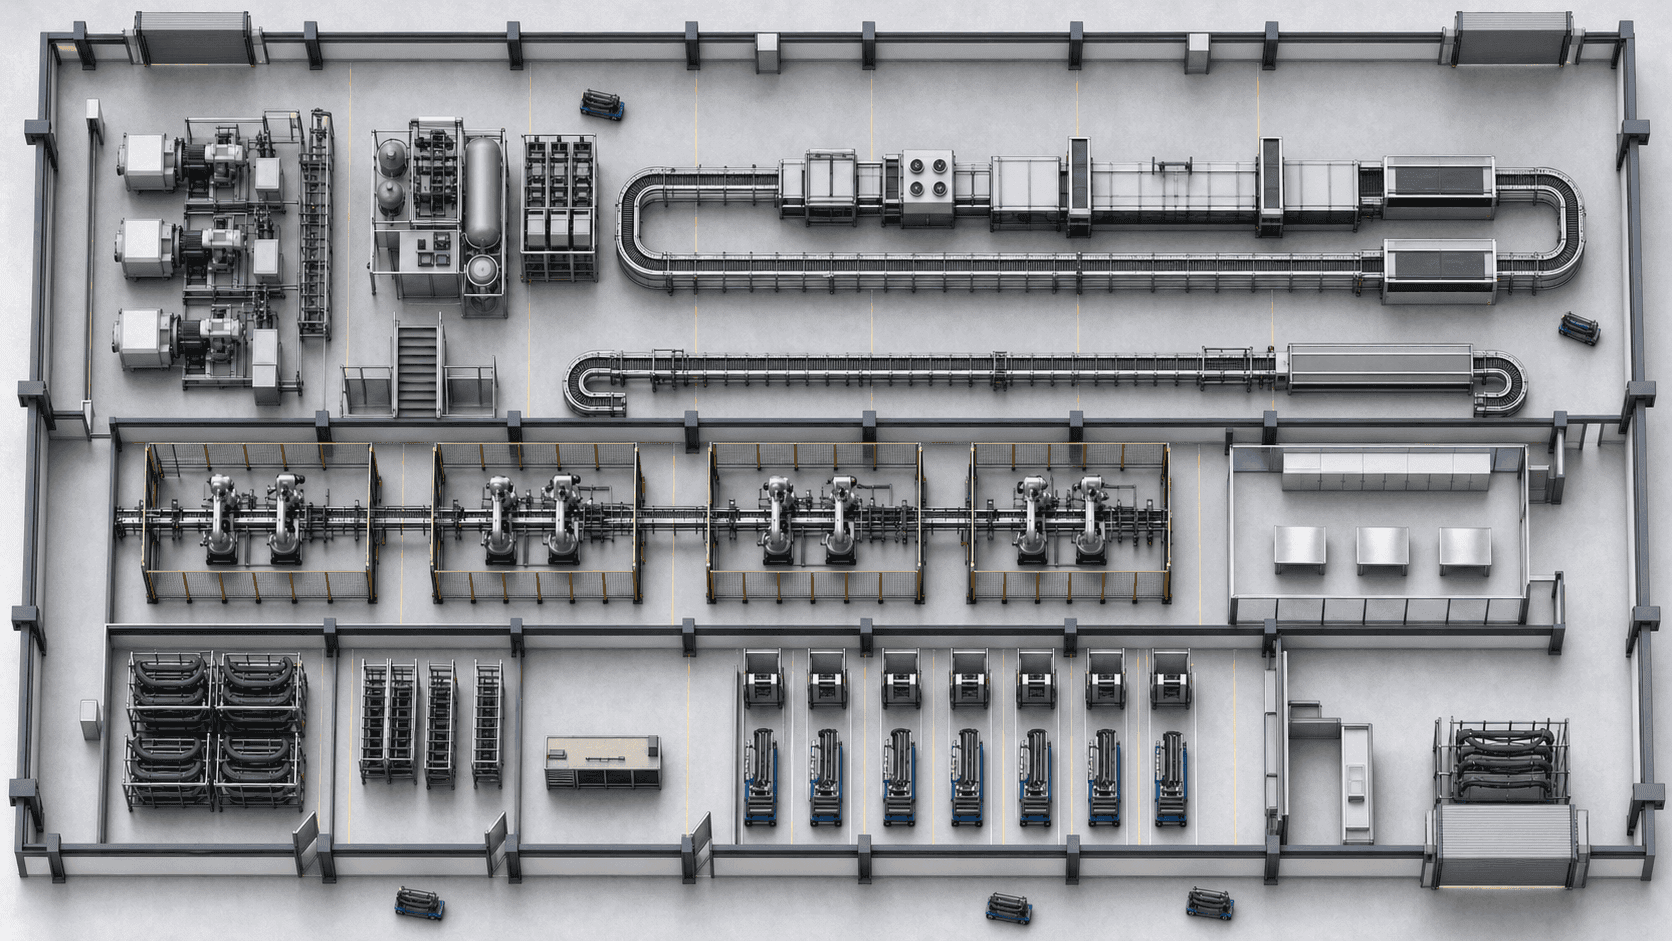
与工厂地图坐标基准对齐
以工厂布局图为共同基准,统一UWB坐标与AMR地图坐标的原点和轴向。在现场实测主要通道和基准点后设定坐标转换值,生产线或货架布置变更时重新校准。
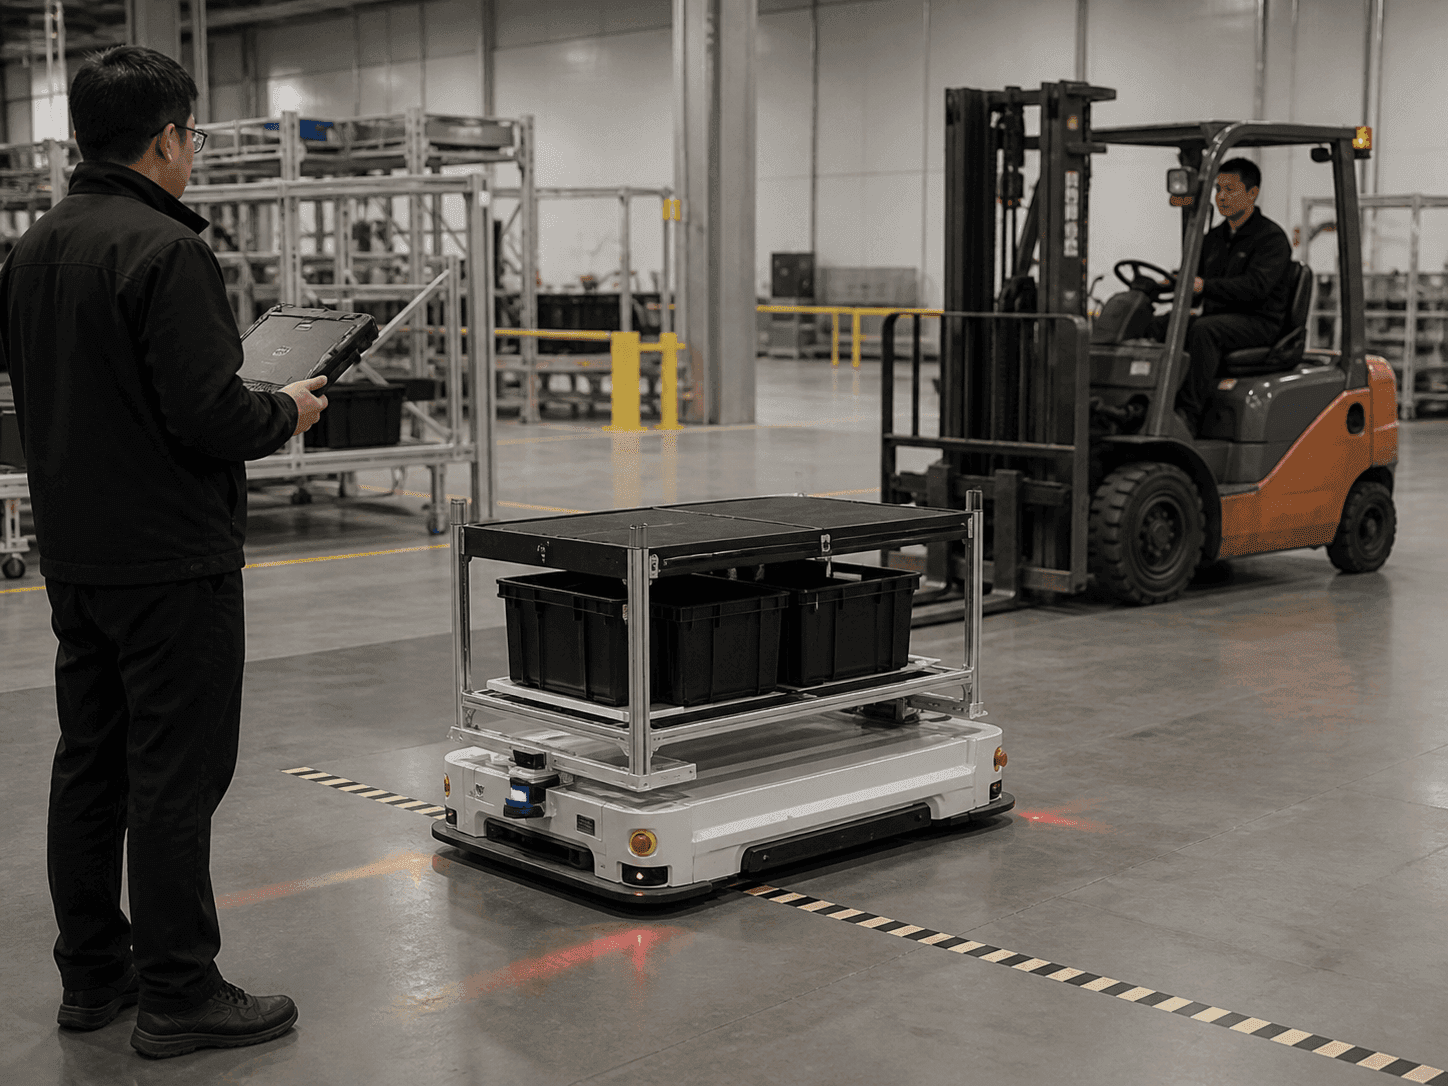
集成AMR减速与停车判断
将叉车ID、坐标、测量时间和有效状态传输至AMR控制系统。AMR将当前路线与叉车接近位置进行比较,判断减速、停车或绕行。通信中断或坐标延迟时的动作由双方与AMR厂商共同定义。
现场定位质量验证
实测盲区和接收器安装位置,区分外部标签与陈旧坐标。 通过重复行驶测试确认坐标传输与AMR响应条件,并留作运行标准。
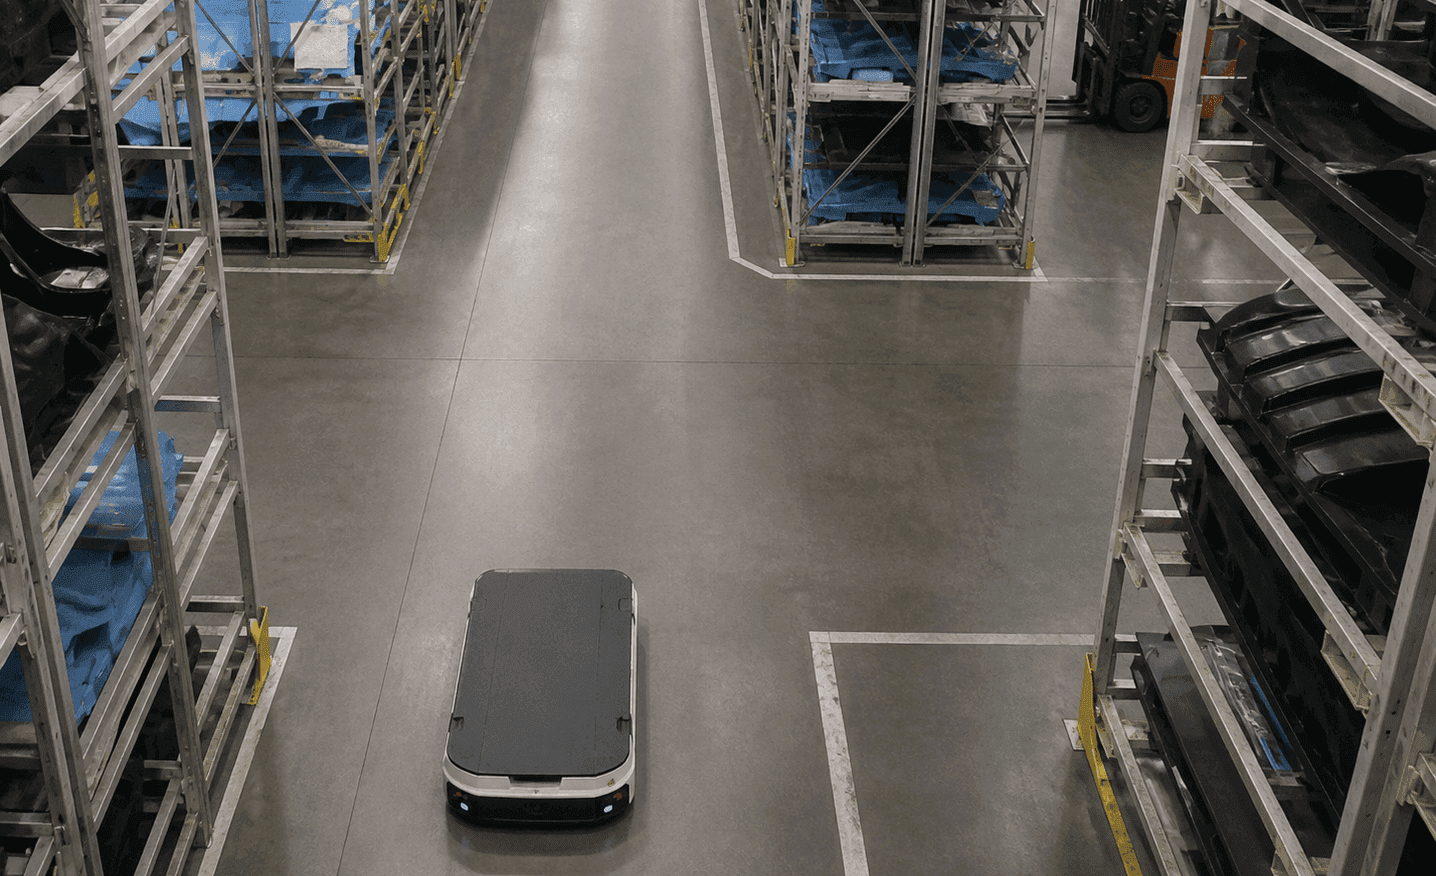
提前应对盲区交叉通道
优先覆盖被高货架和设备遮挡视线的交叉通道。即使叉车尚未进入AMR自身激光雷达的视野,AMR也可通过传输坐标掌握接近情况。结合通道宽度与车辆限速设置等待进入区和减速判断区。
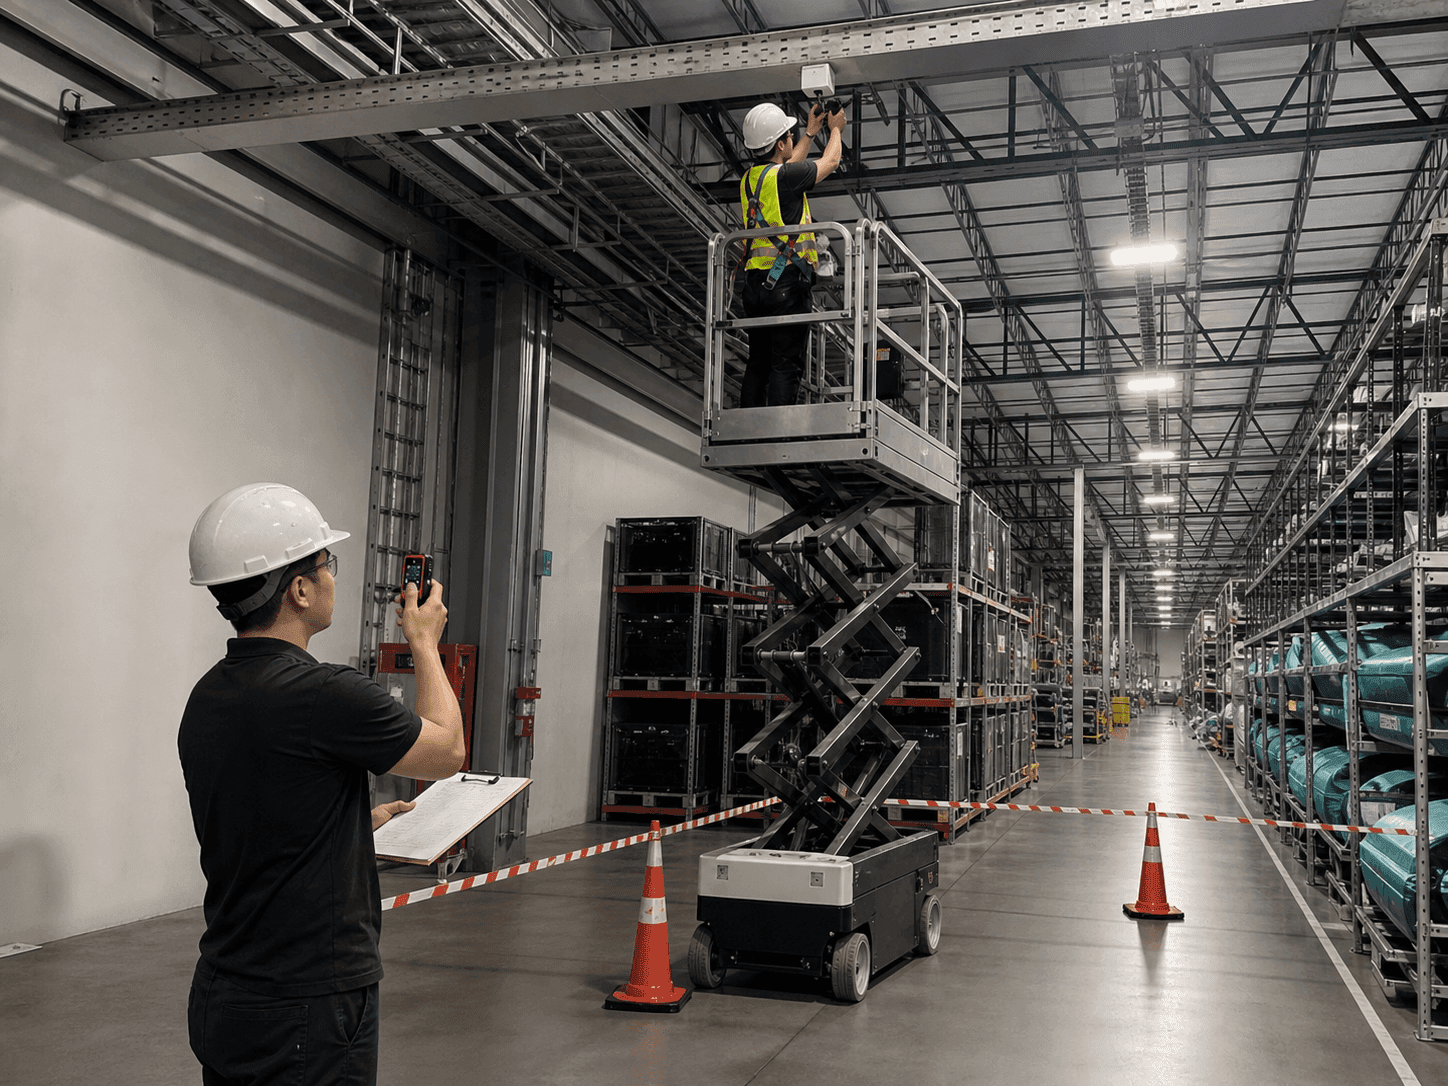
实测结构物上的接收器位置
逐区段测量接收器安装结构物的间距与高度。根据实测值校准TwinTracker UWB安装坐标,并比较各通道的位置偏差。在设备与货物就位的运行条件下重复验证叉车坐标是否连续。
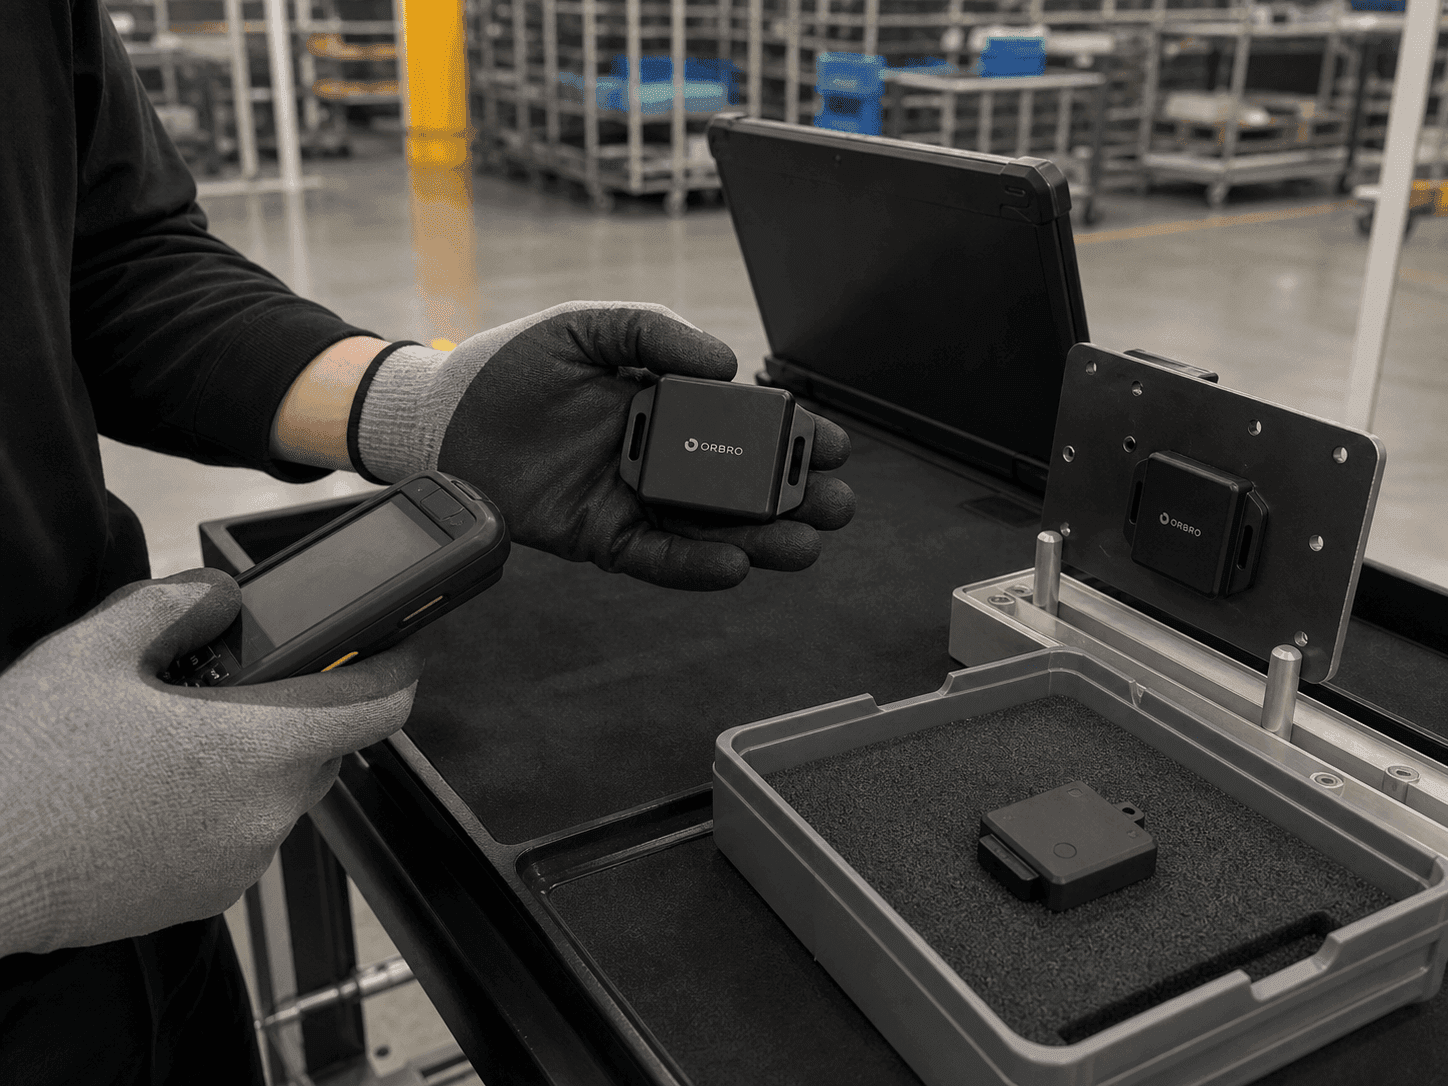
检查注册标签与坐标质量
请区分已注册叉车标签与外部标签的信号。按照对接规约,把ORBRO提供位置数据与AMR控制系统判断是否采用坐标这两件事衔接起来。确定最后接收时刻和坐标有效状态的处理条件,并检查变更前后的动作。
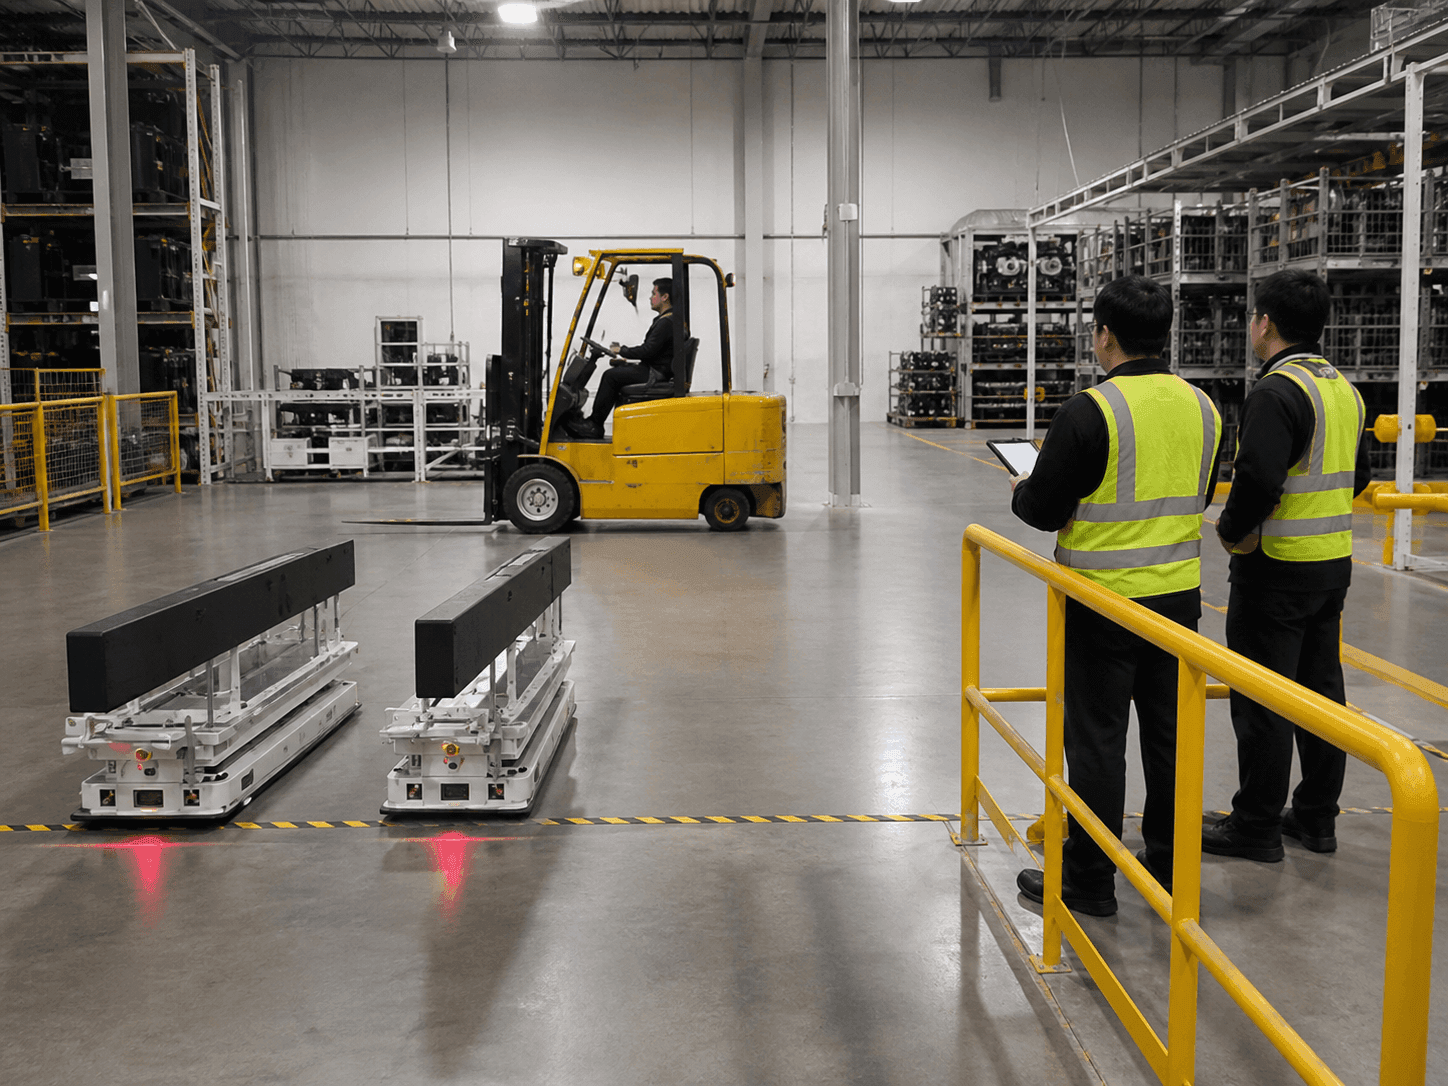
验证避让运行场景
分别测试正常通行、交叉接近、紧急停车和通信中断等场景。记录各场景中的坐标传输状态,以及AMR的减速、停车或绕行结果。测试记录可用于确定下一条生产线的接收器布置和集成条件。
推荐产品
基于 ORBRO OS 的组成模块
所有解决方案均运行于 ORBRO OS 之上,并通过多种产品互联协作。 可根据应用范围与现场条件灵活调整配置。