物流ソリューション
輸送車両ドック割当
ヤード内の車両位置、紐づくコンテナ情報、ドックの利用状況を確認します。システムが適切なドックを提示し、管理者が内容を確認して割当を確定します。

車両位置とドック利用状況から割当候補を提示
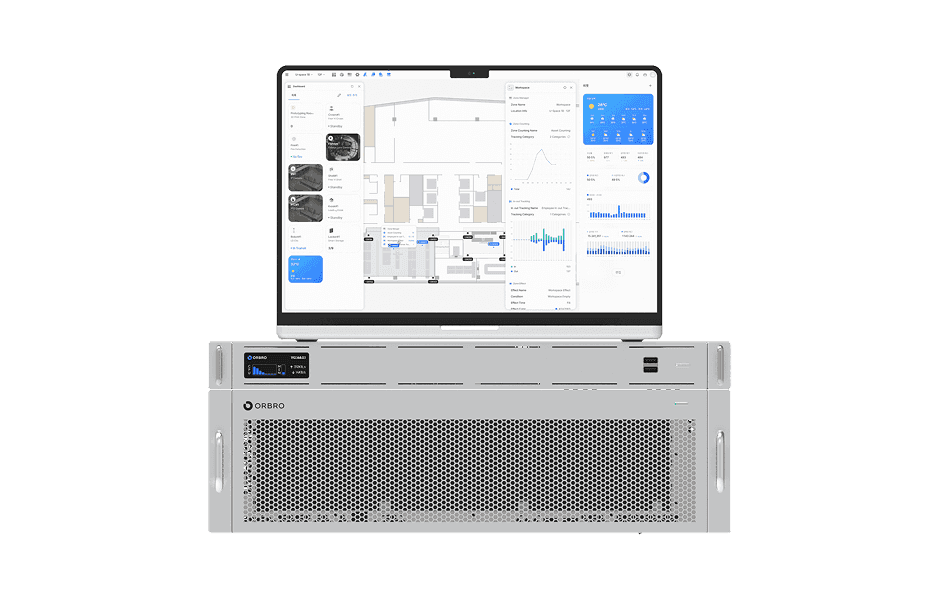
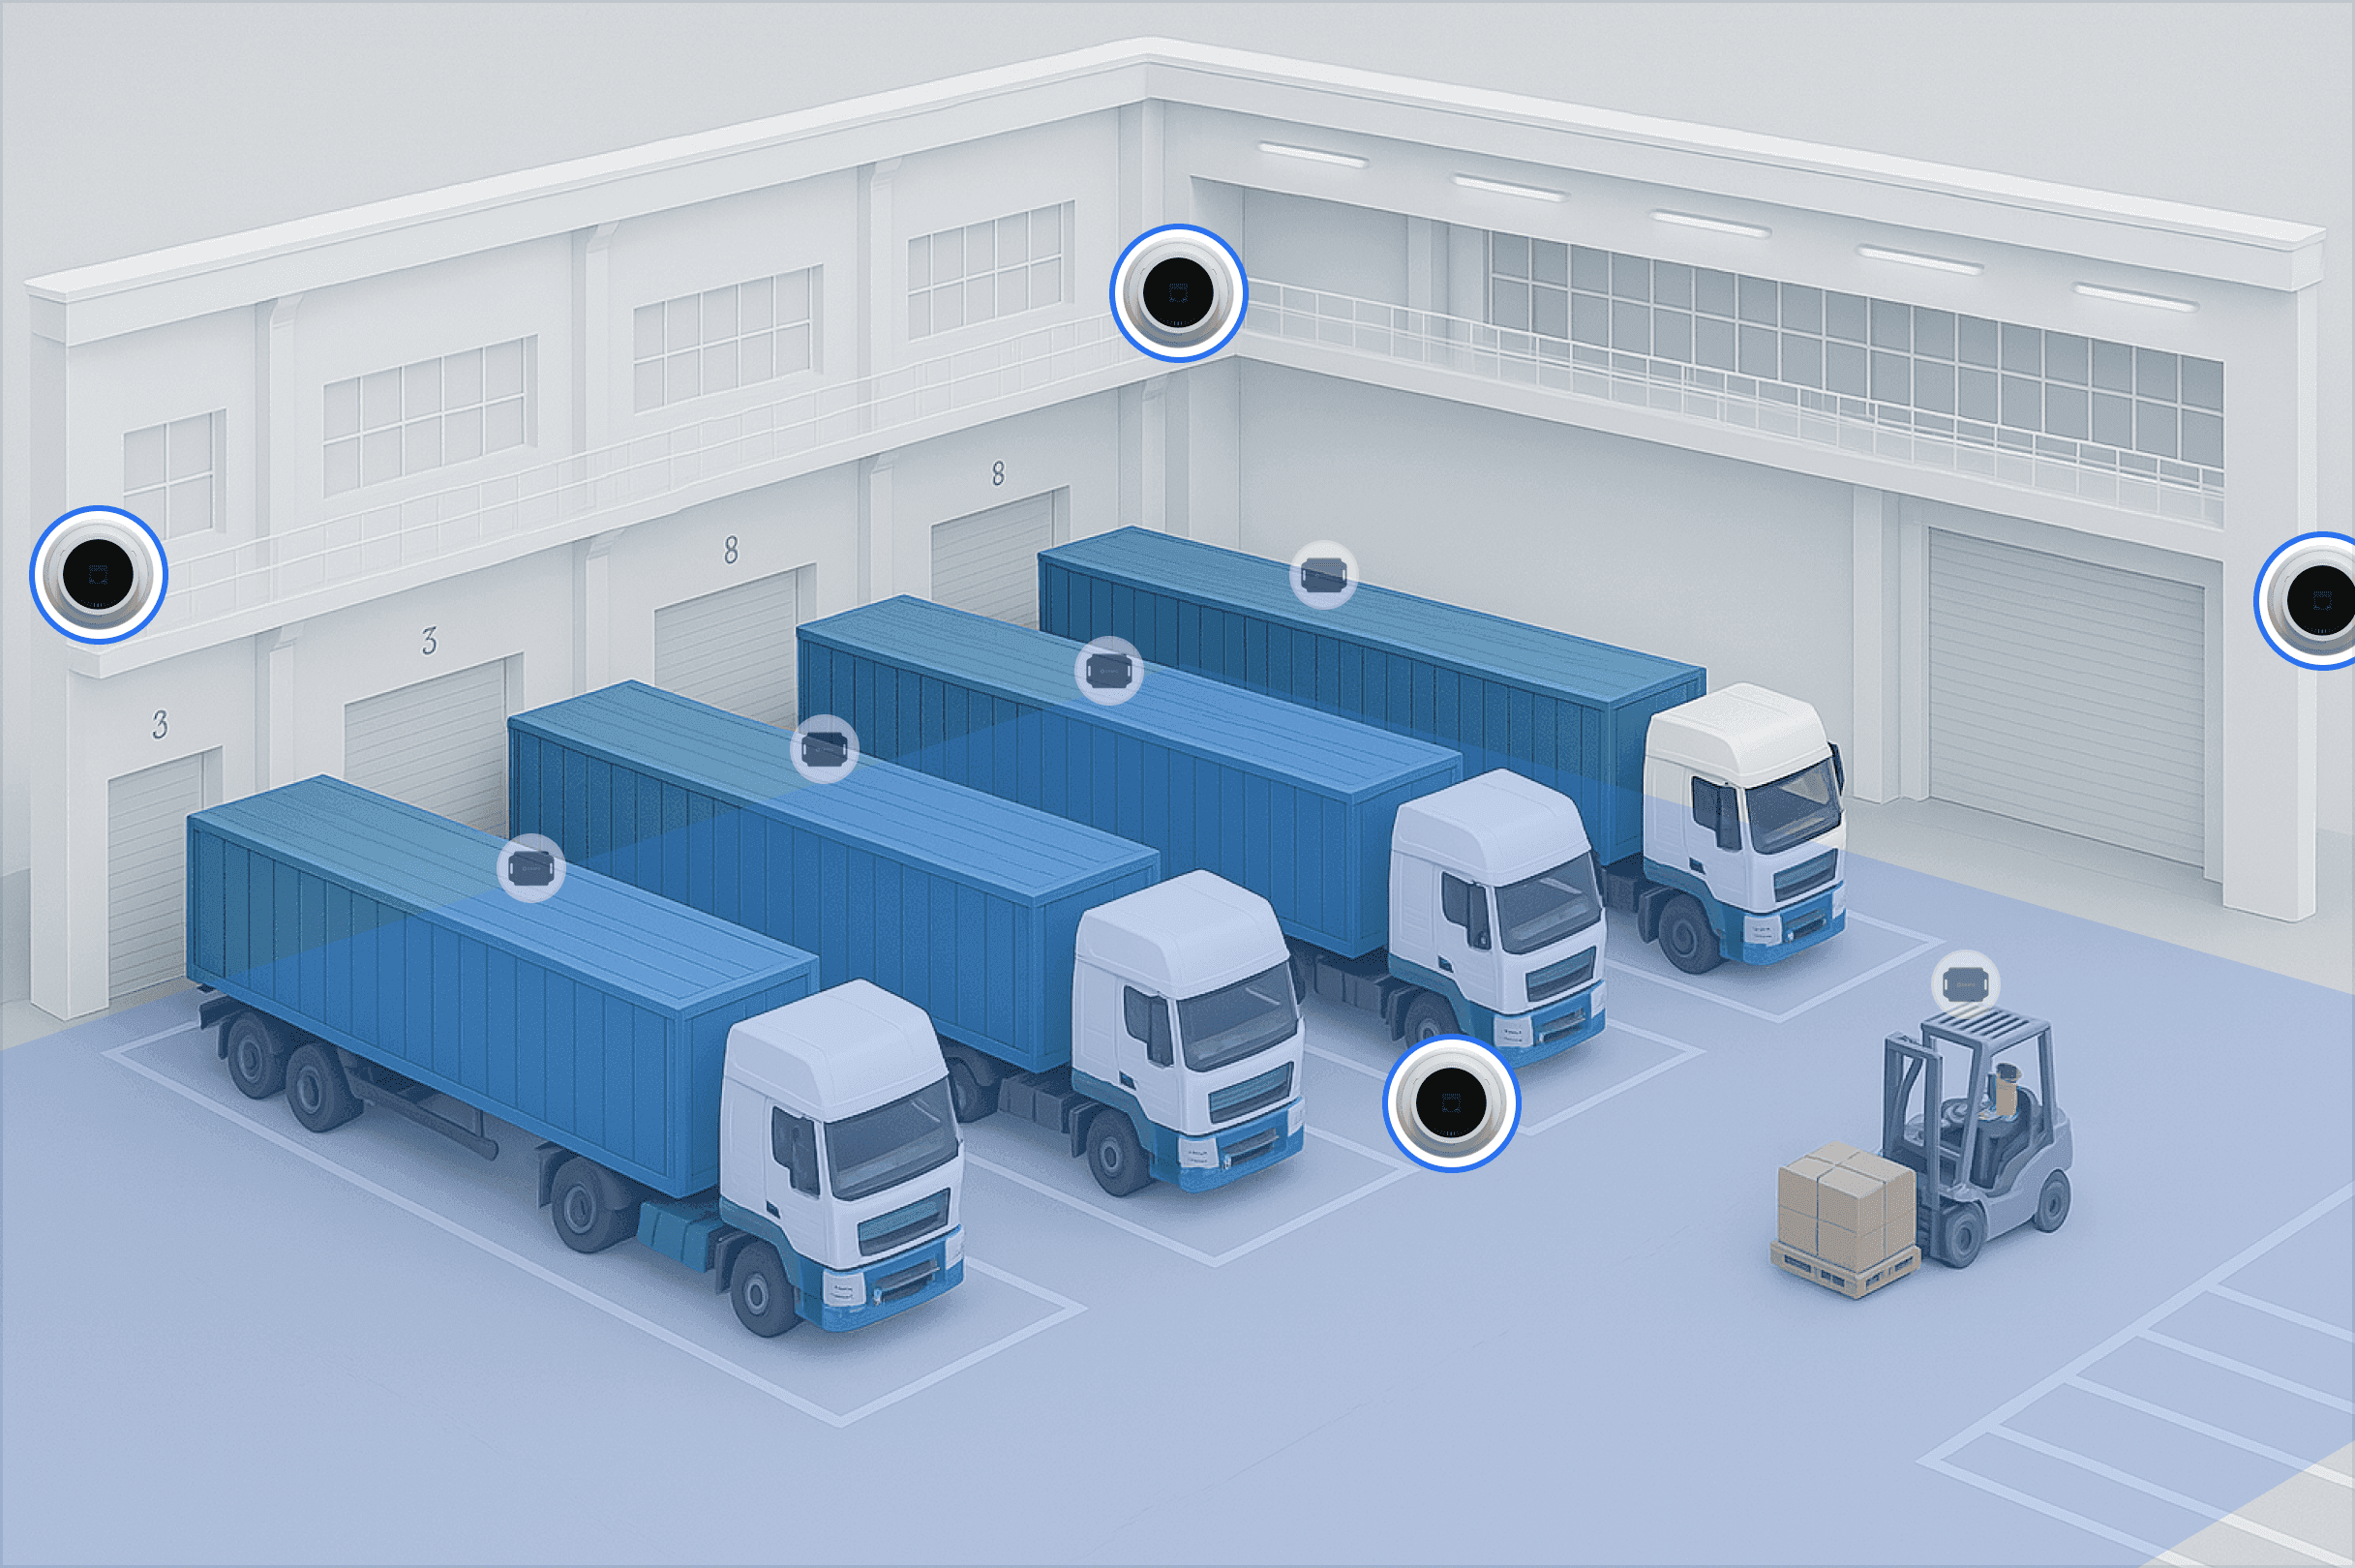
車両またはトレーラーにORBRO Tagを取り付け、ヤード区画とドック周辺にTwinTracker UWBを設置します。車両位置、紐づくコンテナ情報、ドック利用履歴は発生時刻を基準にORBRO Serverへ保存されます。ORBRO OSで待機車両と空きドックを確認し、管理者が割当を確定します。
TwinTracker UWB
ヤード区画とドック周辺に設置し、ORBRO Tagの位置信号を受信します。隣接するドックを識別できるよう受信機の間隔と設置高さを調整します。車両とコンテナを実際に配置した状態で遮蔽箇所を確認し、設置位置を確定します。
センター内の車両位置確認
車両がいるヤード区画、紐づくコンテナ情報、ドック接岸状況を確認します。到着順と作業条件をもとに、管理者が割当先のドックを確定します。
車両・コンテナ情報の登録
入場前に車両番号、コンテナ番号、輸送情報、ORBRO Tag番号をまとめて登録します。車両がヤードとドックを移動しても、一つの輸送案件として継続して検索できます。登録項目は既存の配車情報と入出場情報に合わせて構成します。
ヤード区画と現在位置の確認
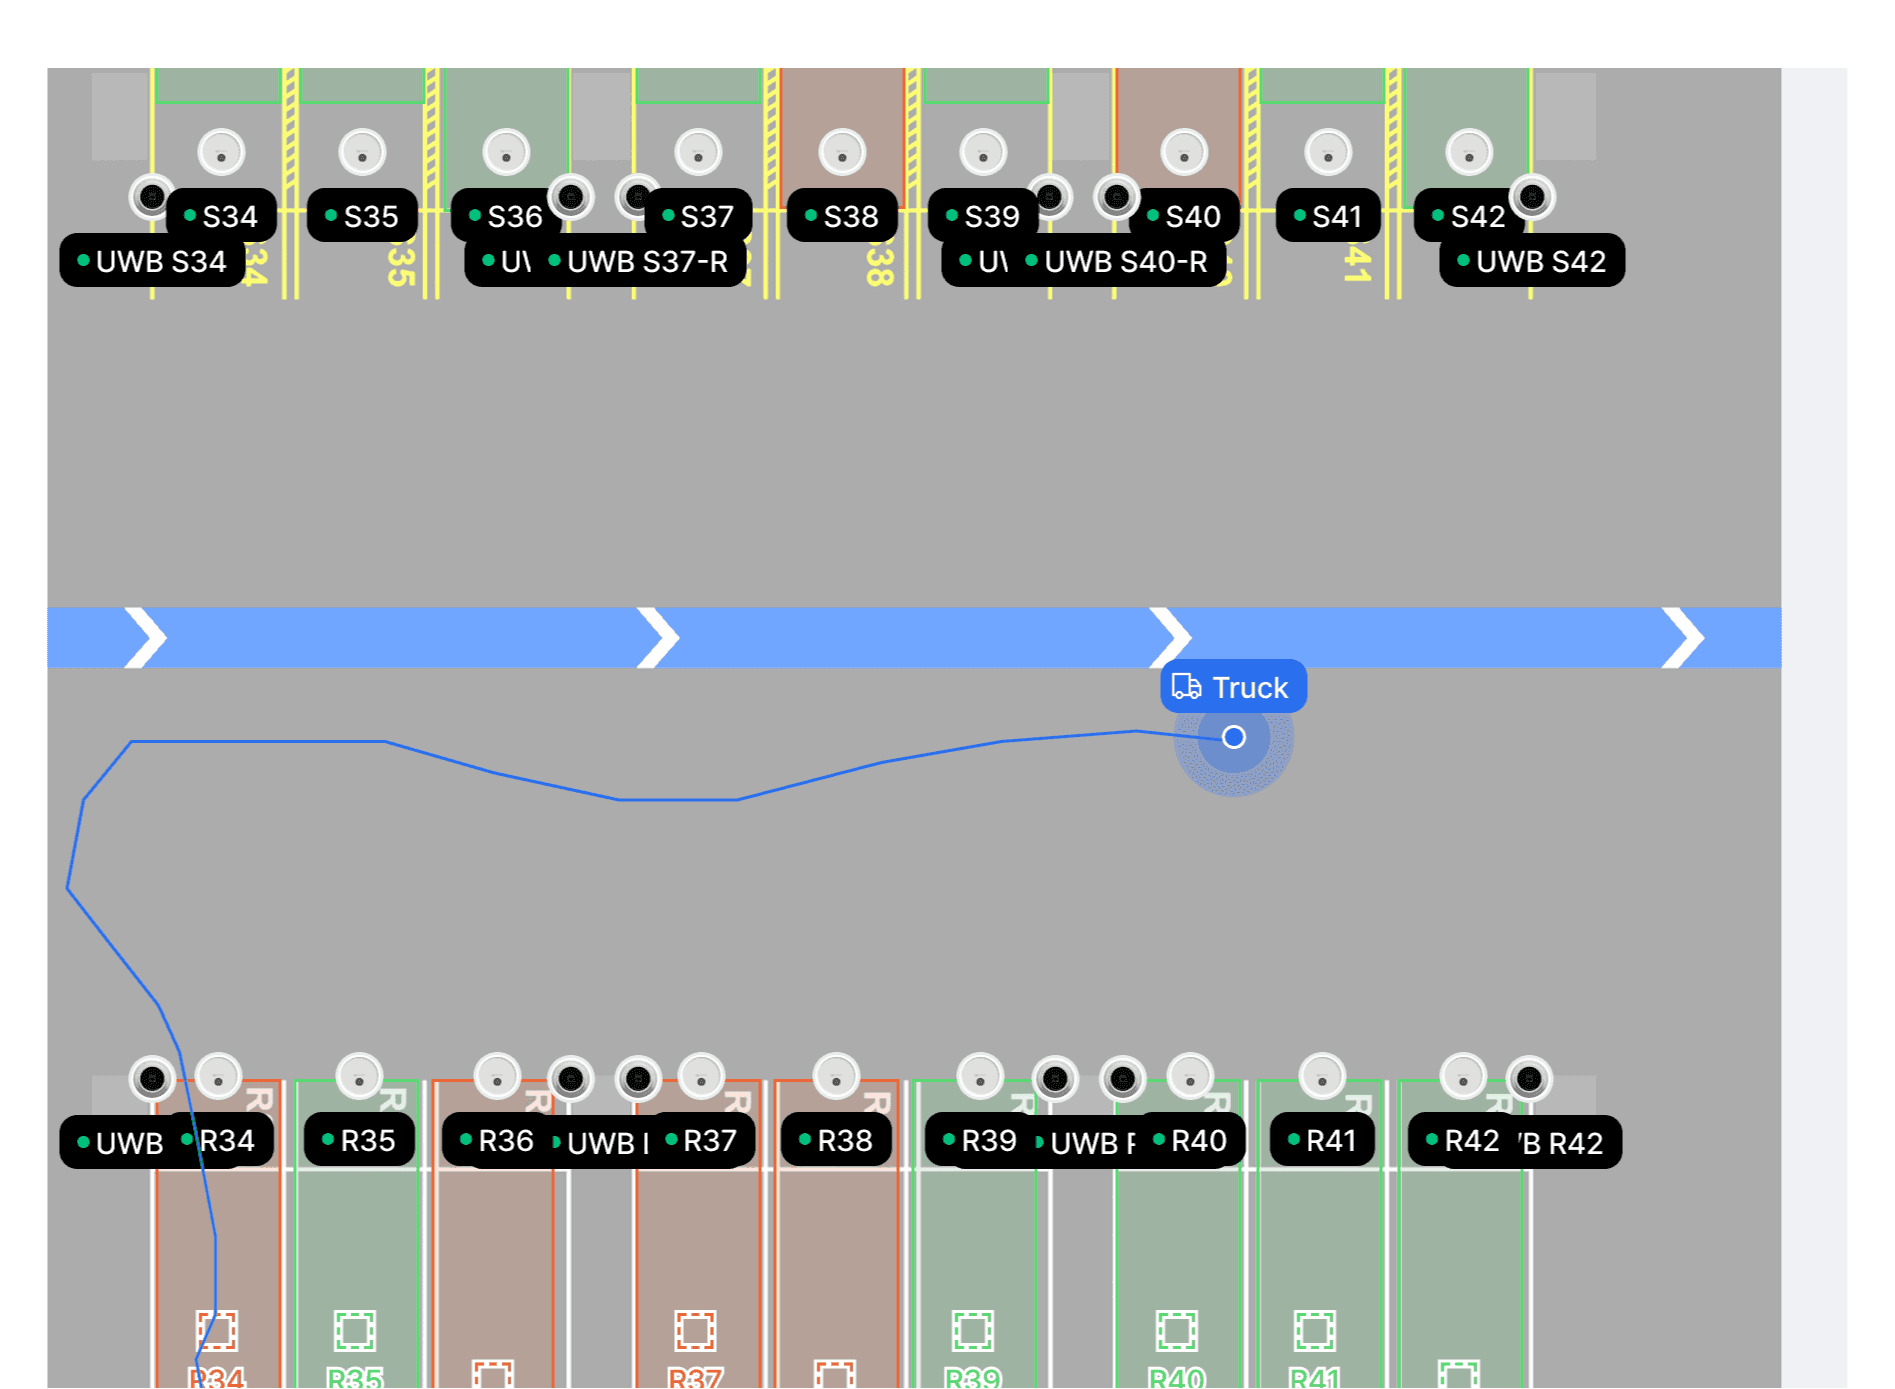
車両番号またはコンテナ番号を検索すると、現在のヤード区画と最終確認時刻が表示されます。現場担当者は待機中の車両とトレーラーを同じレイアウト上で確認できます。区画名と境界は実際のヤード運用基準に合わせて設定します。
ドック進入・接岸状況の確認
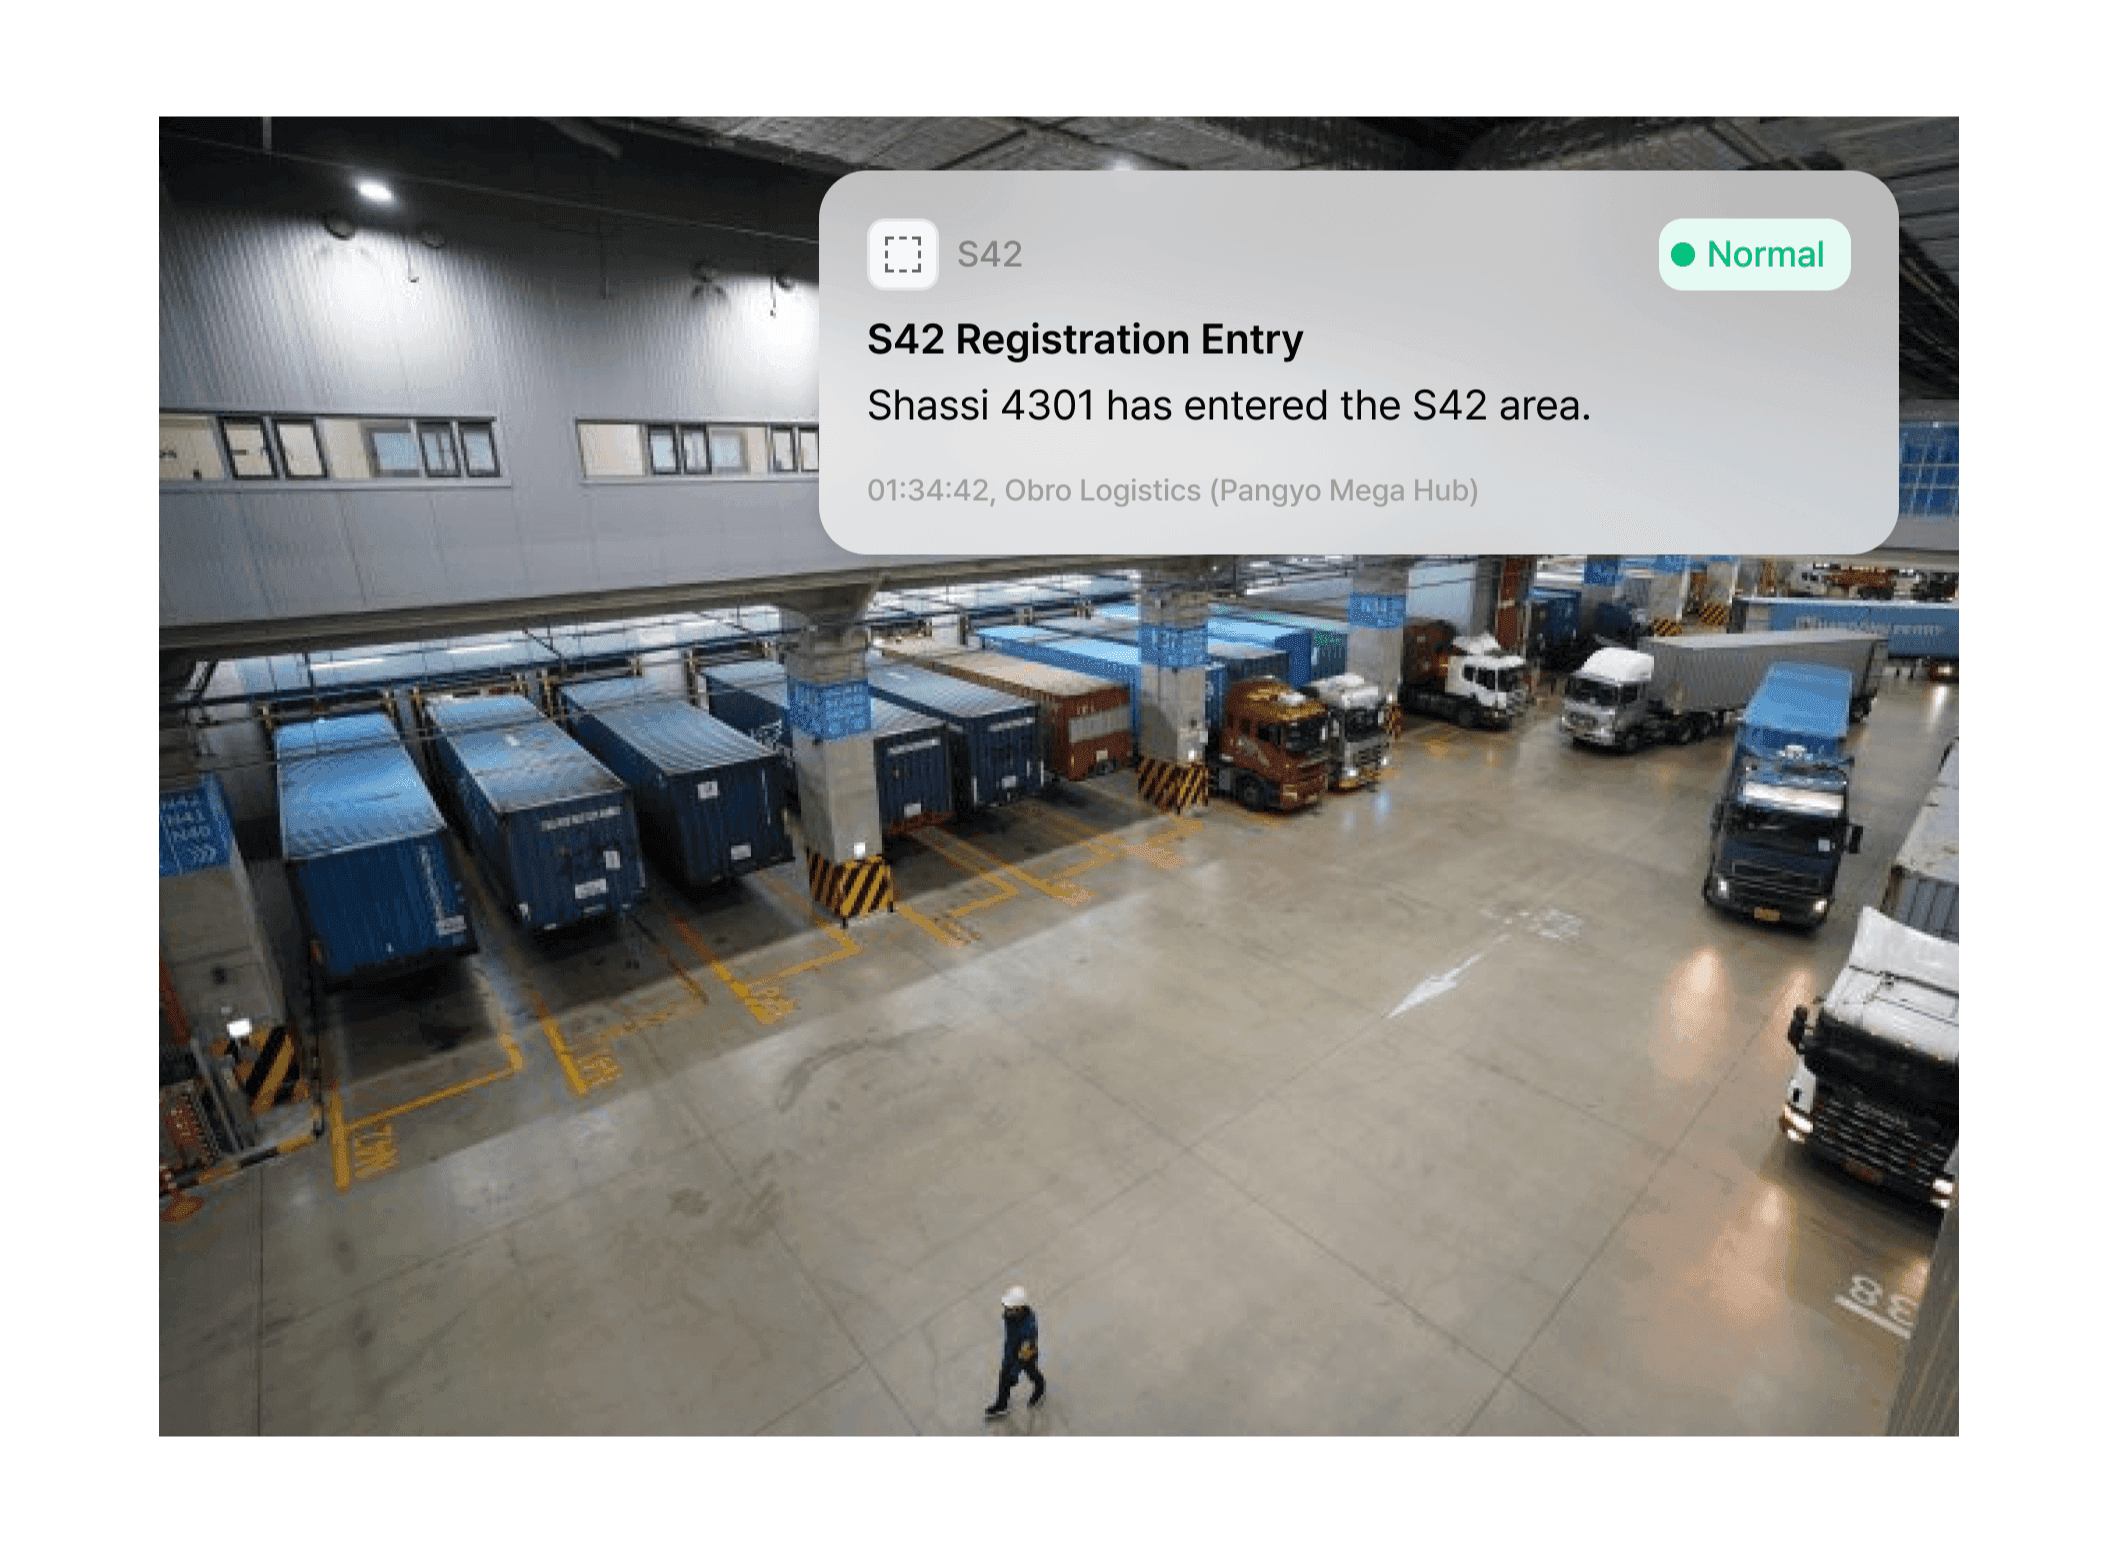
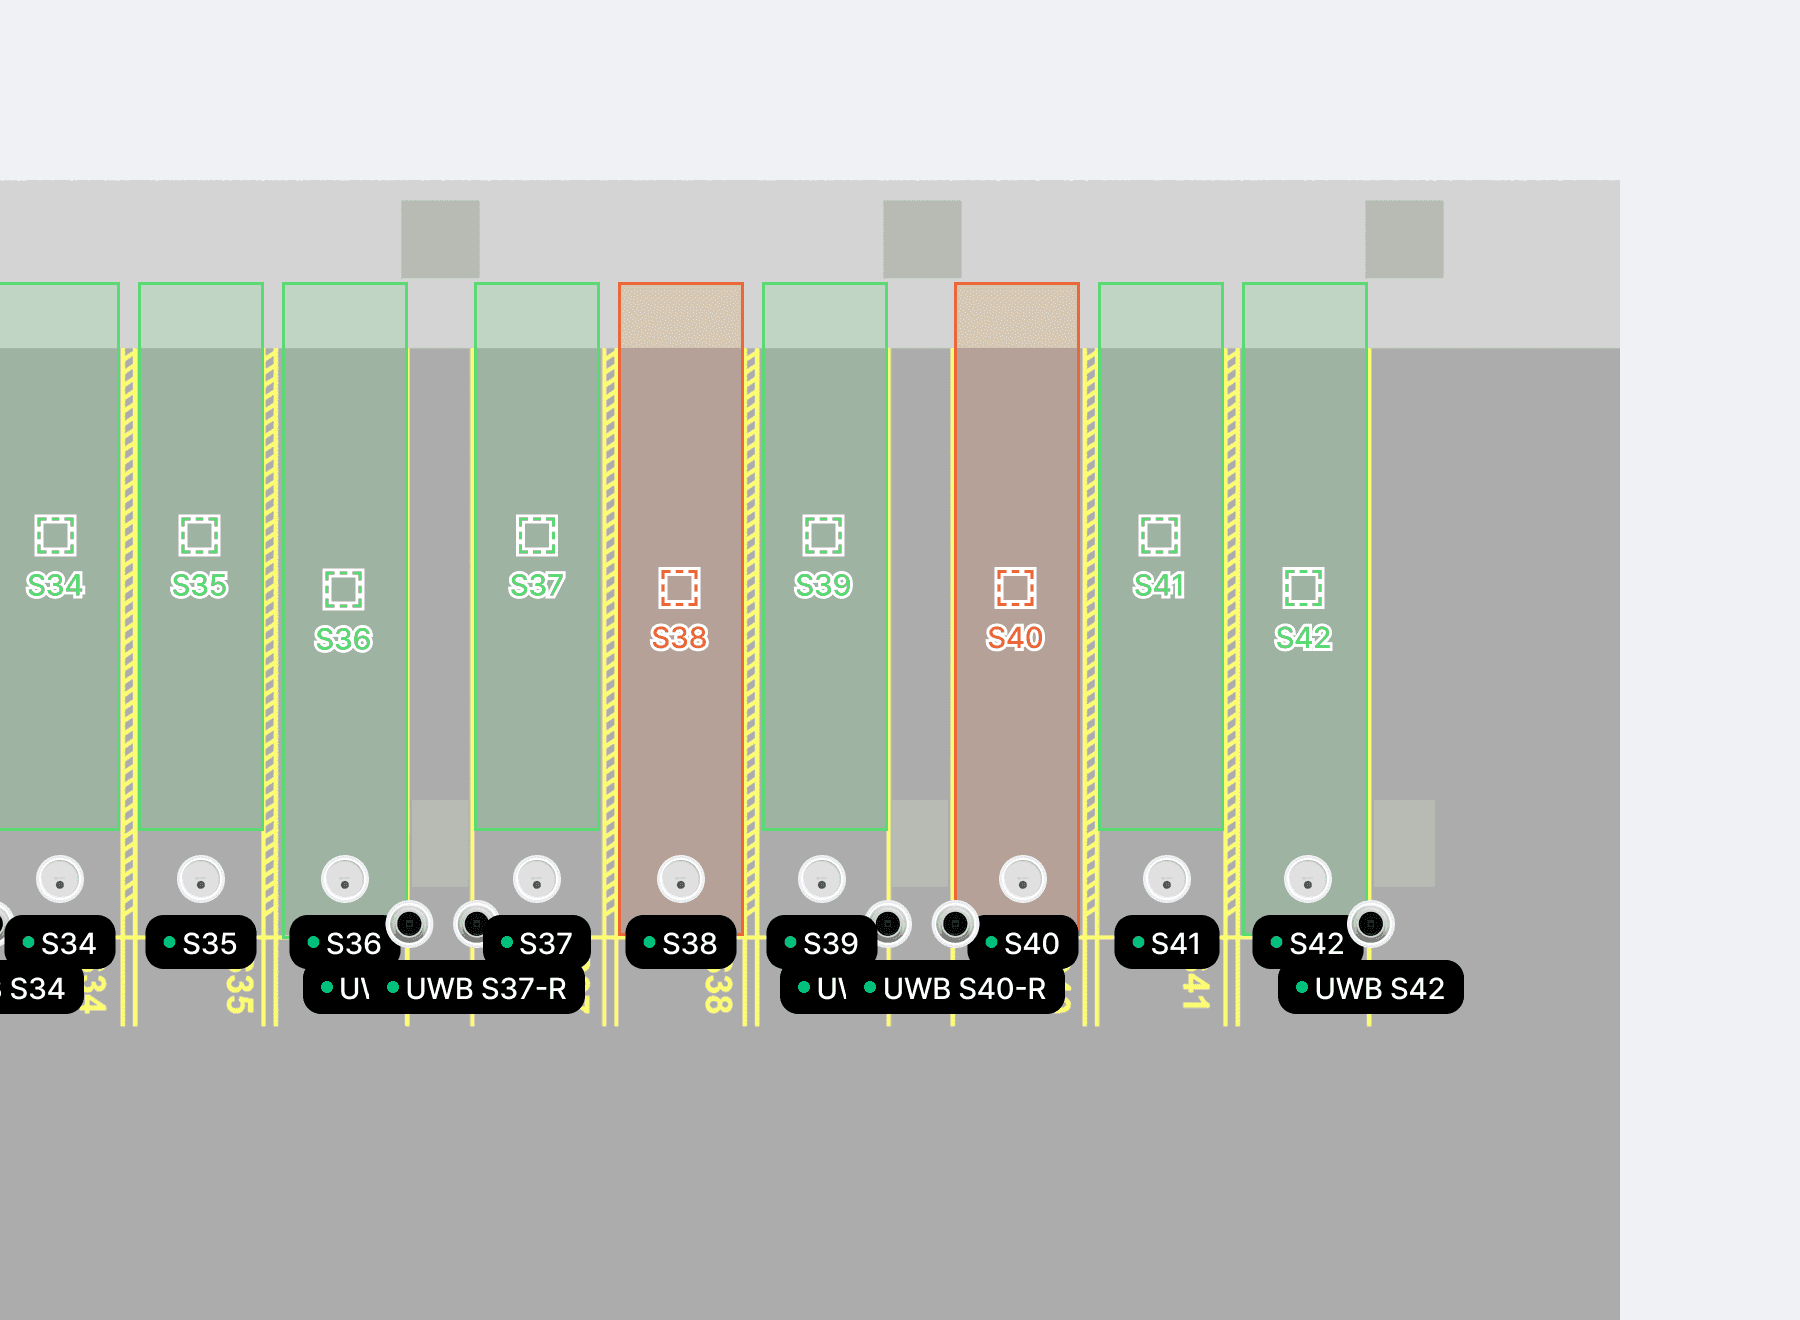
車両がドック区域へ進入し、指定位置で停車を開始した時刻を接岸記録として保存します。隣接するドックも車両タグとゾーン境界を基準に識別します。判定範囲は実際の進入・退出条件で調整します。
到着順・作業条件に応じたドック割当
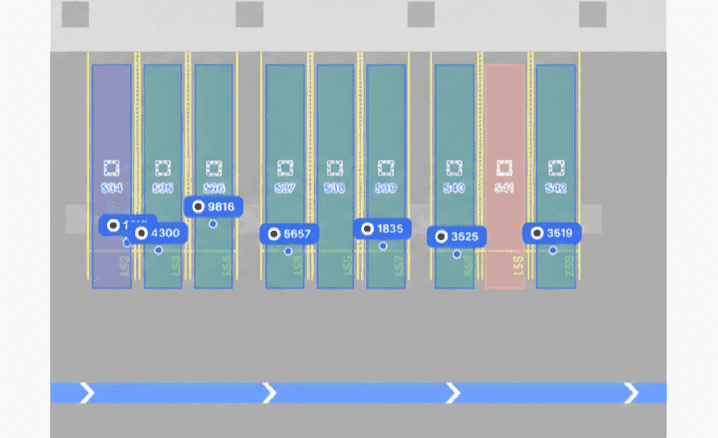
車両の到着順、貨物条件、ドック利用状況から適切なドックを提示します。管理者が割当結果を確認すると、ドライバーと現場担当者へ割当情報を共有します。優先順位と承認手順は物流センターの運用基準に合わせて設定します。
ドック待機時間の管理
入場から接岸までの時間とドック別の回転率を集計します。車両移動と割当変更の履歴を運用改善や引き継ぎに活用できます。
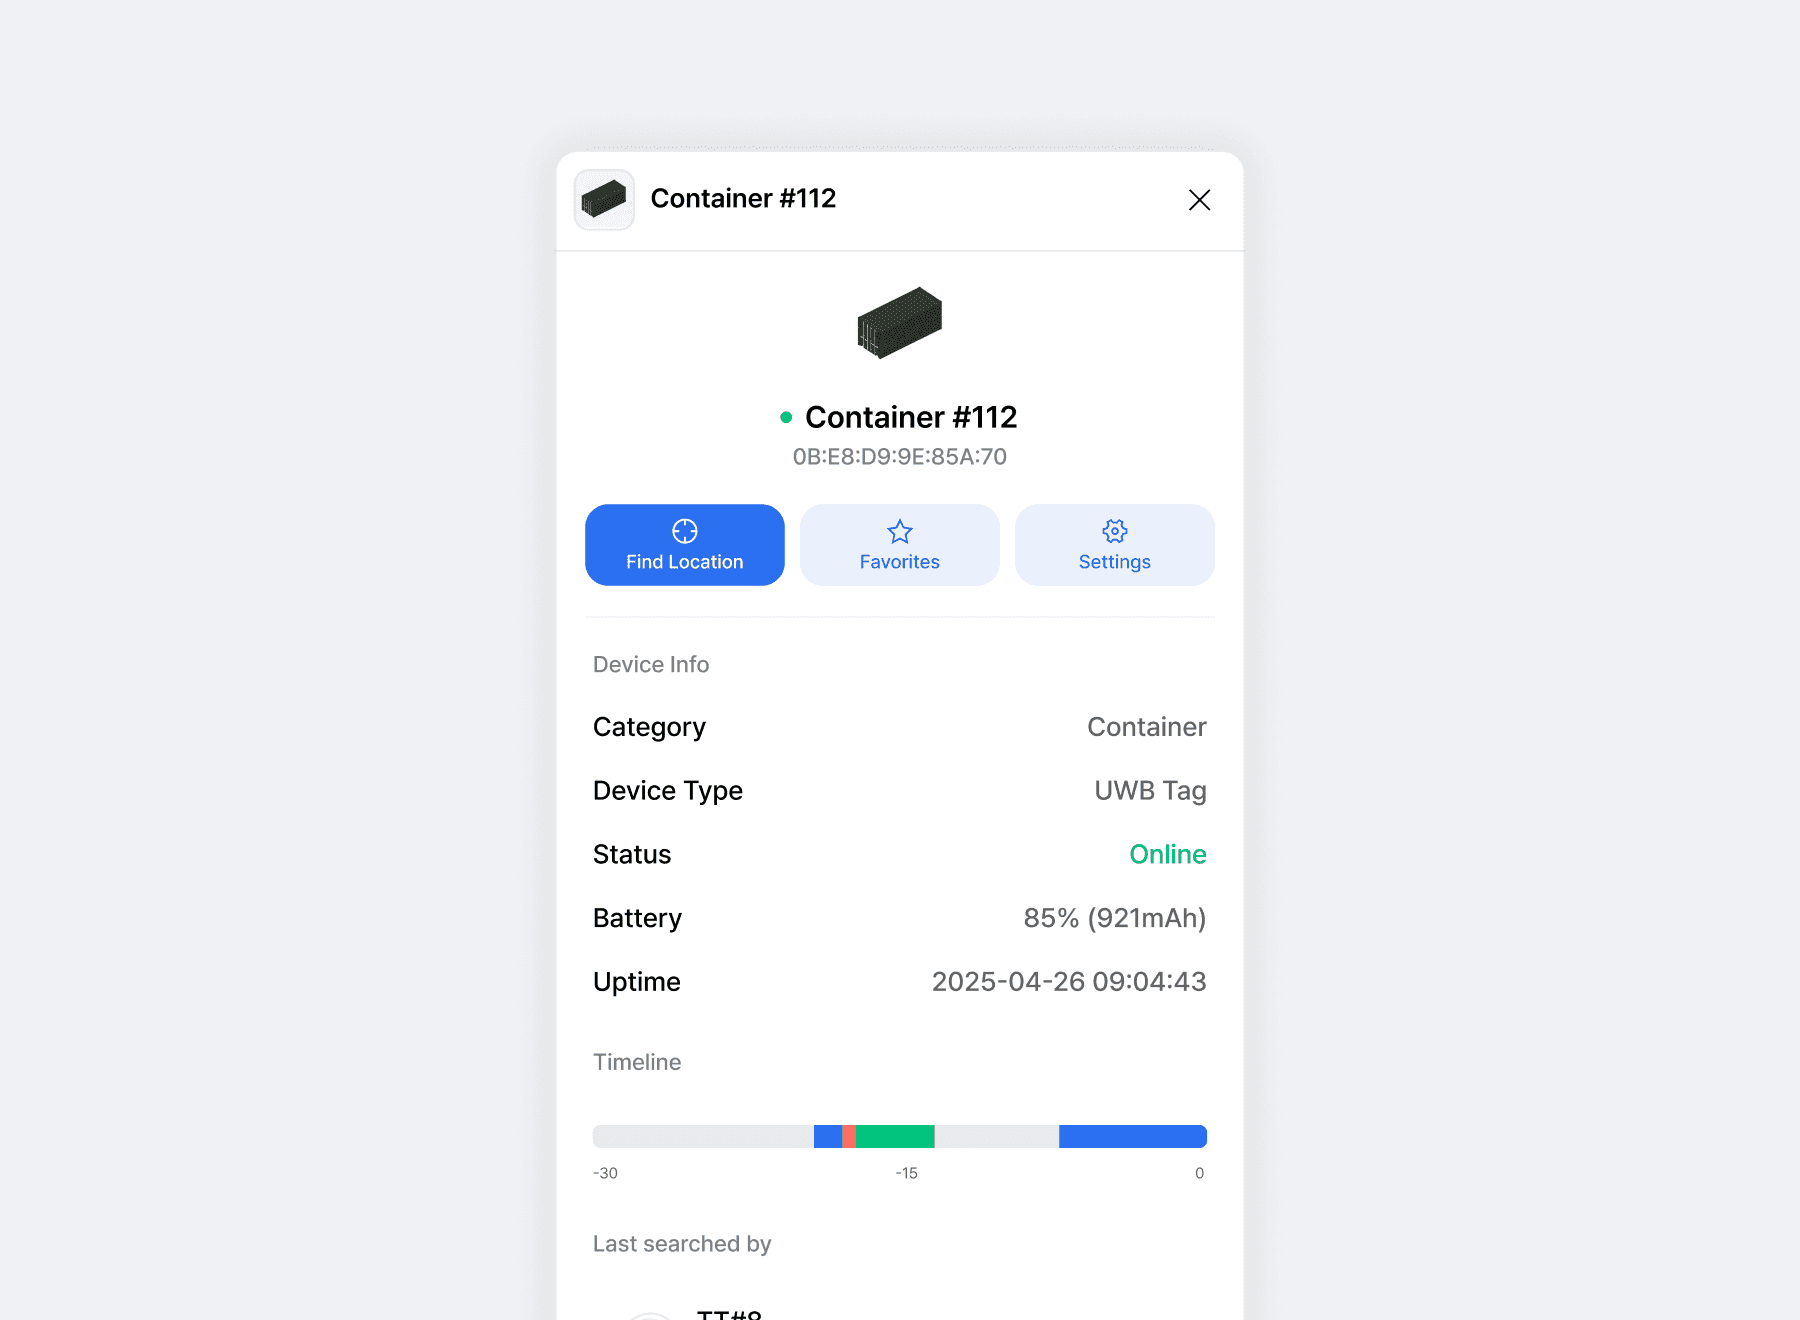
待機時間とドック回転率の集計
入場から接岸までにかかった時間を車両ごとに比べられます。ORBRO OSでドック利用の履歴と、入力または連携された荷役終了の記録を結び付け、時間帯別のドック回転率を確認します。移動を含めた所要時間を基準に遅延区間を見つけ、割当の順序を検討します。
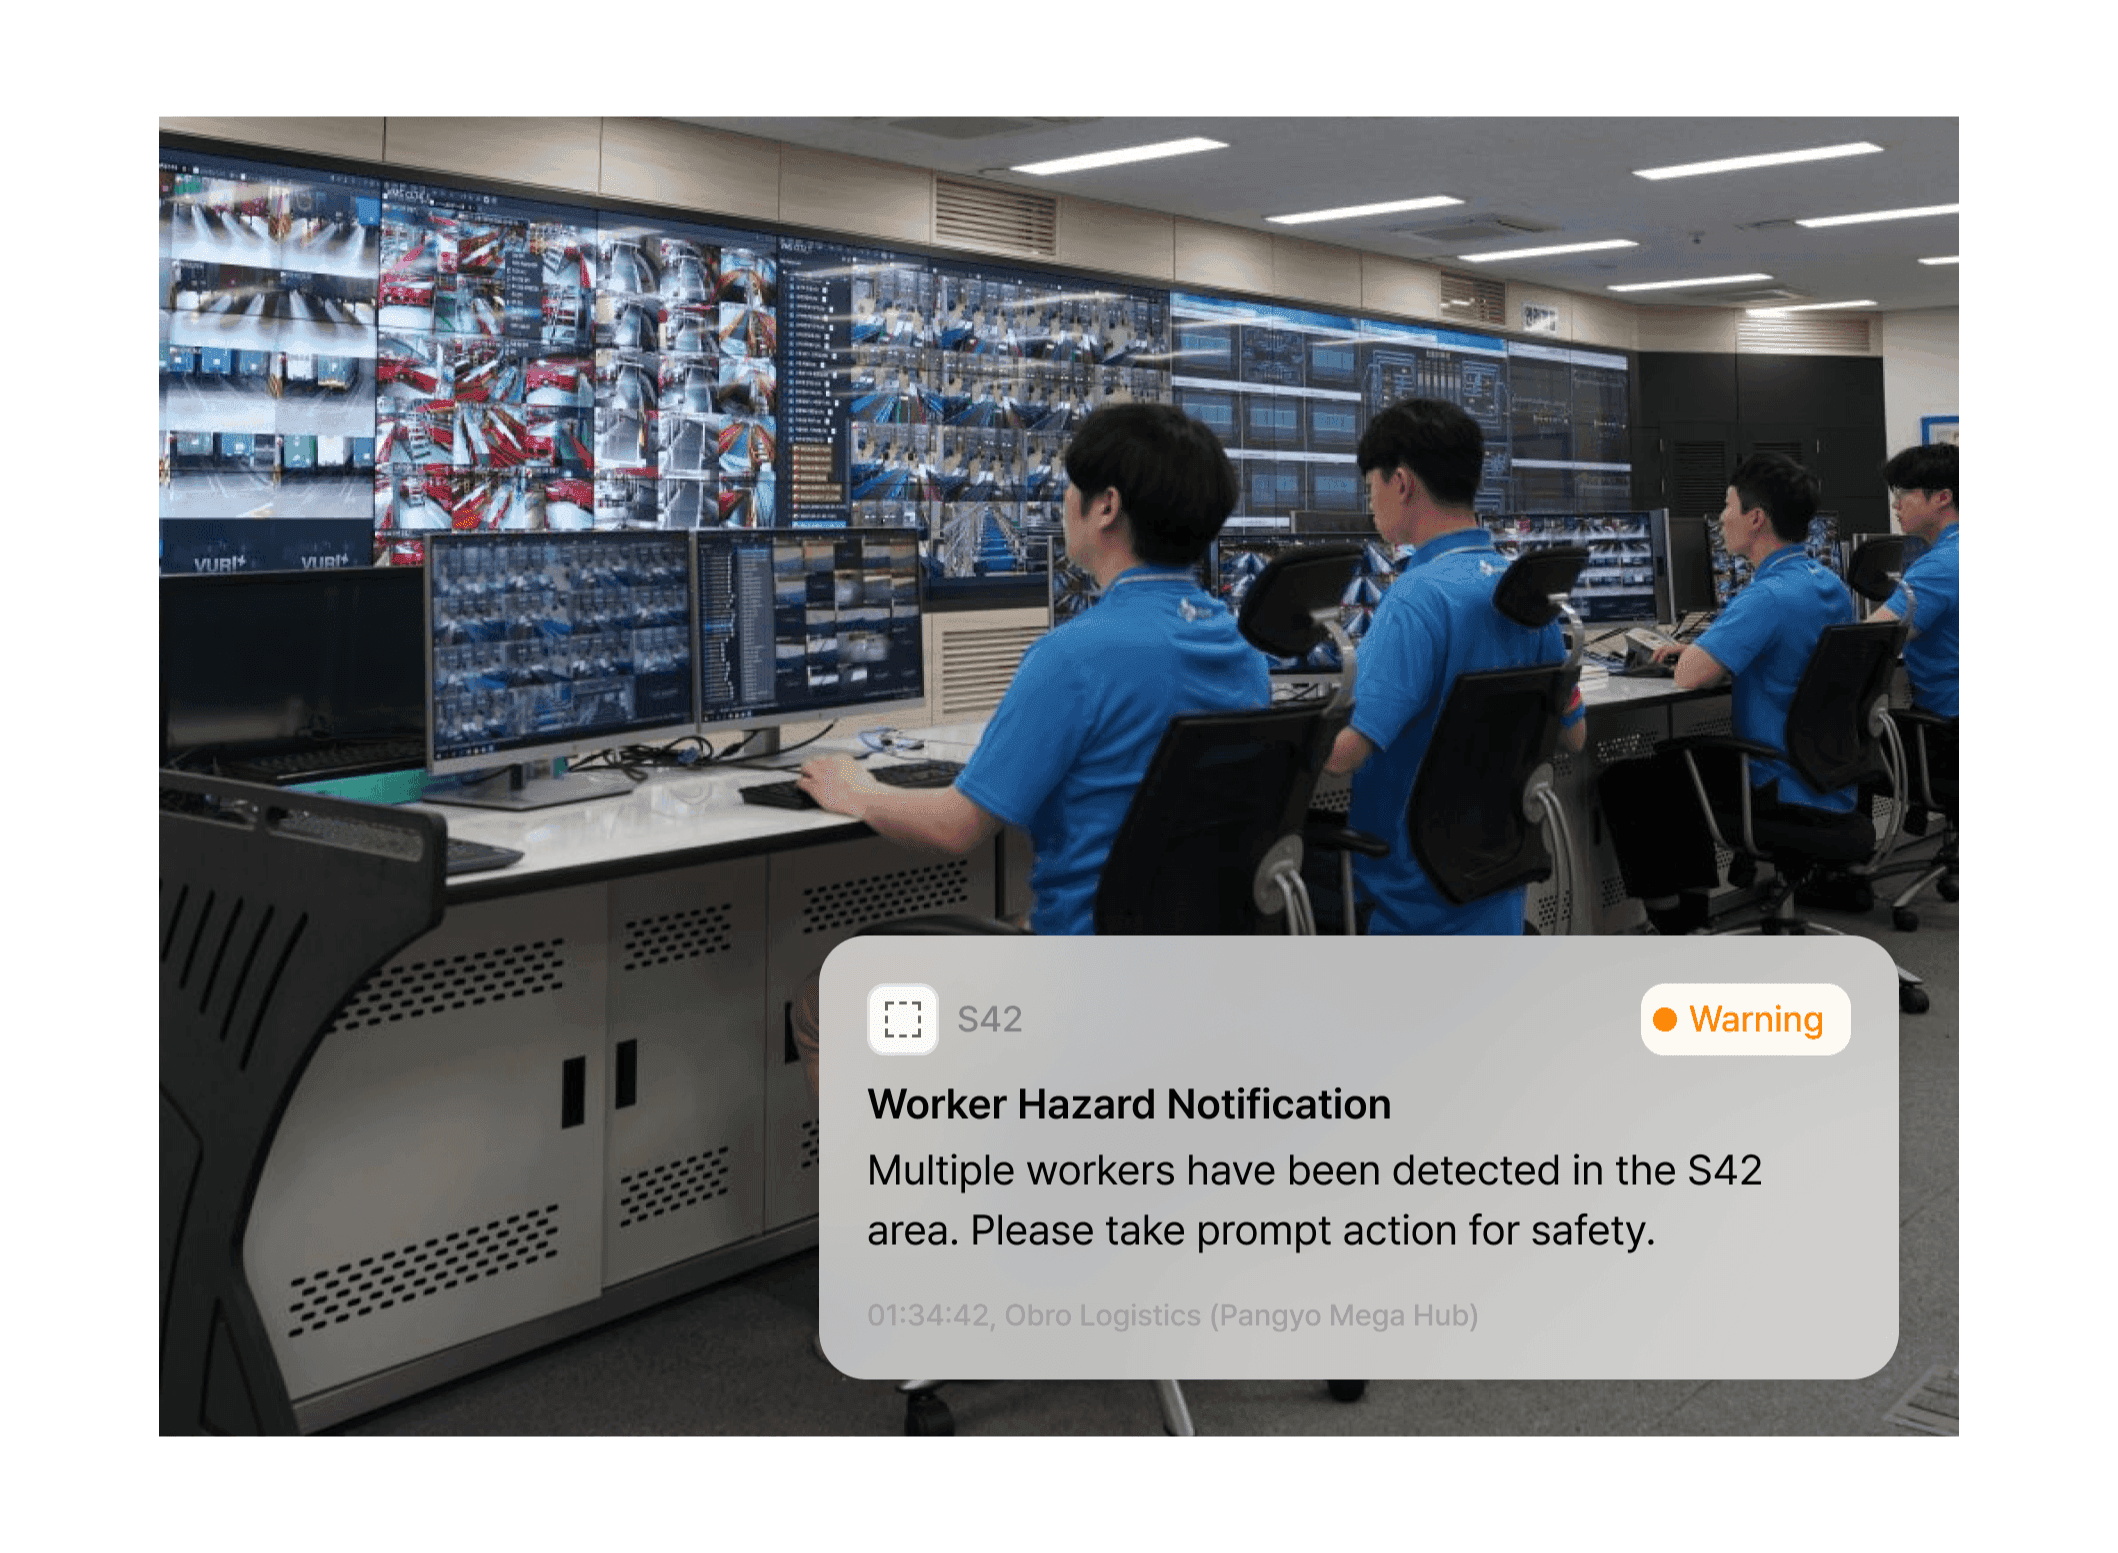
車両移動・割当履歴の確認
車両の入場、ヤード内移動、ドック接岸、出場を時系列で確認します。ドック割当の変更時刻も同じ運用履歴に保存します。変更理由を入力した場合は、その内容もあわせて確認できます。
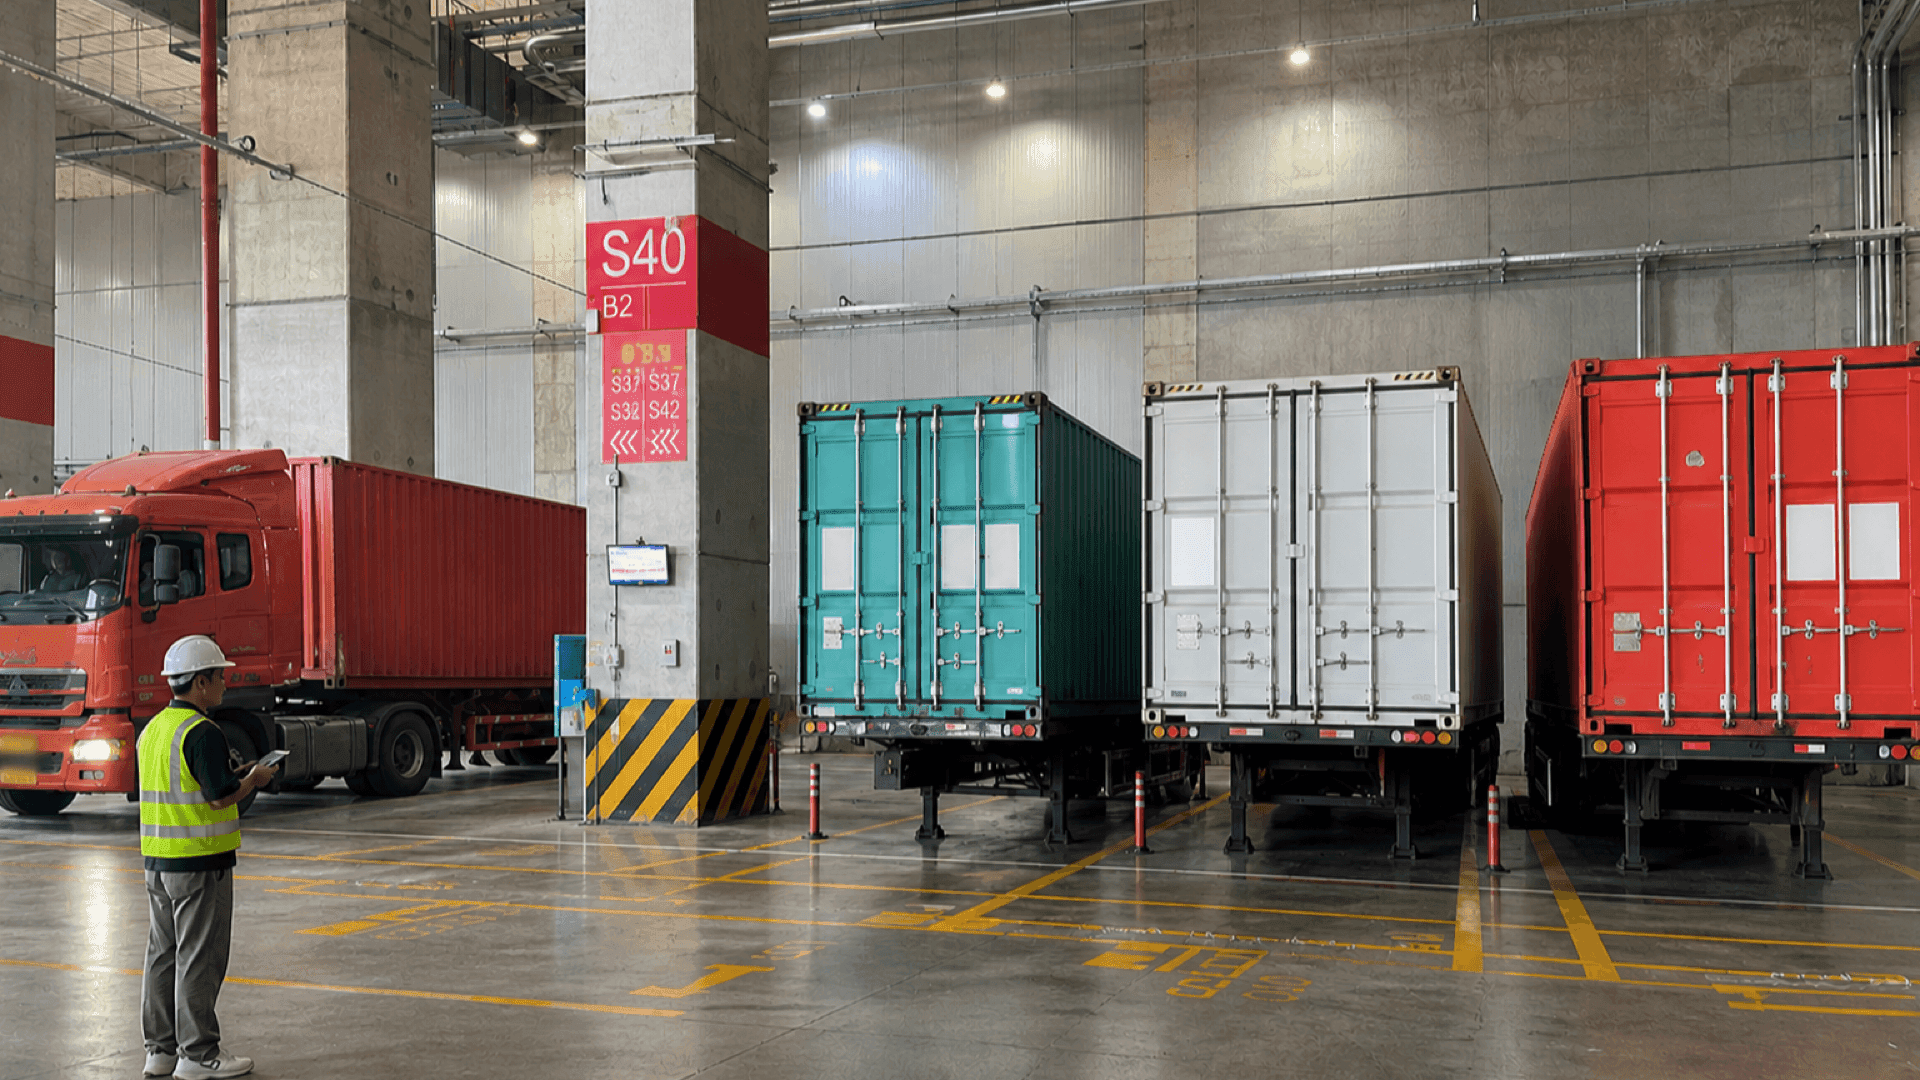
長時間待機・指定外ドック進入の通知
設定時間を超えて待機している車両や、割り当てられていないドックへ進入した車両を監視画面で強調表示します。通知設定に応じて車両番号、検知位置、発生時刻を担当者へ伝えます。基準時間と通知先は車両種別と運用ルールに合わせて設定します。
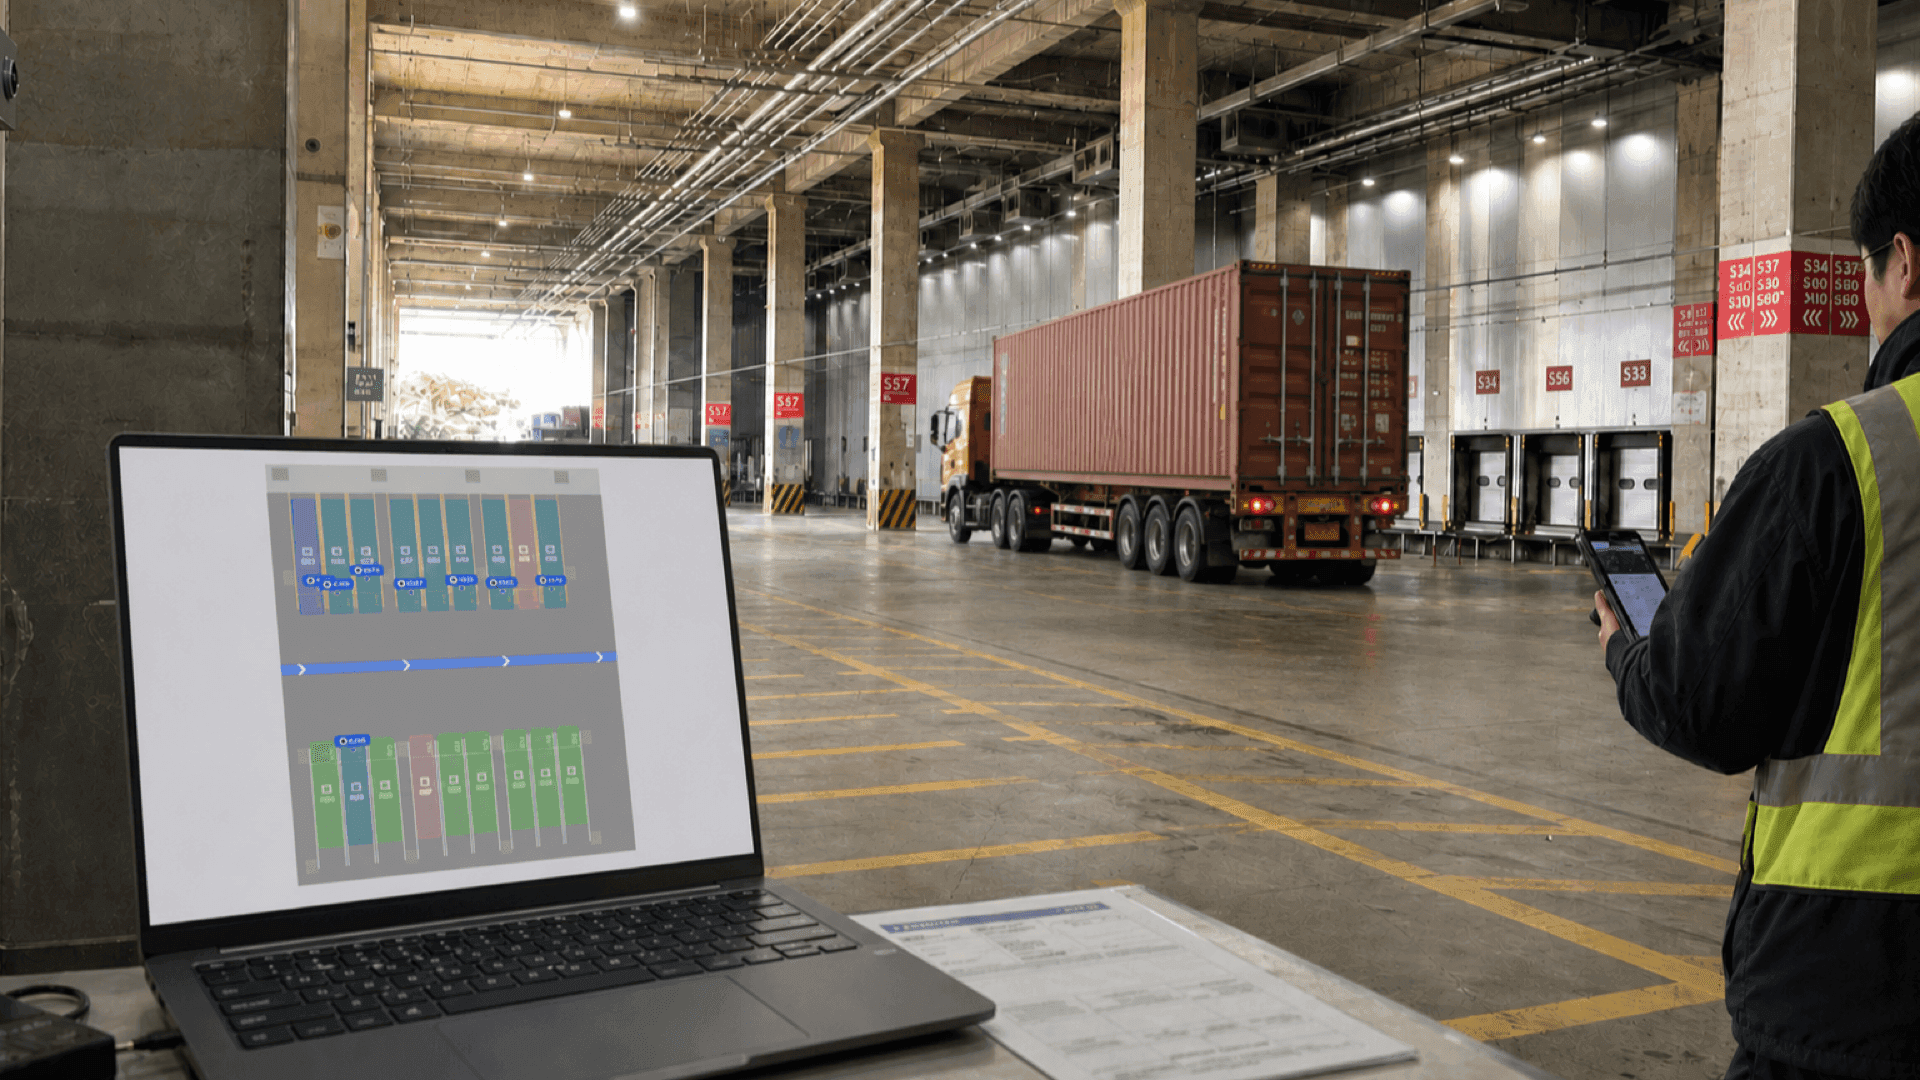
ゲート・物流システム情報の連携
ゲートの車両番号認識結果とTMS、WMS、YMSの配車情報を車両位置履歴に紐づけます。同じ車両番号を基準に、入出場予定と実際の移動履歴を照合できます。連携項目、データ方向、更新周期は既存システムの条件に合わせて決定します。
推奨製品
ORBRO OSベースの構成要素
各ソリューションはORBRO OS上で様々な製品と連携して動作します。適用範囲や現場条件に応じて柔軟に構成を変更可能です。