製造ソリューション
フォークリフト・AMR衝突回避
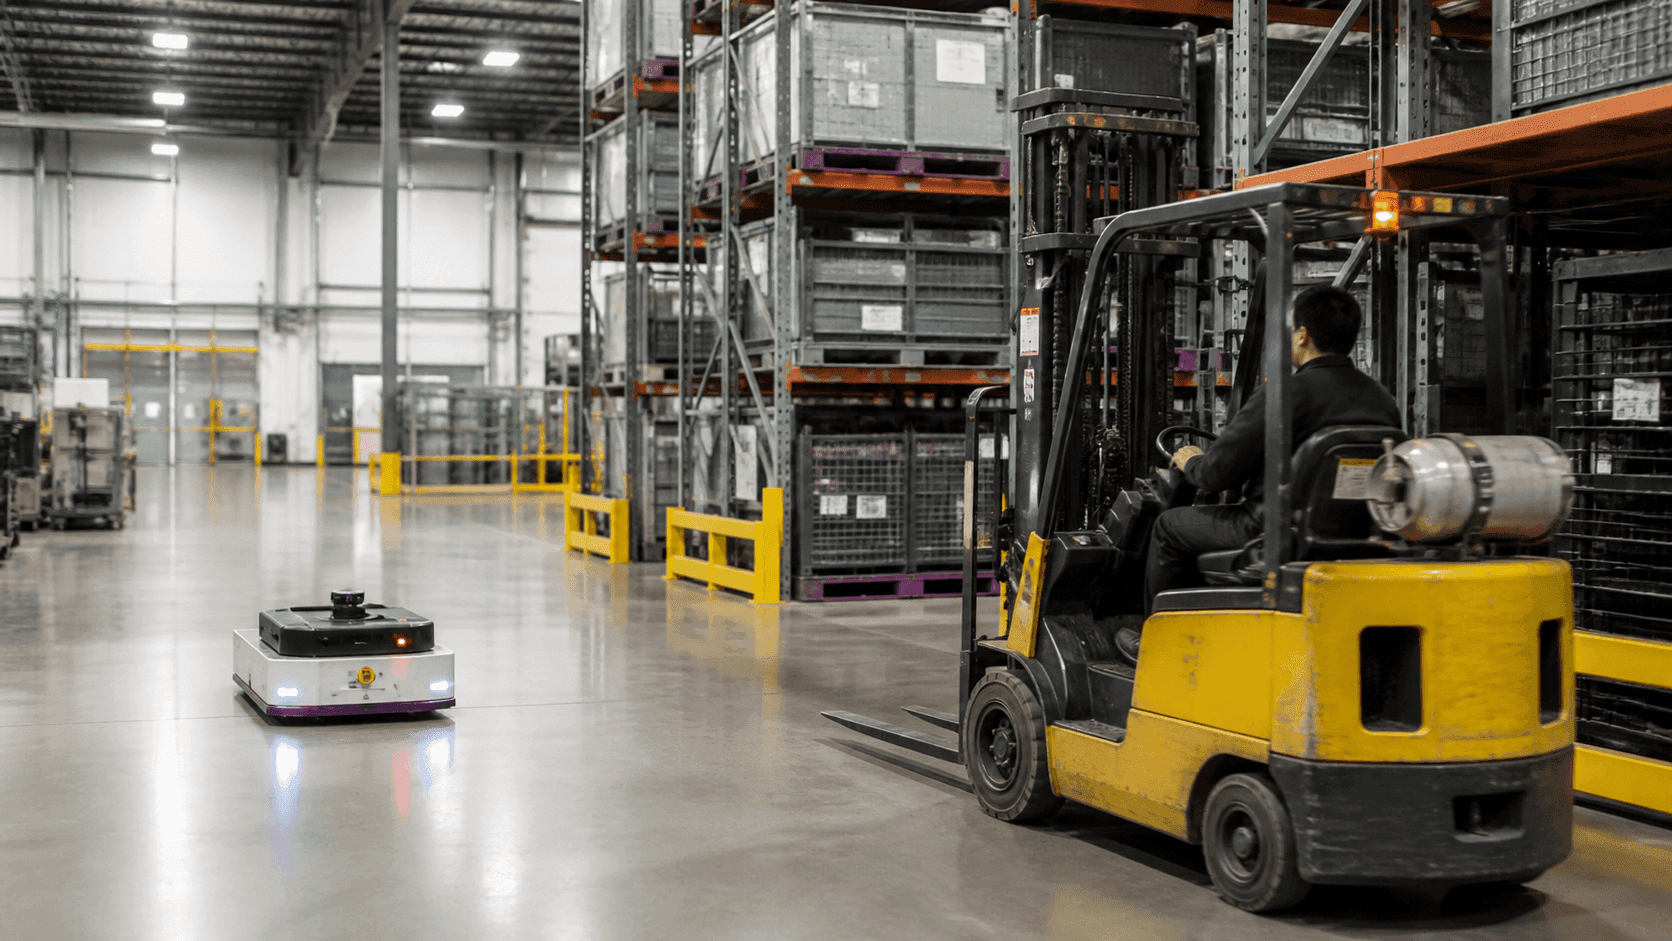
フォークリフトとAMRが混在する区間のリスク対応履歴を共通の基準で管理します。反復試験の結果は、生産ライン増設時の設計や運用点検資料として活用できます。

フォークリフト座標をAMR制御システムへ連携し、回避判断に活用
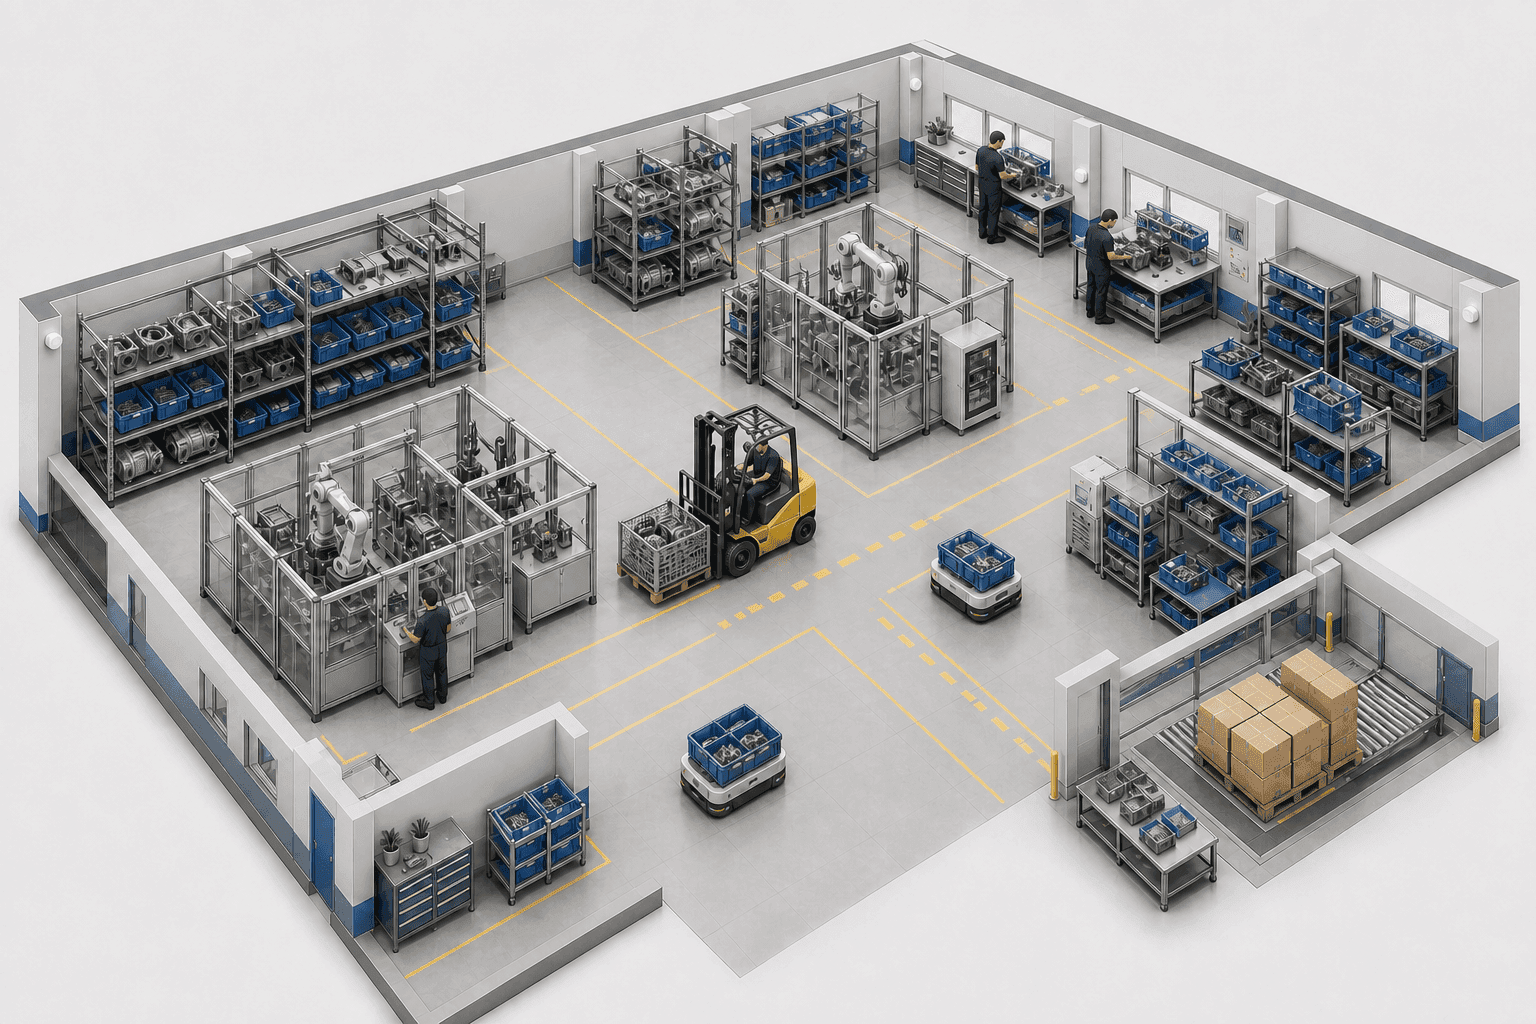
TwinTracker UWBがフォークリフトのUWBタグ信号を受信し、ORBRO Serverが工場座標へ変換します。測定時刻と有効状態を含む座標をAMR制御システムへ送信します。受信機配置と座標変換基準は、ラック・設備・交差通路を実測して決定します。
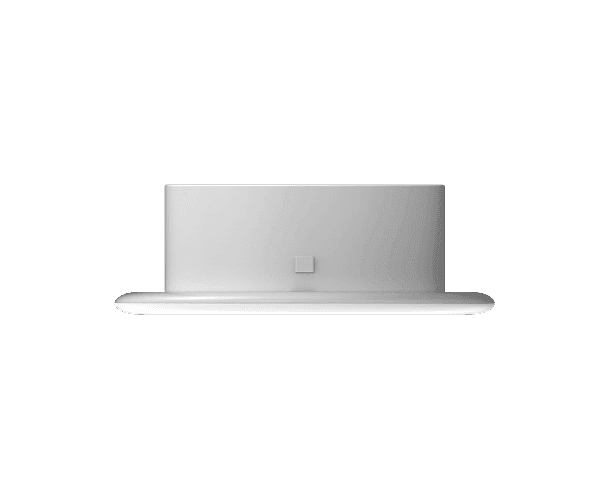
TwinTracker UWB
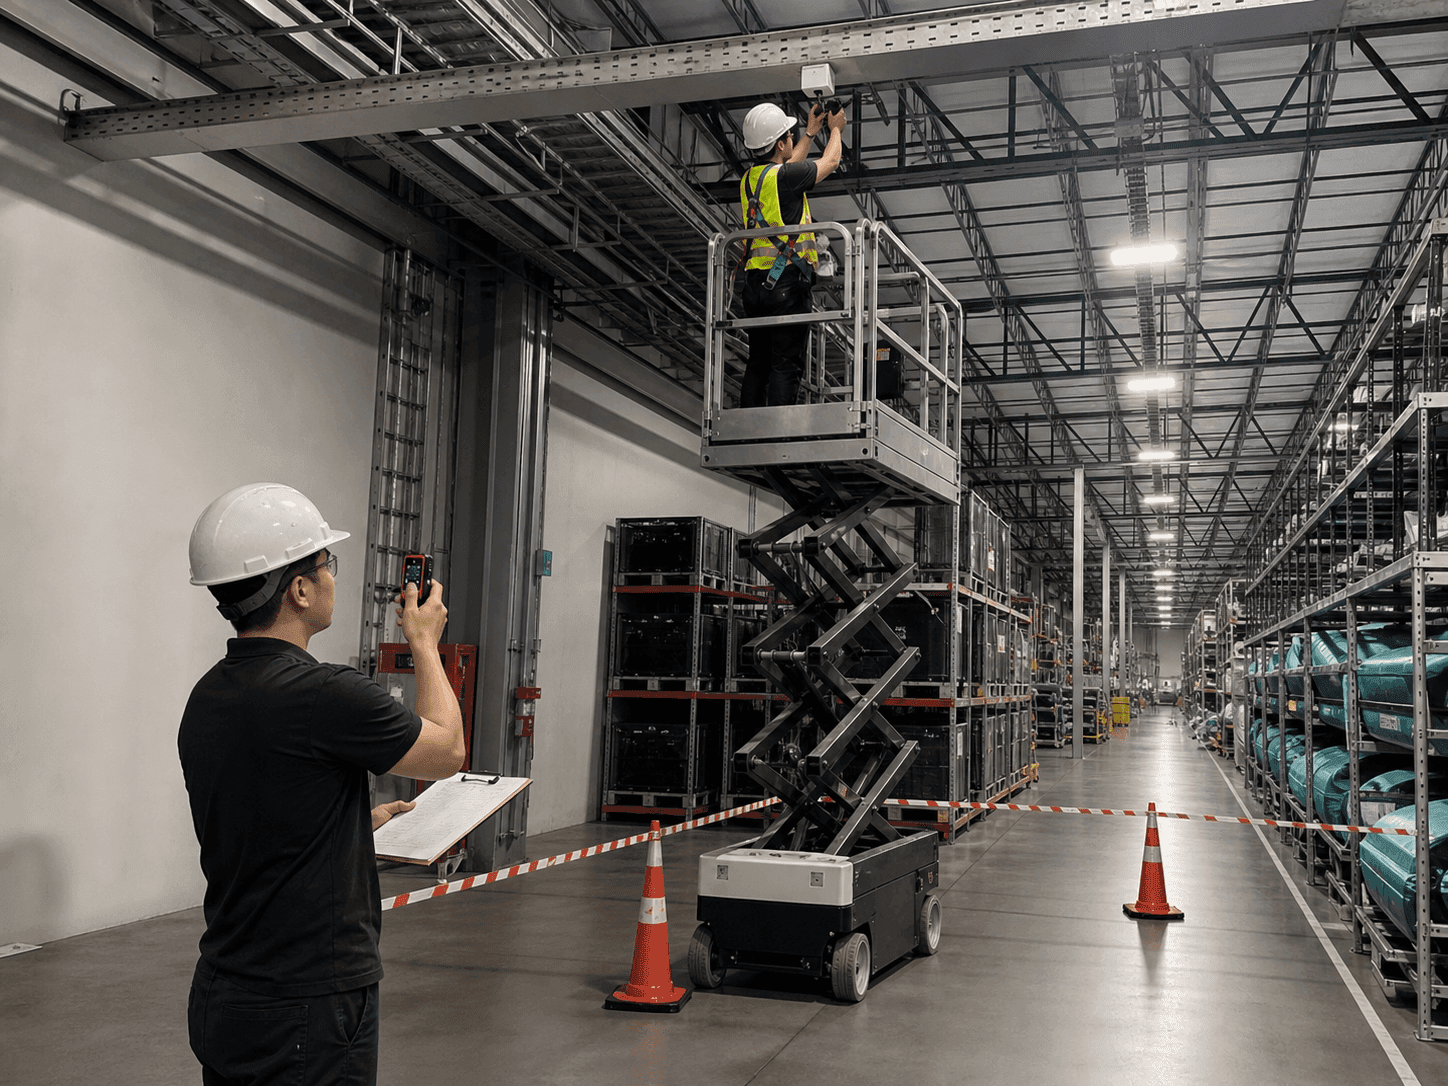
工場のH形鋼や通路上部に設置し、フォークリフトタグの信号を受信するUWB受信機です。ラック端部とAMR交差区間を優先してカバーできるよう、高さと向きを決定します。設備や積載物が実際に配置された状態で受信範囲と座標の連続性を確認します。
フォークリフト座標による回避制御連携
フォークリフトにUWB Tagを固定し、移動座標を工場マップ基準で算出します。 測定時刻と有効状態をAMR制御システムへ送り、減速と停止の判断に活用します。
フォークリフトへのUWBタグ取付
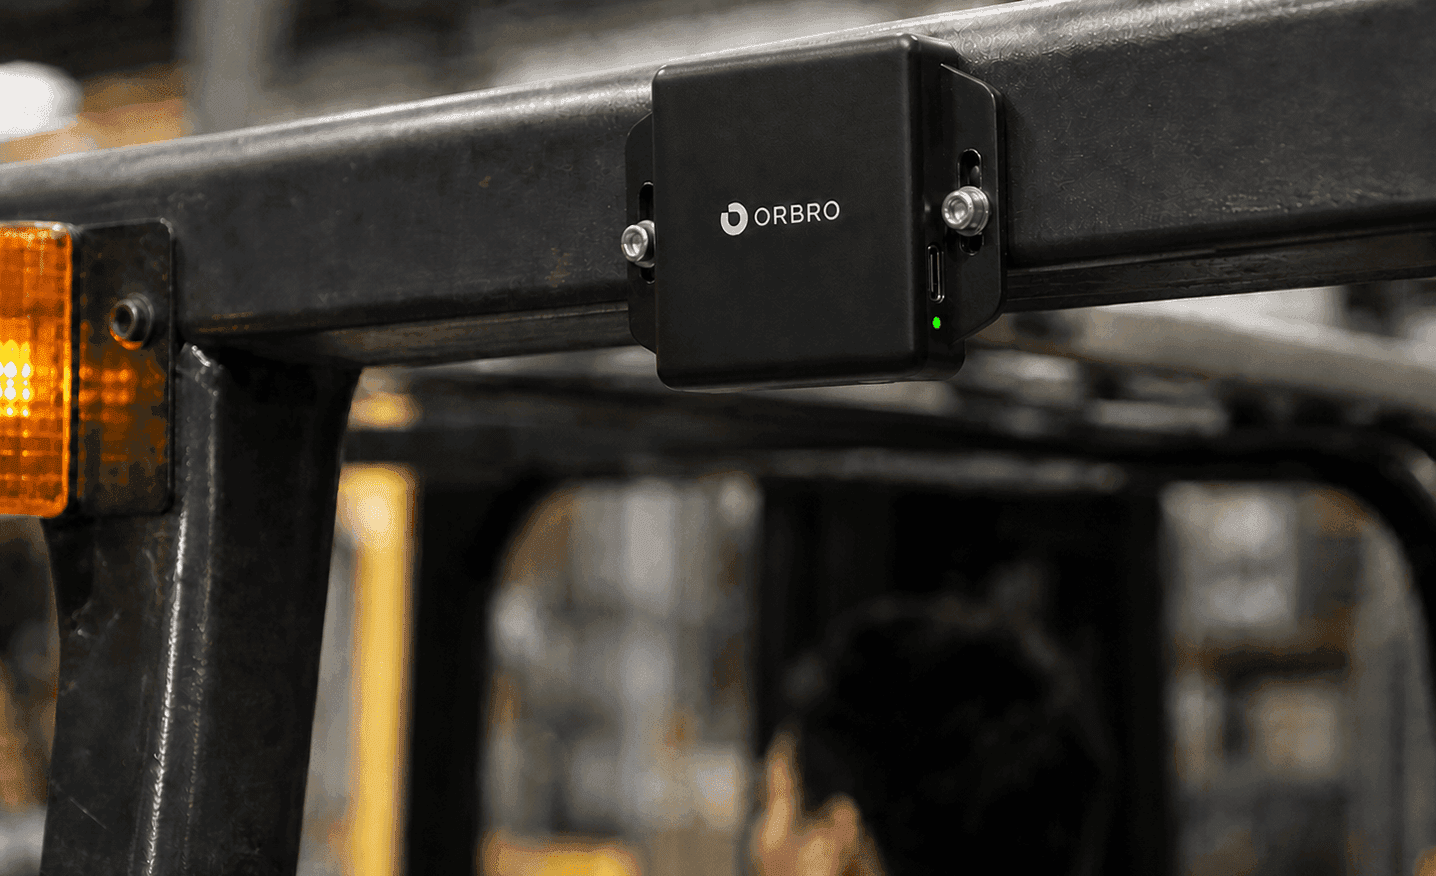
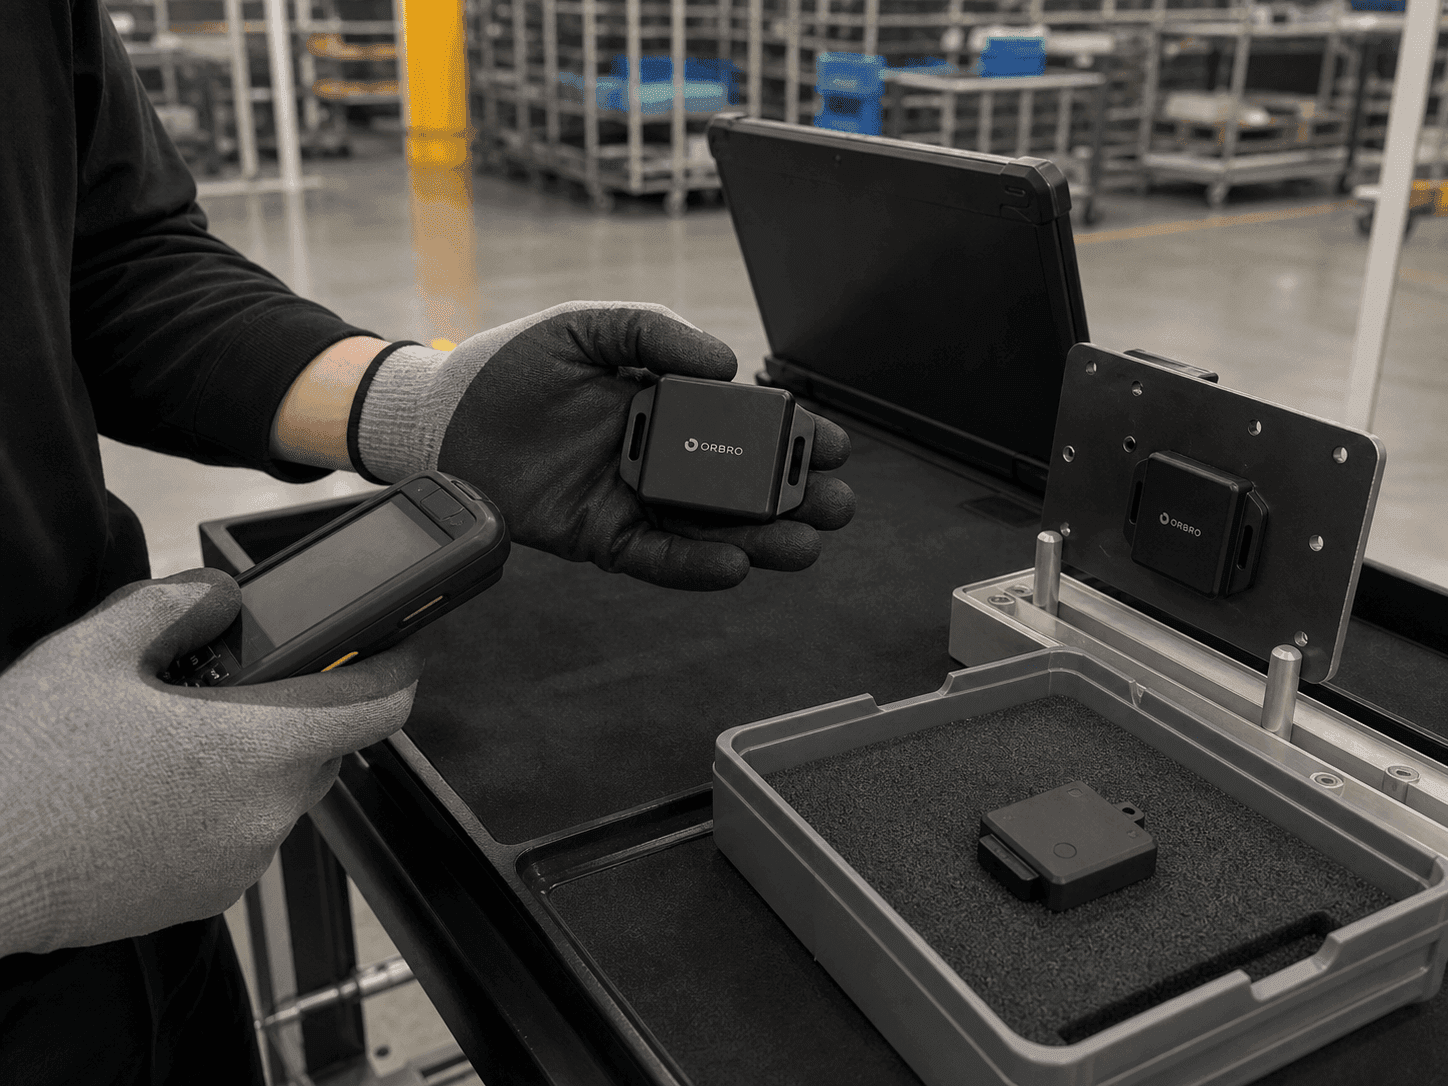
フォークリフト上部のヘッドガードにUWB Tag RU-O3405を取り付けます。タグは66×50×20mmで、左右の固定フランジを使用して振動に耐えられるよう設置します。取付位置と給電方式は、マストによる遮蔽、シフト時間、整備動線を確認したうえで検討します。
フォークリフト位置の連続追跡
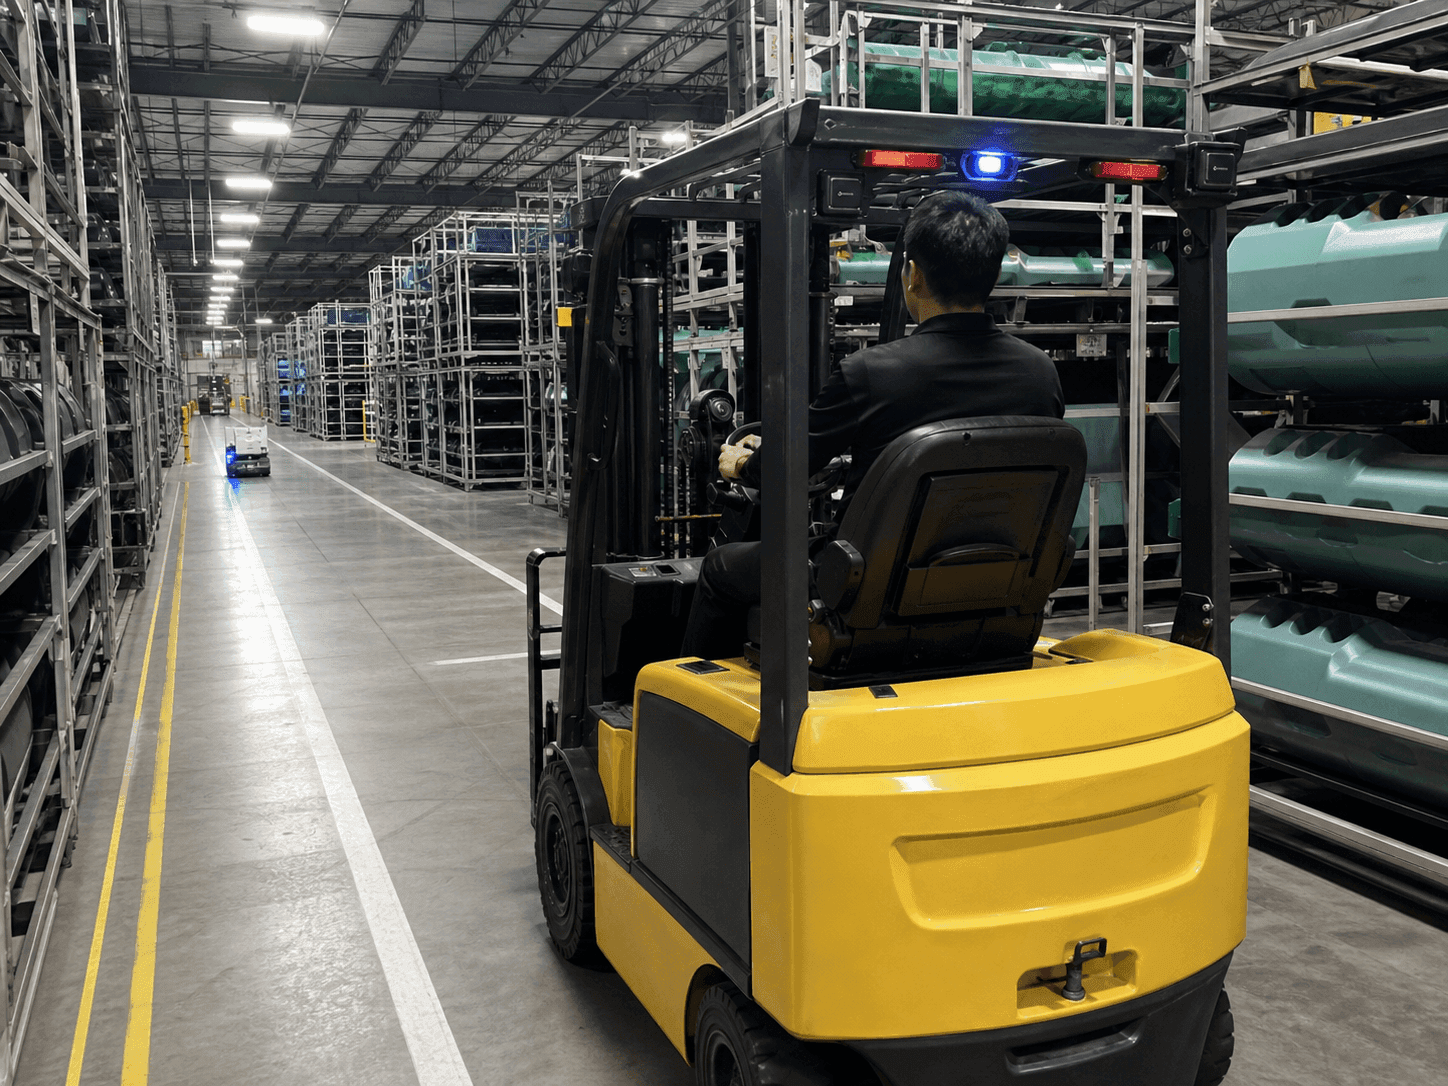
フォークリフトが工場通路を移動する間、タグ座標を連続して収集します。ORBRO ServerはフォークリフトID、位置、測定時刻を一つの履歴として保存します。座標更新条件には、車両速度、通路幅、交差区間の運用基準を反映します。
工場マップ座標との基準整合
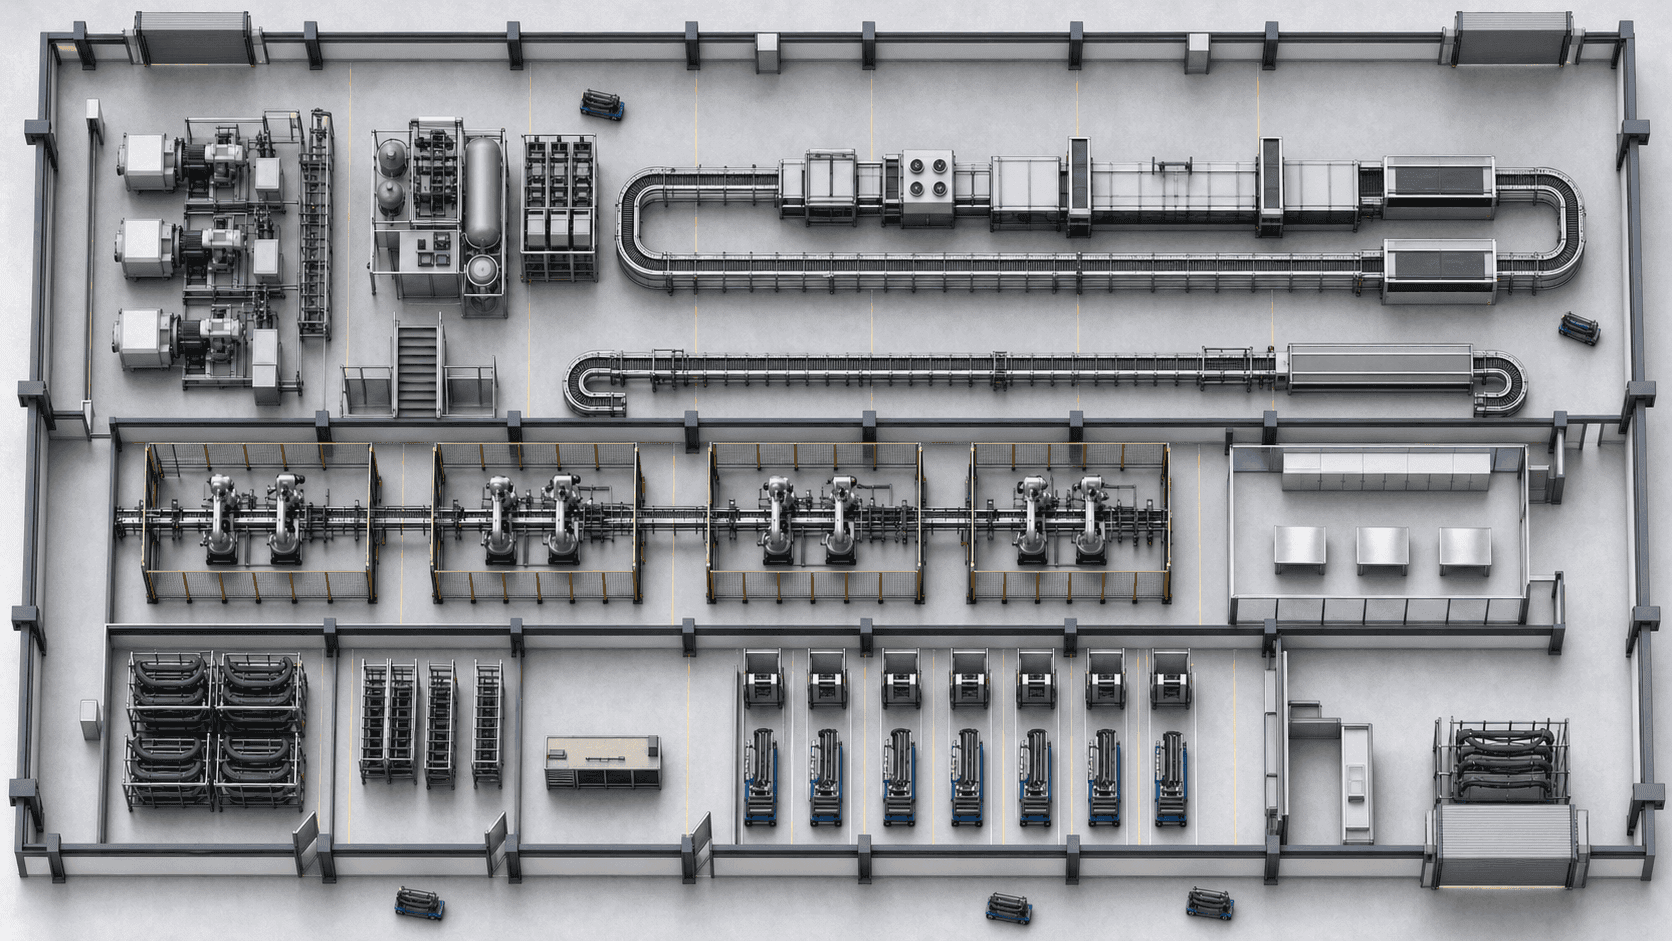
工場のレイアウト図を共通の基準とし、UWB座標とAMRマップ座標の原点と軸方向をそろえます。主要通路と基準点を現場で実測して座標変換値を設定し、生産ラインやラックの配置が変わった場合は改めて補正します。
AMRの減速・停止判断との連携
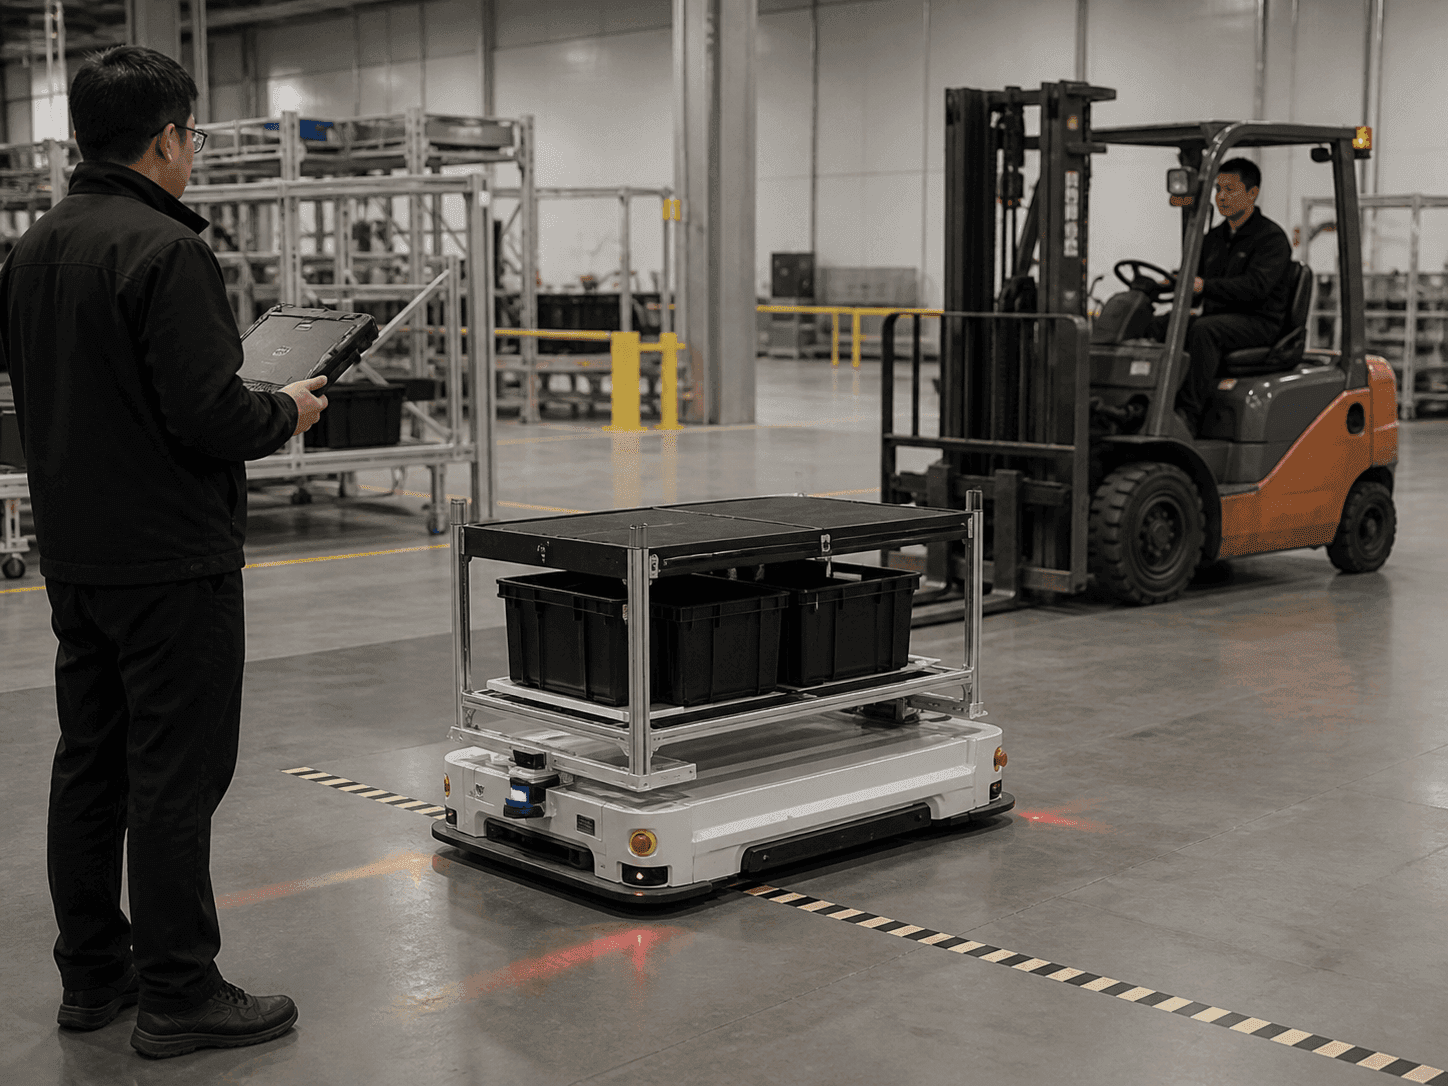
フォークリフトID、座標、測定時刻、有効状態をAMR制御システムへ送信します。AMRは現在経路とフォークリフトの接近位置を比較し、減速・停止・迂回を判断します。通信断や座標遅延時の動作はAMRメーカーと共同で定義します。
現場での測位品質検証
死角と受信機の設置地点を実測し、外部タグや古い座標を見分けます。 反復走行試験で座標の連携とAMRの対応条件を確認し、運用基準として残します。
死角のある交差通路への先行対応
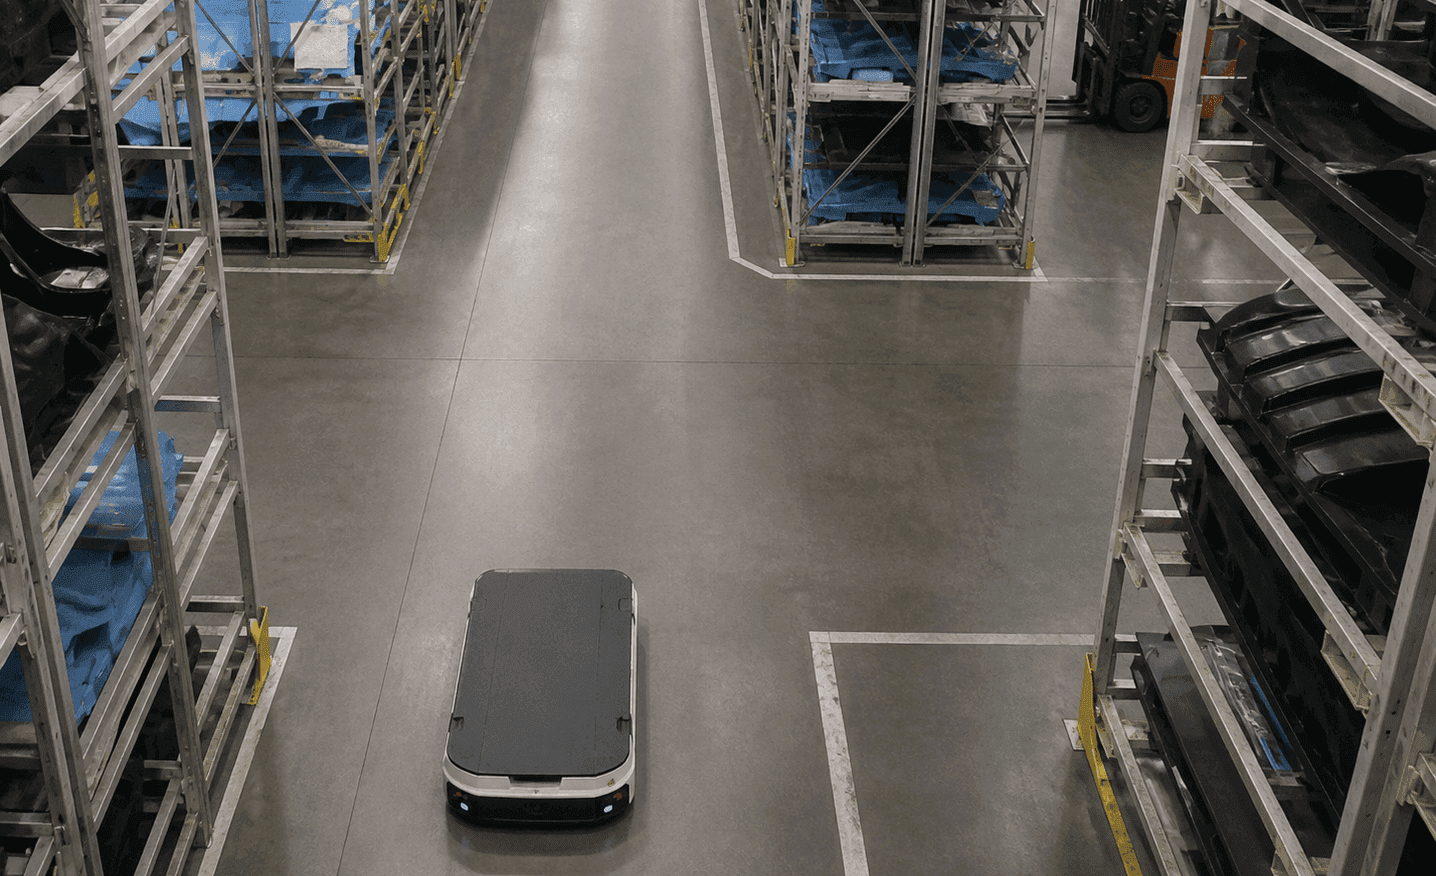
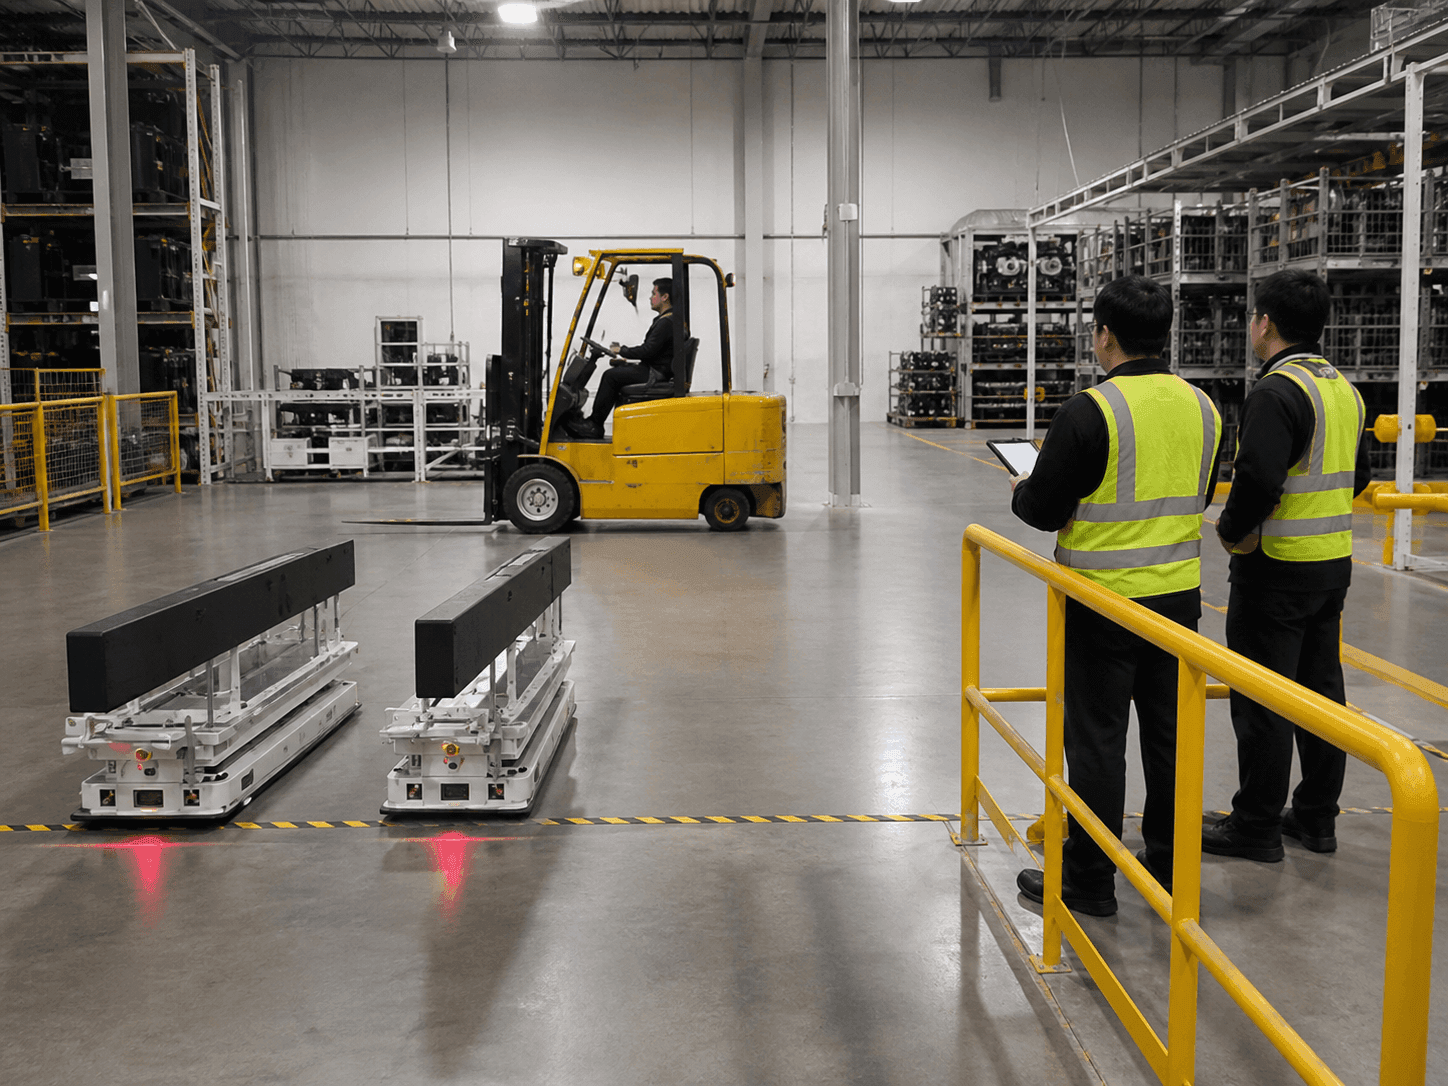
高いラックや設備で視界が遮られる交差通路を優先対象とします。AMRはフォークリフトが自身のLiDARで見える前から、連携された座標で接近状況を把握できます。通路幅と車両制限速度を反映し、進入待機区間と減速判断区間を設定します。
構造物上の受信機位置を実測
受信機を取り付ける構造物の間隔と高さを区間ごとに測定します。実測値でTwinTracker UWBの設置座標を補正し、通路別の位置誤差を比較します。設備と積載物がある稼働条件でもフォークリフト座標が途切れないか反復検証します。
登録タグと座標品質の確認
登録済みフォークリフトタグと外部タグの信号を見分けます。ORBROによる位置データの提供と、AMR制御システムでの座標利用の判断を、連携規約に沿って結び付けます。最終受信時刻と座標の有効状態をどう扱うかの条件を決め、変更前後の動作を点検します。
回避シナリオの運用検証
通常通過、交差接近、急停止、通信断を個別のシナリオとして試験します。各試験で座標送信状態とAMRの減速・停止・迂回結果を記録します。試験履歴は次の生産ラインで受信機配置と連携条件を決める根拠として活用できます。
推奨製品
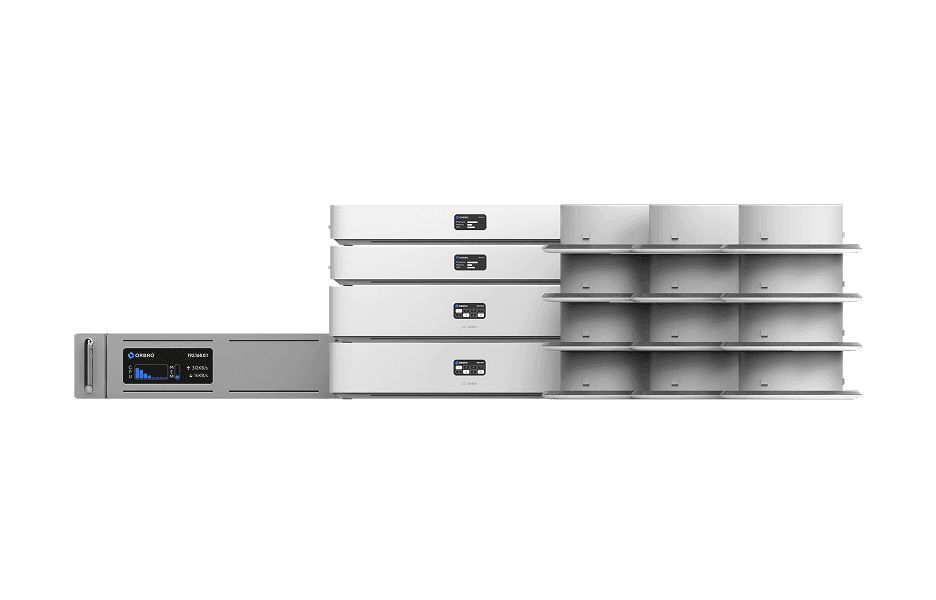
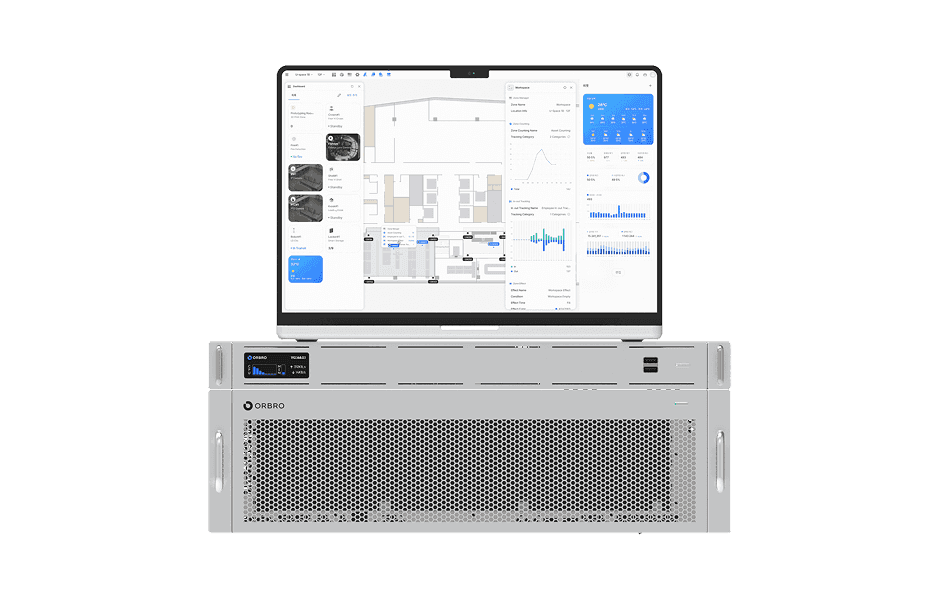
ORBRO OSベースの構成要素
各ソリューションはORBRO OS上で様々な製品と連携して動作します。適用範囲や現場条件に応じて柔軟に構成を変更可能です。