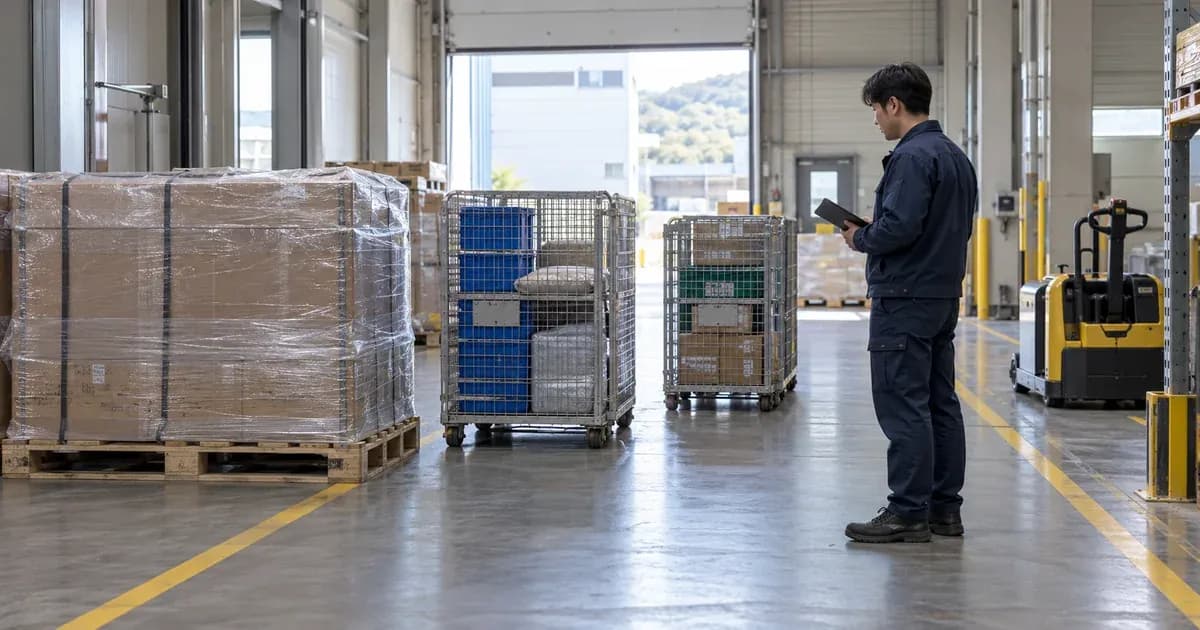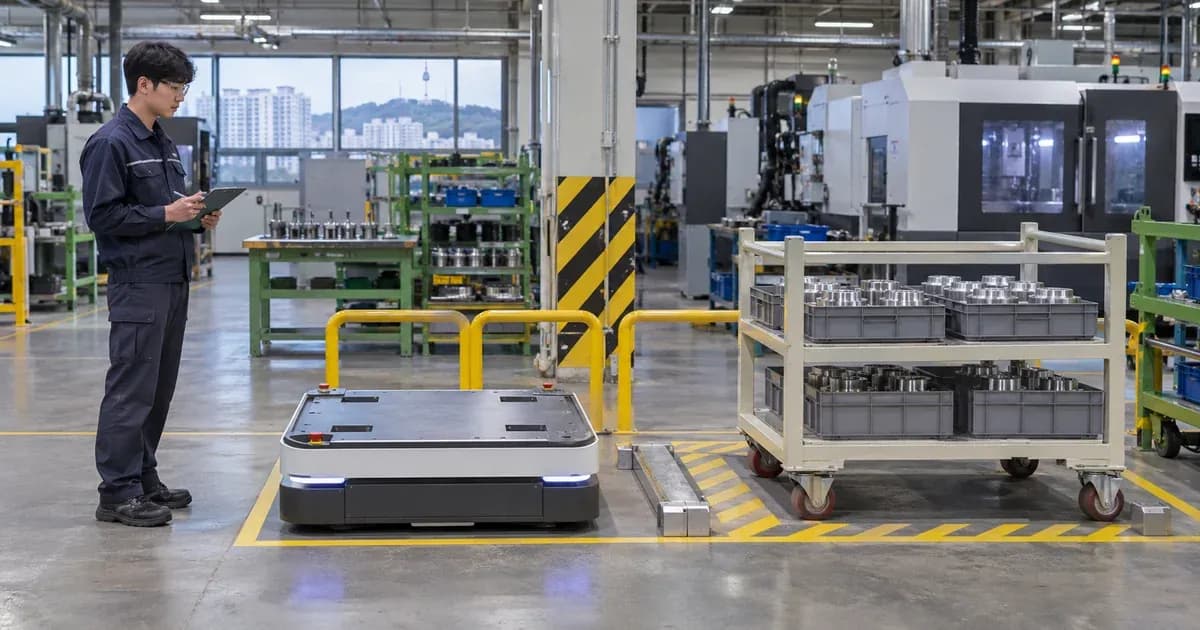
자재를 가져오라는 요청은 들어갔는데 로봇은 빈 인계 장소 앞에서 기다립니다. 화면의 대차는 조금 전 다른 공정으로 이동했고, 남아 있는 위치는 마지막 관측입니다. 좌표를 전달하는 데 성공했어도 현장에서 가져갈 물건이 있다는 보장은 없었던 셈입니다.
2026년 10월 발표된 중소제조 피지컬 AI 확산 전략을 계기로 제조 현장의 데이터 준비를 점검할 필요가 있습니다. 한국 부품 공장을 가정해, 로봇에 자재 위치를 넘기는 단계에서 무엇을 맞춰야 하는지 살펴봅니다. 특정 로봇과의 기본 연동을 전제로 한 설명은 아닙니다.
I. 좌표 앞에 자재의 관리 단위를 정합니다
자재 한 묶음, 용기와 운반 대차는 다른 대상입니다. 대차에 태그를 붙였다면 자재를 내린 뒤에도 그 태그가 같은 자재를 대표하는지 확인해야 합니다. 태그 ID를 생산지시 번호처럼 사용하면 빈 대차를 가져오는 오류가 생길 수 있습니다.
| 전달 항목 | 답하는 질문 | 빠졌을 때 생기는 문제 |
|---|---|---|
| 자재·용기·태그의 연결 | 무엇을 찾는가 | 빈 용기나 다른 품목 선택 |
| 관측 시각과 상태 | 언제 확인한 위치인가 | 과거 좌표를 현재로 사용 |
| 지도·구역 기준 | 어느 공간의 위치인가 | 다른 도면이나 설비로 전달 |
| 작업 승인 | 지금 가져가도 되는가 | 보류 자재까지 이동 요청 |
연결에는 유효 기간이 필요합니다. 용기를 바꾸거나 자재를 나누면 이전 관계를 끝내고 새 관계를 남깁니다. 여러 용기를 한 대차에 싣는 경우에는 대차 한 점으로 개별 자재의 분리를 설명할 수 없다는 한계도 표시합니다.
II. ORBRO의 관측을 업무 요청과 연결합니다
ORBRO OS의 Zone Manager로 인계 장소를 도면에 정의하고, 실제 대차를 놓는 자리와 통로를 구분할 수 있습니다. RTLS Manager에서는 지도 기준과 장치 상태를 확인합니다. 도면 회전·축척과 실제 인계 지점이 맞는지 먼저 시험해야 좌표에 업무 의미가 생깁니다.
외부 작업 시스템에 전달하려면 식별자, 관측 시각, 위치 상태와 실패 응답을 어떤 형식으로 교환할지 별도 연동 요구사항으로 정합니다. ORBRO에서 위치를 본다는 사실만으로 모든 로봇의 작업 호출이 자동 지원된다고 설명하지 않습니다. 접근 가능한 데이터와 갱신 조건도 실제 구성에서 확인합니다.
III. 오래된 위치에는 요청을 멈출 근거가 필요합니다
업무에서 허용할 관측 공백을 정하고, 이를 넘으면 위치 미확인 상태로 취급합니다. 허용 시간은 이동 속도와 인계 절차에 따라 현장에서 결정합니다. 고정된 초 단위를 모든 공장에 적용하지 않습니다. 위치 데이터 최신성을 점검할 때는 화면을 갱신한 시각과 실물을 관측한 시각도 구분합니다.
관측이 끊겼다면 담당자가 실물을 확인하거나 대체 식별 절차를 수행하도록 정합니다. 재접속 직후 위치가 보였다고 보류 자재의 이동 승인을 자동으로 되살리지 않습니다. 로봇의 경로 계획, 장애물 감지와 정지는 로봇 측 제어·안전 설계의 범위로 남겨 둡니다.
연동 시험에는 좌표 단위와 기준 도면, 시간대도 포함합니다. 미터와 밀리미터를 혼동하거나 지도 버전이 다른 요청을 받았을 때는 변환을 추정하지 말고 오류를 반환하도록 요구사항을 정합니다. 수신 확인과 실제 작업 접수도 별도 응답으로 구분합니다.
IV. 정상 전달보다 실패 상황을 먼저 시험합니다
대표 인계 경로에서 자재를 옮기며 태그 분리, 관측 중단, 지도 변경, 중복 요청과 이미 끝난 요청의 재전송을 시험합니다. 요청 ID와 처리 결과를 대조해 같은 요청으로 작업이 중복 생성되지 않는지 확인합니다. 이 검증은 연동 시스템을 포함한 시험 항목이며 위치 앱만으로 자동 충족되는 기능은 아닙니다.
위치가 맞았는지만 보지 말고 잘못된 요청을 얼마나 빨리 발견하고 보류했는지도 기록합니다. 작업자가 확인해야 했던 상황을 숨기지 않아야 다음 단계의 자동화 범위를 정할 수 있습니다. 실증 후에는 데이터 형식과 지도 버전을 보존하고 변경 시 다시 시험할 담당자를 정합니다.
마치며
피지컬 AI에 필요한 것은 좌표 한 쌍만이 아닙니다. 무엇의 위치인지, 언제 관측했는지와 이동해도 되는지를 함께 전달해야 빈 인계 장소나 보류 자재를 향한 요청을 구분할 수 있습니다.
ORBRO 적용을 준비한다면 자재·용기 목록, 인계 구역 도면과 로봇 작업 요청 예시를 정리해 문의해 주세요. 실제 관측 범위와 외부 시스템에 넘길 항목, 관측이 끊겼을 때의 확인 절차를 함께 설계할 수 있습니다.