建设解决方案
起重机接近预警
起重机的接近警报和移动记录,会作为现场安全检查的依据保留。比较各台设备的记录,用于梳理调度和维护计划。

测量起重机与人员距离,在达到阈值时触发标签振动
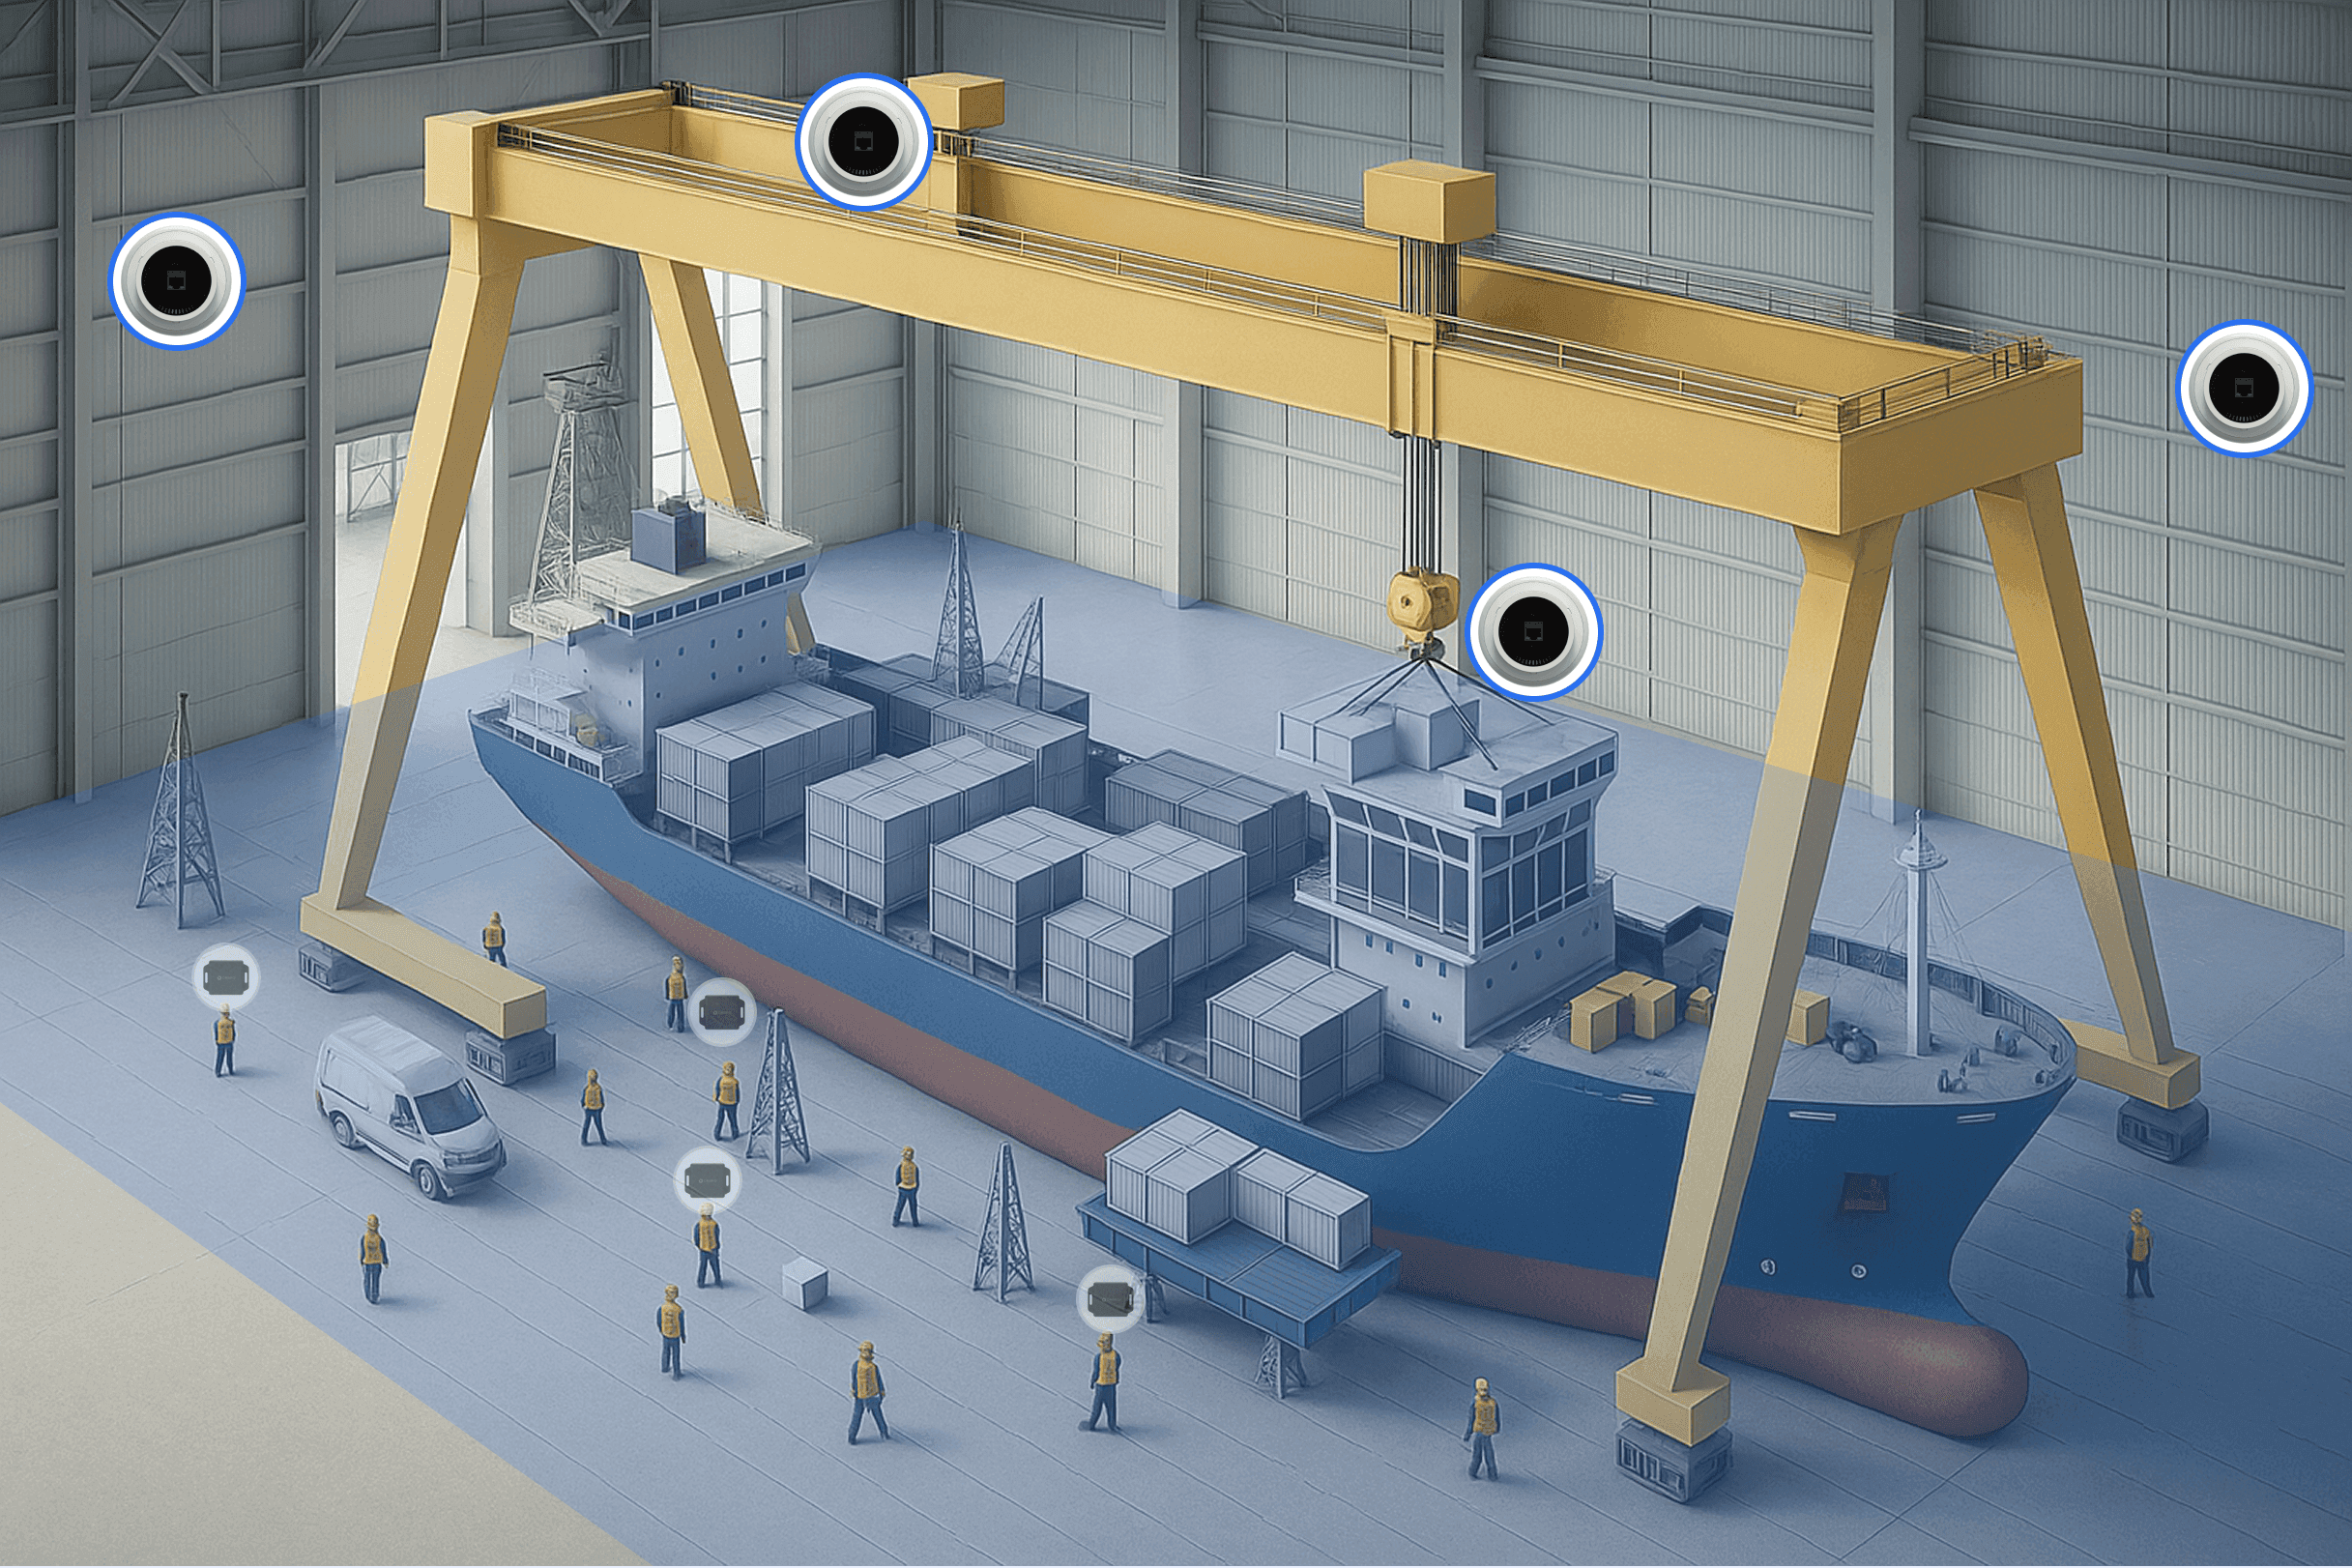
在起重机、场内牵引车和作业人员身上安装UWB Tag,在立柱和集装箱上布置接收器。相互距离进入阈值时,作业人员的标签会以振动和声音提醒。钢材会反射电波的堆场,接收器数量要在堆放装满的状态下实测后确定。
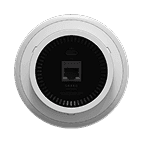
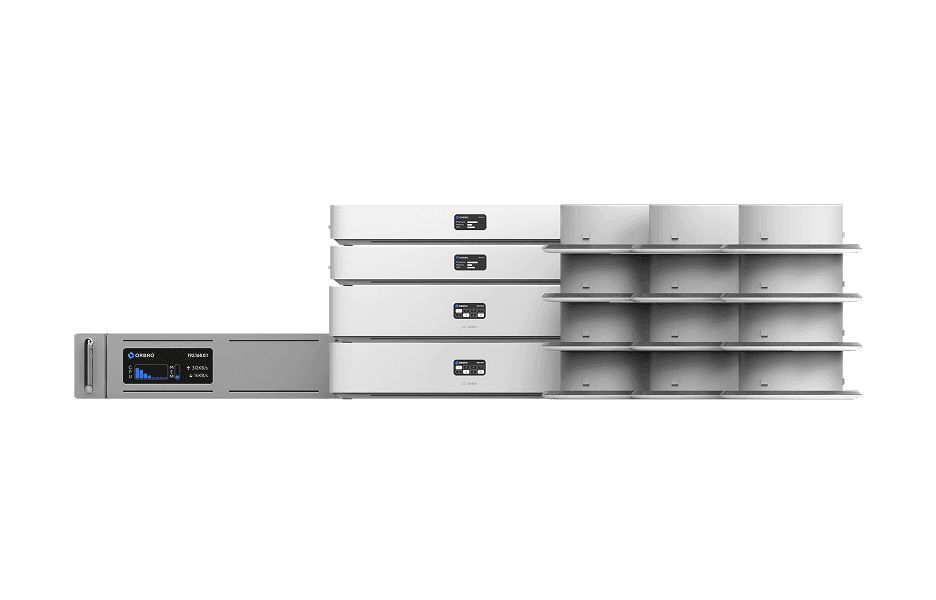
TwinTracker UWB
这是接收UWB信号并计算位置的读取器。按产品规格,定位误差以室内开阔条件为准为±10cm,但在金属反射强烈的堆场会有所不同,因此要经过实测再确定目标精度。
金属结构环境定位设计
实测码头和堆场的电波条件,据此确定锚点位置。 把作业人员和车辆的位置放到同一张图纸上,检测接近情况。
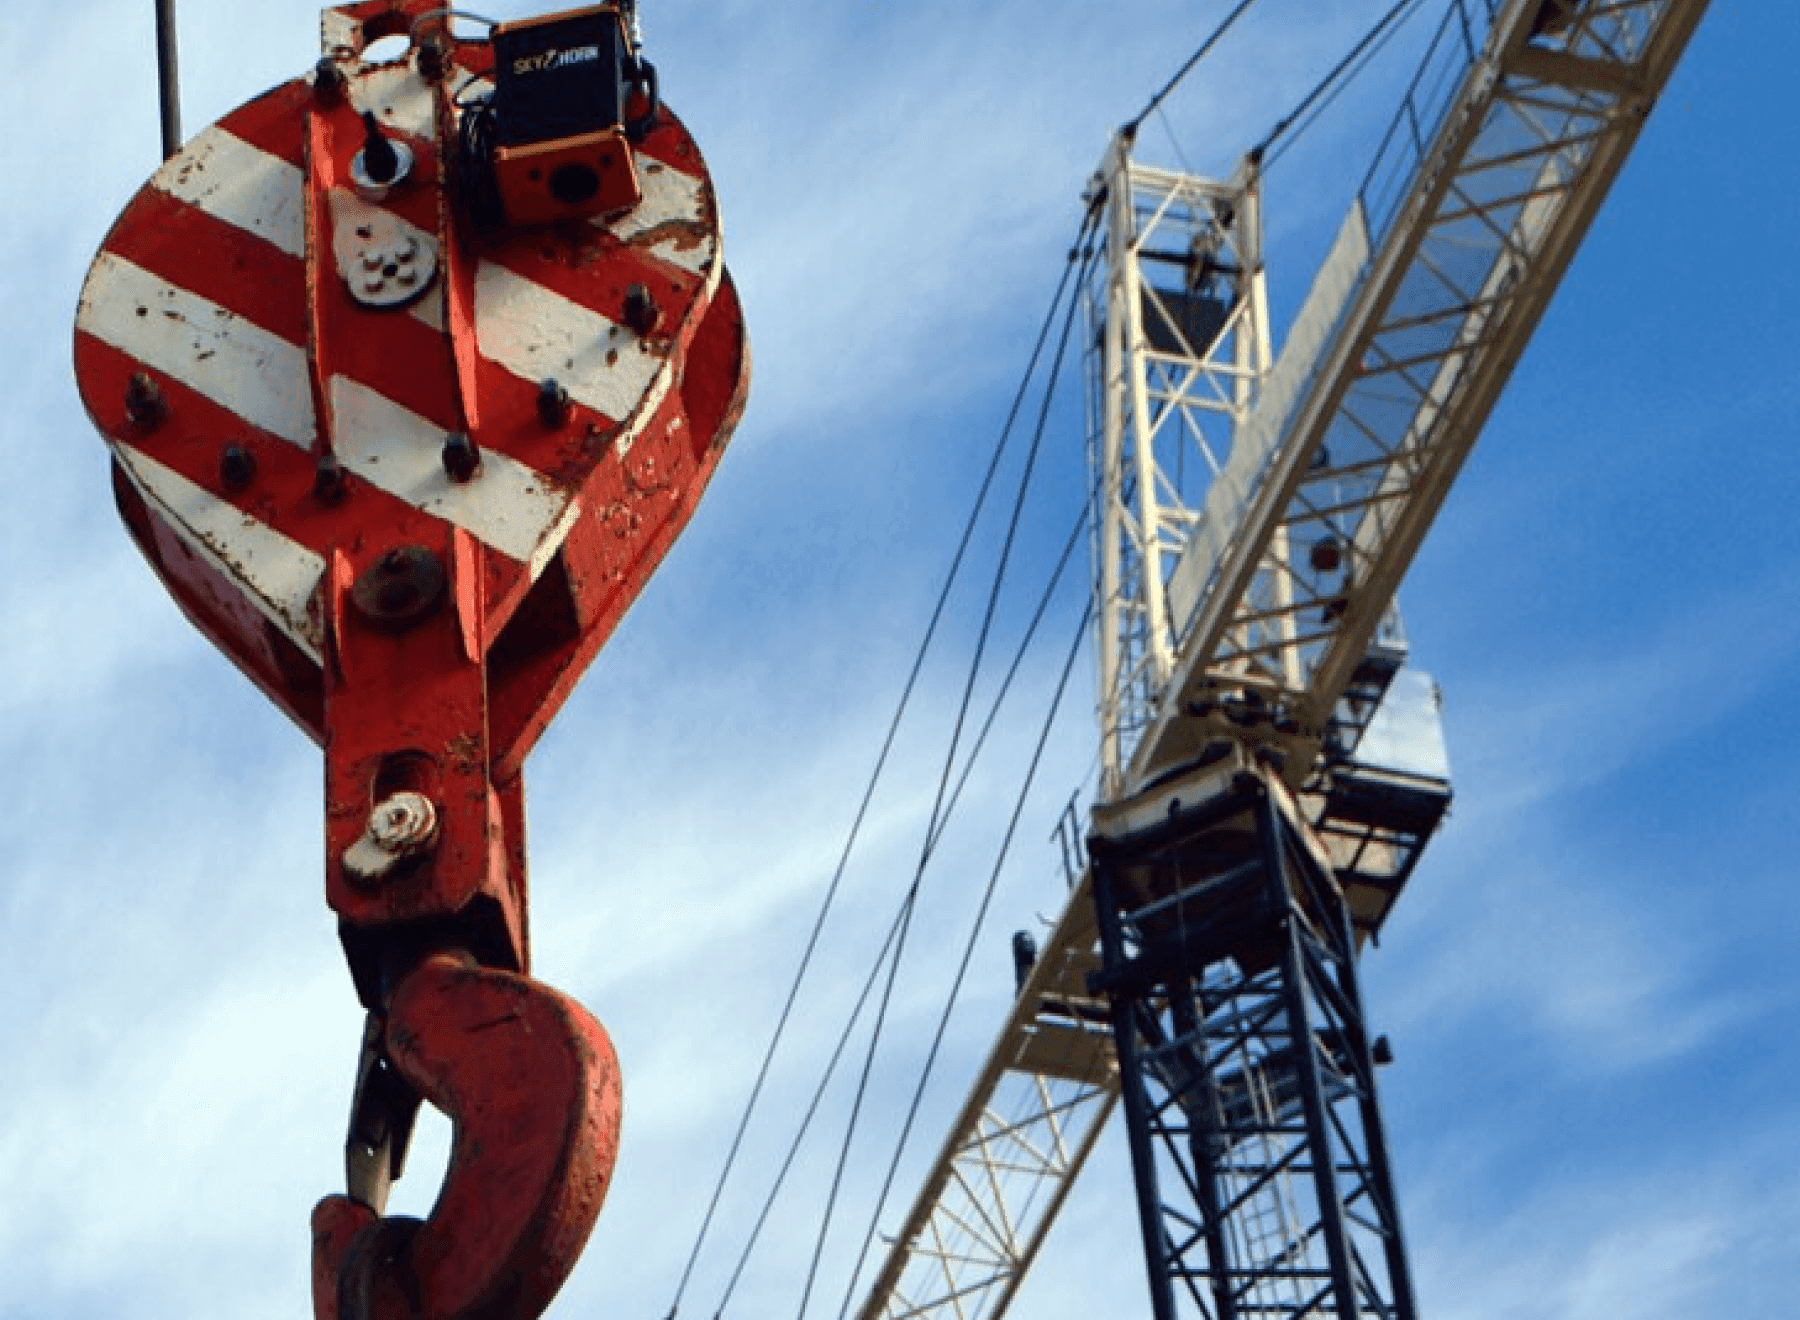
按堆场结构布置锚点
先在图纸上找出龙门起重机、船舶和堆放物遮挡电波的位置。TwinTracker UWB接收器避开行走路径,安装在立柱和结构物上方。各区域所需的密度不同,办公区、码头和堆场要分开核算。
码头内作业人员位置实时显示
把标签装在安全帽或马甲上,码头内的作业人员就会显示在图纸上。起重机下方和船体周边这类视线受阻的区域,也在同一画面上查看。把协作单位人员一并纳入,在场人数才与实际相符。
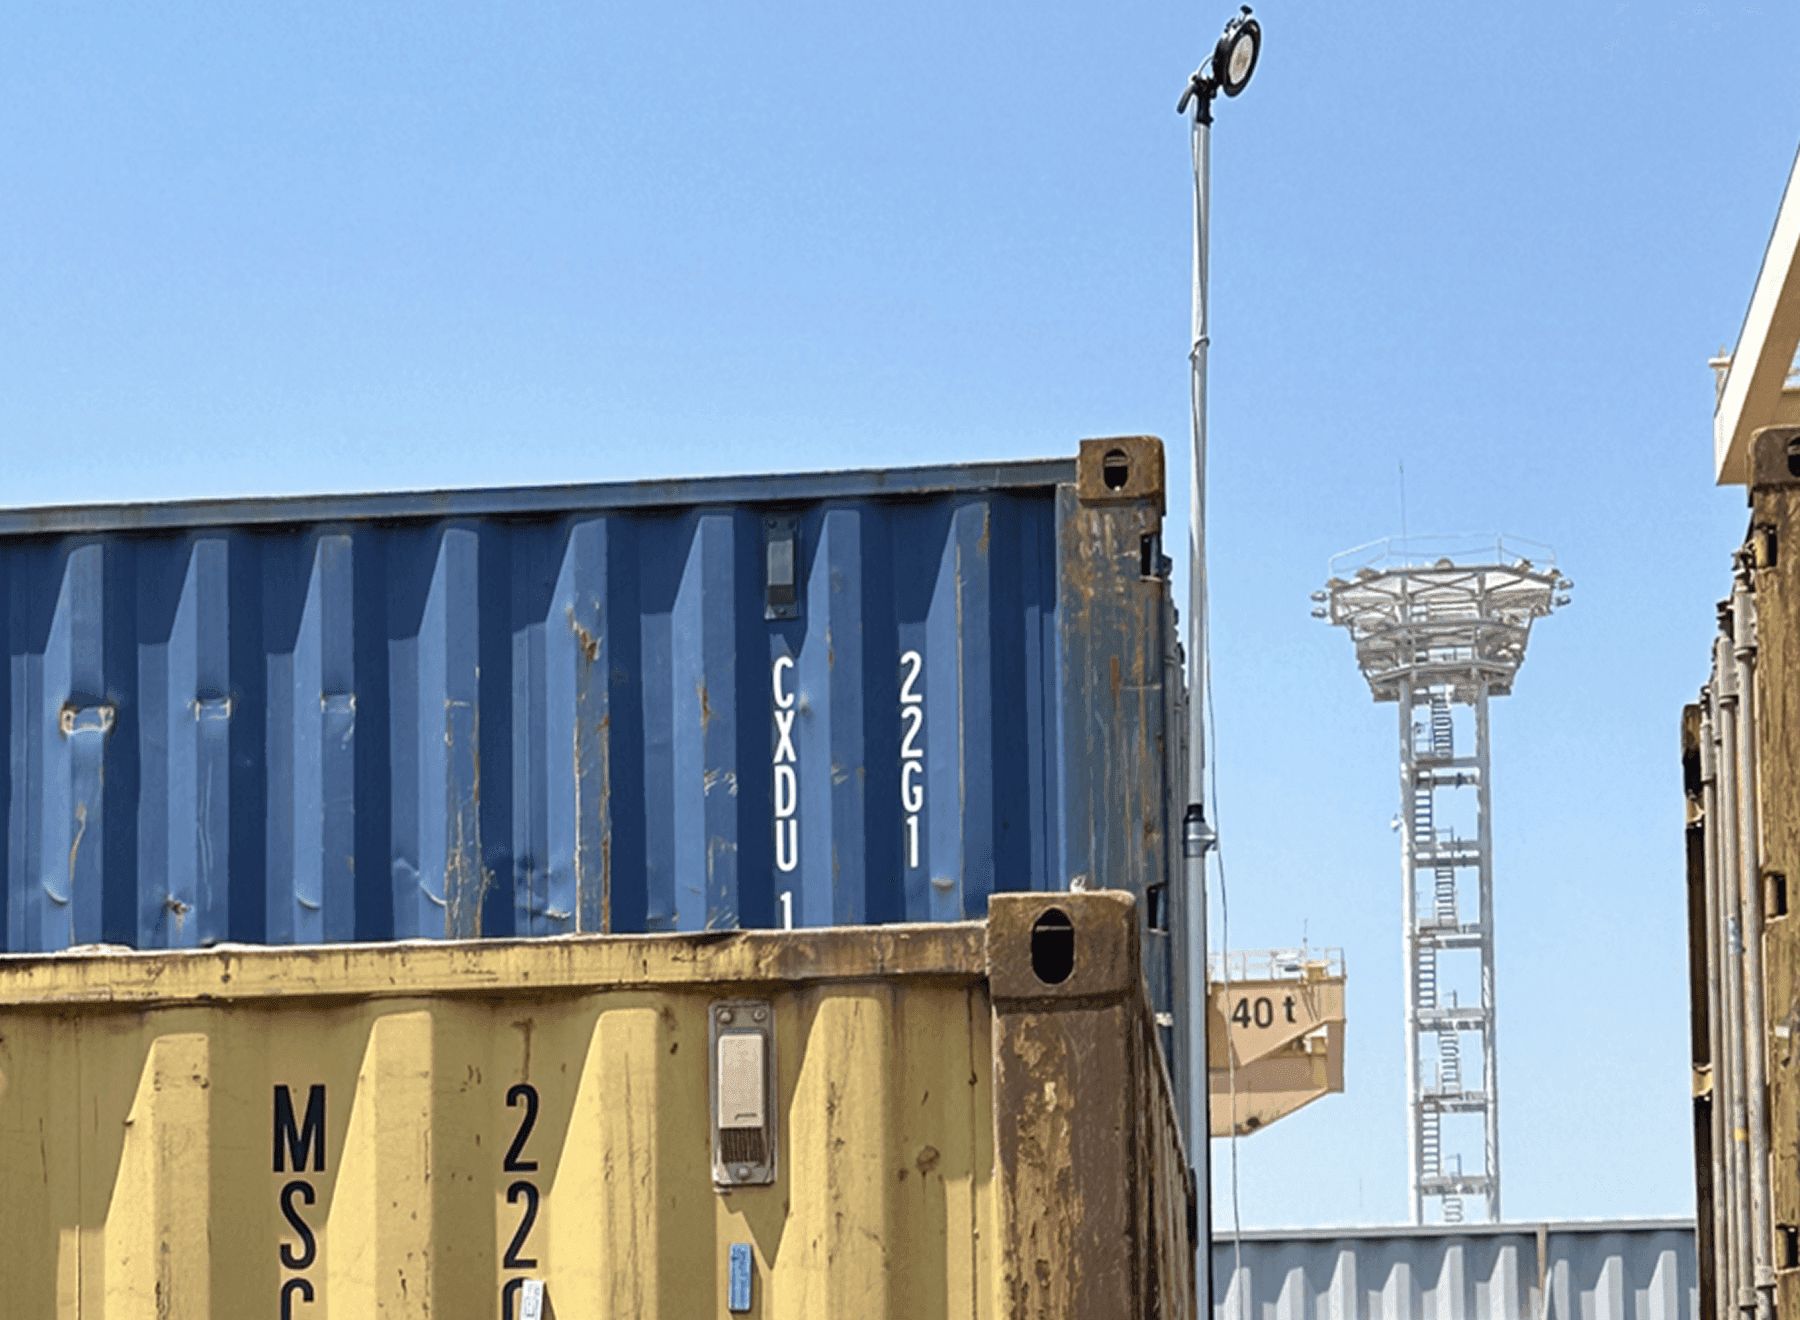
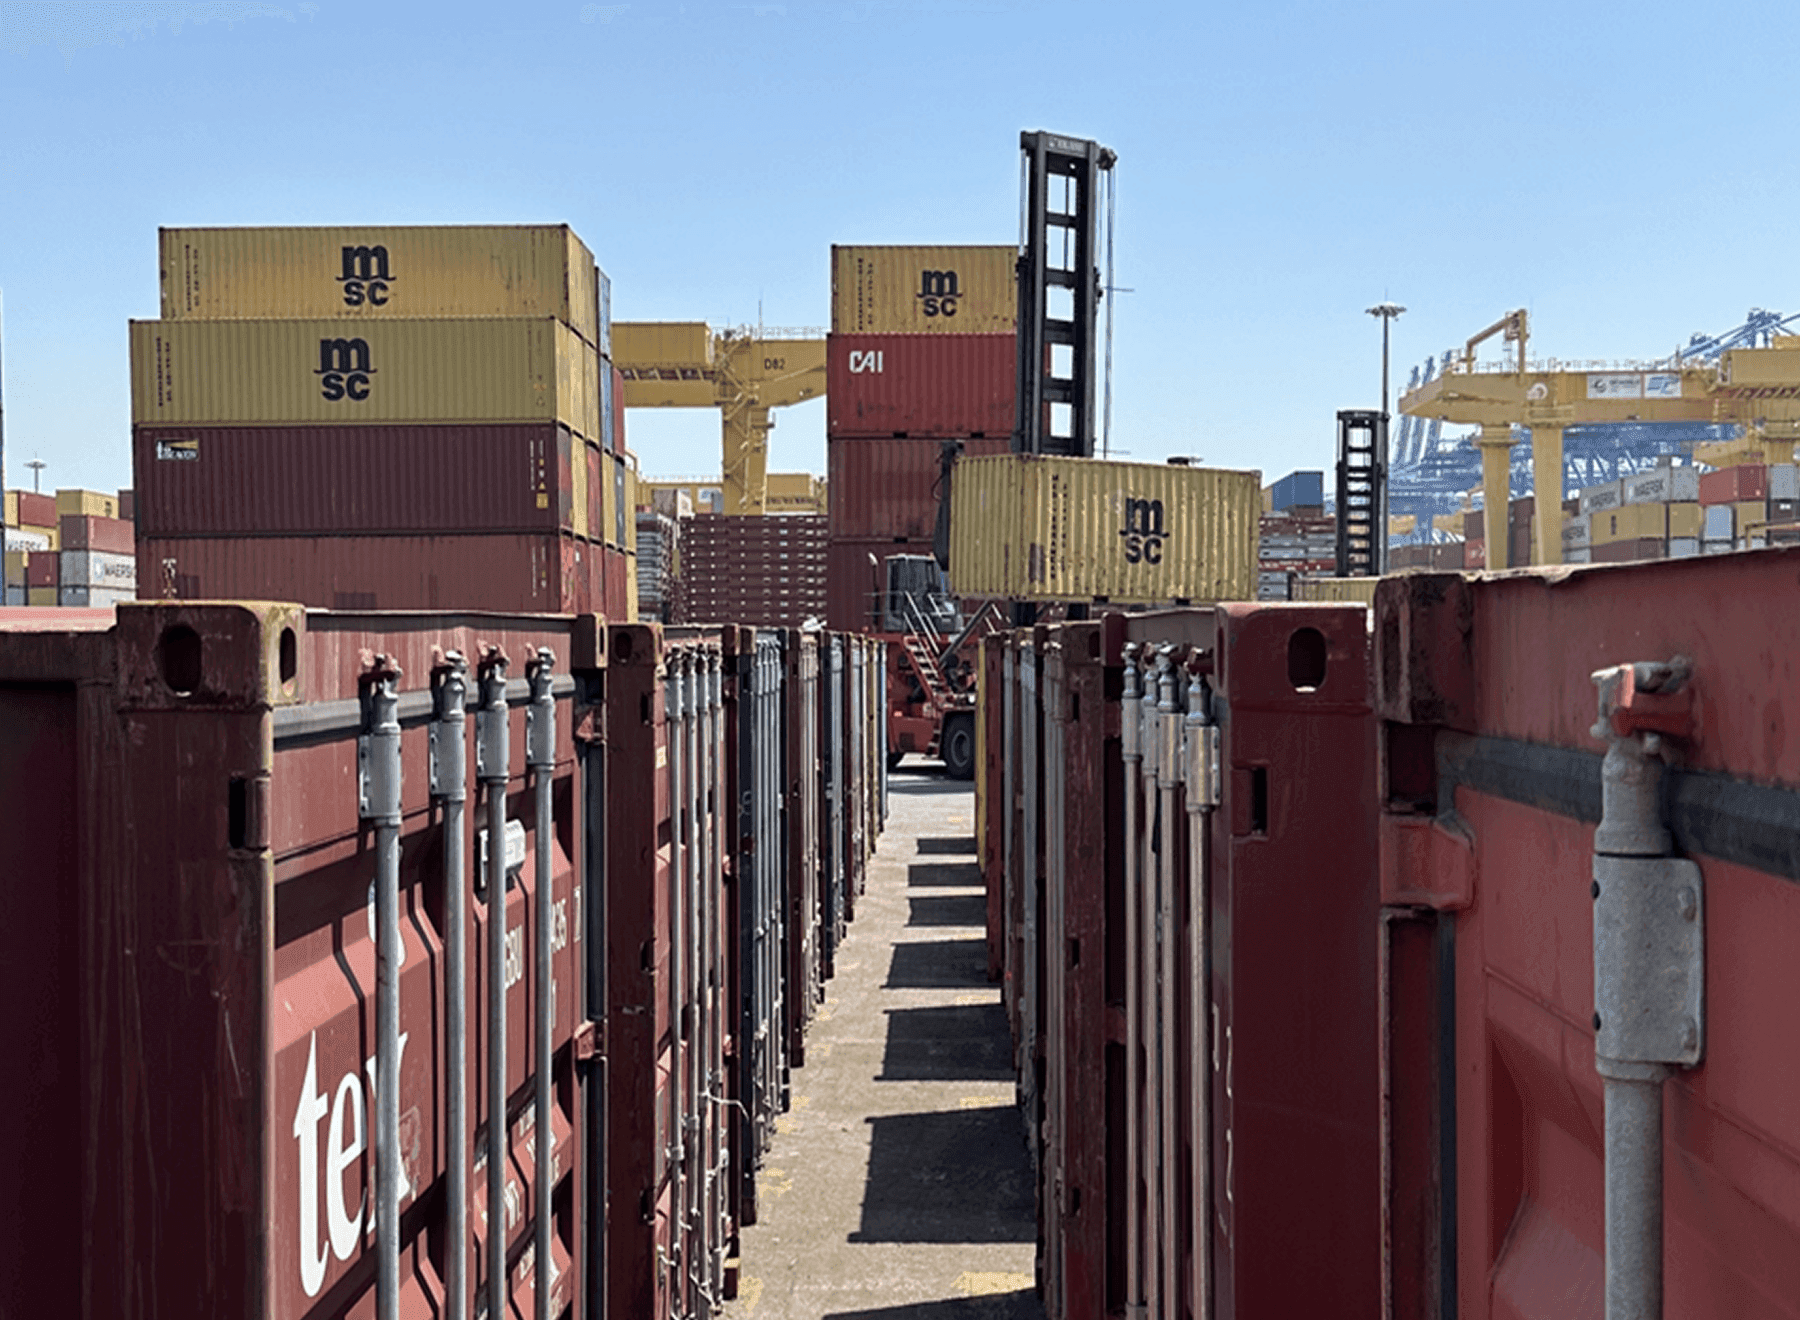
金属堆放环境的实测安装
堆放着集装箱和钢材的堆场会把电波反射回来,安装位置不同,结果差别很大。先确认堆放装满时识别是否仍然保持,再确定数量。空堆场时得出的数值只作参考。
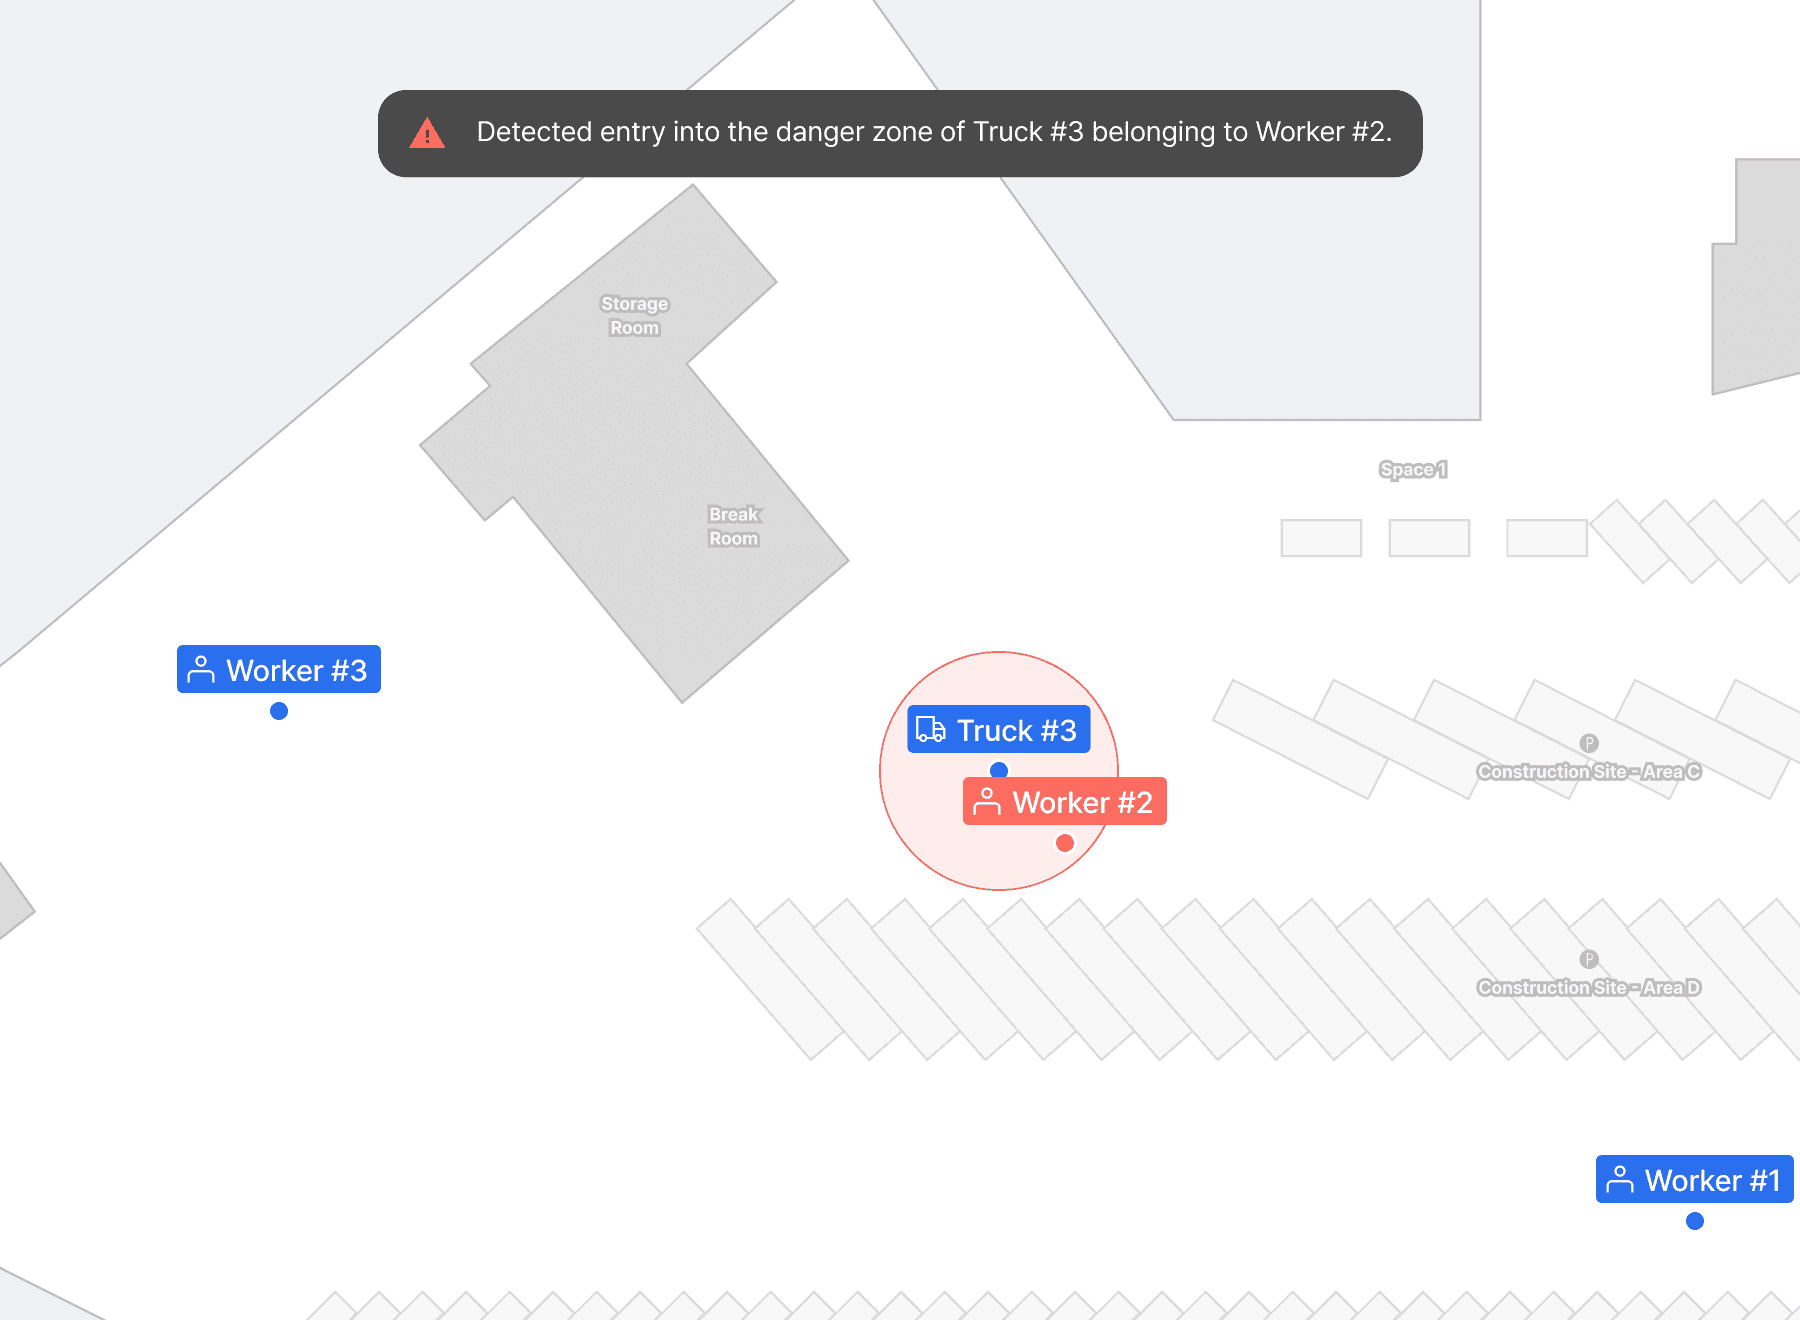
车辆危险区域进入检测
在场内牵引车和叉车周围设定危险区域后,作业人员进入的瞬间就会发出通知。哪名作业人员进入了哪台车辆的区域,也会一并记录。每台车辆的区域大小可分别设定,以贴合作业条件。
接近预警履历管理
监控室和现场在同一画面上确认接近警报与应对程序。 设备的移动和停留记录,用作调度和维护计划的依据。
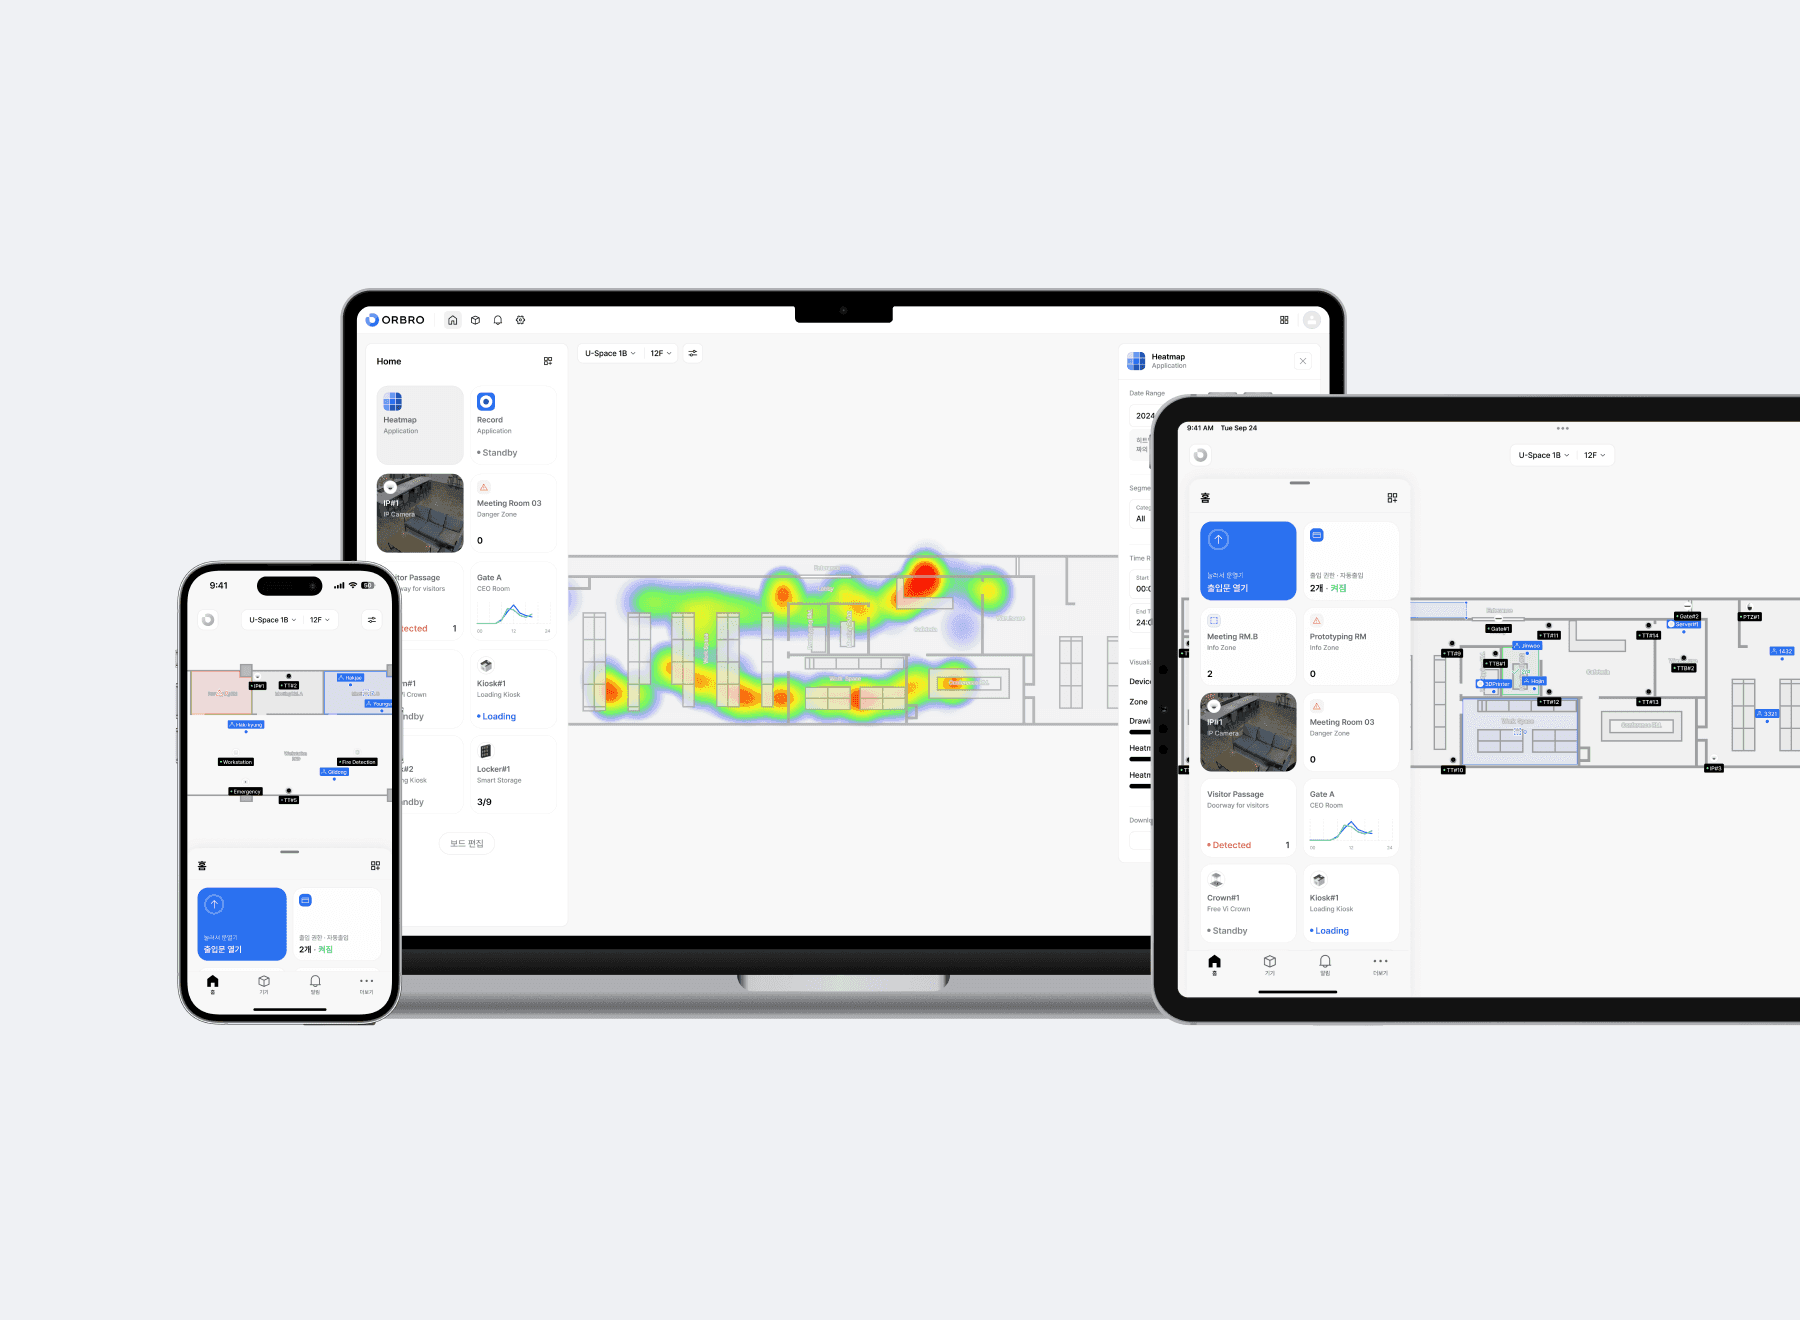
监控室与现场同时确认
监控室的PC、现场的平板和手机打开的是同一个画面。负责人换了位置,掌握的状况也不会中断。各区域的密集程度以热力图一并显示,人员集中在哪里一目了然。
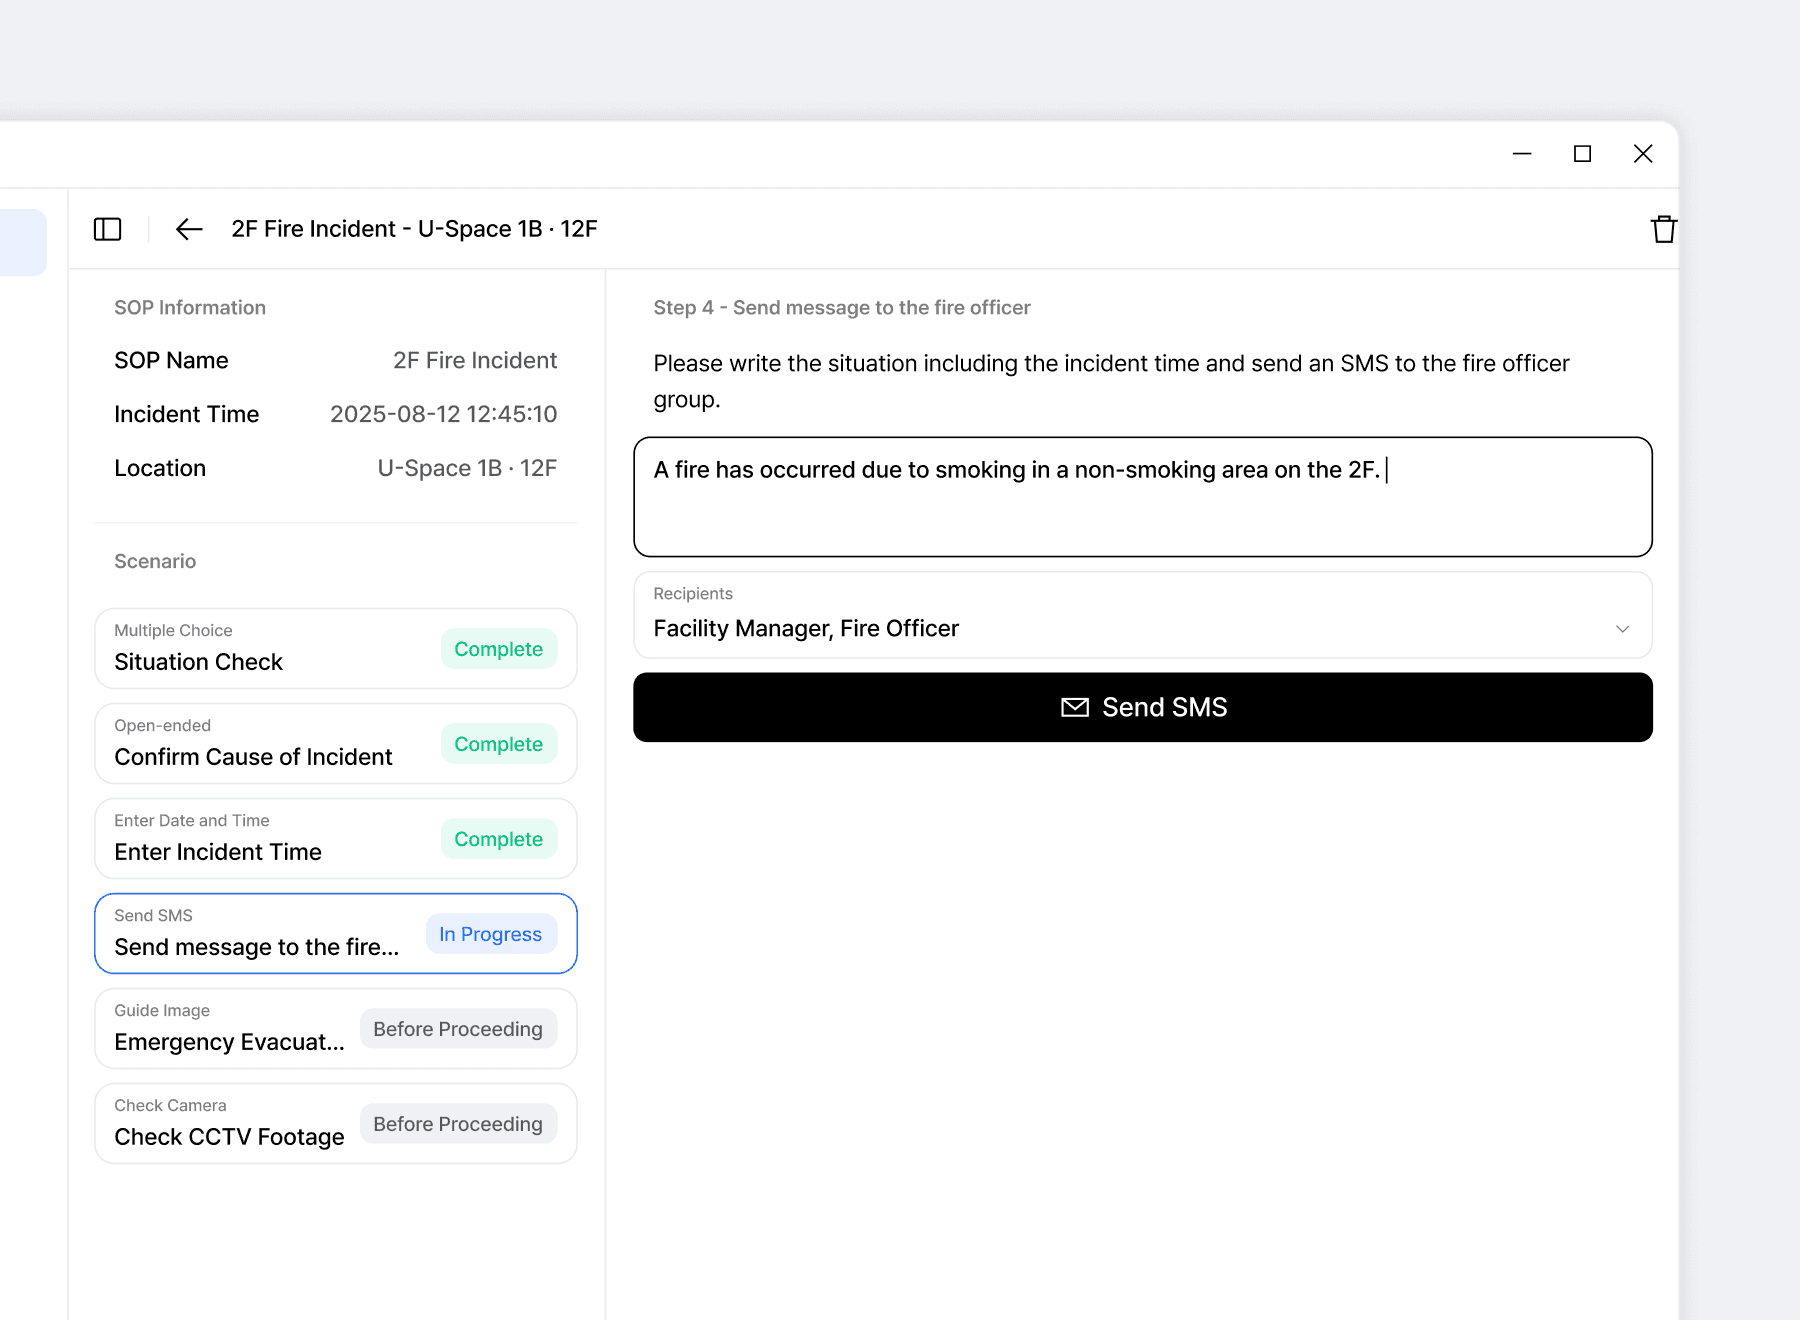
事故发生时自动执行应对程序
检测到碰撞或挤压时,对应情形的应对程序会在画面上打开。处置人员按步骤逐项处理,进展情况实时留存。通知安全管理者、调看CCTV这类紧急处置,可直接在画面上执行。
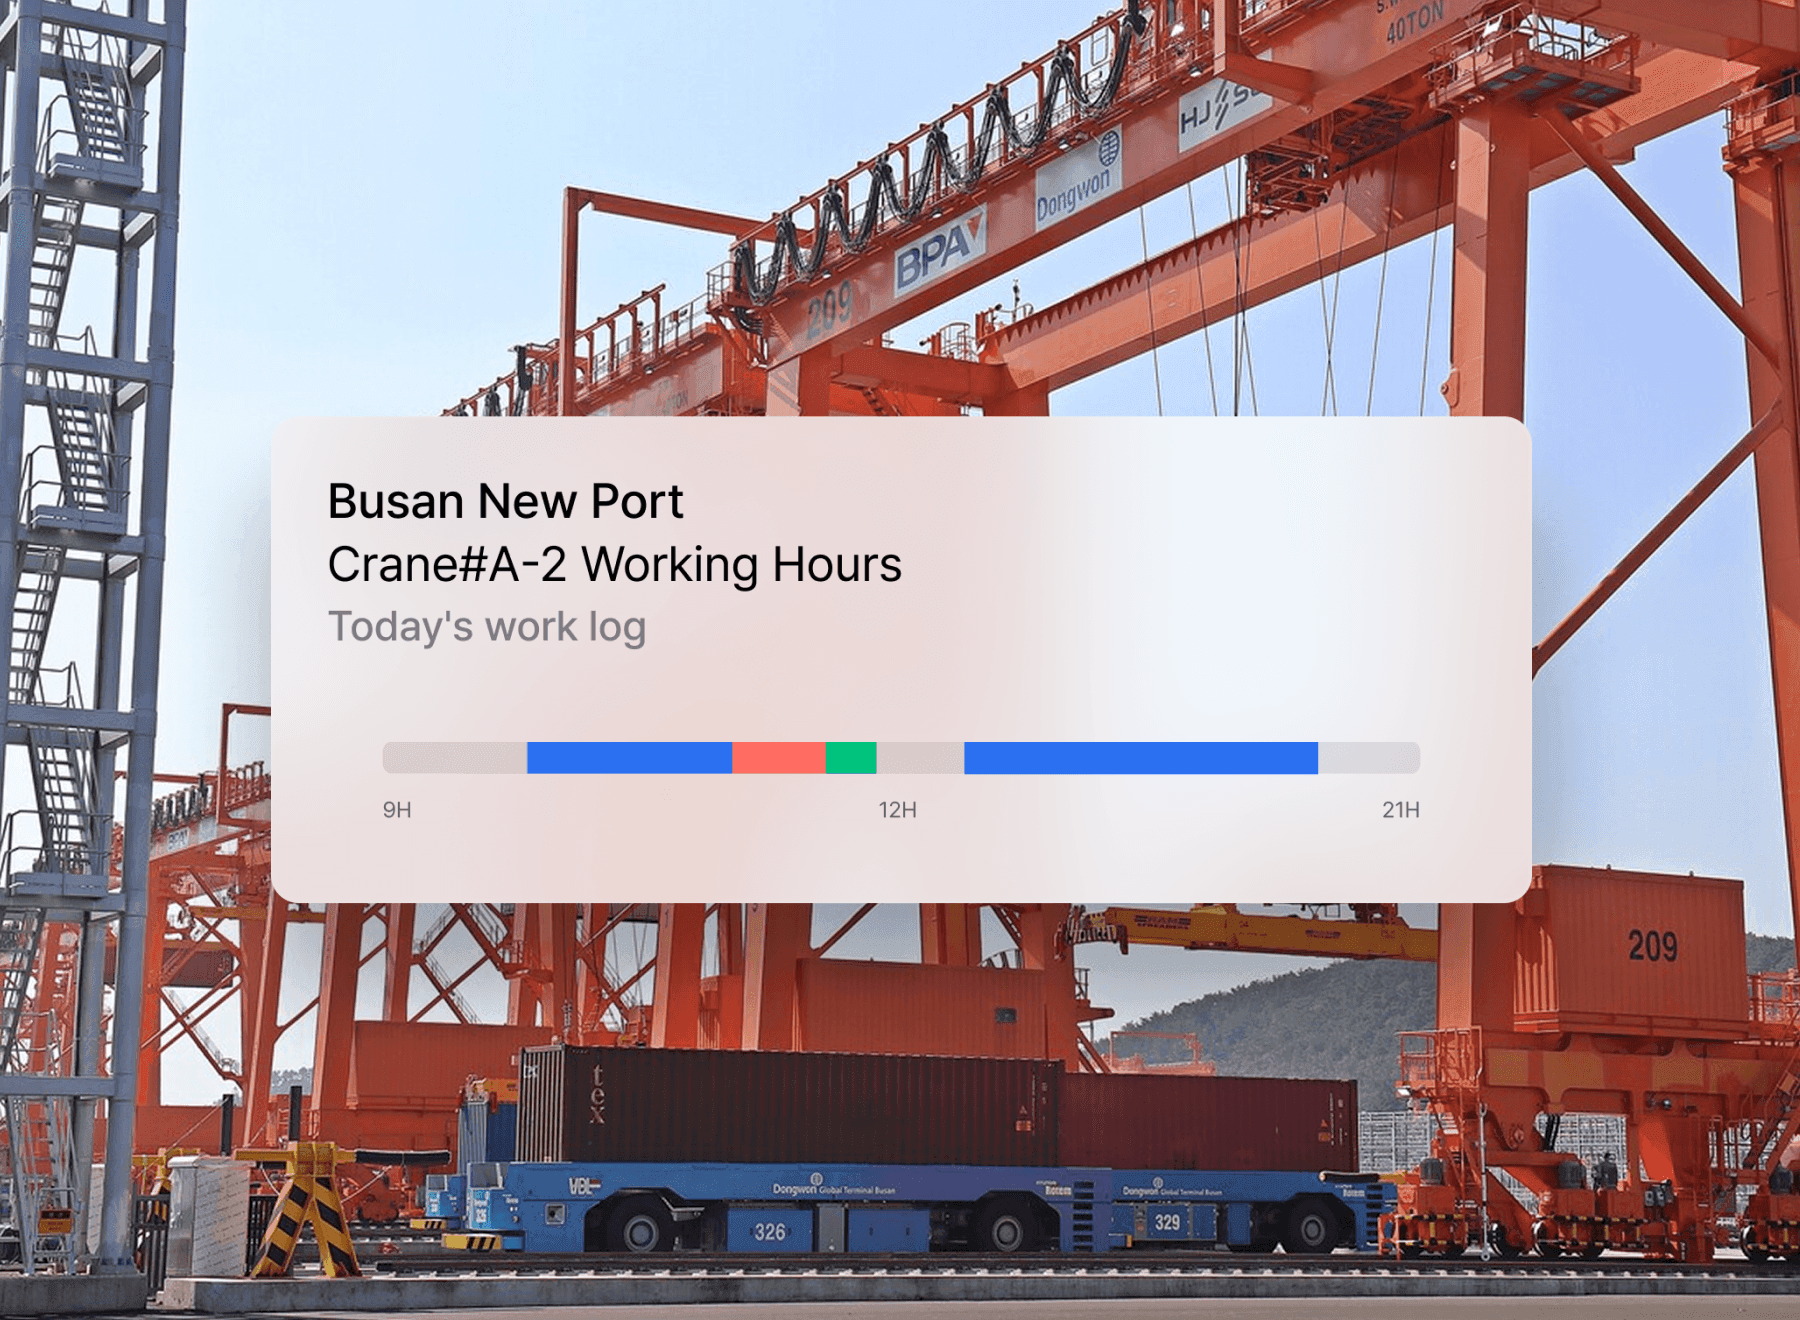
起重机的移动时间与停留时间
按时间段比较每台起重机的移动时间和停在同一位置的时间。从ORBRO Server积累的位置记录中,确认反复移动和长时间停留的区段。负责人再对照运行状态和作业记录,梳理需要调度和维护的设备。
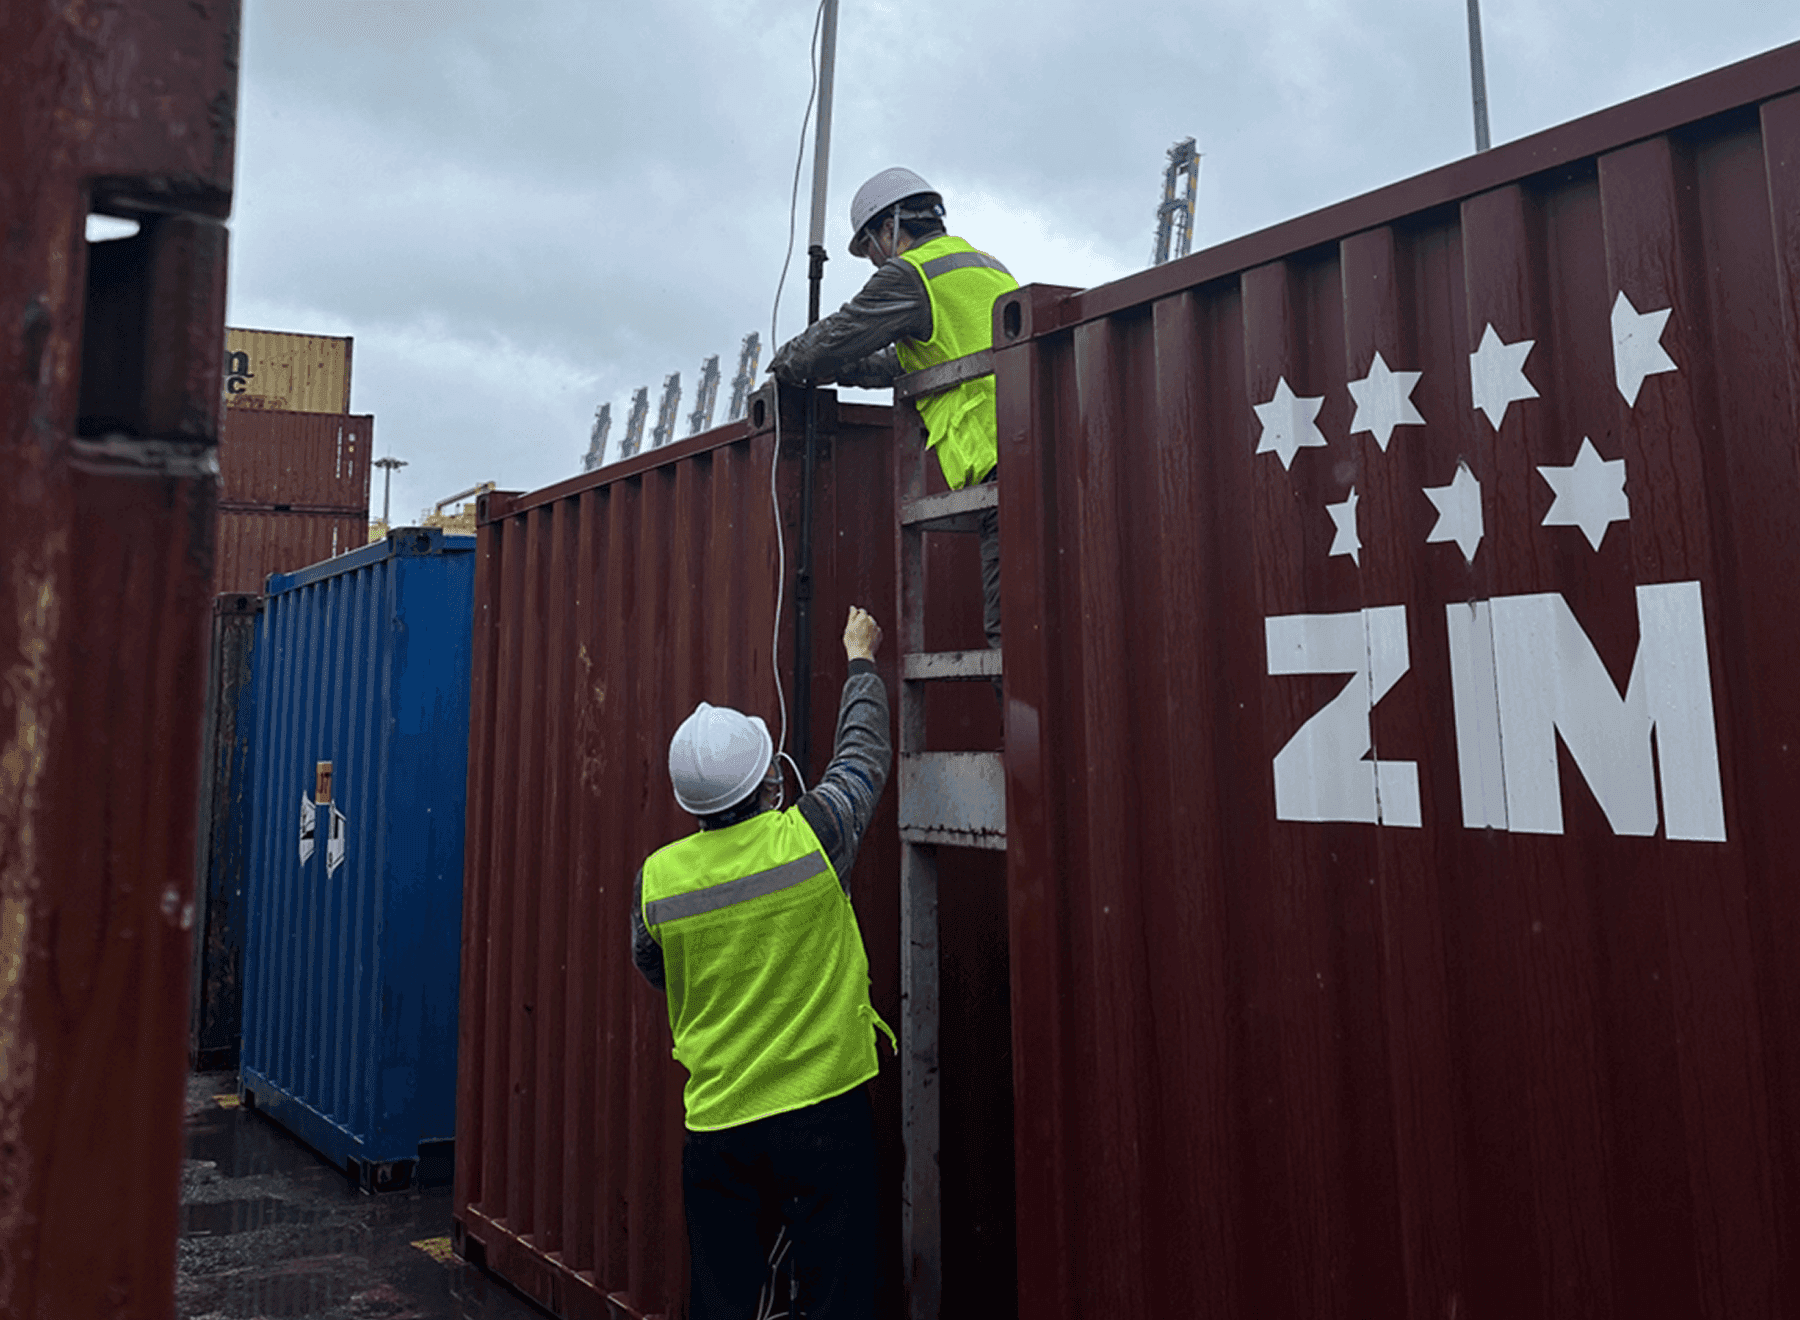
结构物上安装与按工序迁移
按集装箱和既有结构物的安装位置布置TwinTracker UWB。是否采用磁铁和夹具,依安装面和设备型号确定,并接好电源与通信线路。堆场布置调整后移动接收器时,变更后的安装坐标和接收范围也一并反映。
推荐产品
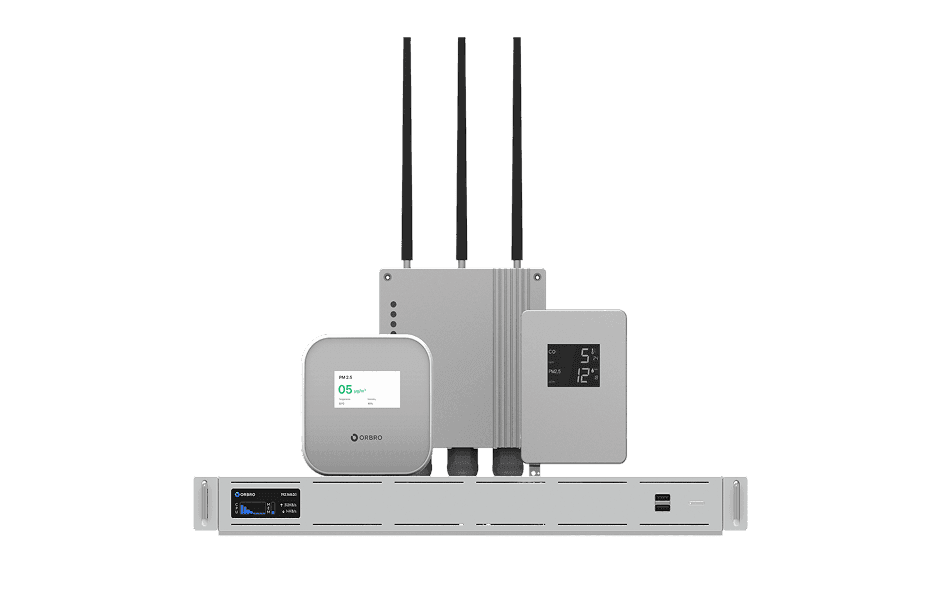
基于 ORBRO OS 的组成模块
所有解决方案均运行于 ORBRO OS 之上,并通过多种产品互联协作。 可根据应用范围与现场条件灵活调整配置。