医疗解决方案
医疗废物机器人监控
在同一画面上确认多家厂商的机器人和周边设备。汇总从收集、保管到灭菌的全过程履历,用于检视交接工作。

将机器人位置与行驶记录保存为医疗废物处理履历
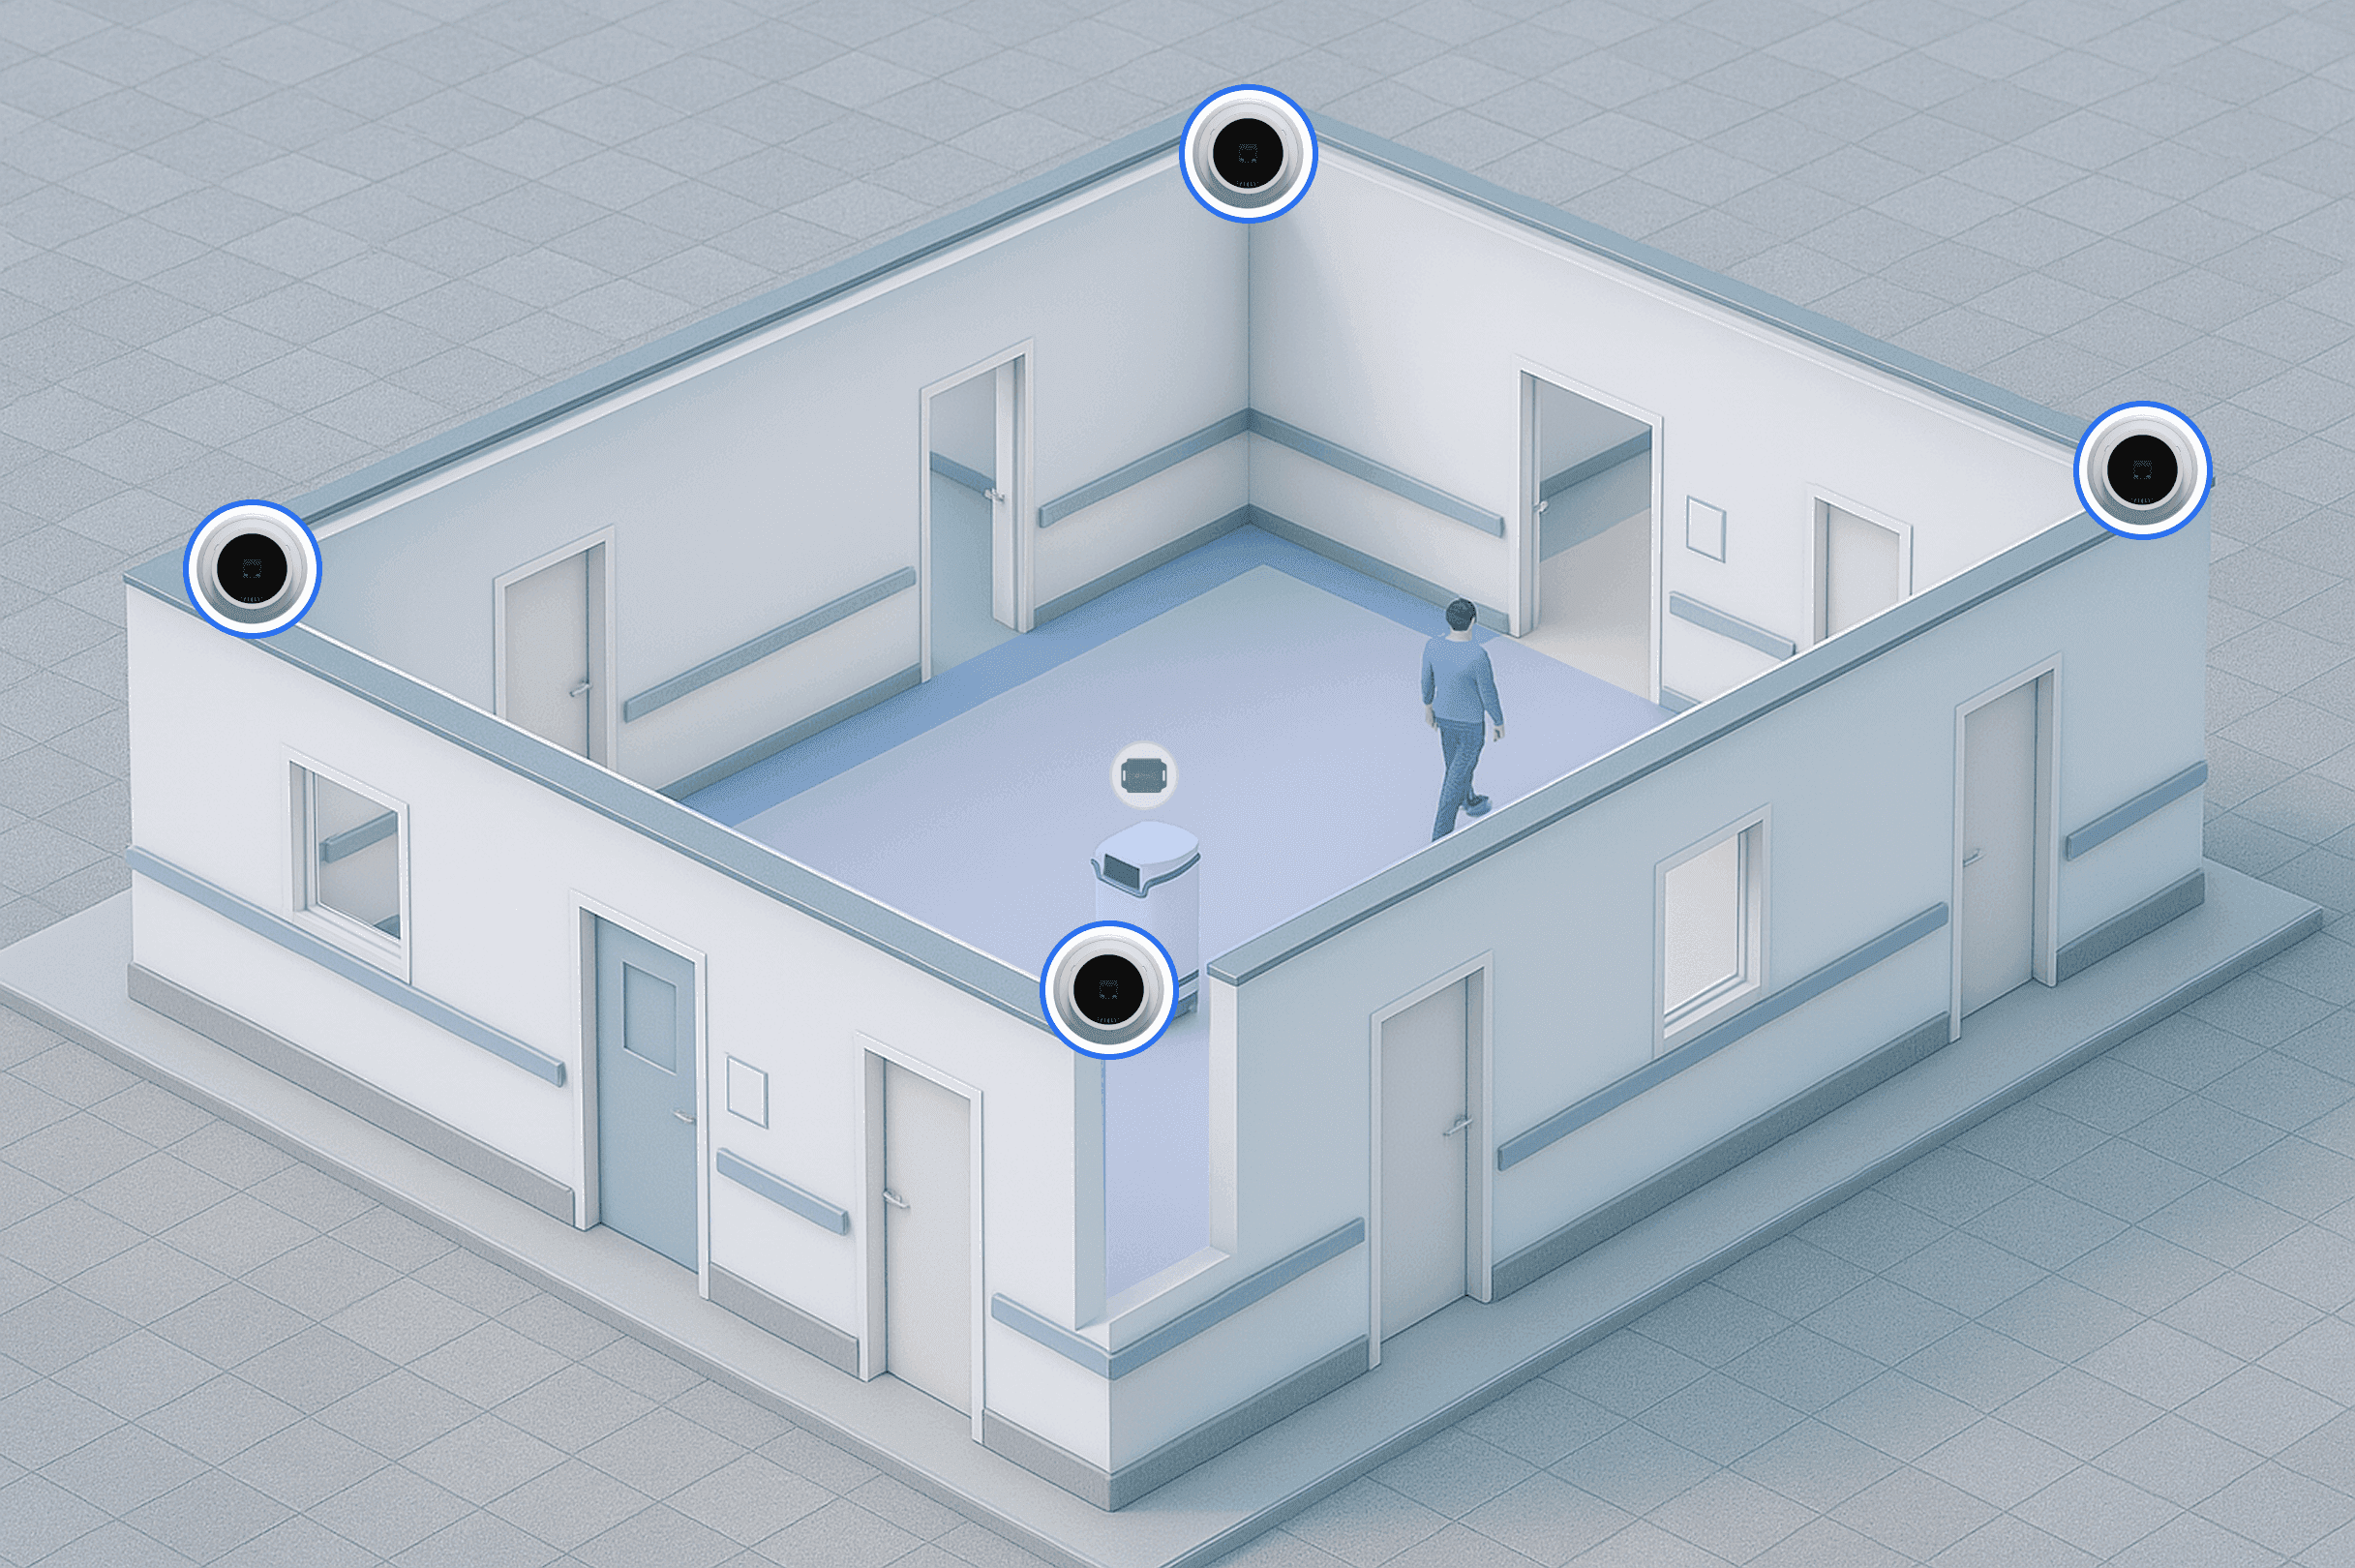
给机器人和移动设备加装UWB Tag,并在动线交汇的位置布置接收器。多家厂商的机器人、装载设备、储物柜和灭菌设备会一起显示在各楼层图纸上。对接程度按设备厂商开放接口的范围,逐个对象确认。
TwinTracker UWB
以较小误差判定机器人位置的读取器。安装数量不由面积决定,而由机器人移动路径的长度和相互交汇点的数量决定,因此先在图纸上确认交叉点再确定布置。走廊越窄、与人共用的区段越多,定位判定就要越密,安装前先确认是否对医疗设备产生干扰。
多厂商机器人统一监控
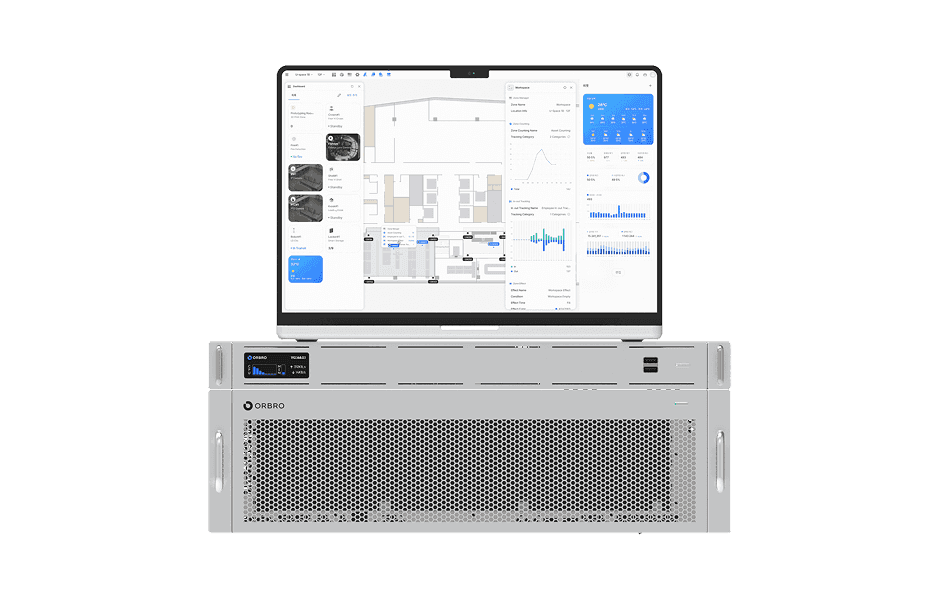
把不同厂商的机器人、装载设备和智能储物柜一起放到各楼层图纸上。 在一个画面上确认哪台机器人在哪里做什么,据此制定调度和回收计划。
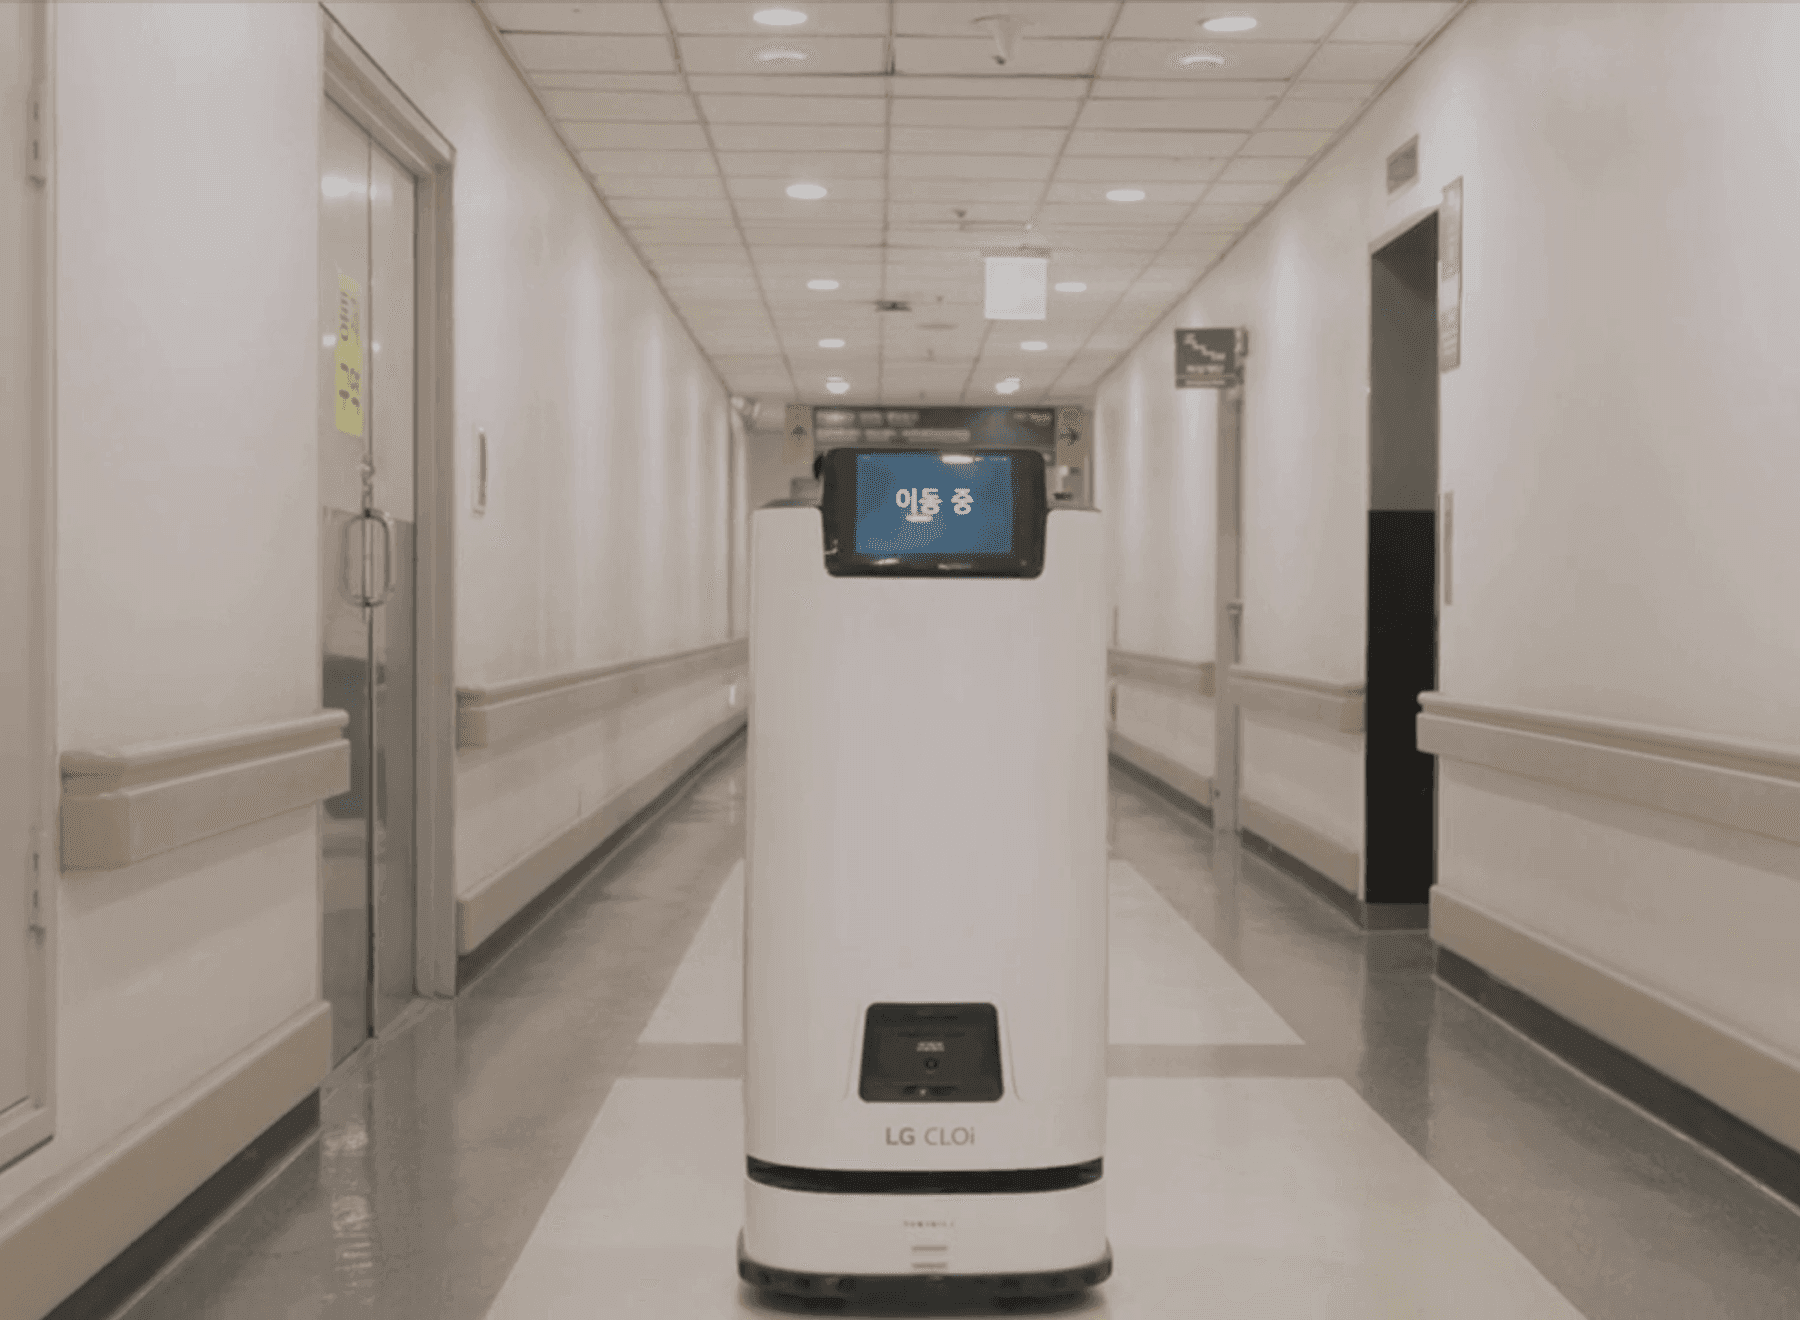
机器人位置与作业状态实时追踪
在各楼层图纸上一并确认多台机器人的位置和作业状态。把TwinTracker UWB采集的位置与从机器人厂商接口获取的运行状态连接到ORBRO Server。对比移动、待机和作业中的状态,制定调度和回收计划。
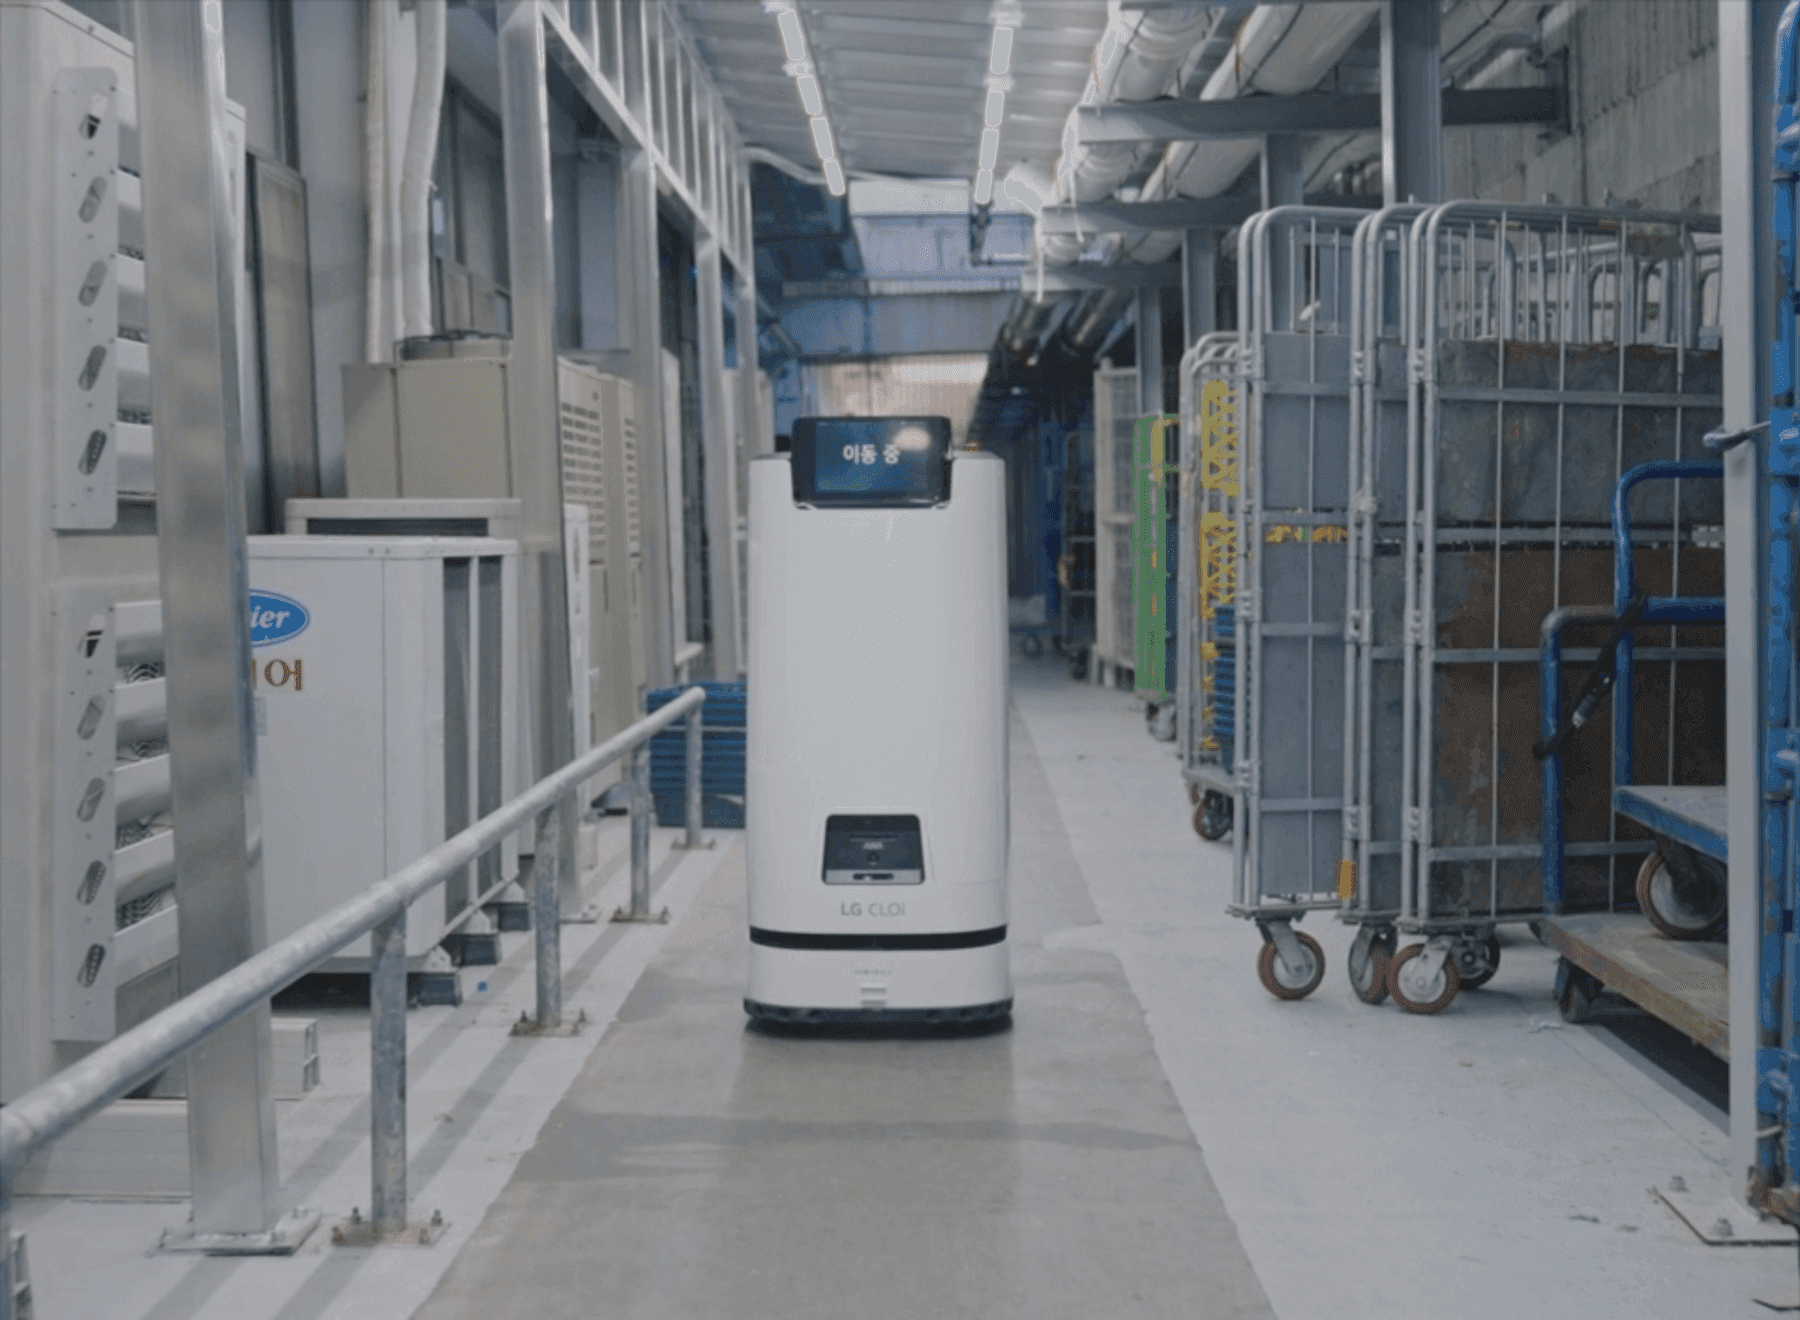
装卸区与机房区段自主行驶
用同一台机器人跑完病区走廊、装卸区和机房通道。这些区段随时会放置推车和货物、通道宽度时常变化,因此先在图纸上确认机器人动线与堆放位置重叠的地点。各区段的通行条件按实测结果分别设定。
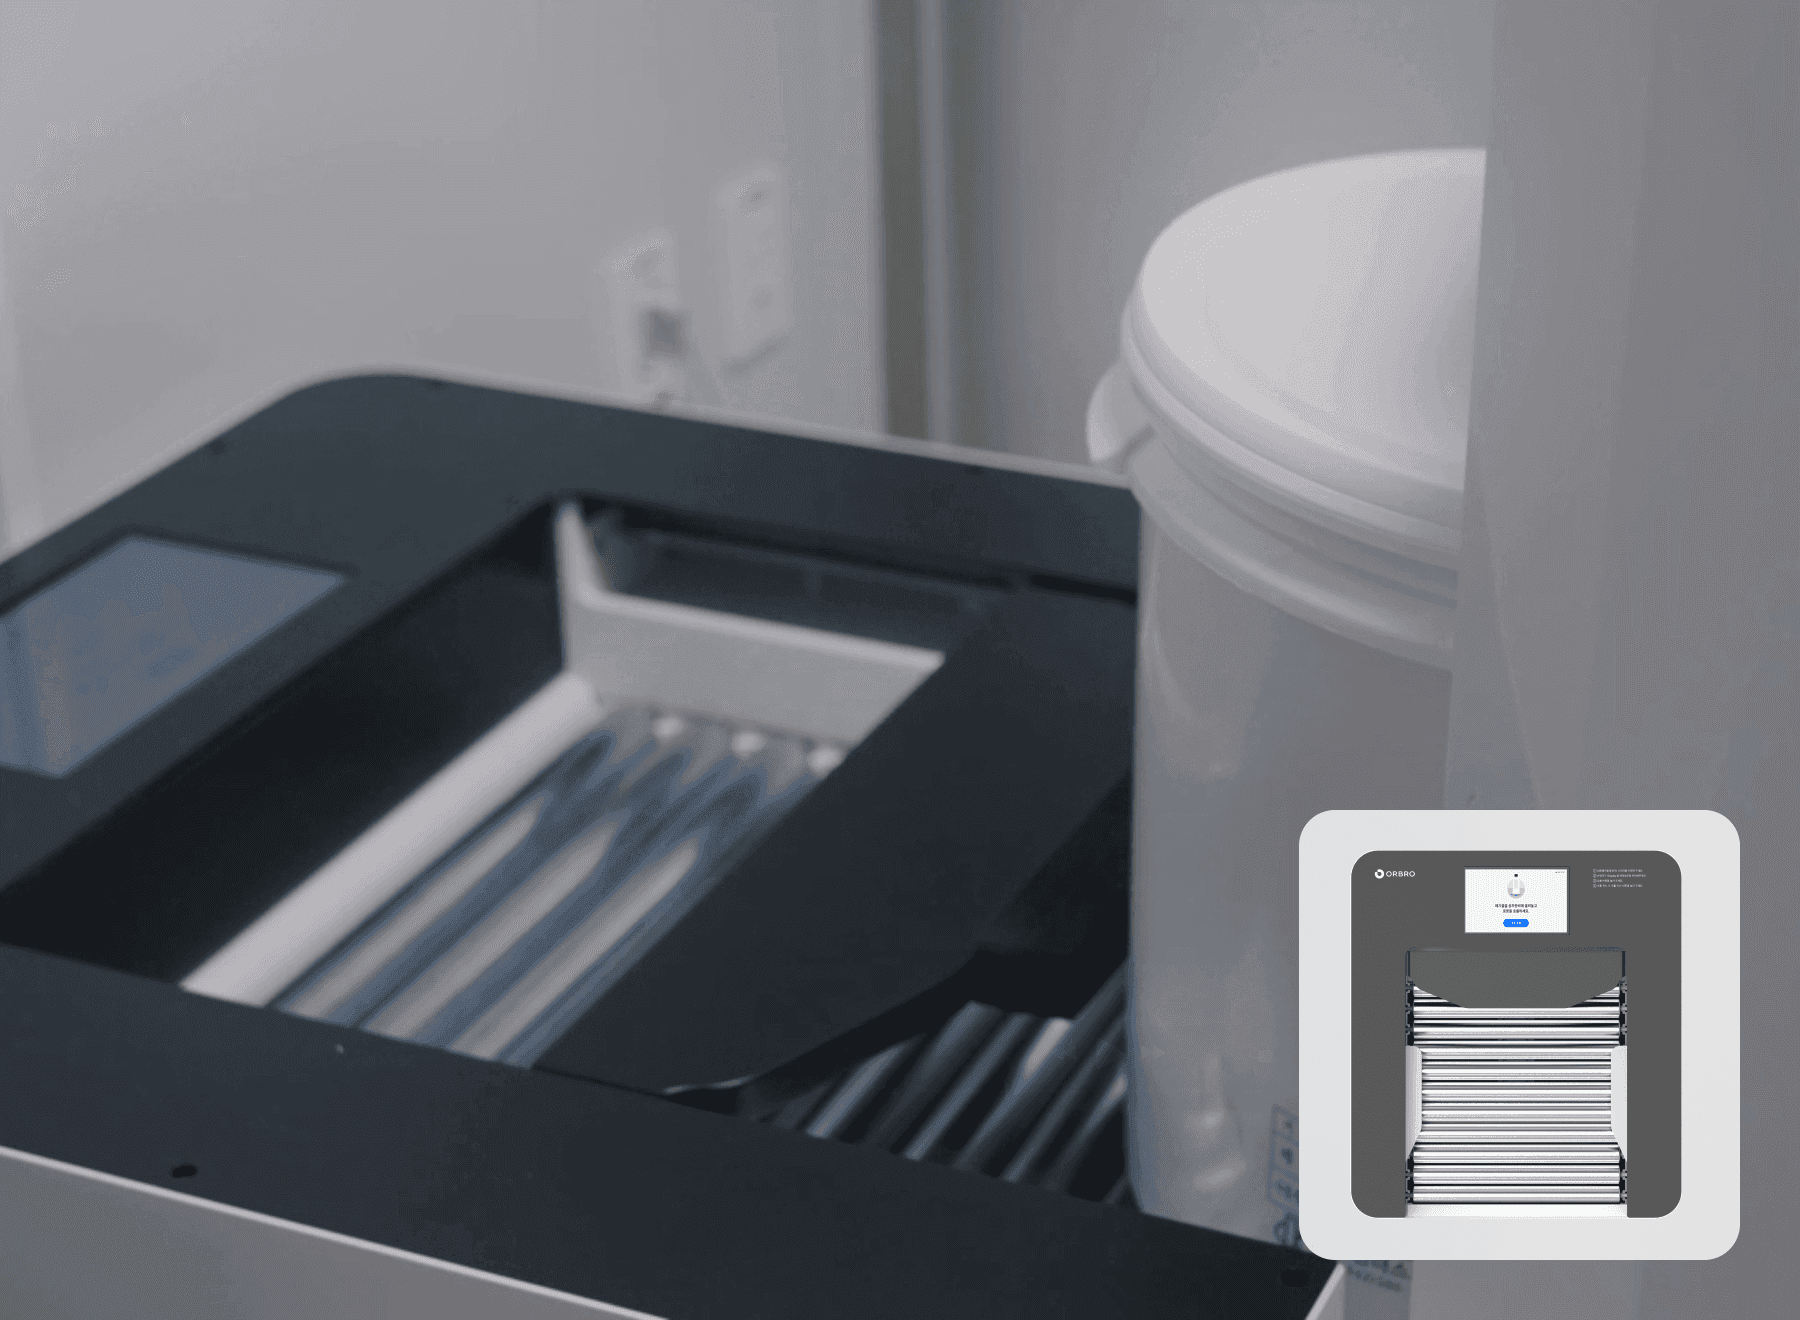
装载设备对接与开放范围确认
把从机器人交给装载设备的环节自动衔接起来。院内服务器在机器人与装载设备之间收发信号,接通交接环节。各厂商开放接口的范围不同,因此先确认目标设备再确定建设范围。
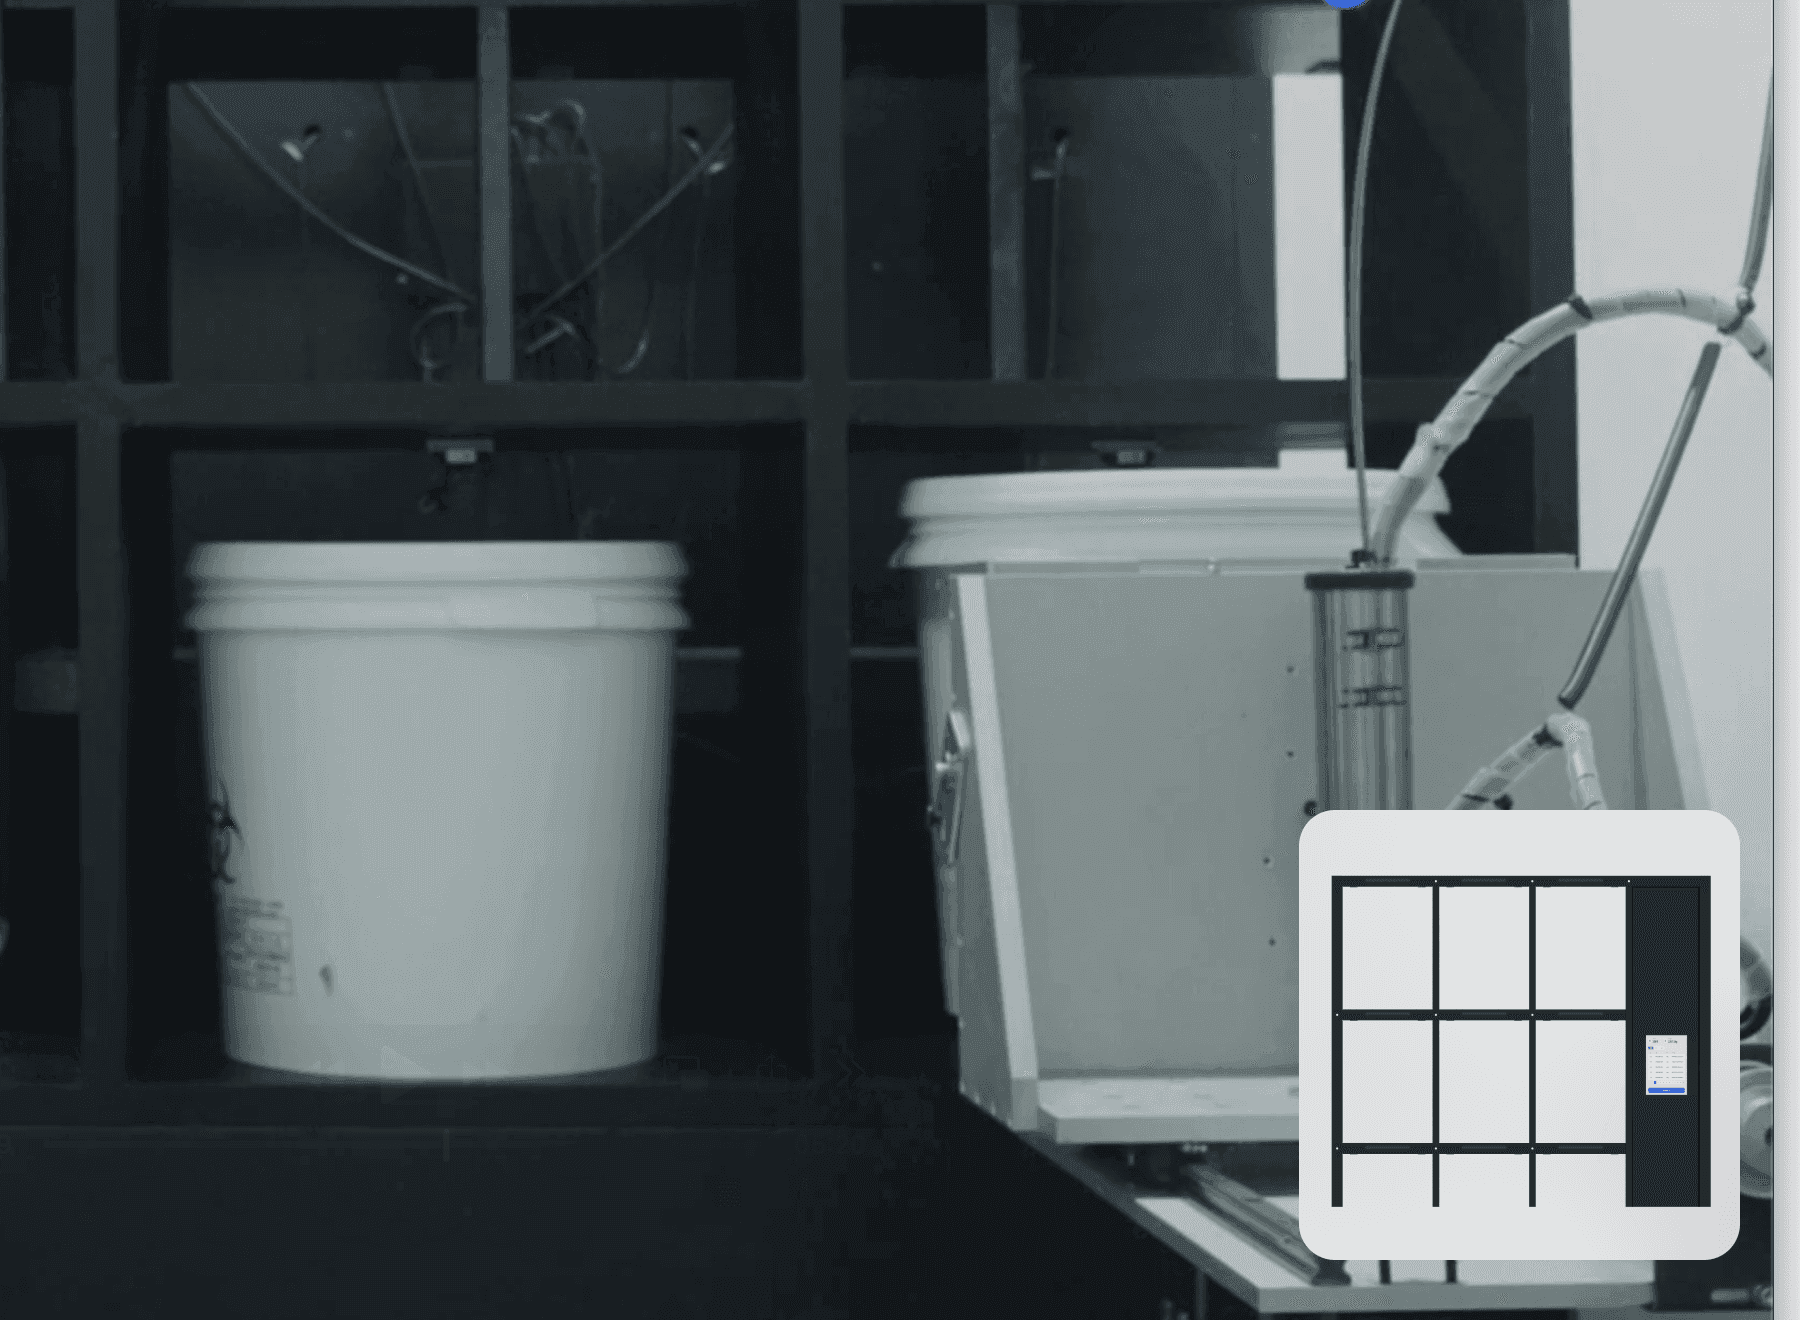
智能储物柜对接与入库记录
把哪一批物料在什么时候放入了哪个格口记录下来。机器人放入的时间和格口编号会同时留存在储物柜界面和监控界面上。法定交接记录所需的项目会自动填充,查询后可直接提交。
医疗废物处理履历自动记录
从排出区域产生的物料在什么时候经过哪些地点完成灭菌,会自动留存。 法定交接记录不必手工填写,查询后直接提交即可。
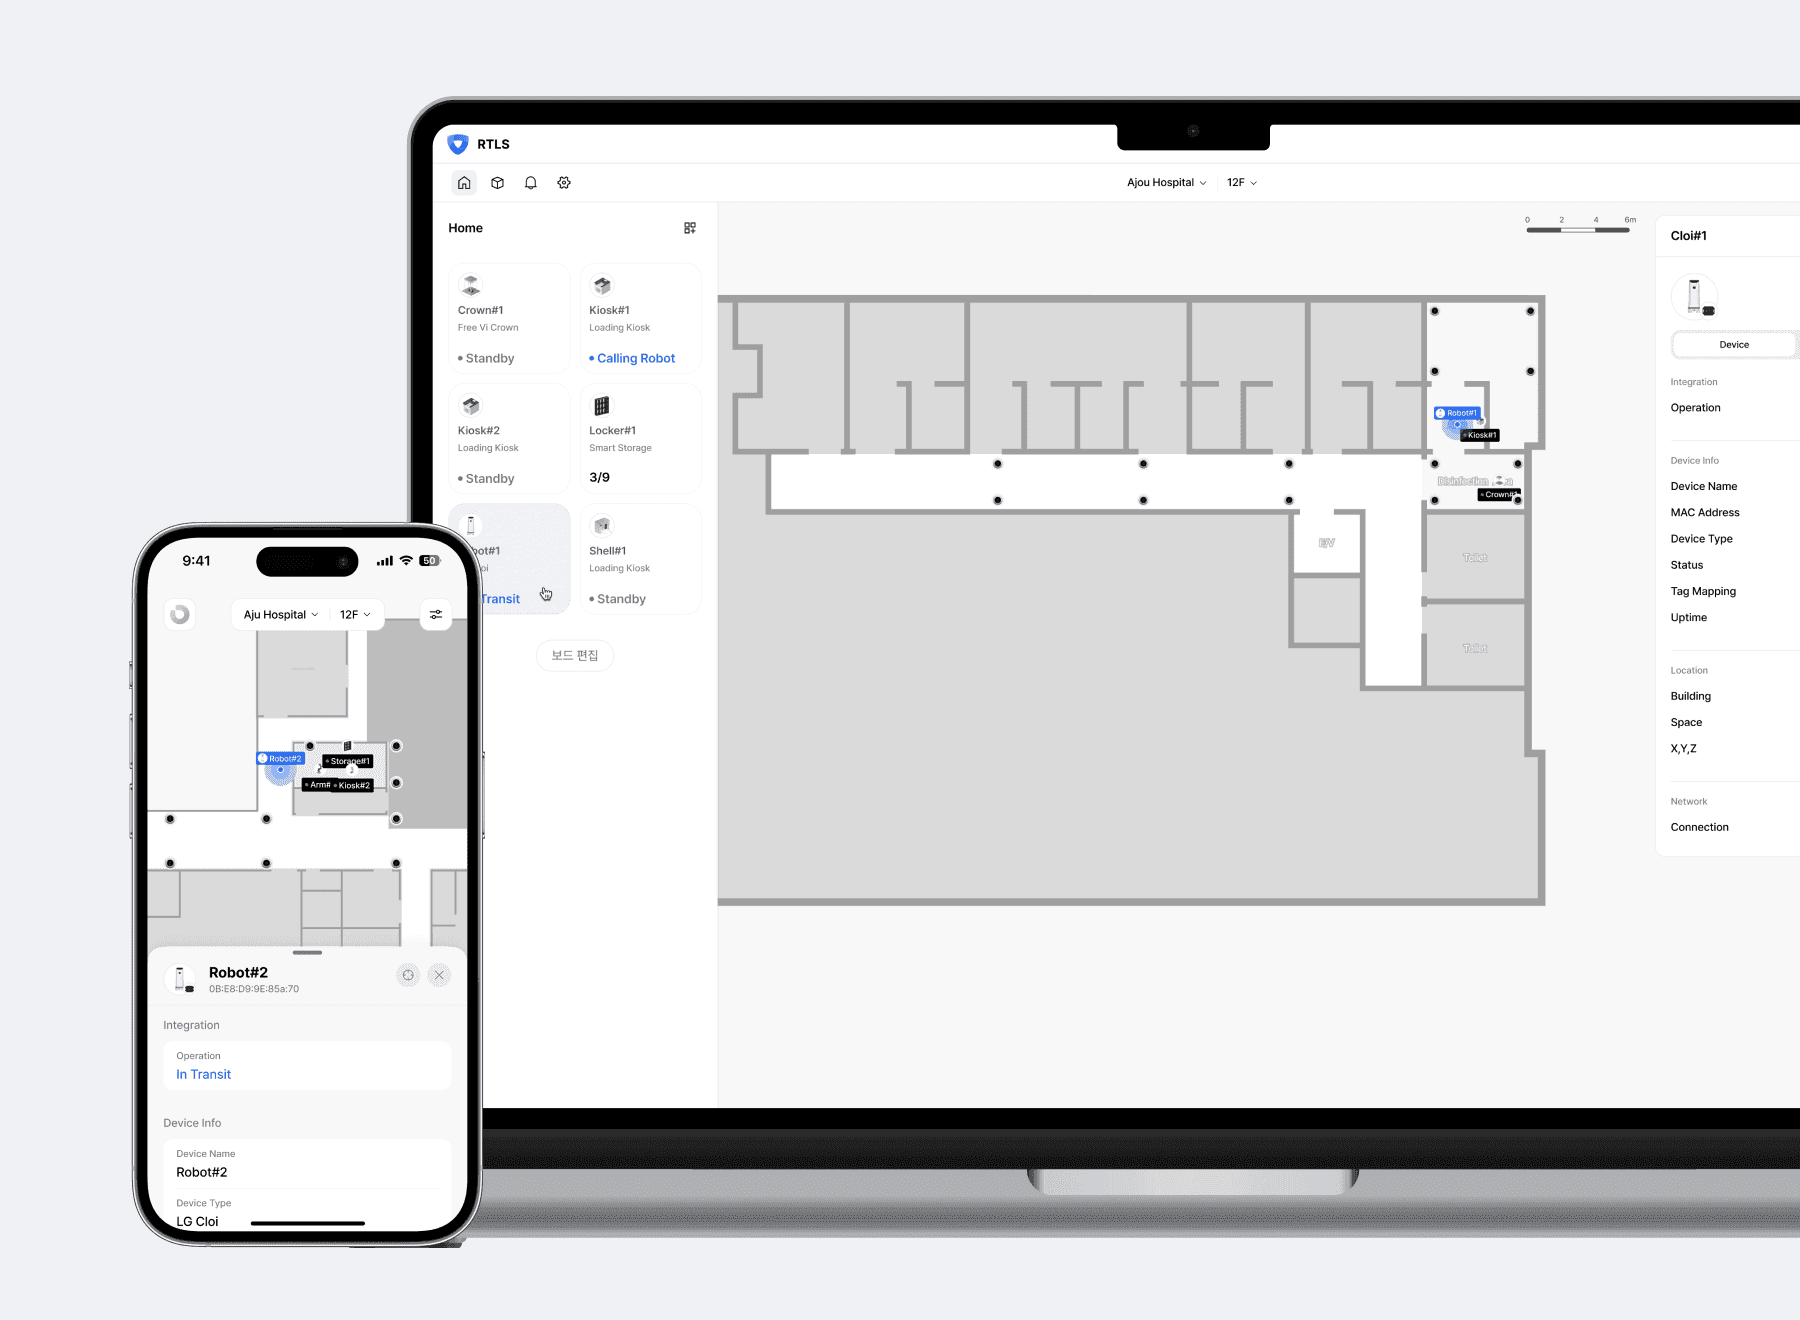
监控画面与手机同时通报
在无人运行的区段,机器人一旦停止就能立刻掌握。超过预定时间时,会同时通知监控界面和负责人手机。错误类型和发生位置会一同传来,因此可以判断前往现场时需要带上什么。
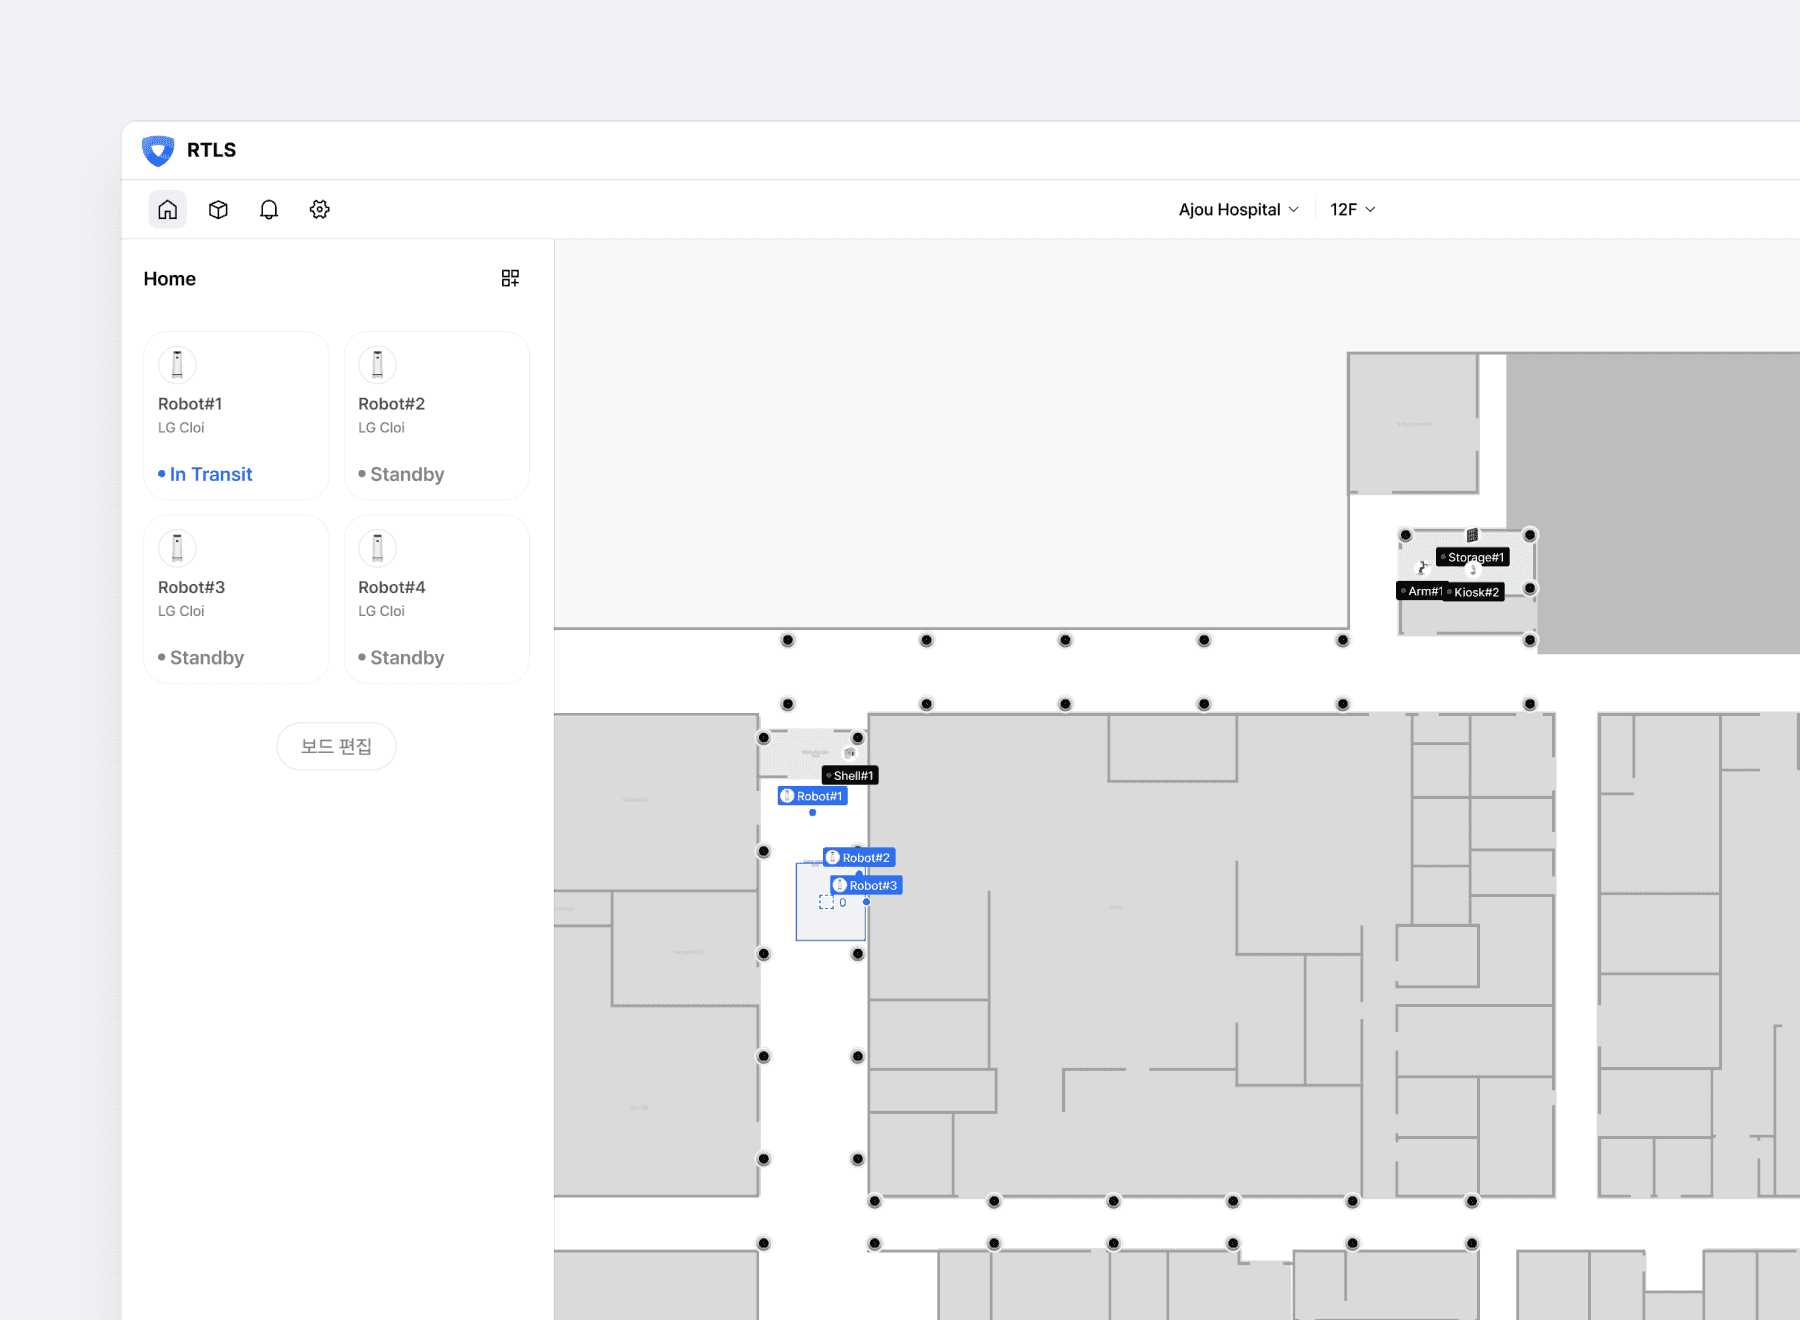
多厂商机器人同屏监控
机器人的厂商不同,监控画面也各自独立。请把各台机器人的位置、移动和待机状态一起放到各楼层平面图上,一次确认哪台机器人在哪里做什么。多台同时移动时在同一区段相遇或作业重叠的情况,也会在同一个画面上显现出来。
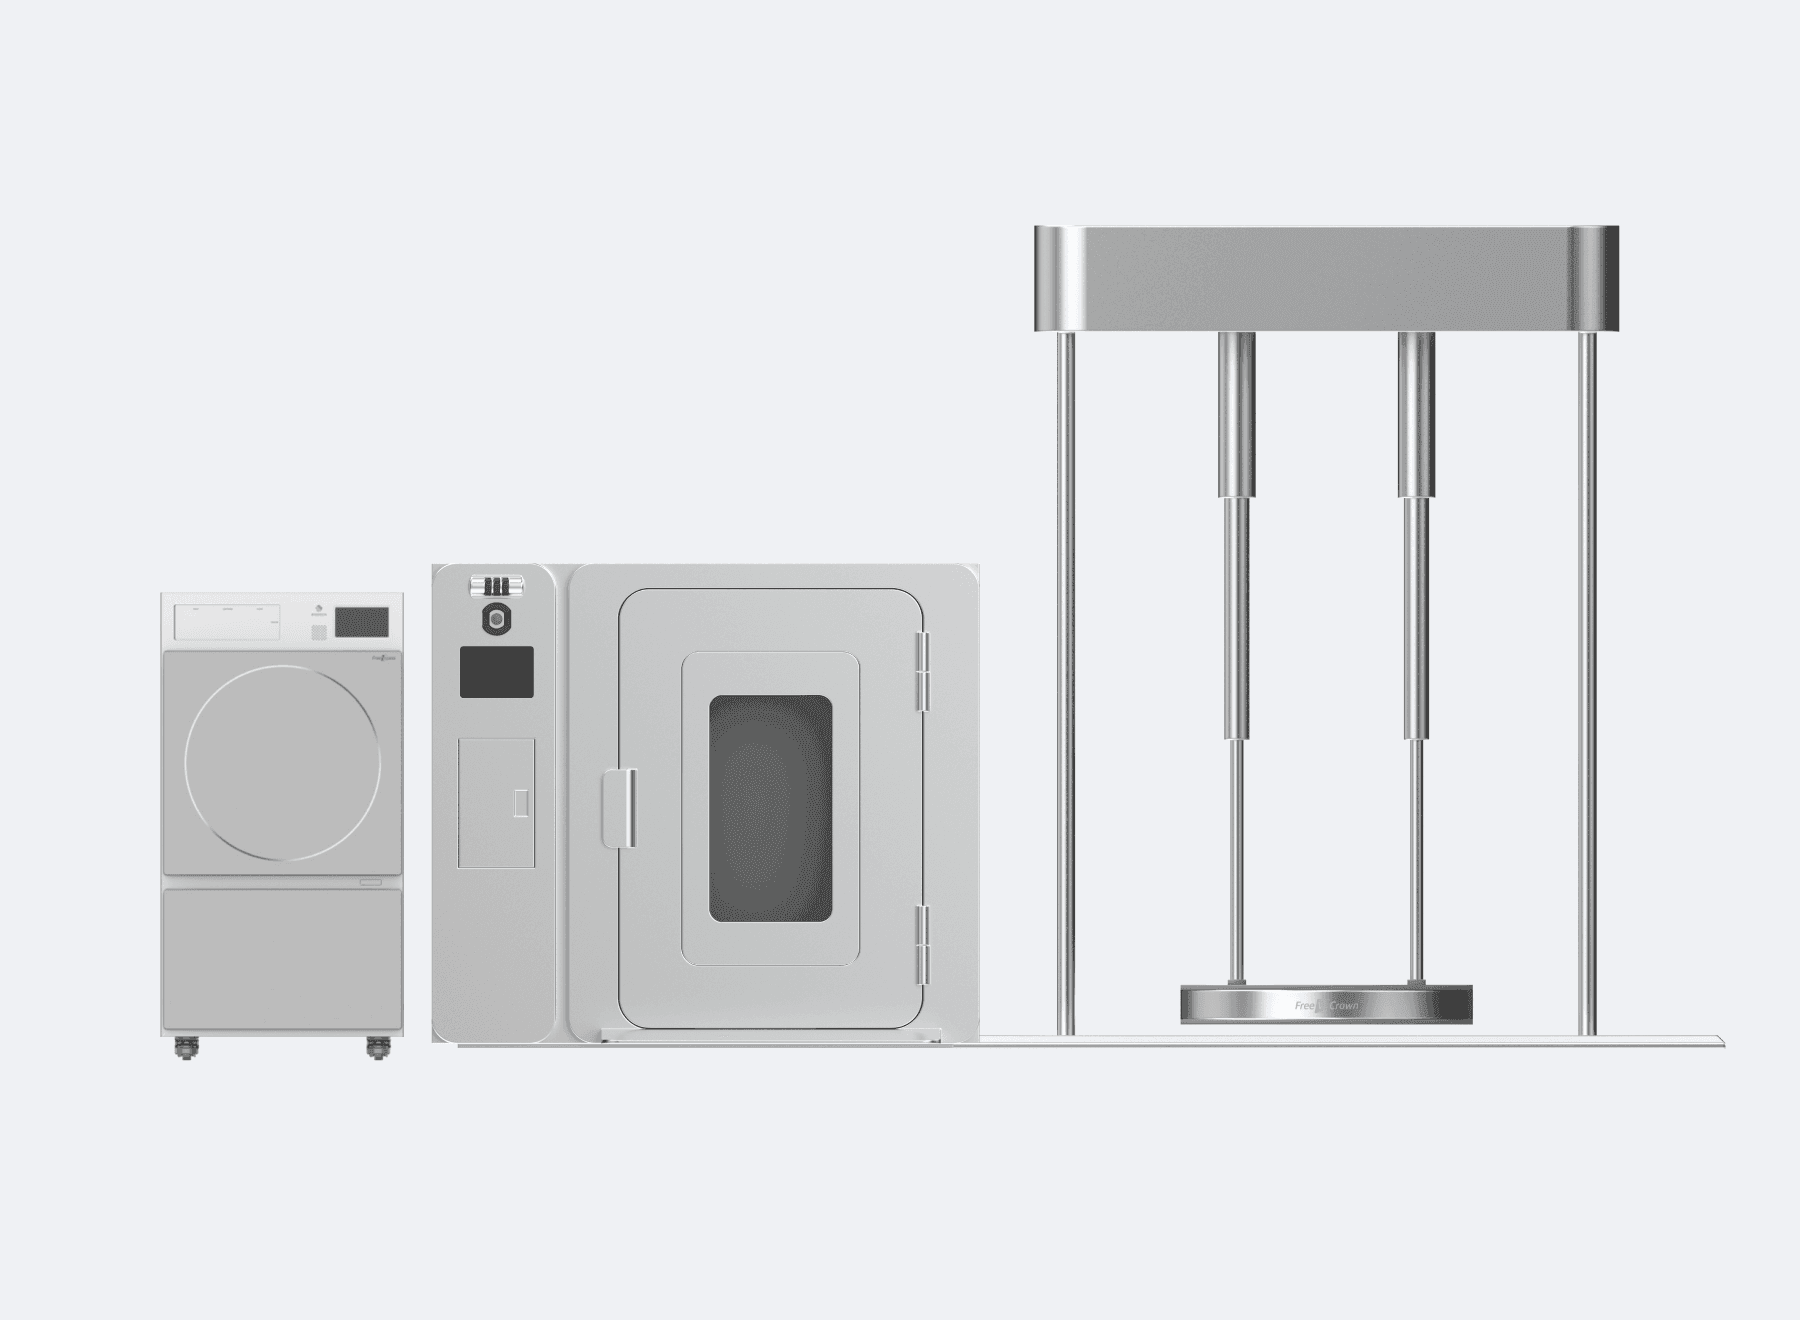
灭菌处理结果记录与未完成确认
灭菌设备的处理结果会记入同一份记录。如果有未经处理就流转过去的物料,会留在列表中,因此不必等到事后检查,当天就能确认。根据灭菌设备的数据开放范围,分别采用自动采集和手工录入,无论哪一种,在交接记录中都以相同格式记载。
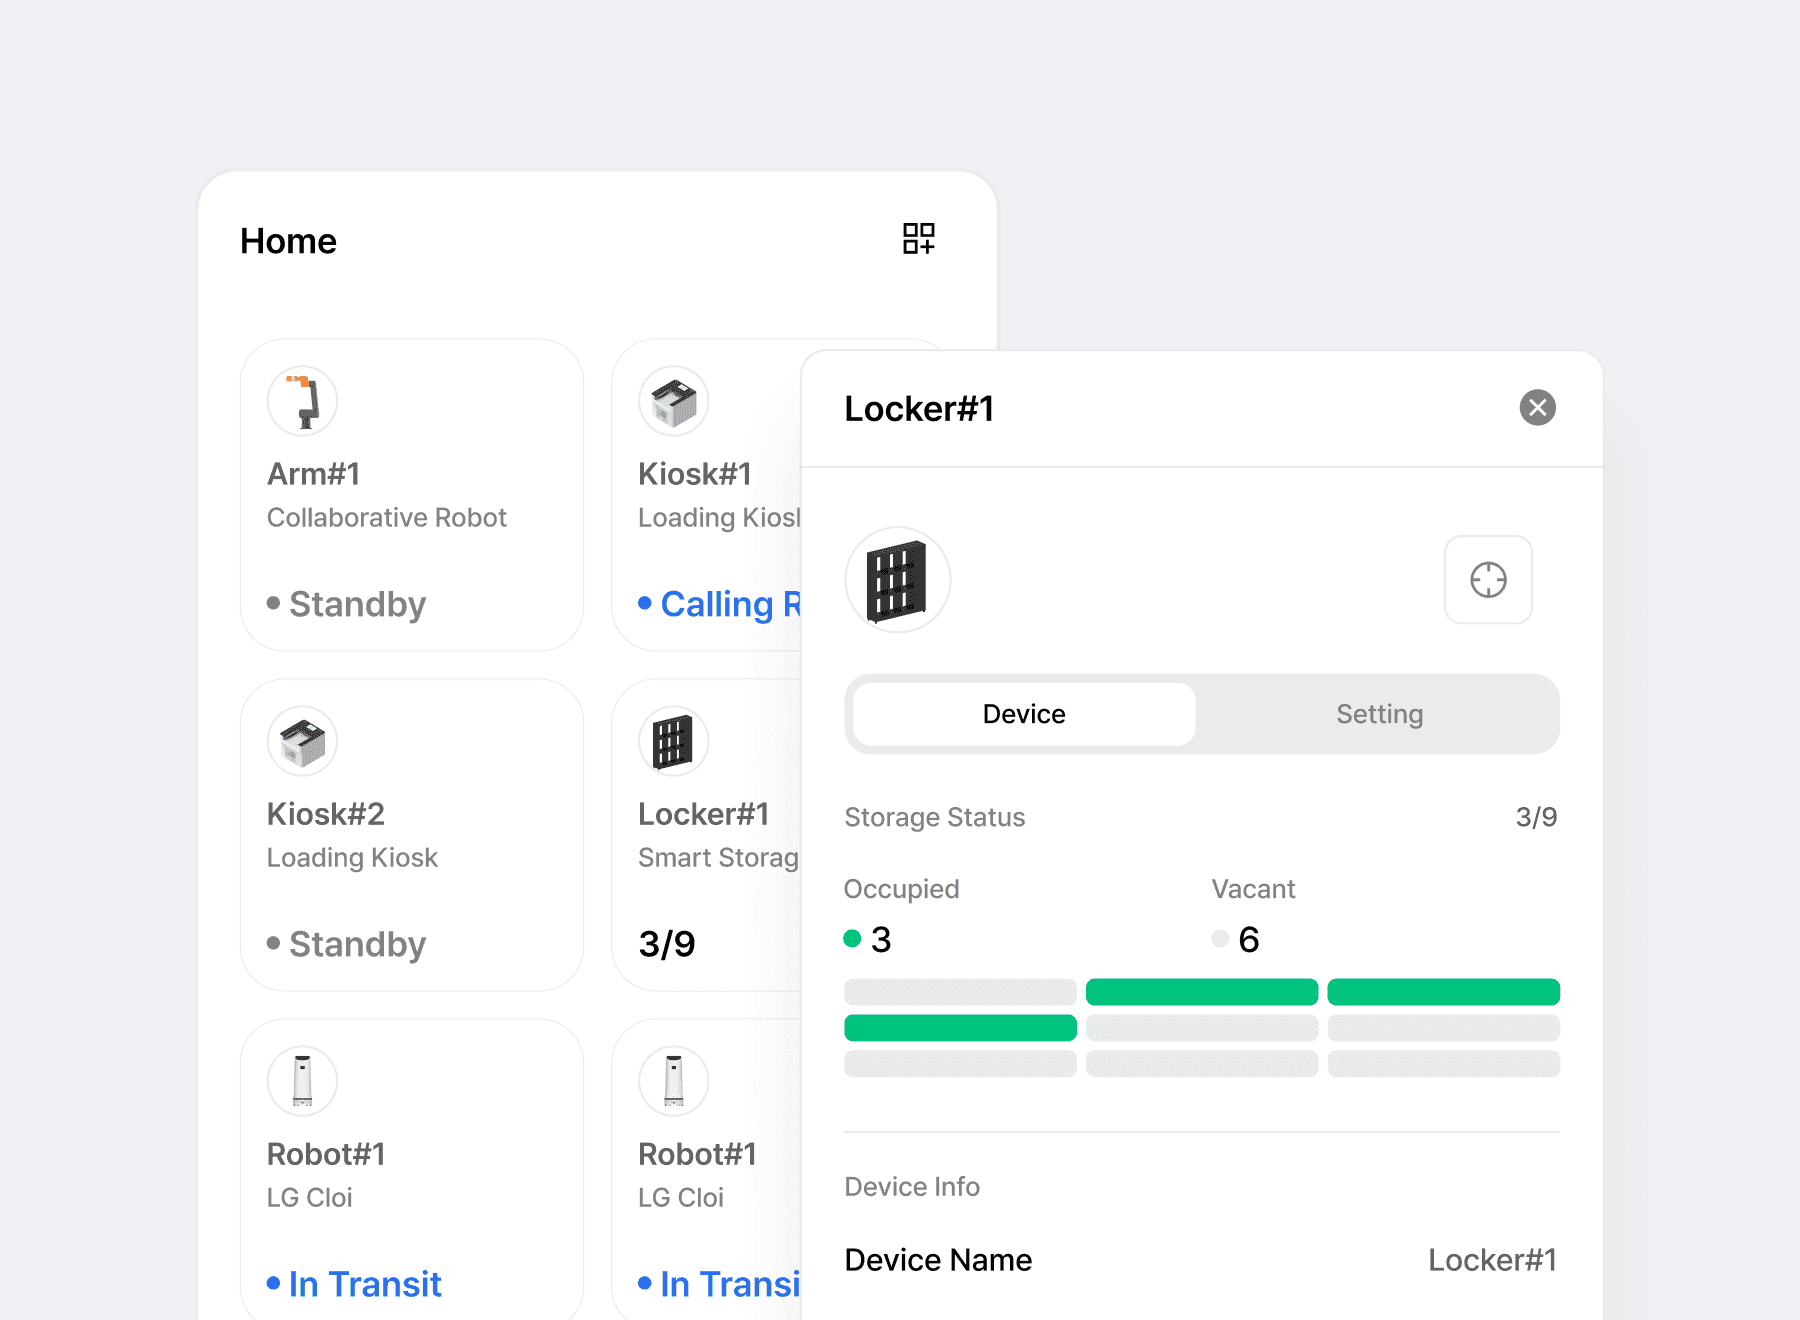
设备状态与储物柜余量查询
在同一份列表中查看机器人和周边设备的状态。通过厂商接口连接的自助终端和储物柜的状态、格口余量,会在监控界面上提供。负责人可同时确认各设备的可容纳余量和位置,协调收集与保管的顺序。