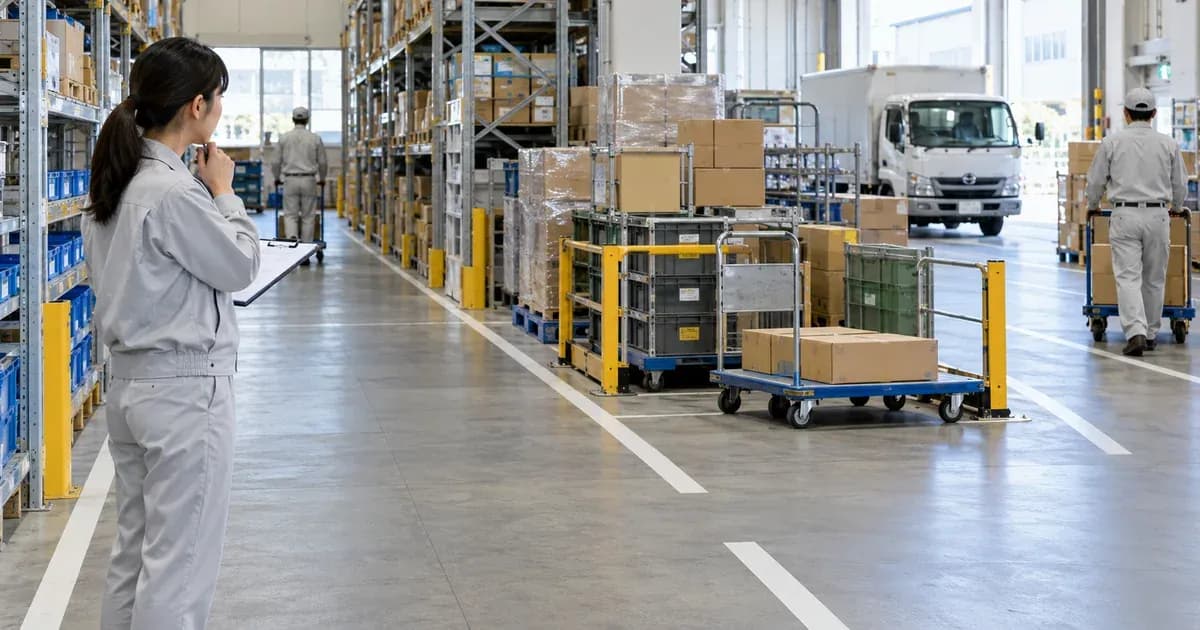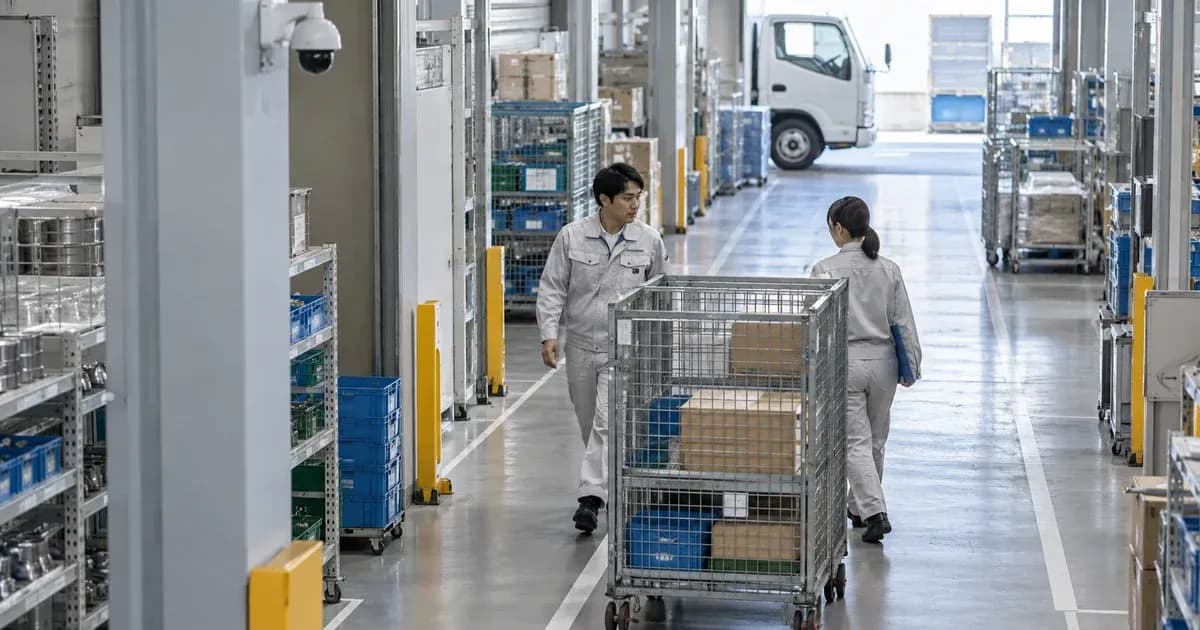
二人の作業者が資材台車の後ろですれ違い、別の通路へ出ていきます。地図には二本の線が残りますが、それぞれが元の人の動きを追っているかは別の確認です。点が消えないことだけでは、隠れた前後の連続性を証明できません。
日本の組立工場を想定し、タグを渡しにくい場所でのカメラRTLSを考えます。検出、地図上の位置、経路のつながりを分けて試すことが重要です。
I. 検出と追跡番号を同じ意味にしない
見えている人を見つけても、以前の対象と正しく対応したとは限りません。内部の追跡番号は実際の動きと照合します。番号が続くことを、氏名や社員番号を確認した意味に使いません。
| 検証 | 比較するもの | それだけでは分からないこと |
|---|---|---|
| 物体検出 | 実物と検出結果 | 遮蔽後に同一か |
| 地図位置 | 実際の床位置と表示 | 全ての高さでの性能 |
| 経路連続性 | 遮蔽前後の移動 | 個人の身元や作業完了 |
業務が必要とするのがエリア人数なのか、個々の移動順なのかを先に決めます。単一の成功率にまとめると、直すべき項目が見えません。
II. 視野と分析範囲を実動線に合わせる
ORBRO AI RTLSは映像の人や車両の動きを座標にします。AI RTLS Managerではカメラと地図の対応、関心領域ROI、分析設定を管理し、結果を確認できます。まず映像の床と図面を合わせます。
ラック、荷物、開いた扉、かがんだ姿勢で見え方が変わります。設置高さ、角度、明るさ、映像時刻、対象種類を残し、空の通路だけで受け入れません。分析範囲外を観測済みと解釈しないよう、境界も利用者へ示します。
III. 交差と再出現を別々に試す
一人が台車の陰に入る、二人が交差する、似た服の人が異なる方向へ離れる場面を分けます。観察者が実際の動きを記録し、前後で残るべき対応を先に書きます。稼働車両を使って危険な接近を作る必要はありません。
複数カメラの計画なら、画面間の移動も別に確認します。一画面の連続追跡から画面間のつながりを推定しません。映像遅延、欠落、画面外へ出て戻る場面で、新しい経路や未確認がどう残るか調べます。
IV. 見えない時間を記録に残す
根拠のない時間は説明できる空白として保ちます。推定表示と実観測を区別できるか確認します。滑らかな線が、通路通過やエリア滞在を確定する表示として使われないようにします。
人数集計では一人を二経路として数えないか、二人を一つにまとめないかも試します。作業指示や権限、実名との連携には別の根拠と対応範囲が必要です。映像座標だけで個人の勤務実績を確定しません。
V. 確認した条件を引き継ぐ
対象数、遮蔽場面、見える範囲、未確認動作を残します。容易な場面だけで成功数を増やさず、荷物や照明変更後は同じ場面を再確認します。結果を全エリアの性能へ広げないことも必要です。
視野確保、カメラ移設、特定資産だけのタグ利用など、実際に残った課題に合う補完を選びます。複数方式の自動統合は識別規則と構成を確認する要件です。次の担当者が制限を理解できる資料にします。
たとえば交差の後も二つの追跡番号が残っていて、実際の退出方向と逆に対応したなら、点が消えなかった成功ではなく関連付けの問題です。再出現で新しい番号が発生する場合は、同一人物を二度数えないかも確認します。物体が検出されることと、集計や経路に正しく使えることを同じ試験で分けて残します。
おわりに
すれ違い後に線が続いても、同じ対象を追えたとは限りません。検出、地図位置、連続性を実際の交差と遮蔽で照合し、不明区間と個人識別の限界を分かる形で残します。
カメラ配置、代表的な見え方、ラック位置、必要な分析単位をまとめてORBROへご相談ください。ROI、地図との対応、試験場面と補完構成を検討できます。