製造ソリューション
フォークリフト位置追跡
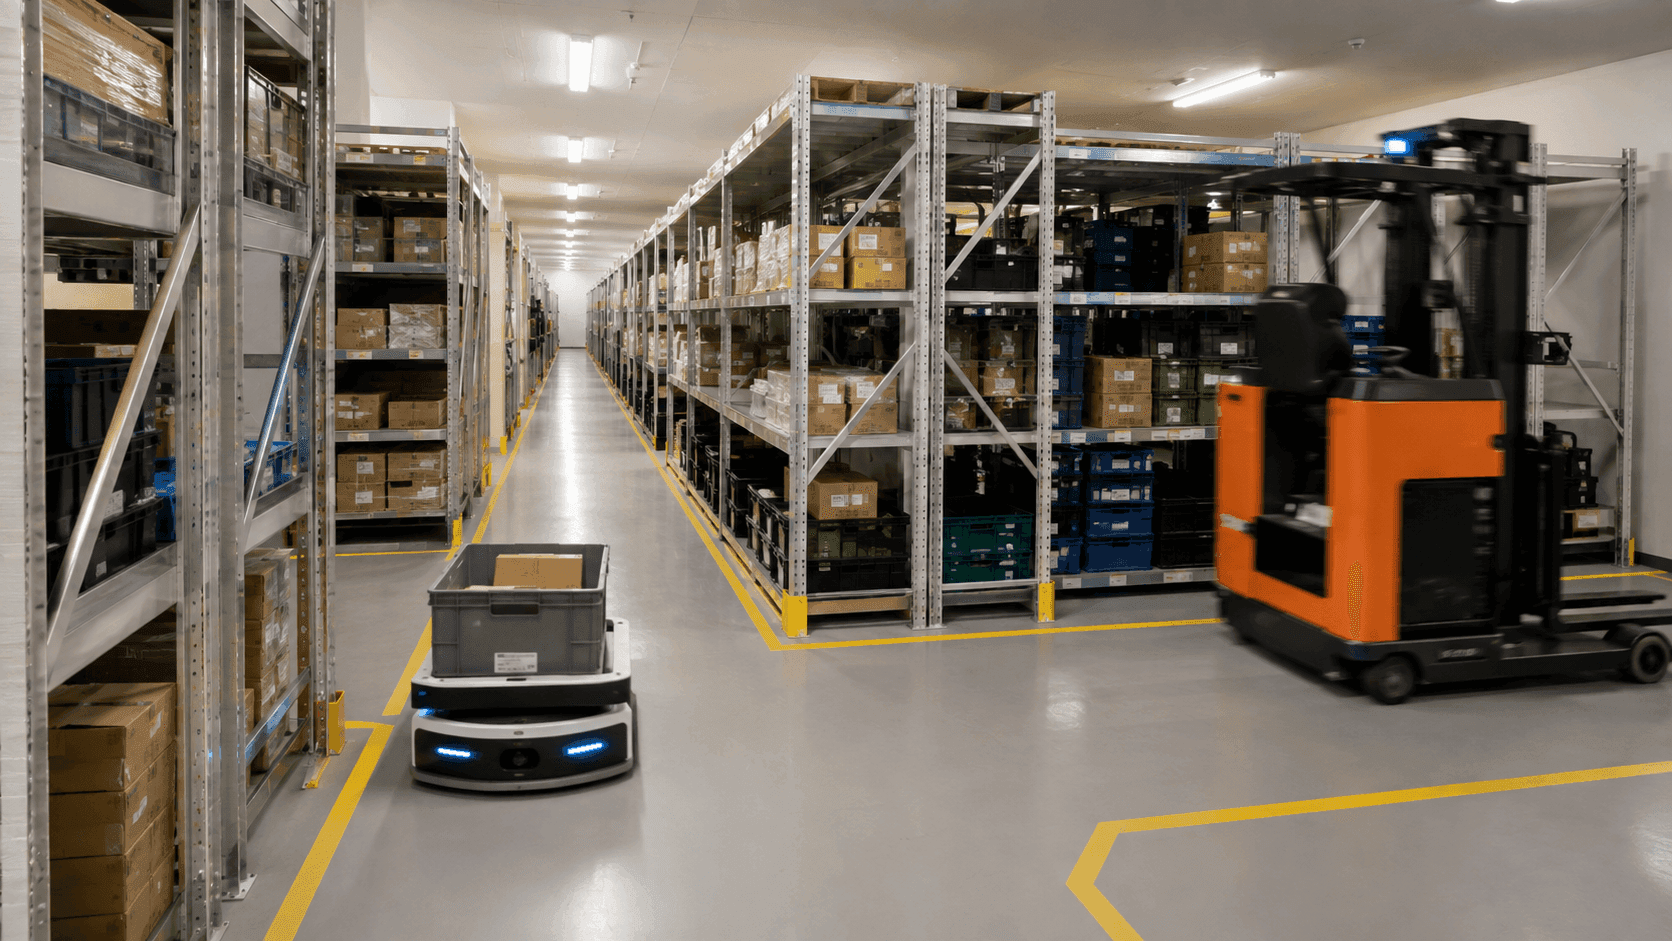
フォークリフトの位置と移動履歴を、作業指示や出荷記録と照合します。車両ごとに移動の根拠が残るため、処理漏れを確認できます。

フォークリフトを個別に位置追跡し、MES作業情報と連携
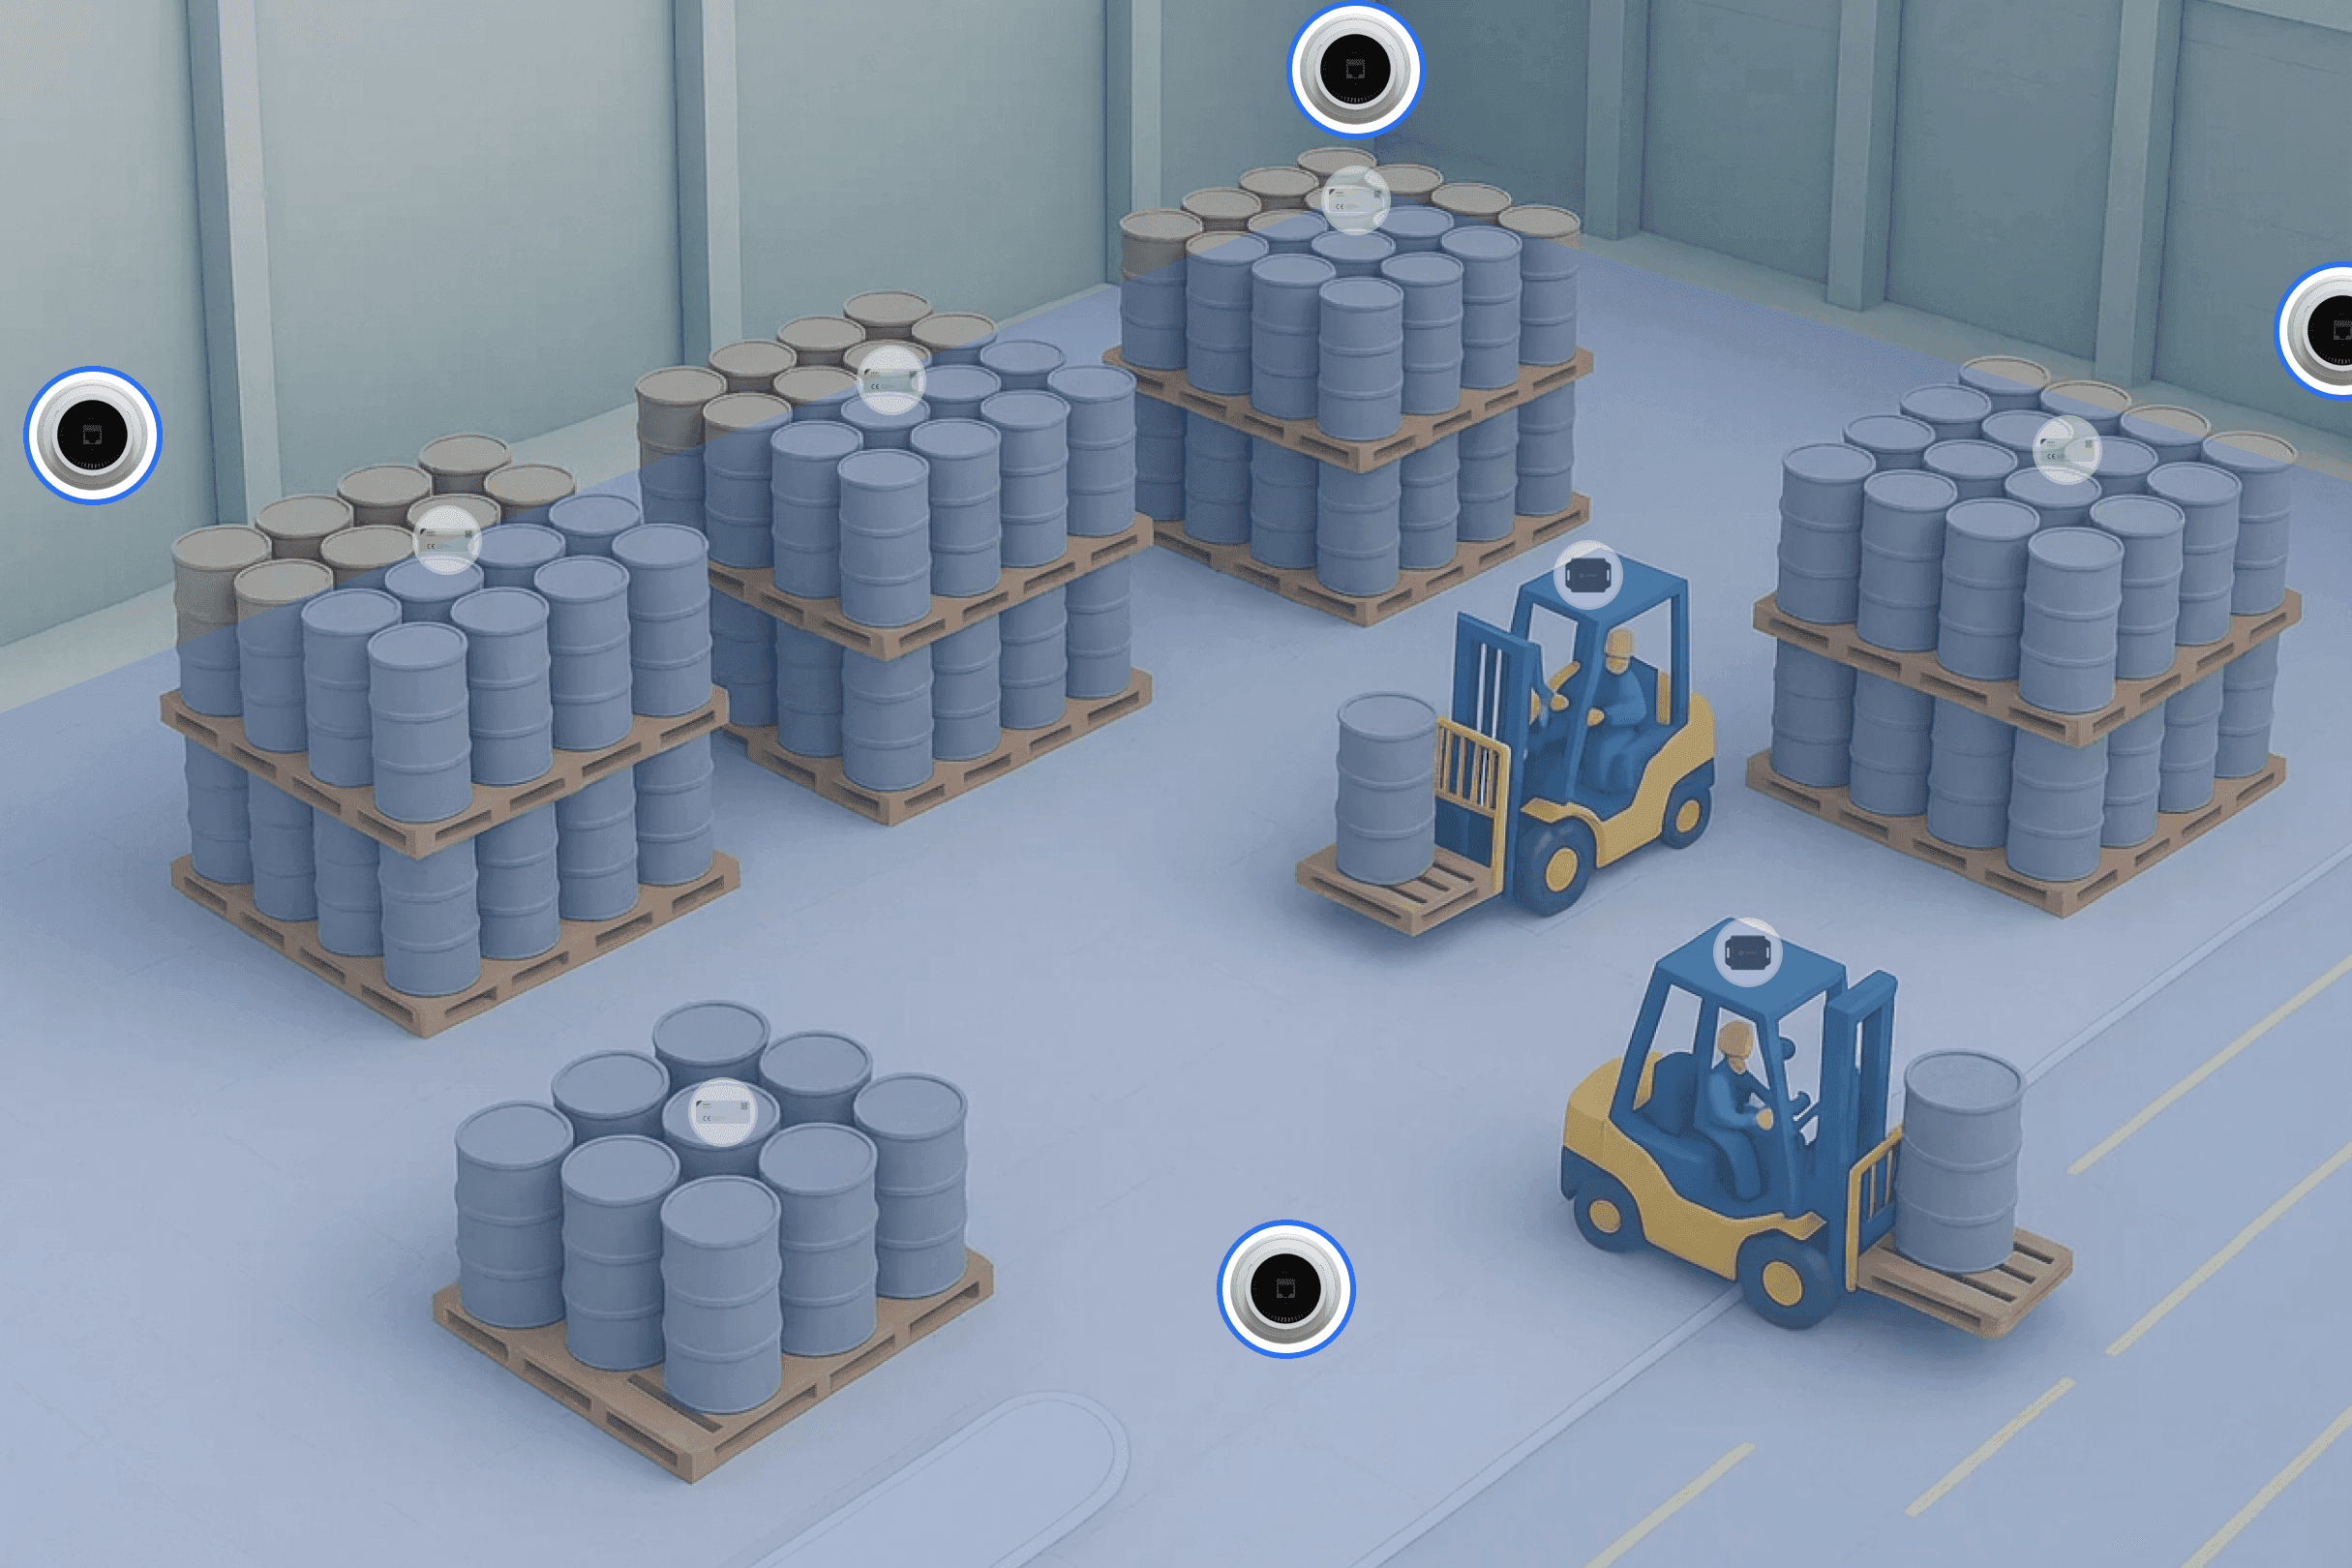
フォークリフトごとにORBRO UWB Tagを取り付け、TwinTracker UWBで位置信号を収集します。ORBRO Serverは車両番号と位置履歴を処理し、APIまたはMQTTでMESへ送ります。設置位置とデータの更新周期は、現地テストを通じて確定します。
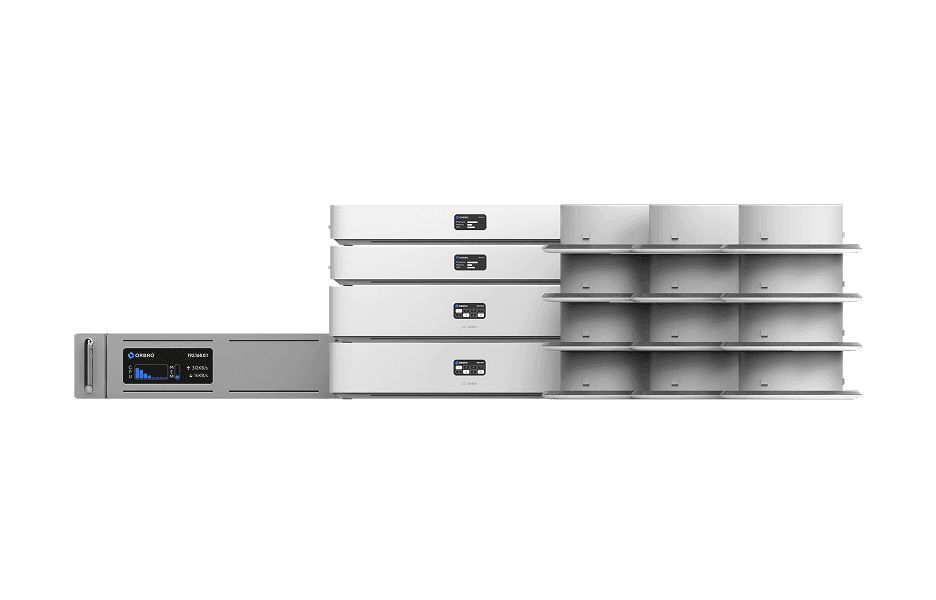
TwinTracker UWB
複数のORBRO UWB Tagから信号を受信し、車両ごとの位置を算出します。鉄骨や大型設備が多い現場では、実車走行テストに基づいて設置位置を確定します。
大規模なフォークリフトの位置管理
密集駐車エリアで隣接する車両も個別位置として識別します。車両番号から現在位置、移動履歴、稼働状態をすばやく確認できます。
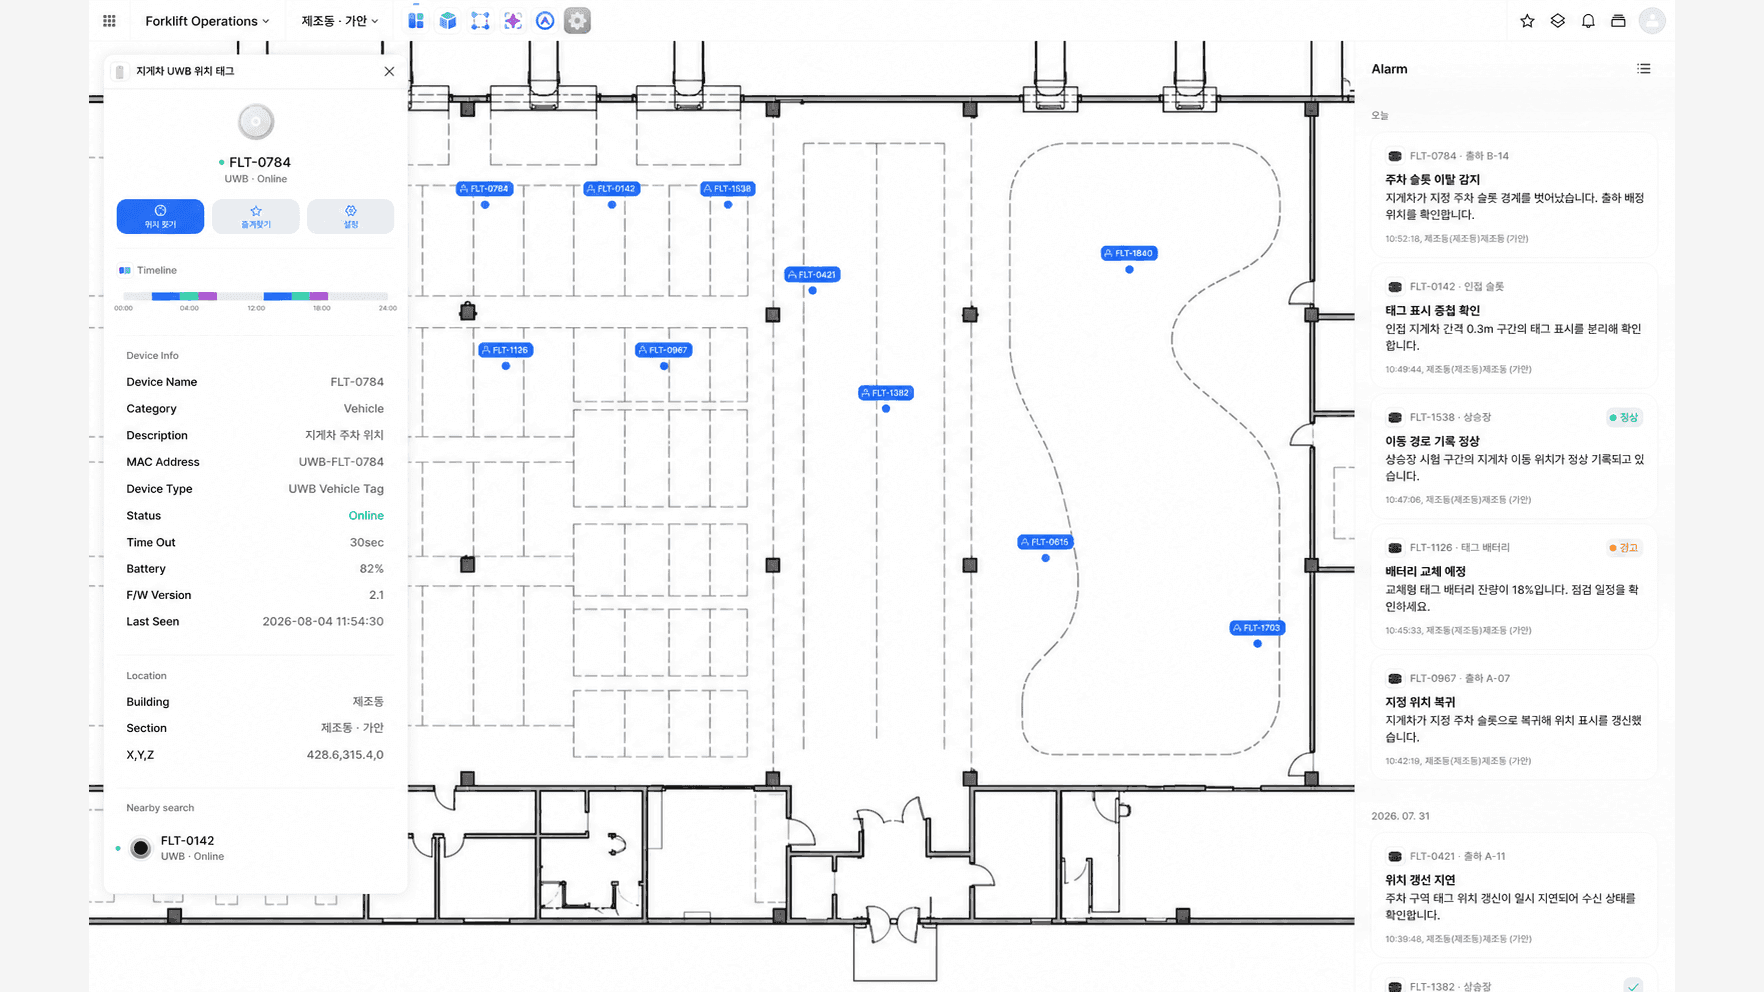
車両番号で現在位置を検索
車両番号から必要なフォークリフトの現在位置を検索します。ORBRO OSでは最終受信時刻と移動状態も確認できます。MES車両管理番号とTag IDの対応ルールは導入時に確定します。
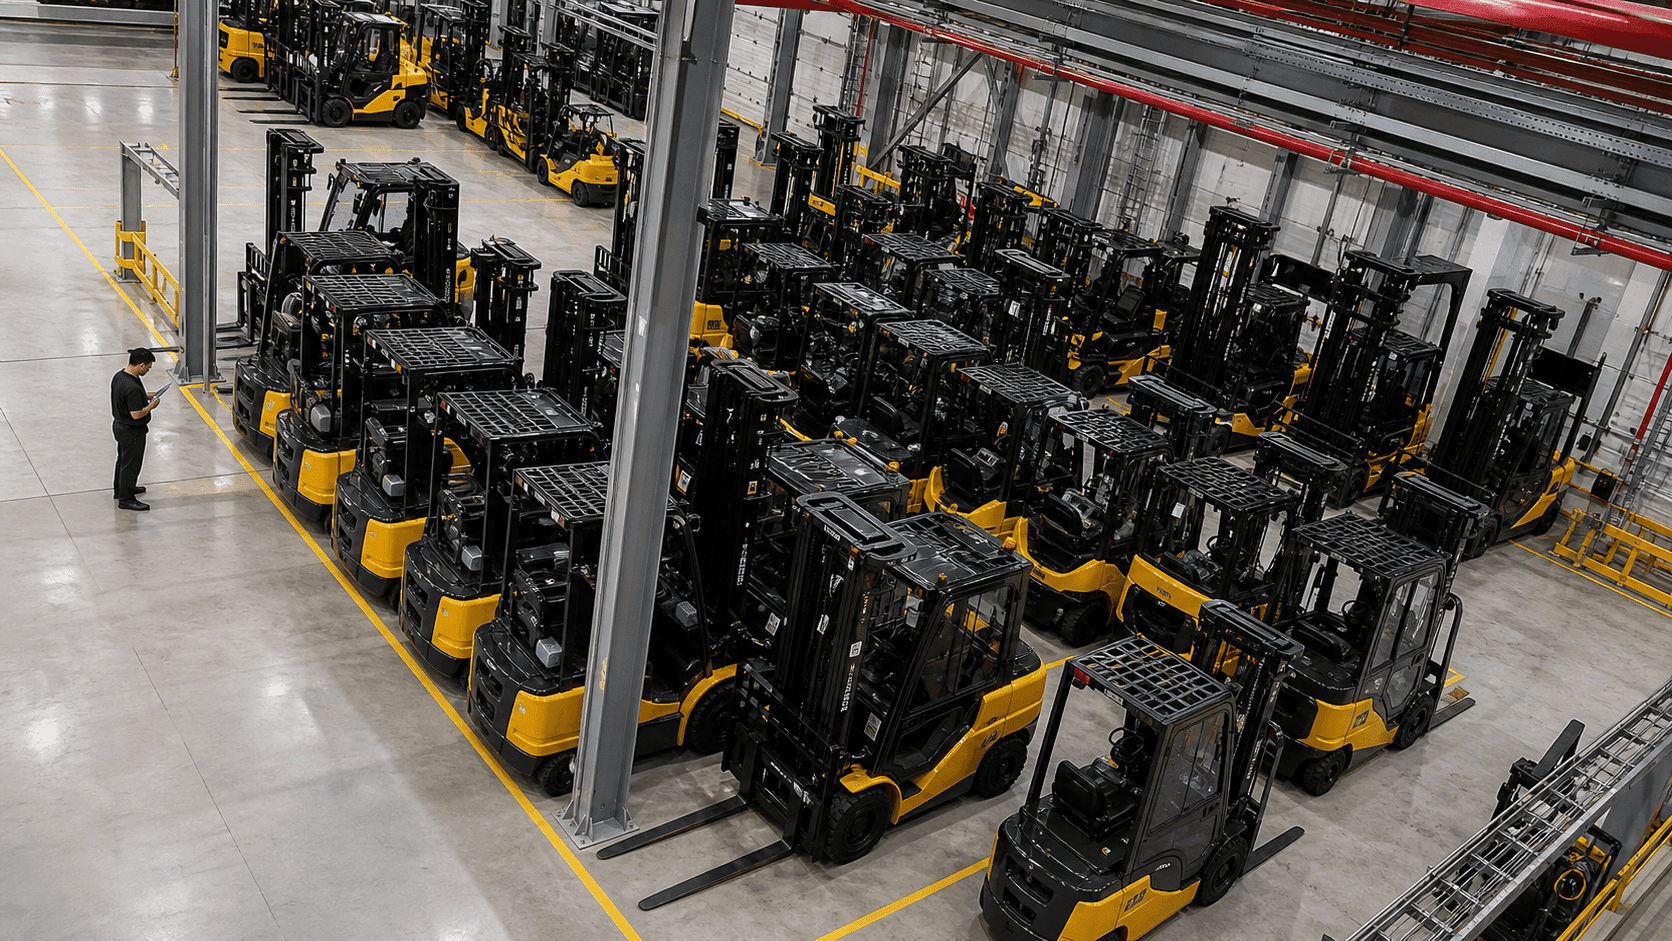
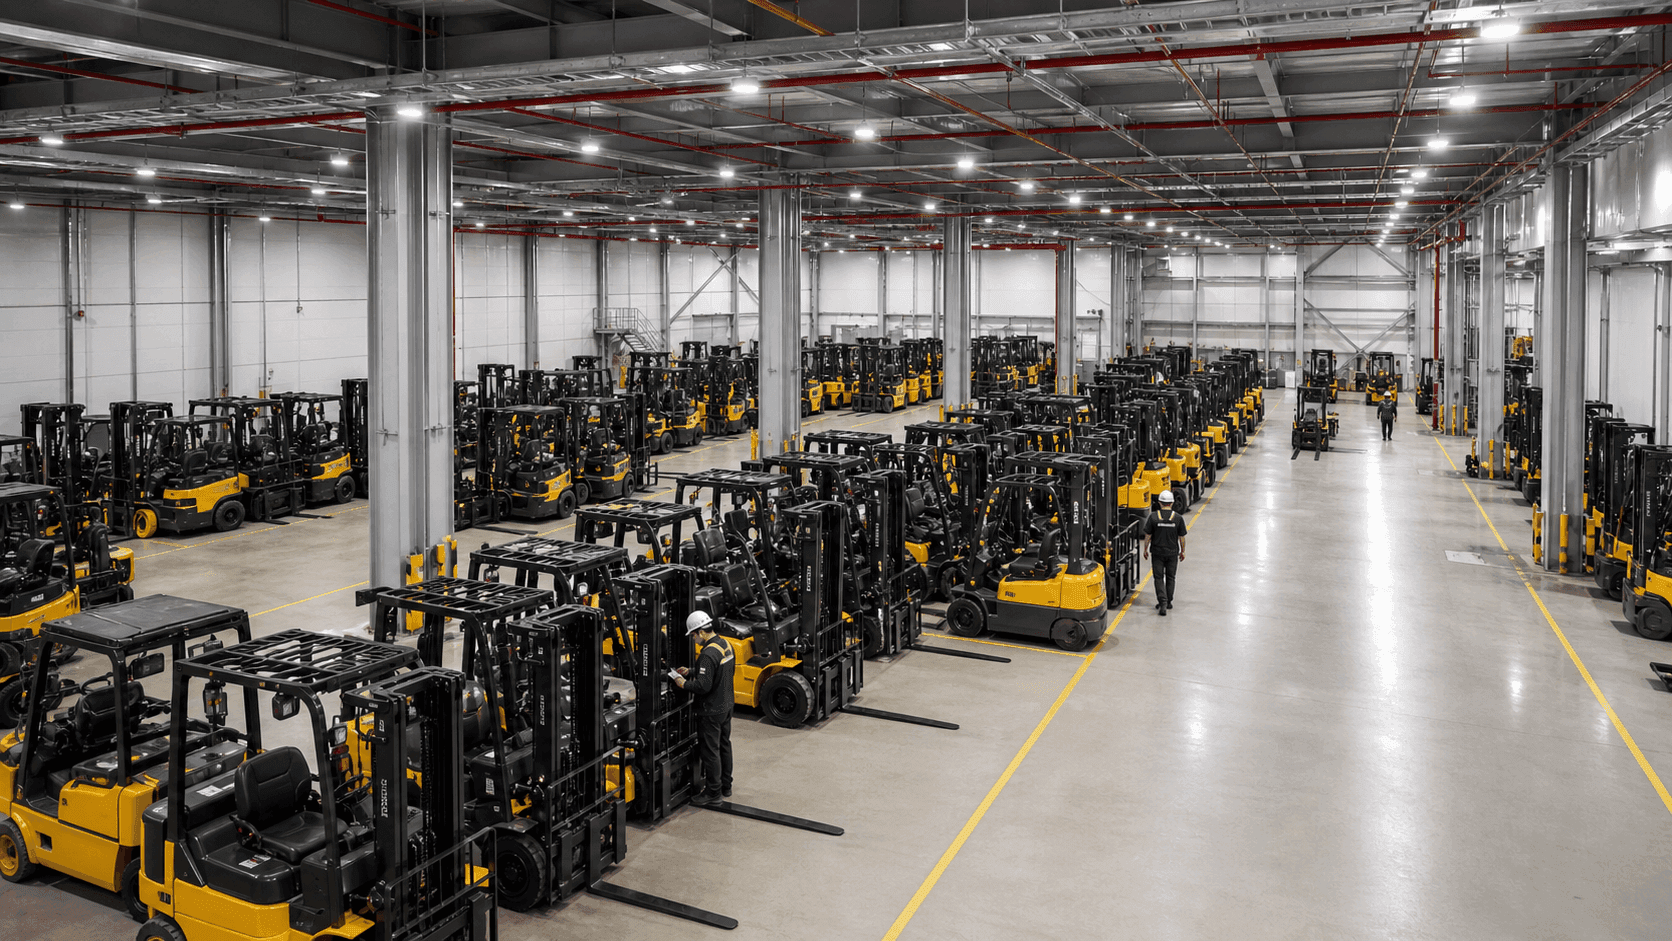
密集駐車車両を個別に位置識別
狭い間隔で密集駐車されたフォークリフトも車両ごとに位置を識別します。TwinTracker UWBが複数のTag信号を同時受信し、ORBRO Serverが車両ごとの座標を算出します。駐車間隔と金属遮蔽の影響は現地テストで補正します。
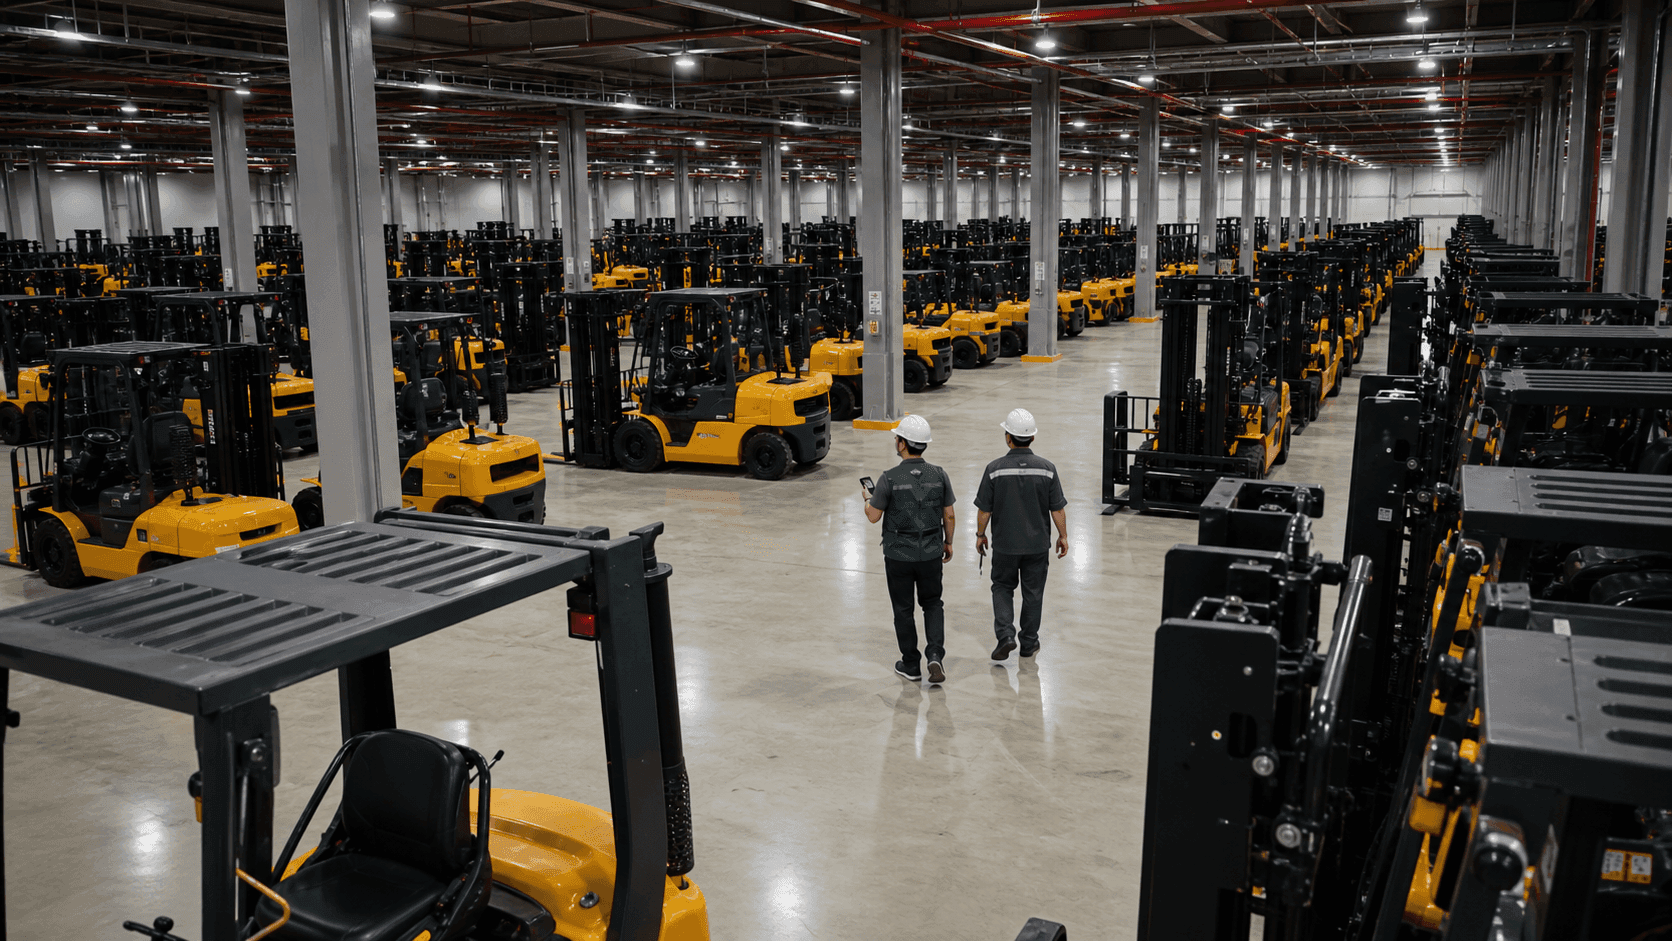
約1,000台のフォークリフト位置集計
約1,000台のフォークリフトの現在位置をエリア別に集計し、車両が集中する区間を確認します。MESの状態情報と連携すると、同じ車両番号に稼働、待機、点検の状態を結び付けて表示します。画面の更新周期は、追跡する車両の台数と位置データの送信量に合わせて設定します。
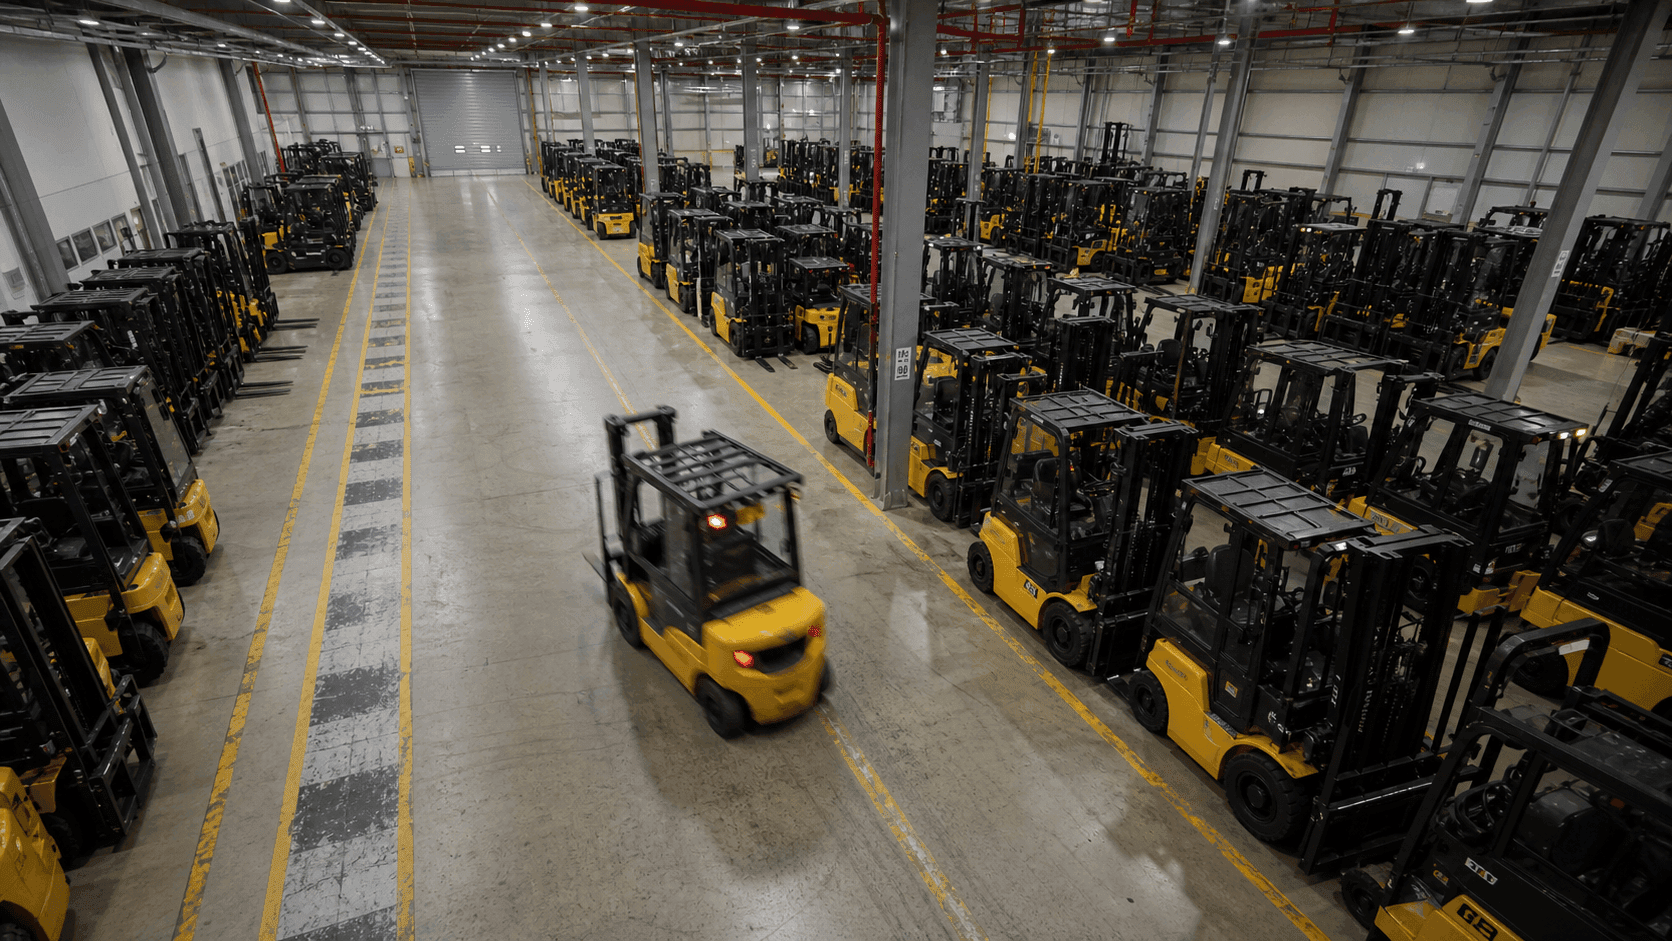
車両別の移動経路と滞在時間を分析
車両ごとの移動経路とエリア別滞在時間を時系列で確認します。反復移動や長時間滞在の記録から、ボトルネックと非効率な動線を特定できます。信号が弱い区間は実車走行テスト結果に基づいて補正します。
位置履歴とMES処理結果を照合
車両番号とORBRO UWB Tagを連携し、エリアへの進入・退出と移動履歴を記録します。MES作業指示と実際の移動結果を照合して処理漏れを確認します。
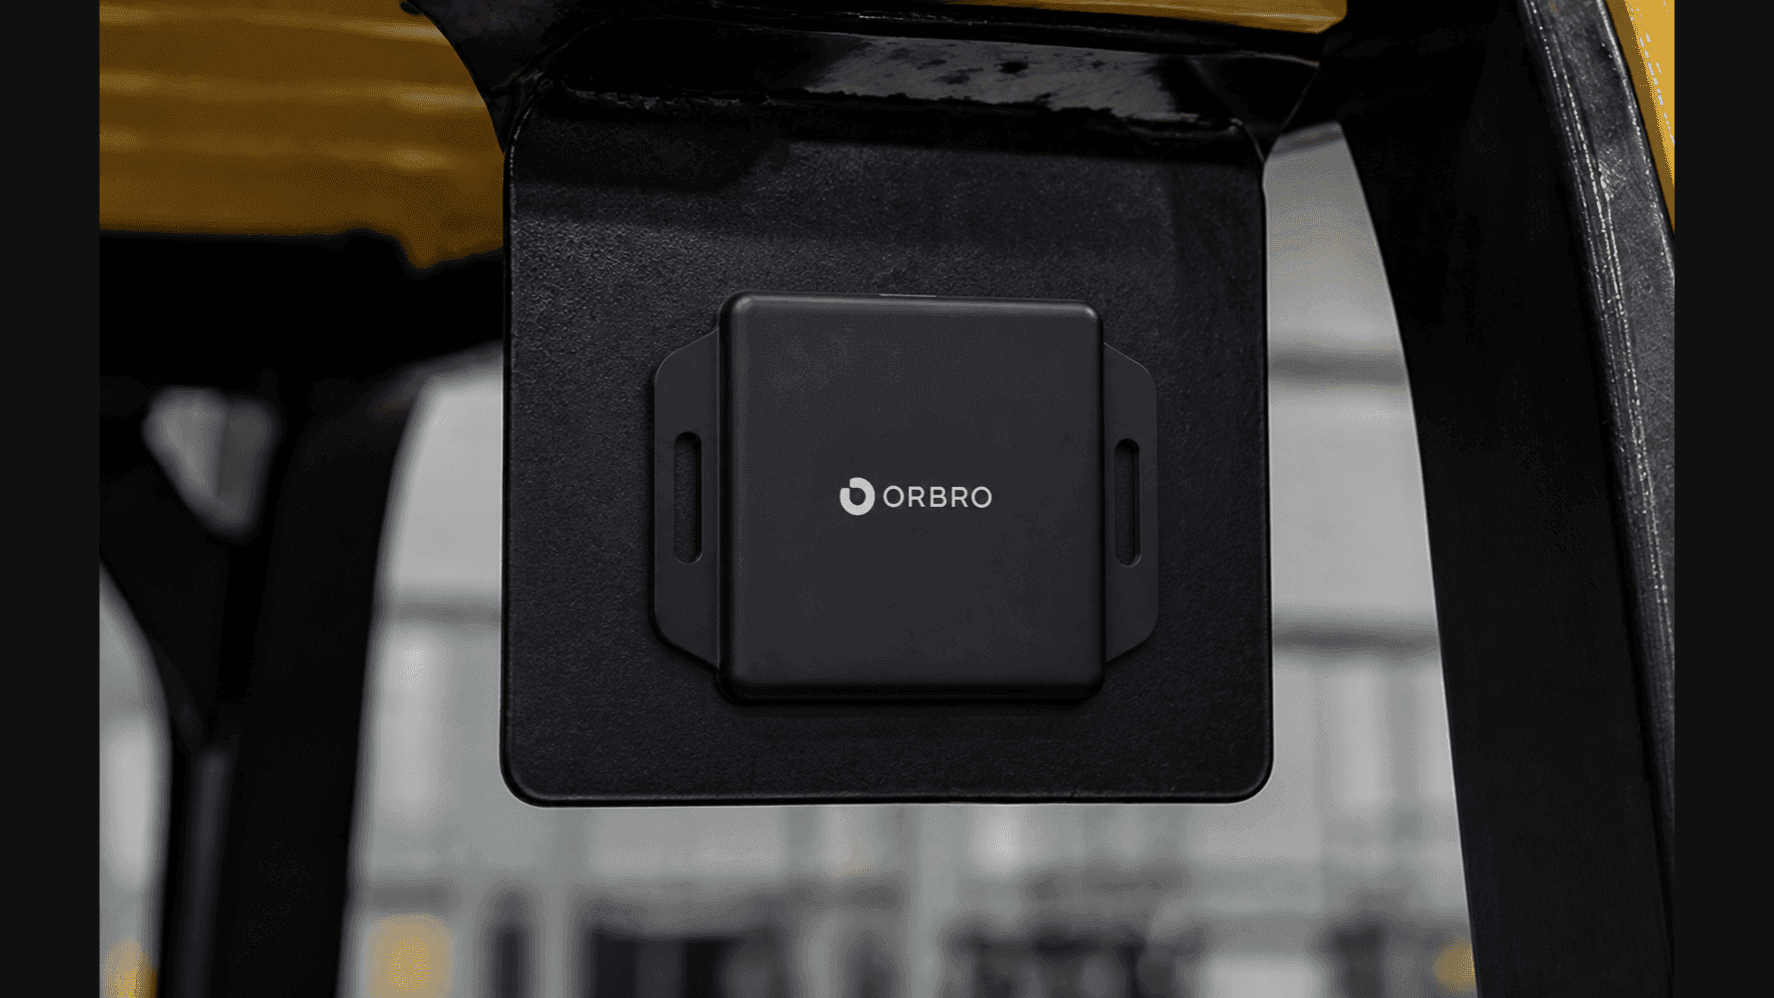
車両番号とORBRO UWB Tagを連携
フォークリフト番号とORBRO UWB Tag IDを対応付けて車両を識別します。対応情報はORBRO Serverで管理し、MESの車両情報と連携します。タグ交換や車両再割り当て時には対応情報を更新できます。
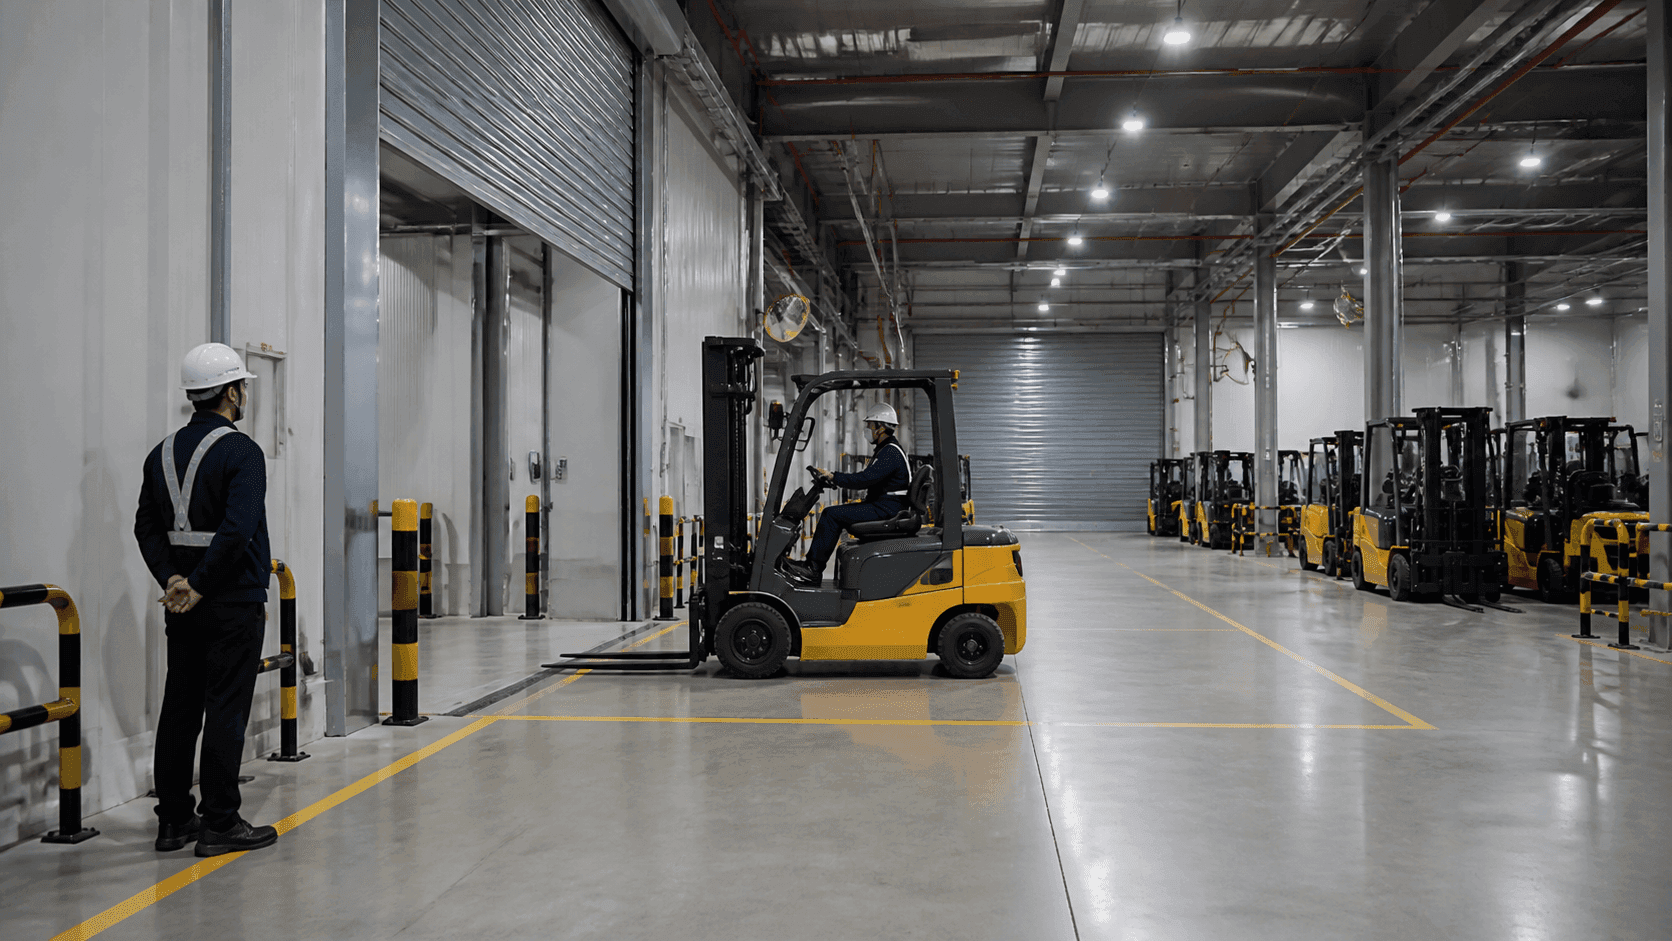
出荷エリアへの進入・退出を自動記録
出荷エリアへの進入・退出時刻を車両ごとに自動記録します。車両番号とエリア滞在履歴を保存し、MESの出荷処理履歴と比較します。出荷完了の判定条件はお客様のMES処理基準に合わせて構成します。
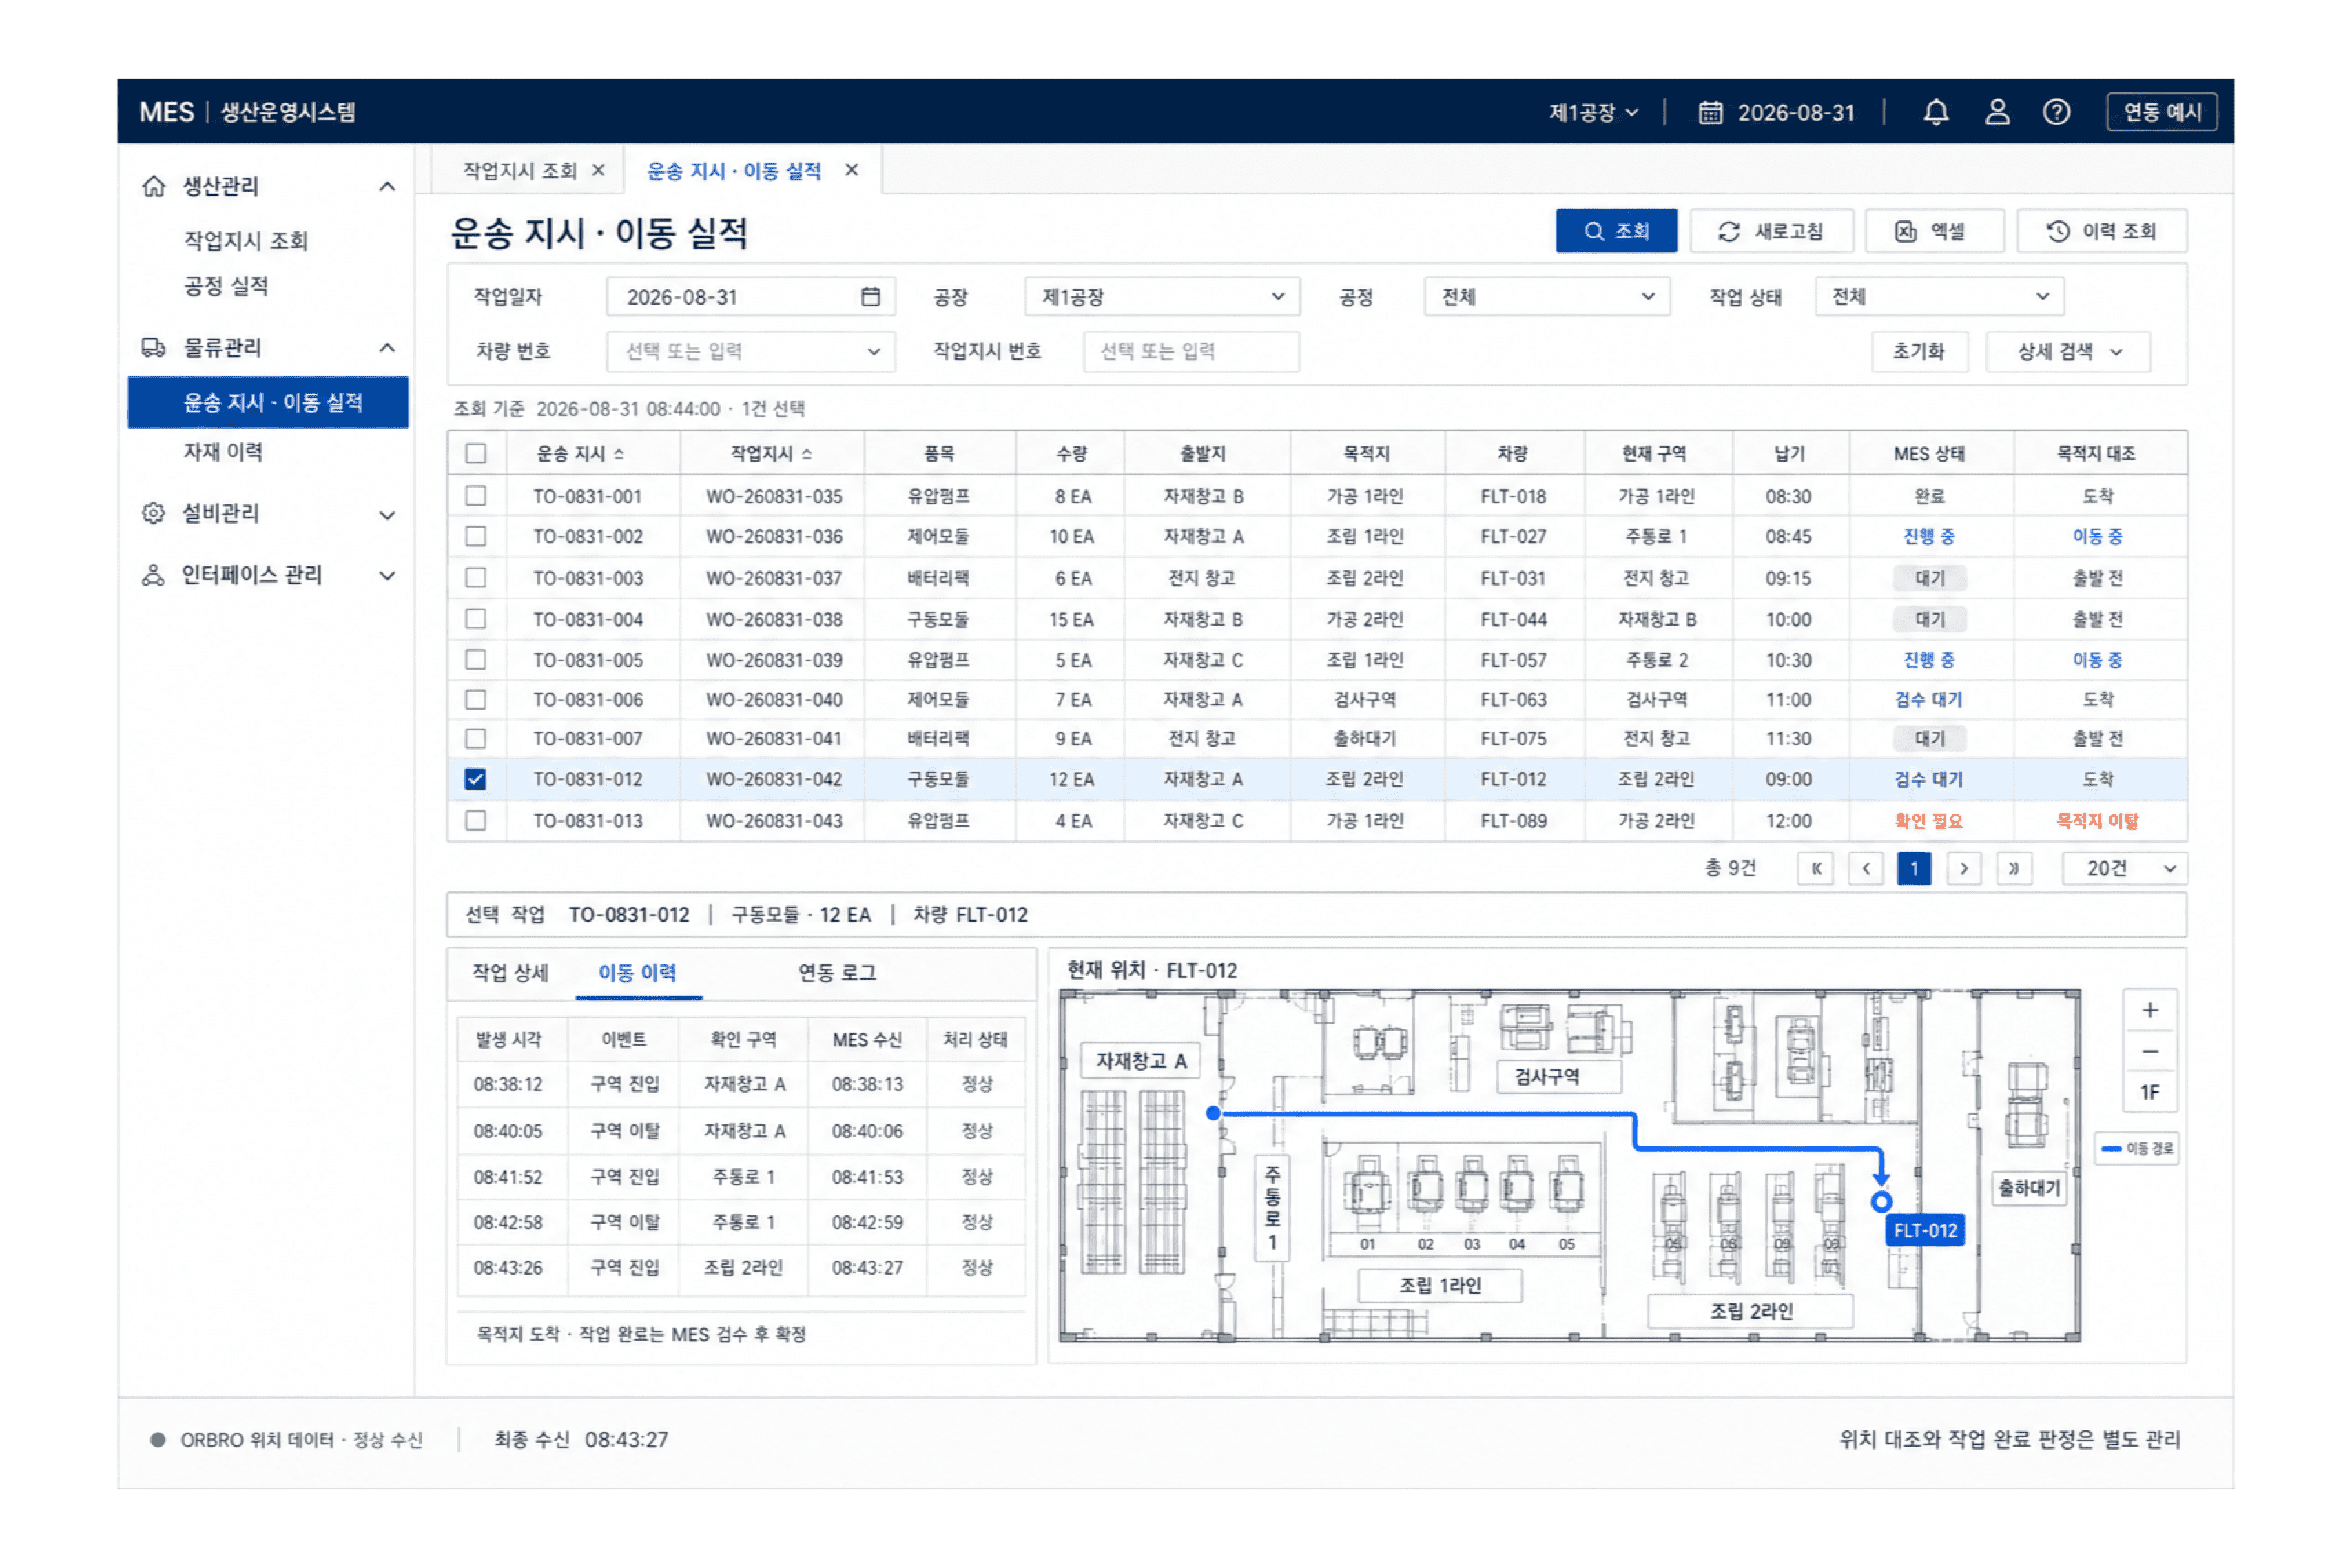
MES作業指示と移動結果を連携
MES作業指示と実際のフォークリフト移動結果を照合します。車両番号、位置、エリア通過情報をAPIまたはMQTTで送信します。作業完了の確認項目はお客様のMES基準に合わせて構成します。
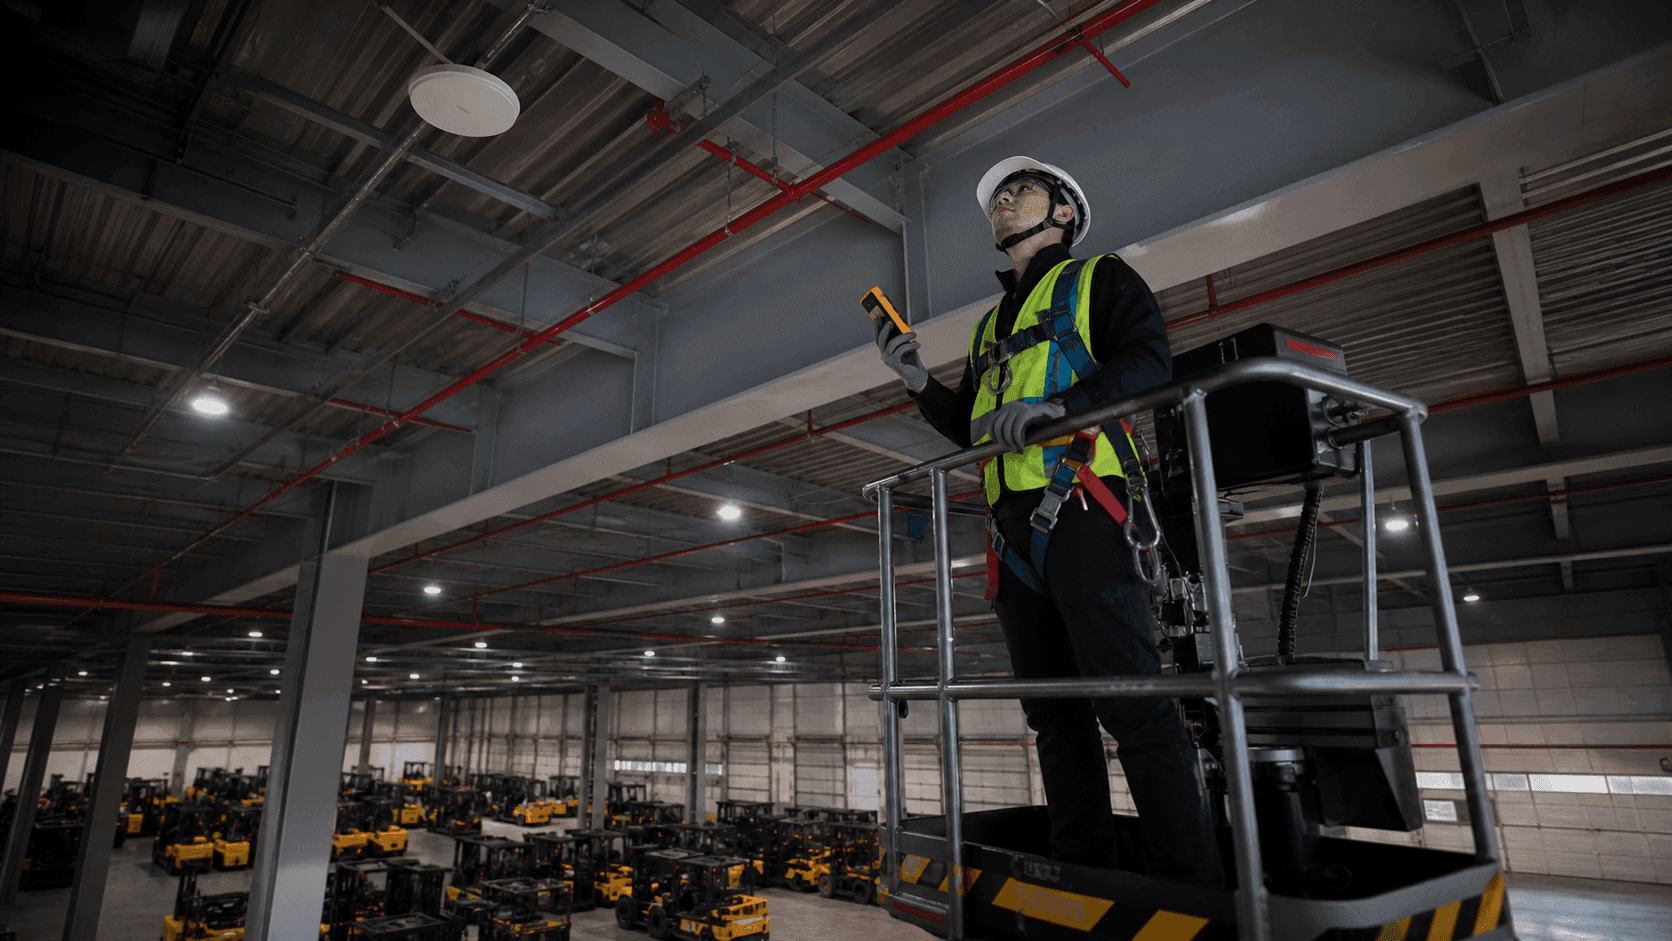
受信機とタグの異常を通知
ORBRO UWB TagのバッテリーとTwinTracker UWBの通信状態を機器ごとに確認します。通信断、バッテリー低下、最終受信時刻を基準に点検対象をすばやく特定します。通知条件と受信先は現場の保守基準に合わせて設定します。
推奨製品
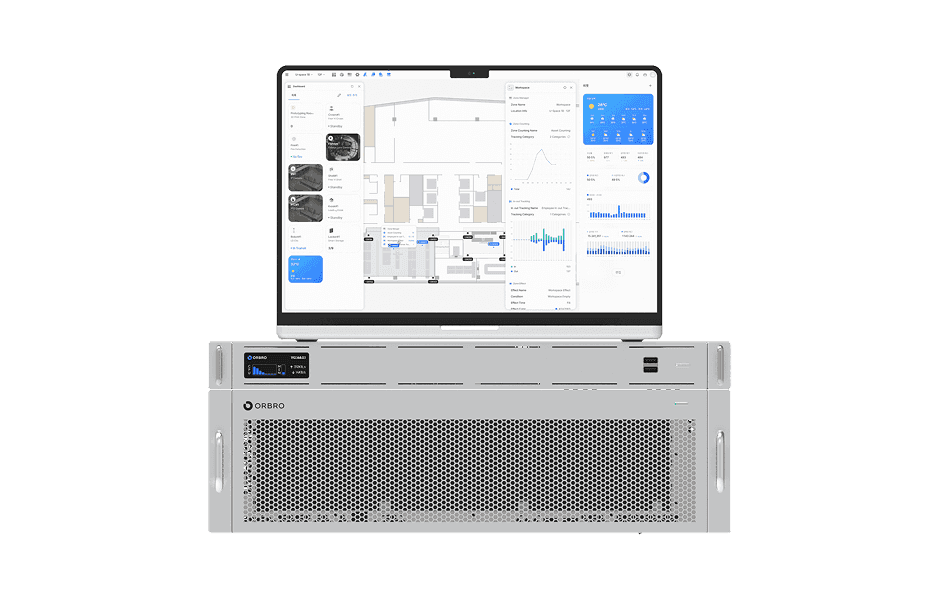
ORBRO OSベースの構成要素
各ソリューションはORBRO OS上で様々な製品と連携して動作します。適用範囲や現場条件に応じて柔軟に構成を変更可能です。