의료 솔루션
의료폐기물 로봇 관제
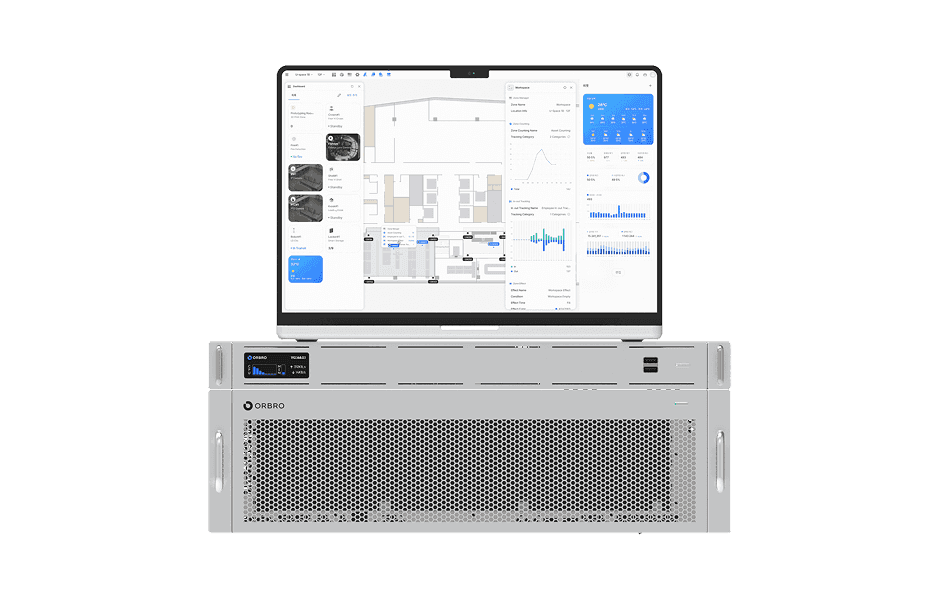
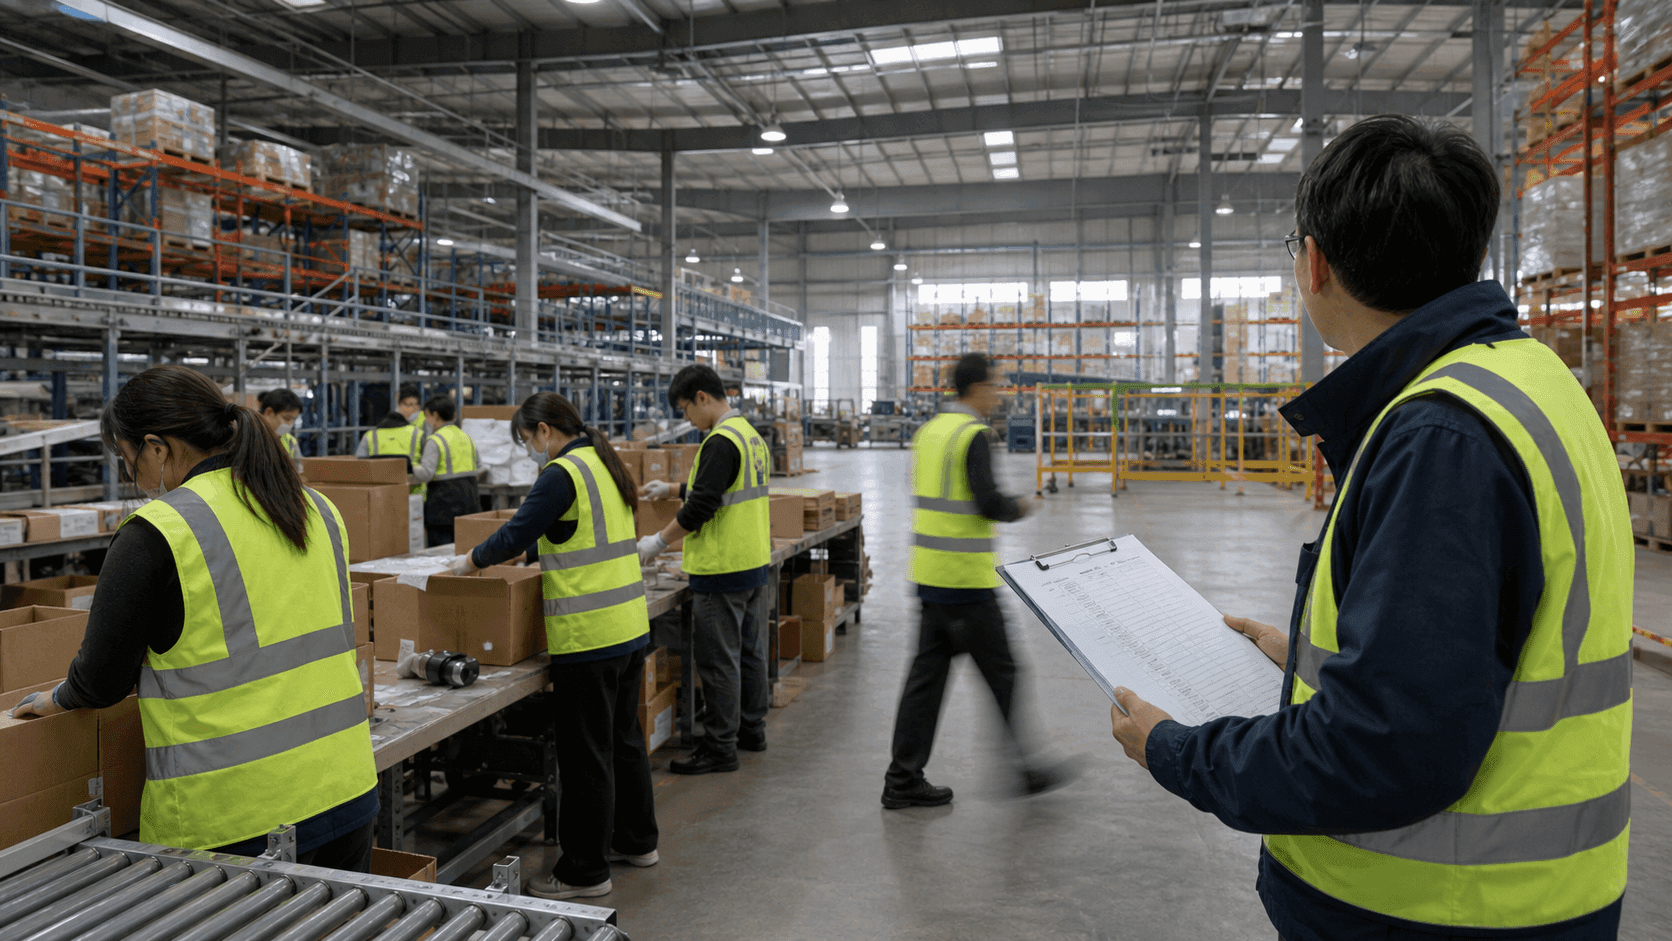
여러 제조사의 로봇과 주변 장비를 같은 화면에서 확인합니다. 수거부터 보관과 멸균까지의 이력을 모아 인계 업무를 검토합니다.

로봇 위치와 운행 기록을 의료폐기물 처리 이력으로 저장합니다
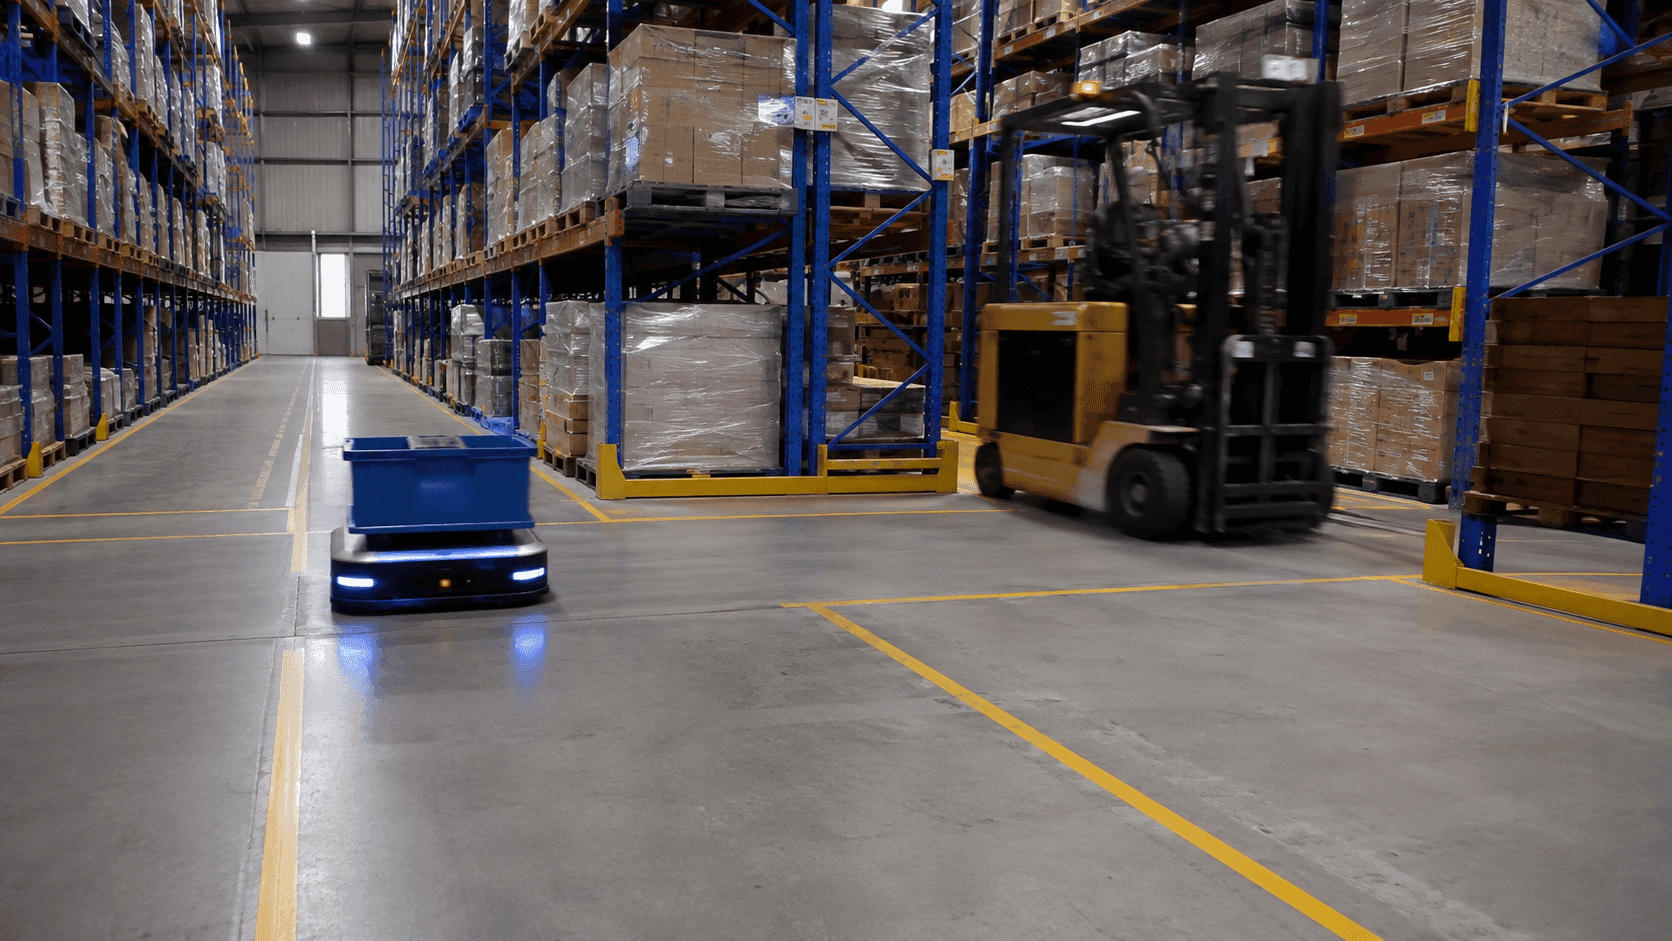
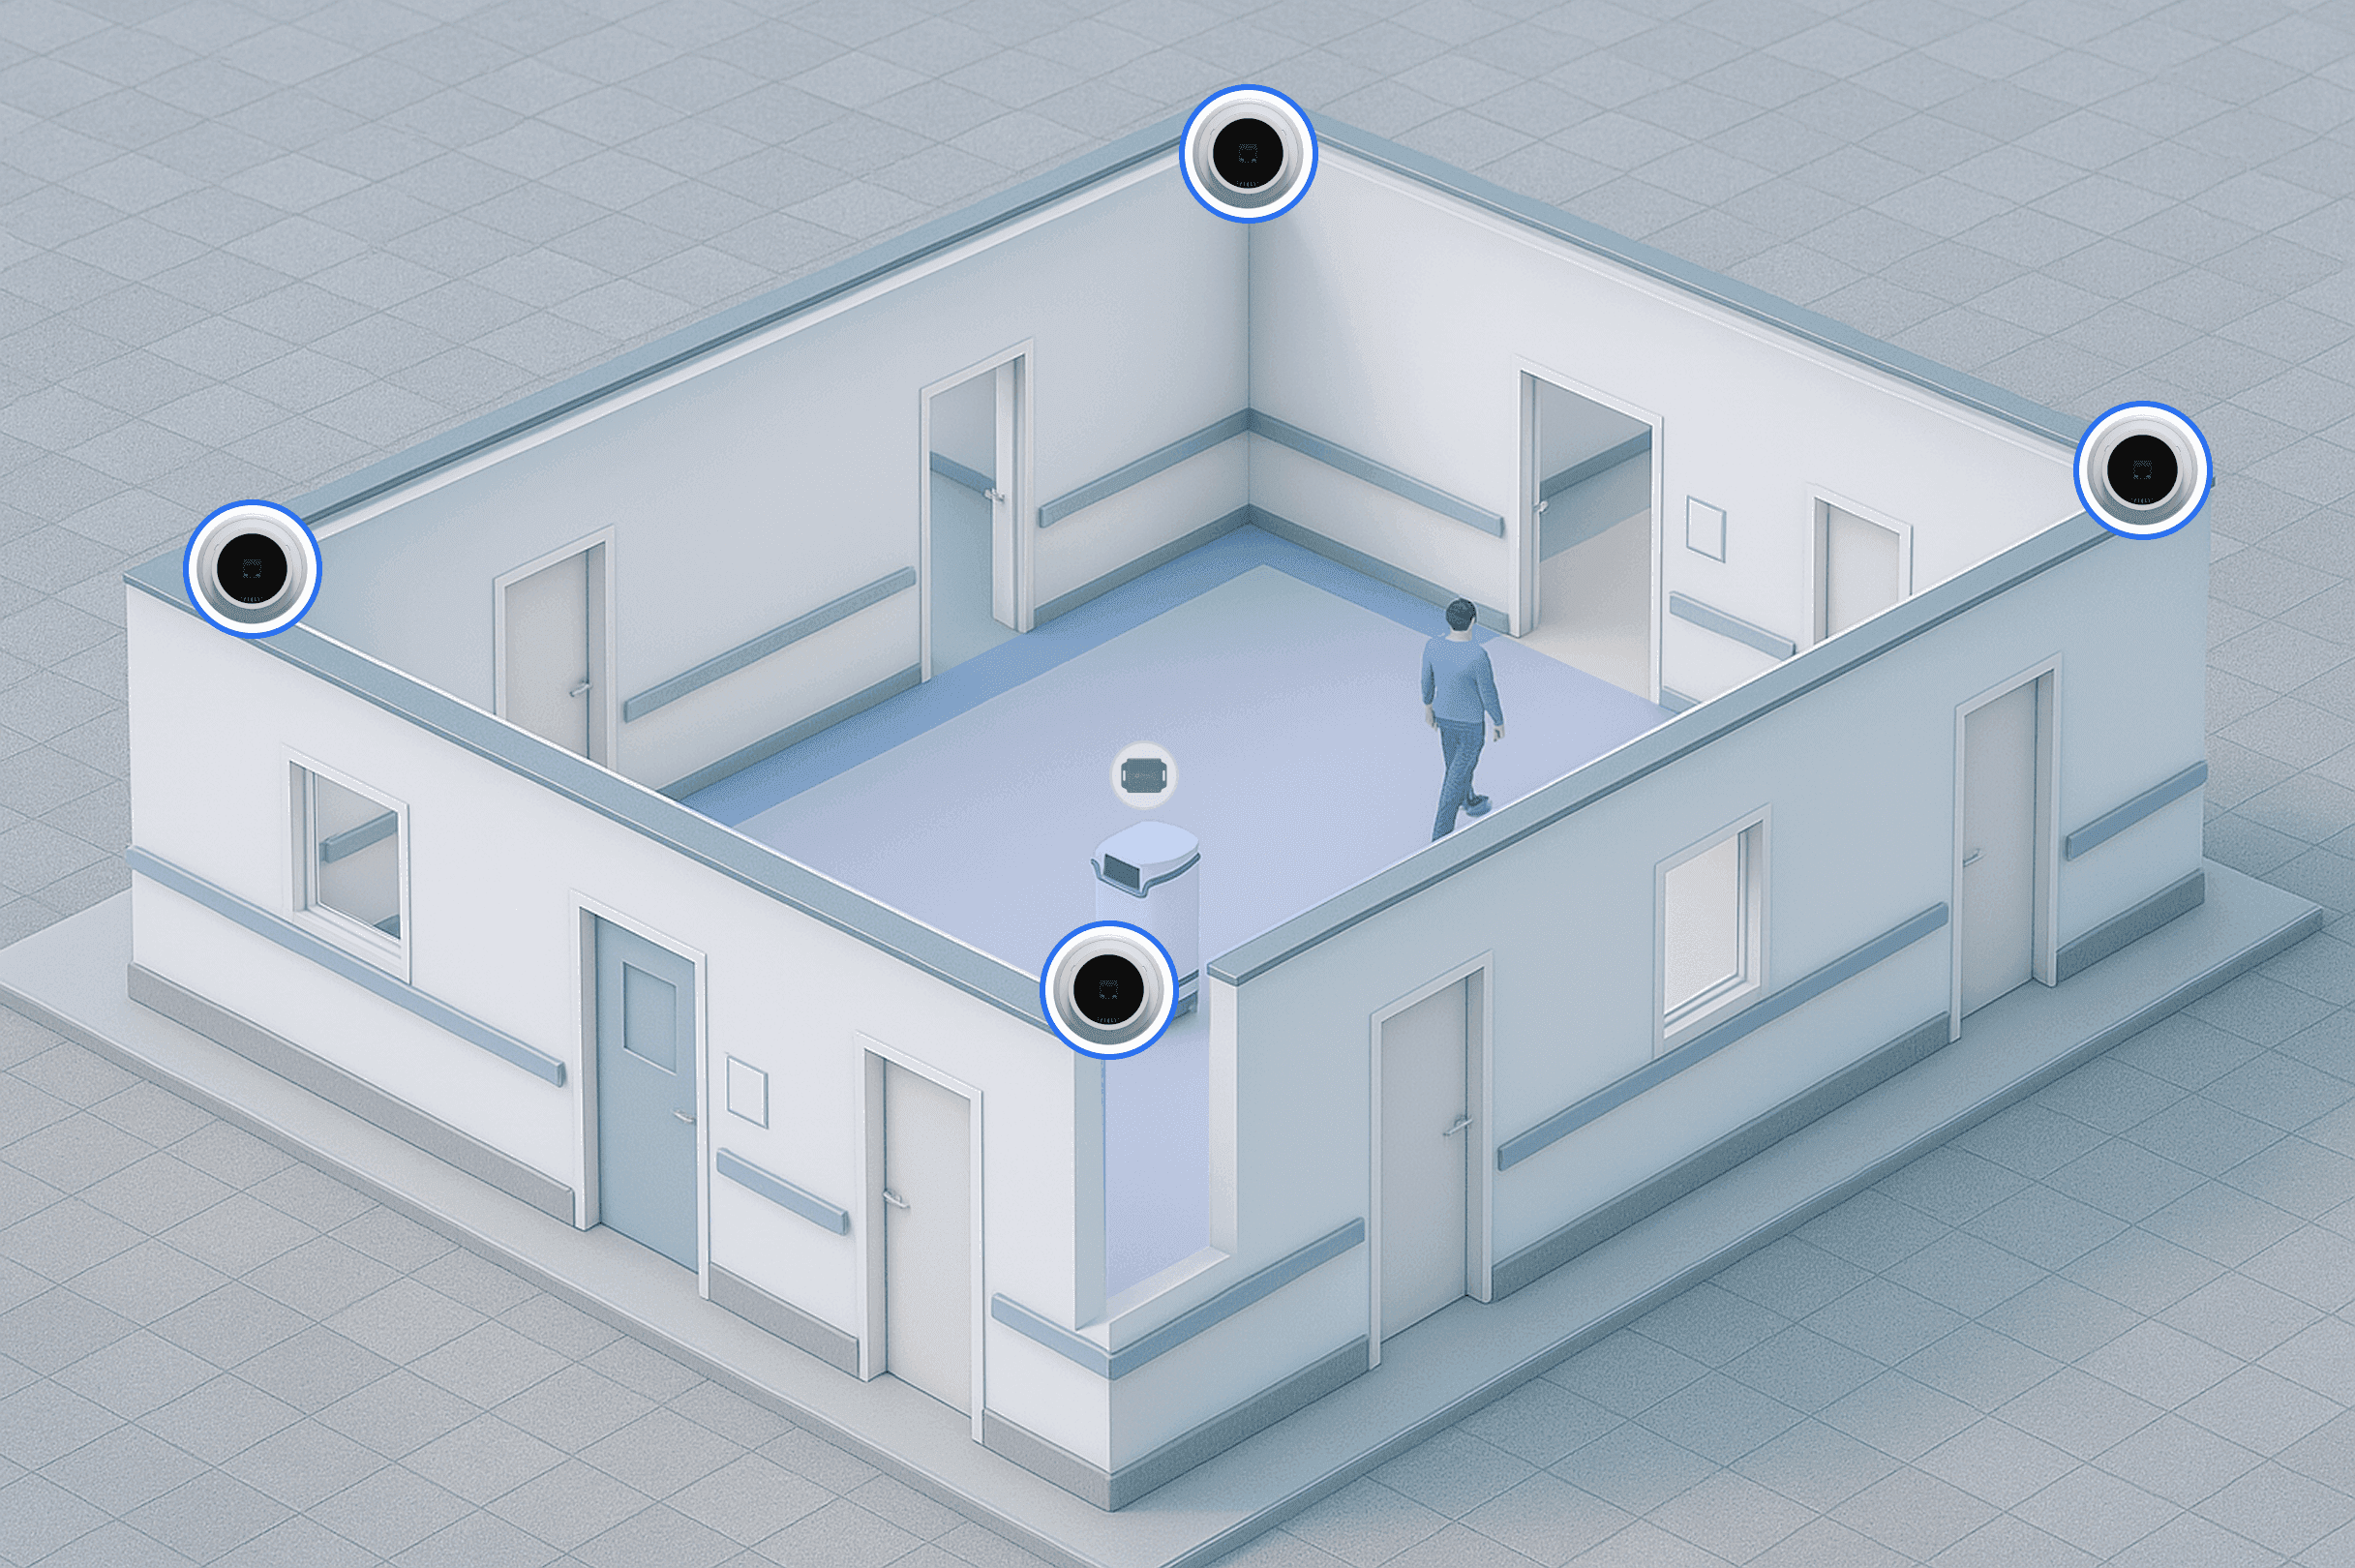
로봇과 이동 장비에 UWB Tag를 달고 동선이 겹치는 지점에 수신기를 배치합니다. 여러 제조사 로봇과 상차 장비, 보관함, 멸균 장비가 층별 도면 위에 함께 표시됩니다. 연동 수준은 장비 제조사가 인터페이스를 여는 범위에 따라 대상별로 확인합니다.
TwinTracker UWB
로봇의 위치를 좁은 오차로 판정하는 리더입니다. 설치 수량은 로봇의 동선 길이와 서로 마주치는 지점의 수로 정해지므로, 도면에서 교차 지점을 먼저 확인한 뒤 배치를 정합니다. 복도가 좁고 사람과 함께 쓰는 구간일수록 판정이 촘촘해야 하며, 의료 장비 간섭 여부를 먼저 확인하고 설치합니다.
다중 벤더 로봇 통합 관제
제조사가 다른 로봇과 상차 장비, 보관함을 층별 도면 위에 함께 올립니다. 어느 로봇이 어디서 무엇을 하는지 한 화면에서 확인해 배차와 회수 계획을 세웁니다.
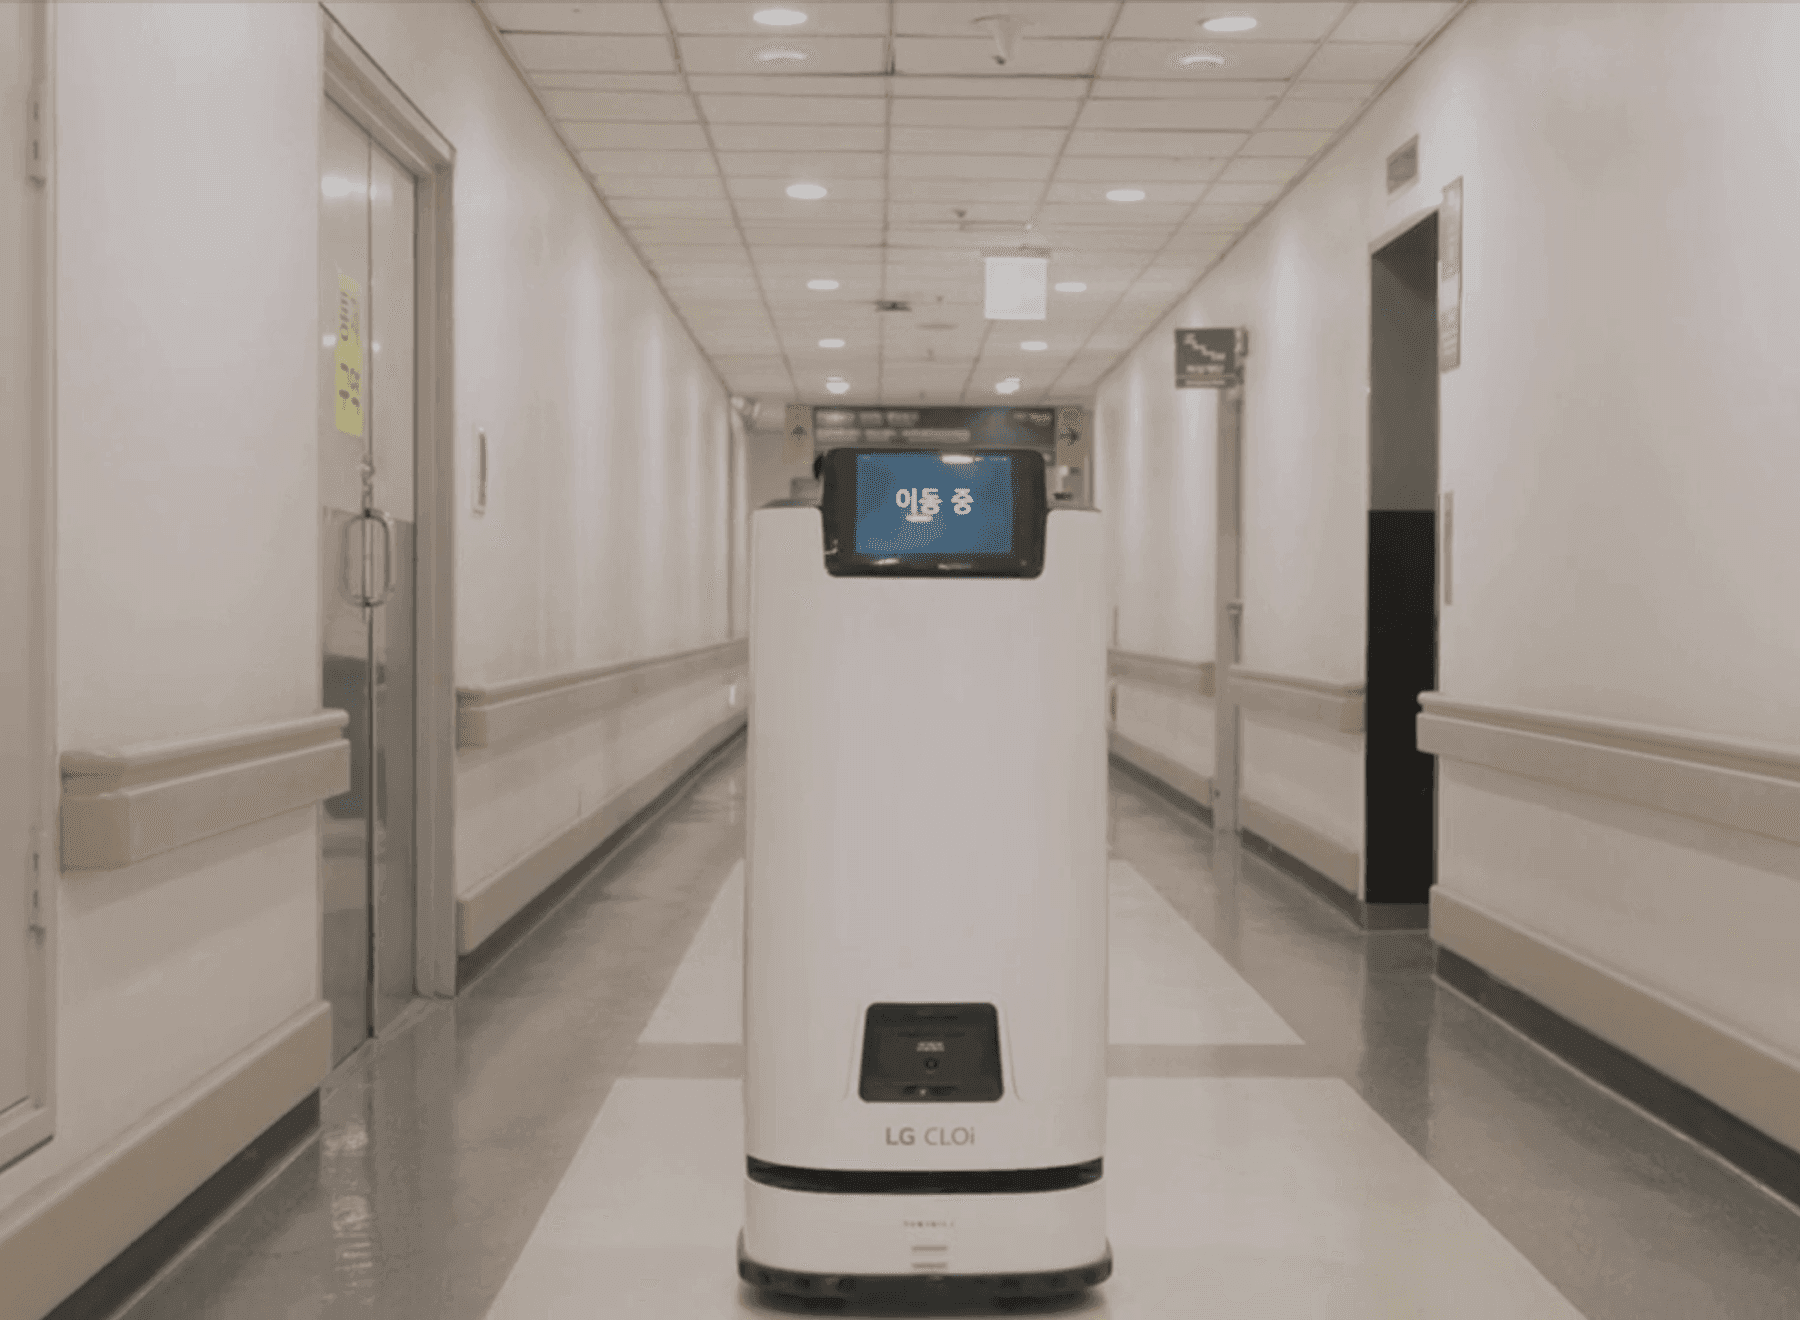
로봇 위치와 작업 상태 실시간 추적
여러 로봇의 위치와 작업 상태를 층별 도면에서 함께 확인하세요. TwinTracker UWB로 수집한 위치와 로봇 제조사 인터페이스에서 받은 운행 상태를 ORBRO Server에 연결합니다. 이동과 대기, 작업 중 상태를 비교해 배차와 회수 계획을 세웁니다.
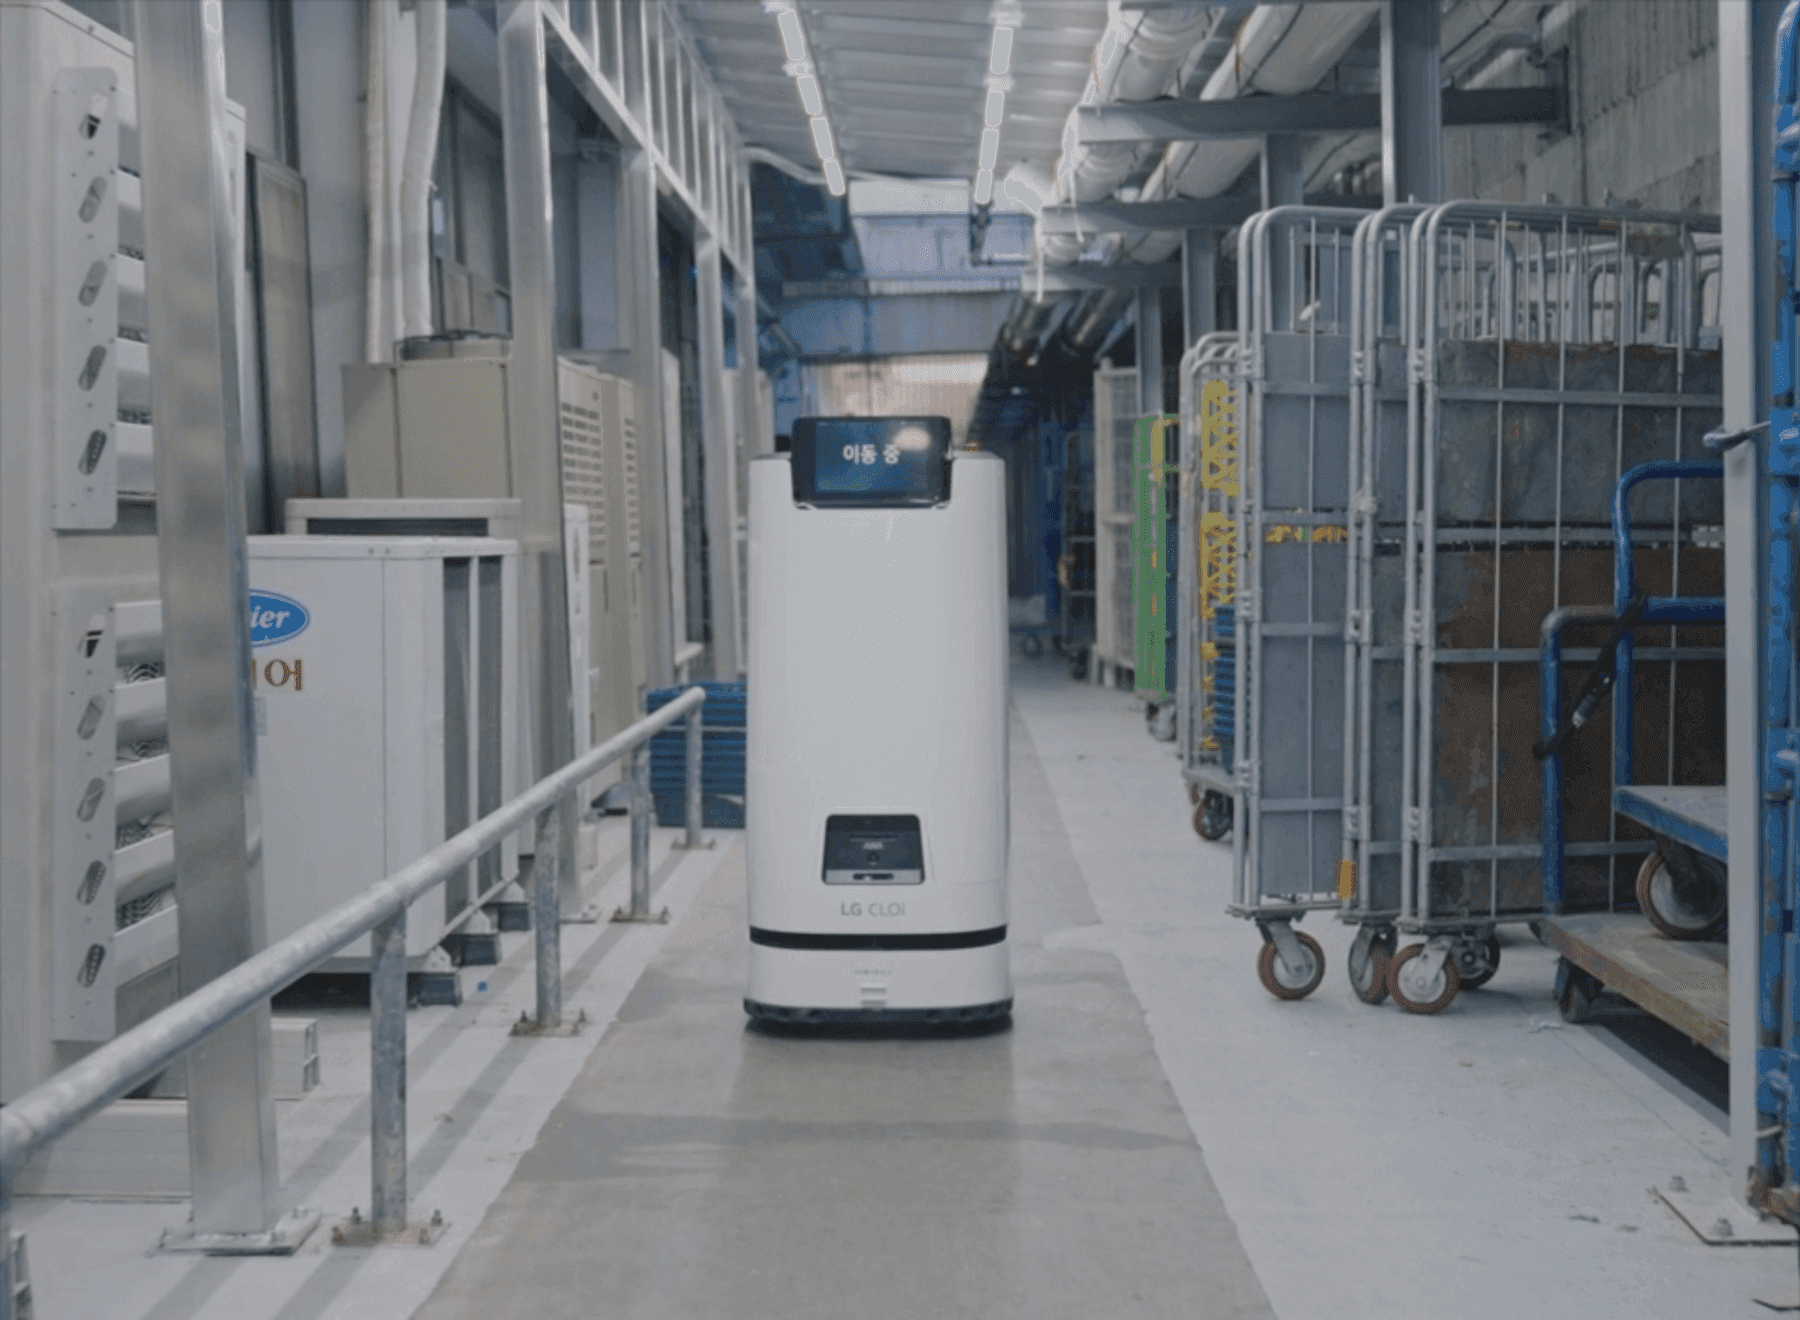
하역장과 기계실 구간 자율주행
병동 복도와 하역장, 기계실 통로까지 같은 로봇으로 돌리세요. 카트와 적재물이 수시로 놓여 통로 폭이 달라지는 구간이라 로봇 동선과 적재 위치가 겹치는 지점을 도면에서 먼저 확인합니다. 구간별 통행 조건은 실측 결과에 맞춰 나눠 둡니다.
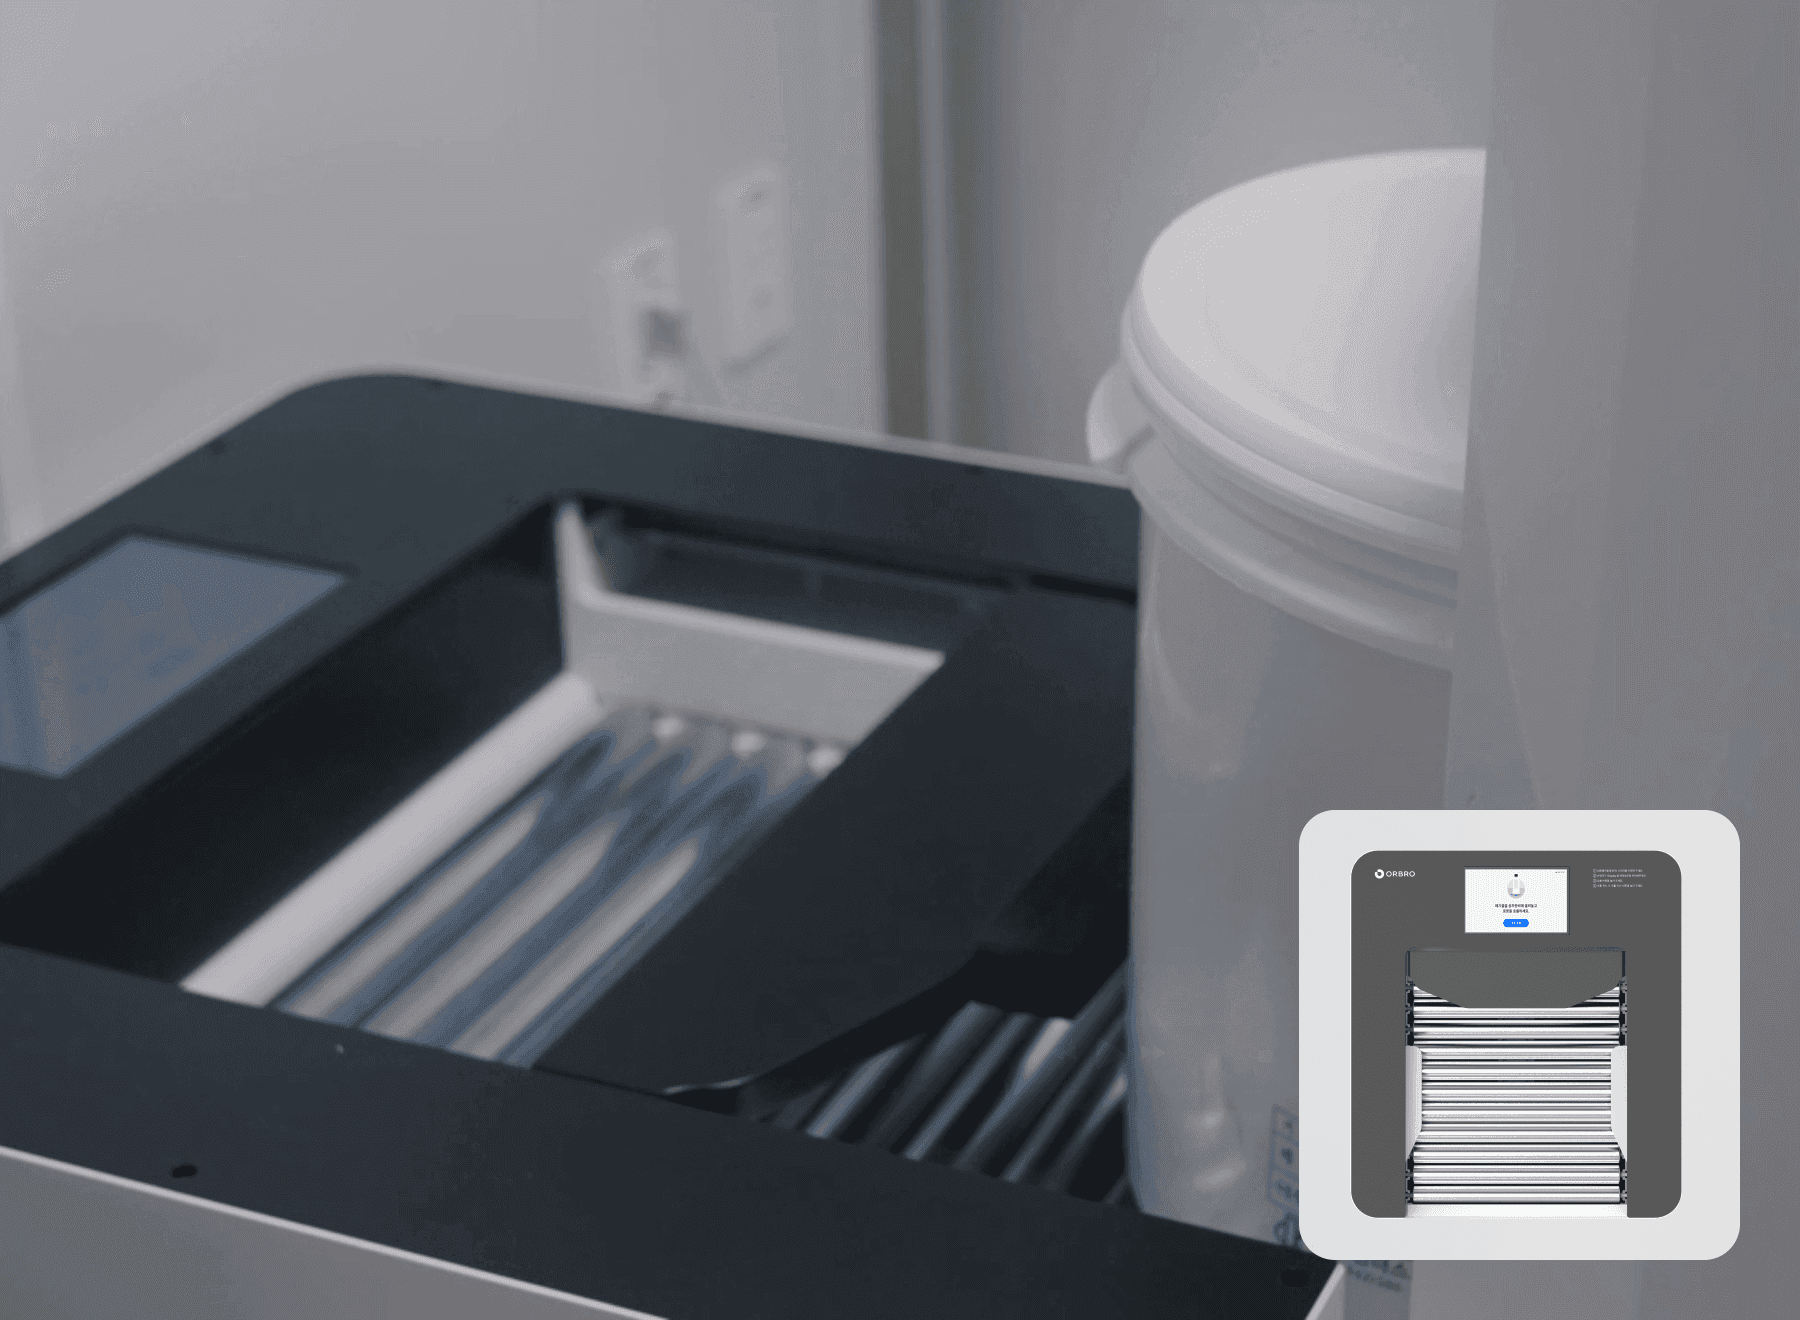
상차 장비 연동과 개방 범위 확인
로봇에서 상차 장비로 넘기는 구간을 자동으로 이어 붙이세요. 원내 서버가 로봇과 상차 장비 사이에서 신호를 주고받아 인계 구간을 잇습니다. 제조사마다 인터페이스 개방 범위가 달라 대상 장비를 먼저 확인한 뒤 구축 범위를 정합니다.
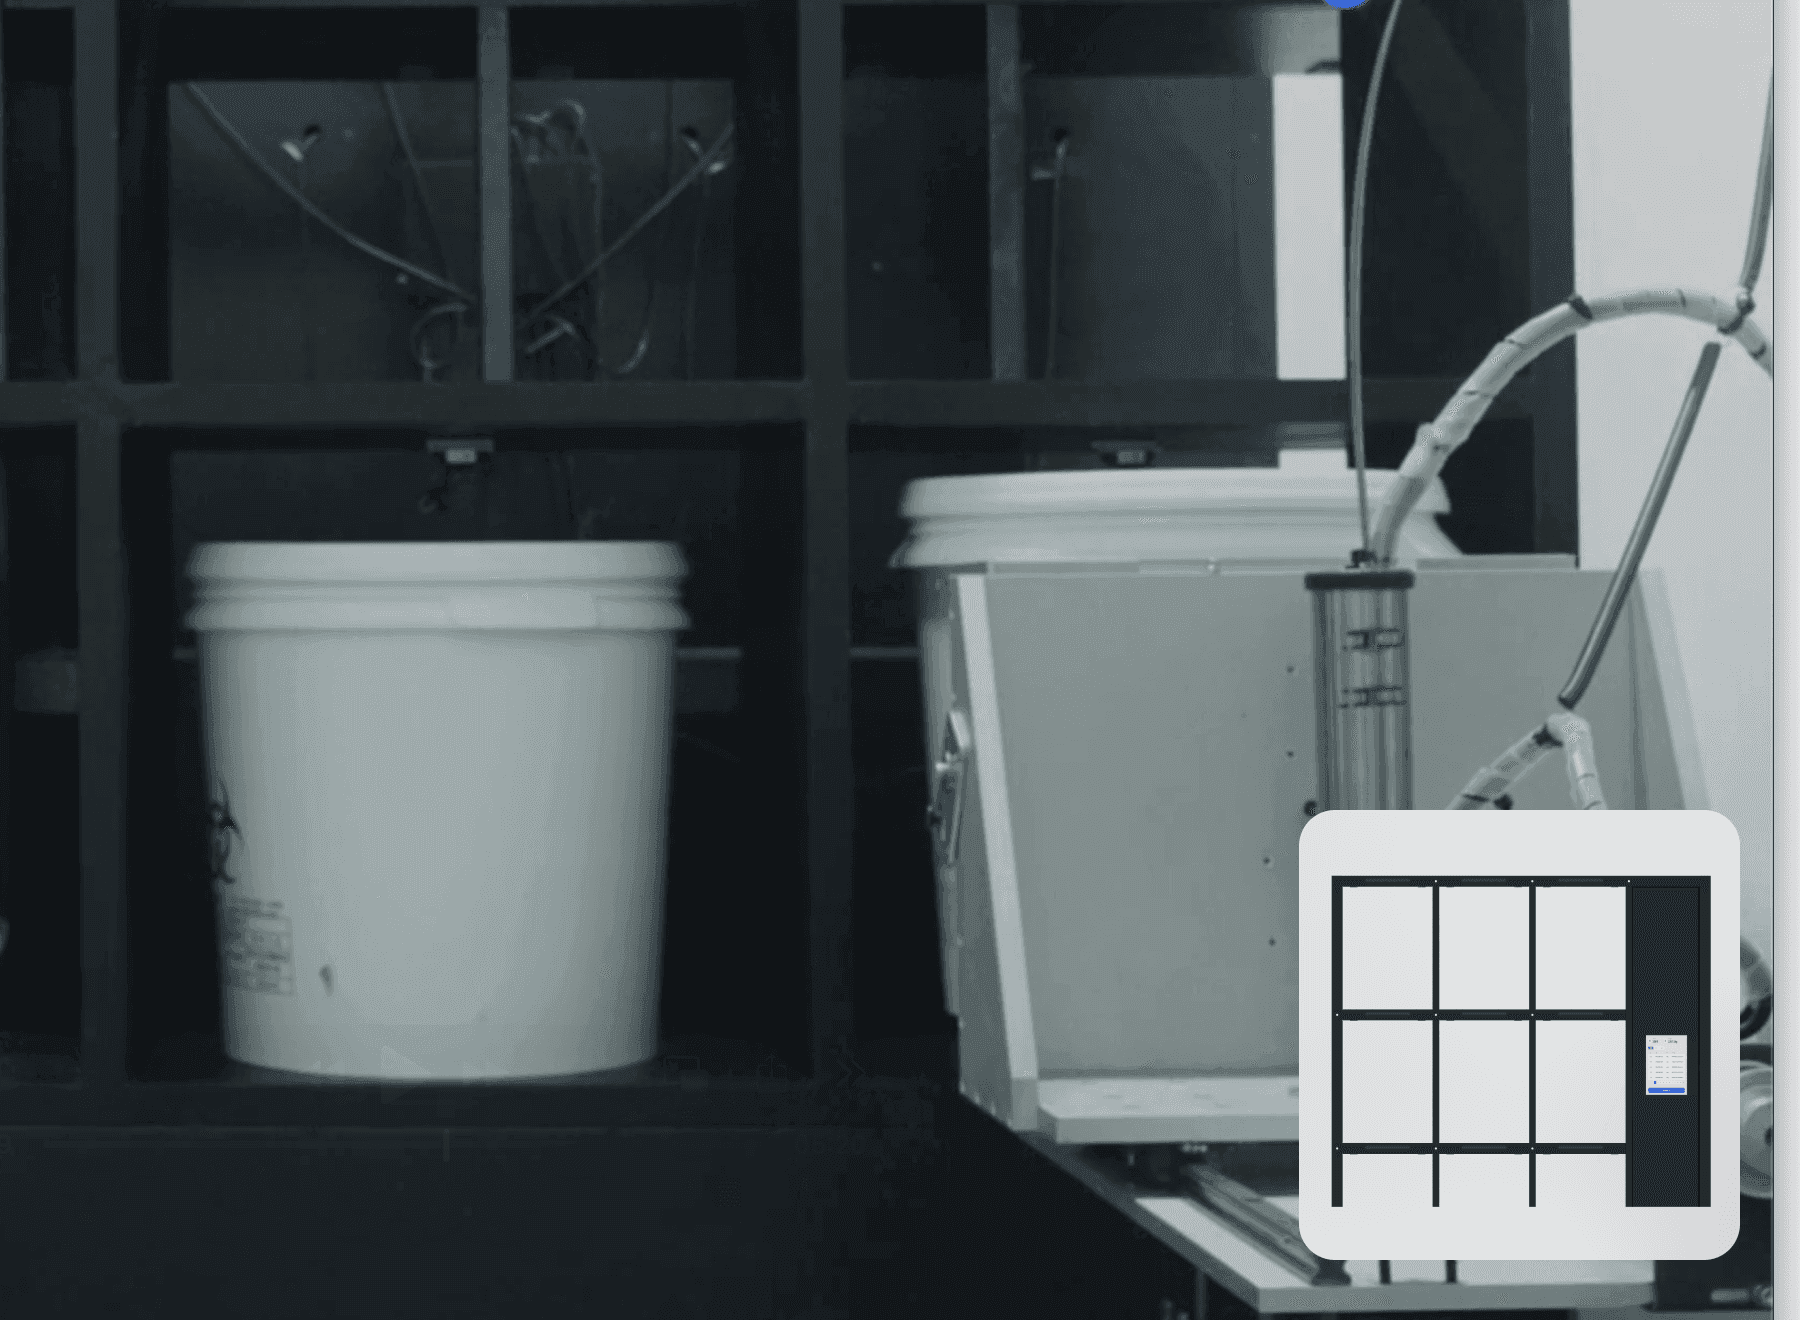
스마트 보관함 연동과 반입 이력
어느 물량이 언제 어느 칸에 들어갔는지 기록으로 남겨 두세요. 로봇이 넣은 시점과 칸 번호가 보관함 화면과 관제 화면에 함께 남습니다. 법정 인계 기록에 필요한 항목이 자동으로 채워져 조회해서 그대로 제출합니다.
폐기물 처리 이력 자동 기록
배출 구역에서 나온 물량이 언제 어디를 거쳐 멸균됐는지가 자동으로 남습니다. 법정 인계 기록을 조회해 그대로 제출하세요.
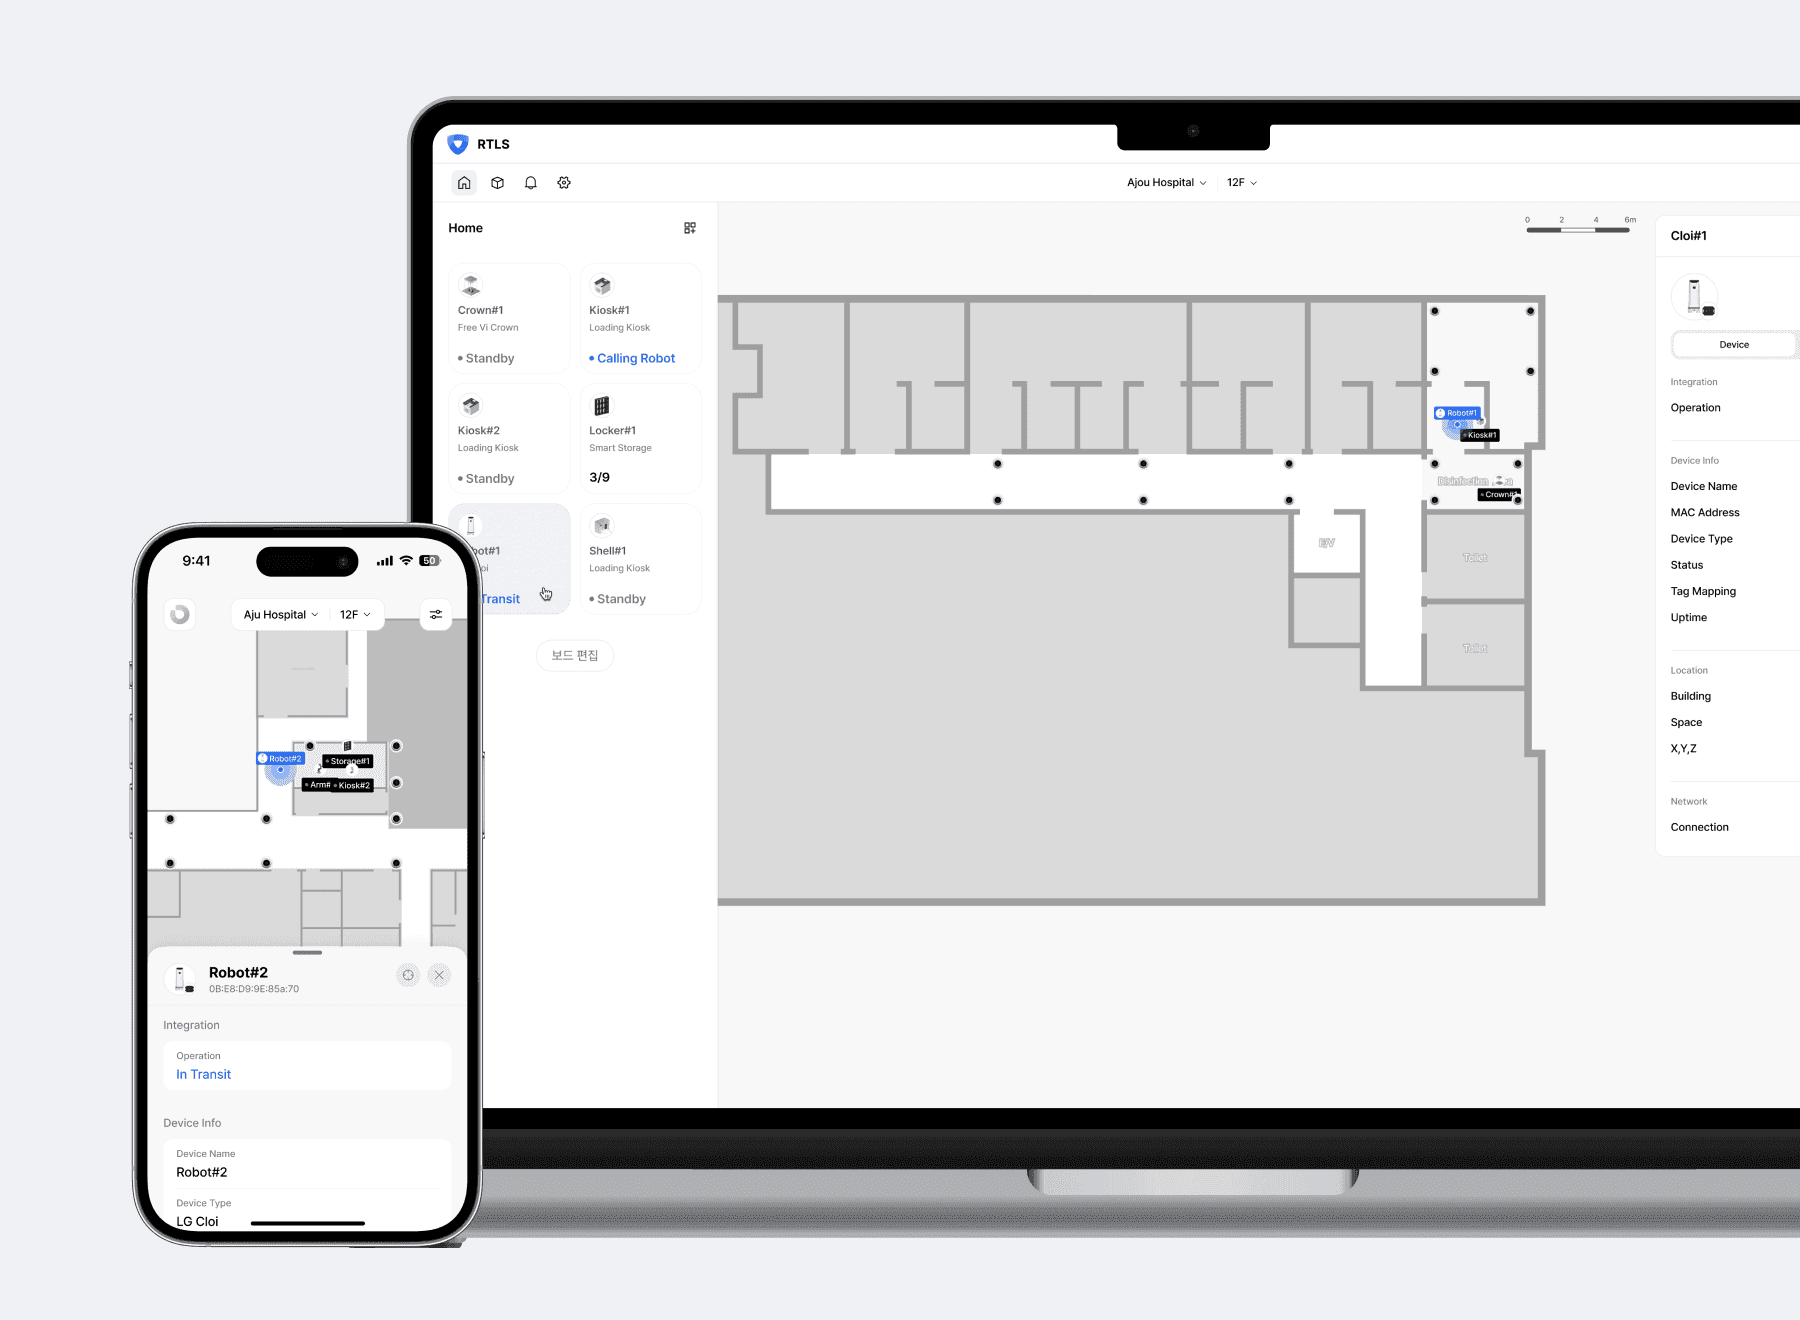
관제 화면과 휴대전화 동시 통보
무인 운영 구간에서 로봇이 멈춘 사실을 곧바로 손에 쥐세요. 예정된 시간을 넘기면 관제 화면과 담당자 휴대전화로 함께 알립니다. 오류 유형과 발생 위치가 같이 오므로 현장에 갈 때 무엇을 들고 갈지 판단합니다.
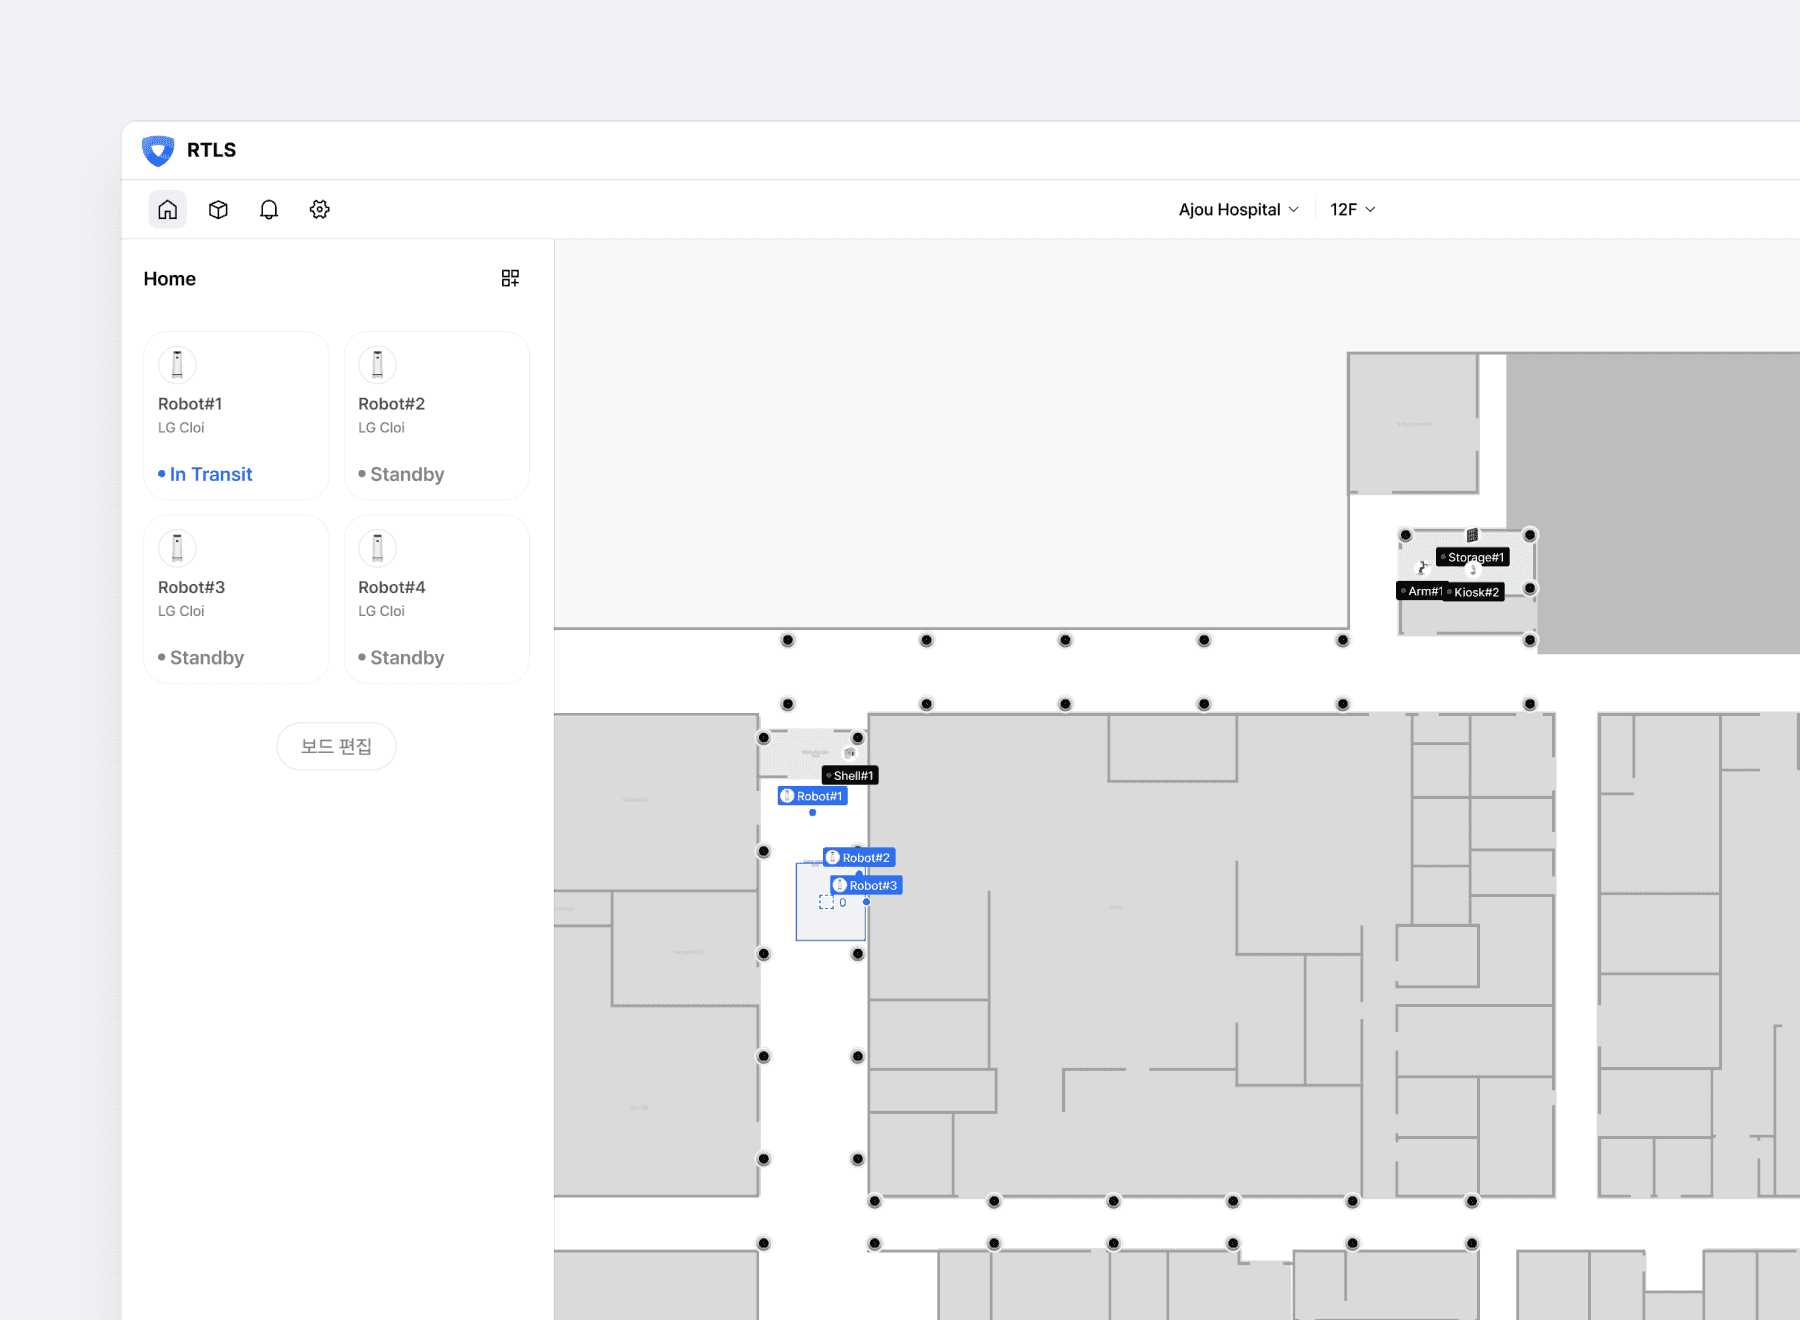
벤더별 관제 화면의 단일 통합
제조사마다 따로 열던 관제 화면을 층별 평면도 하나로 합치세요. 각 로봇의 위치와 이동, 대기 상태가 같은 도면 위에 표시됩니다. 여러 대가 동시에 움직일 때 같은 구간에서 마주치거나 작업이 겹치는 상황도 같은 화면에서 드러납니다.
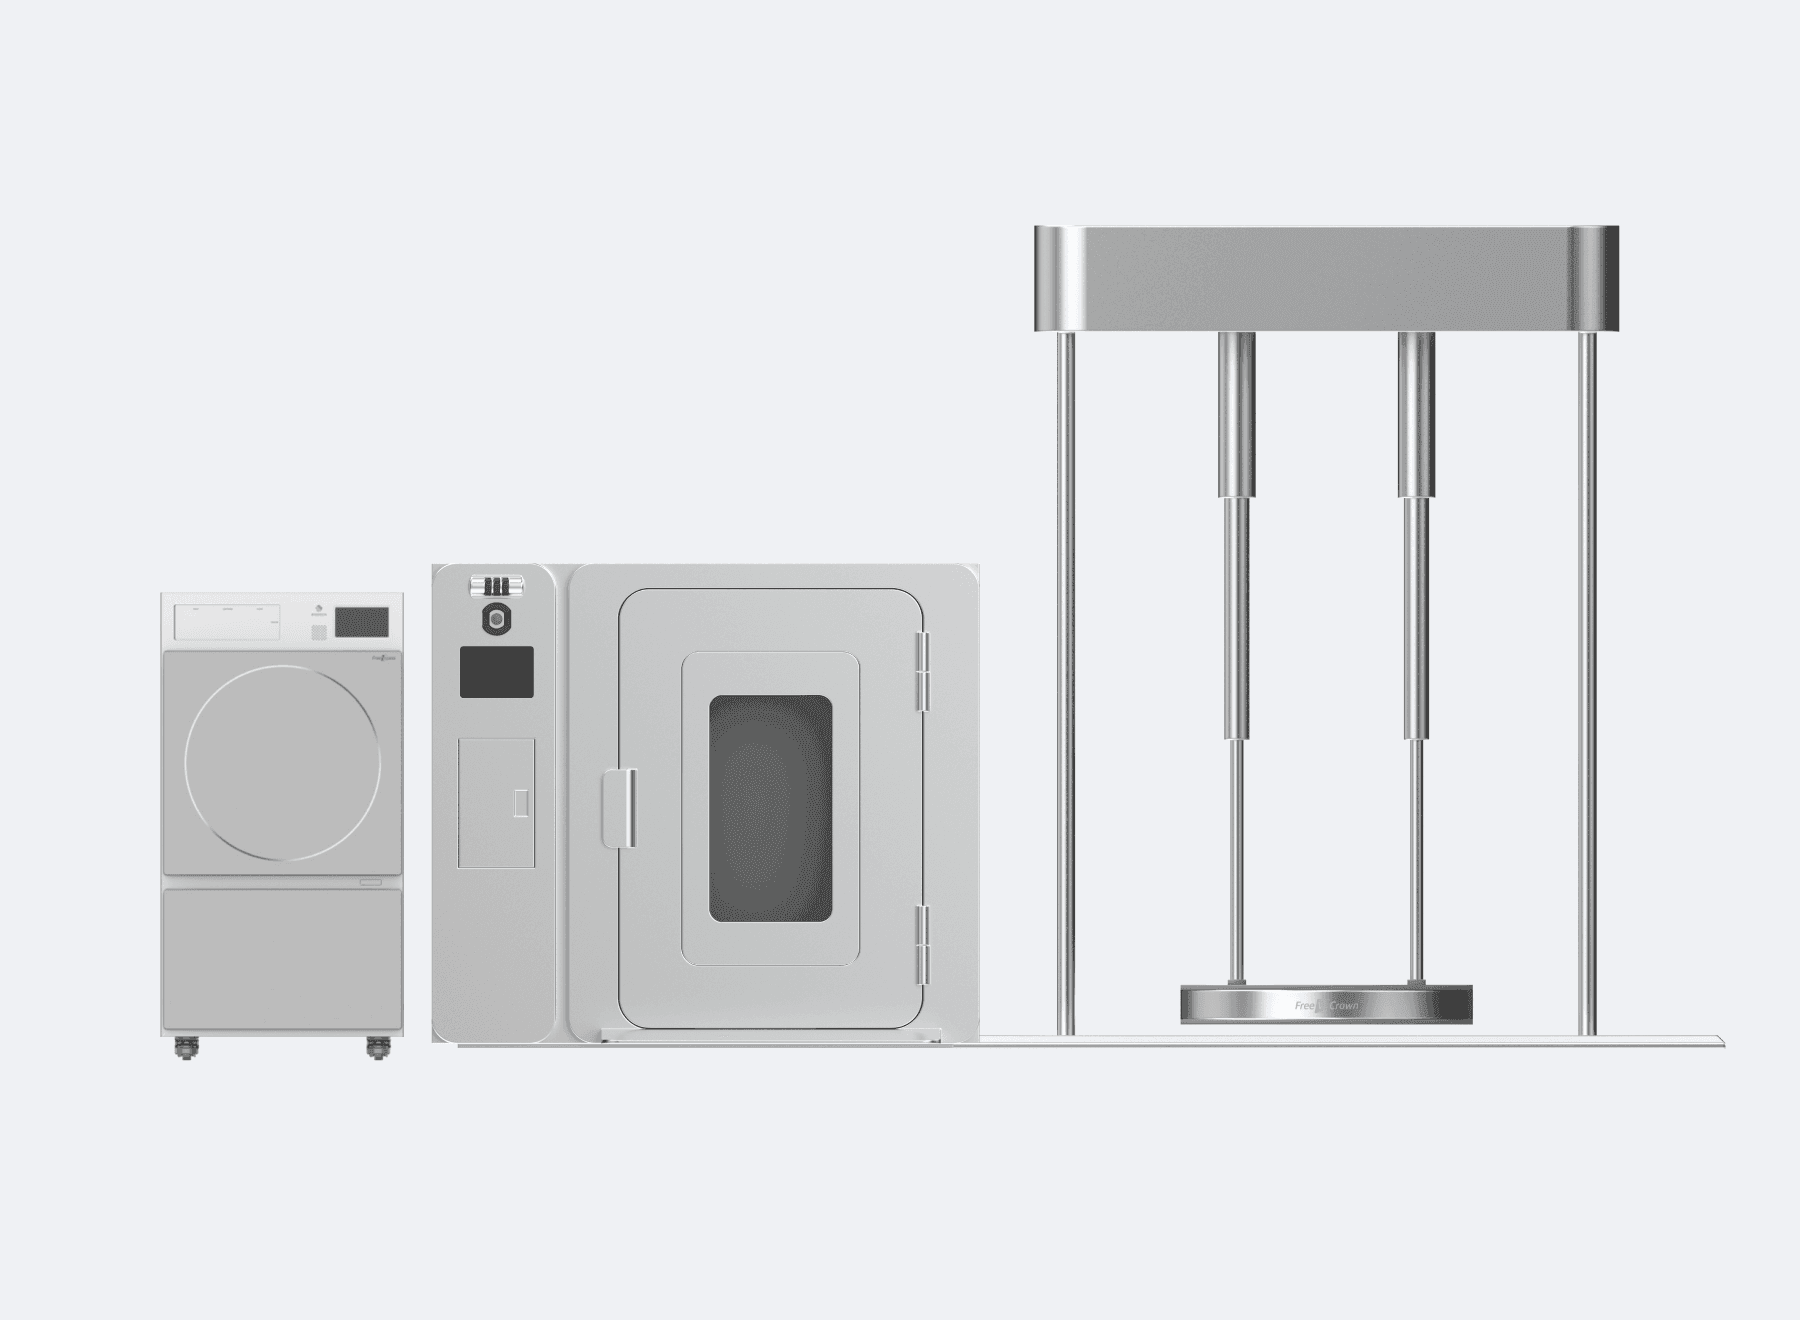
멸균 처리 결과 기록과 미완료 확인
멸균 단계를 건너뛴 물량을 그날 안에 잡아내세요. 멸균 장비의 처리 결과가 같은 이력에 남고 빠진 물량은 목록으로 모입니다. 장비의 데이터 개방 범위에 따라 자동 수집과 수기 입력을 나눠 쓰며, 어느 쪽이든 인계 이력에는 같은 형식으로 기록됩니다.
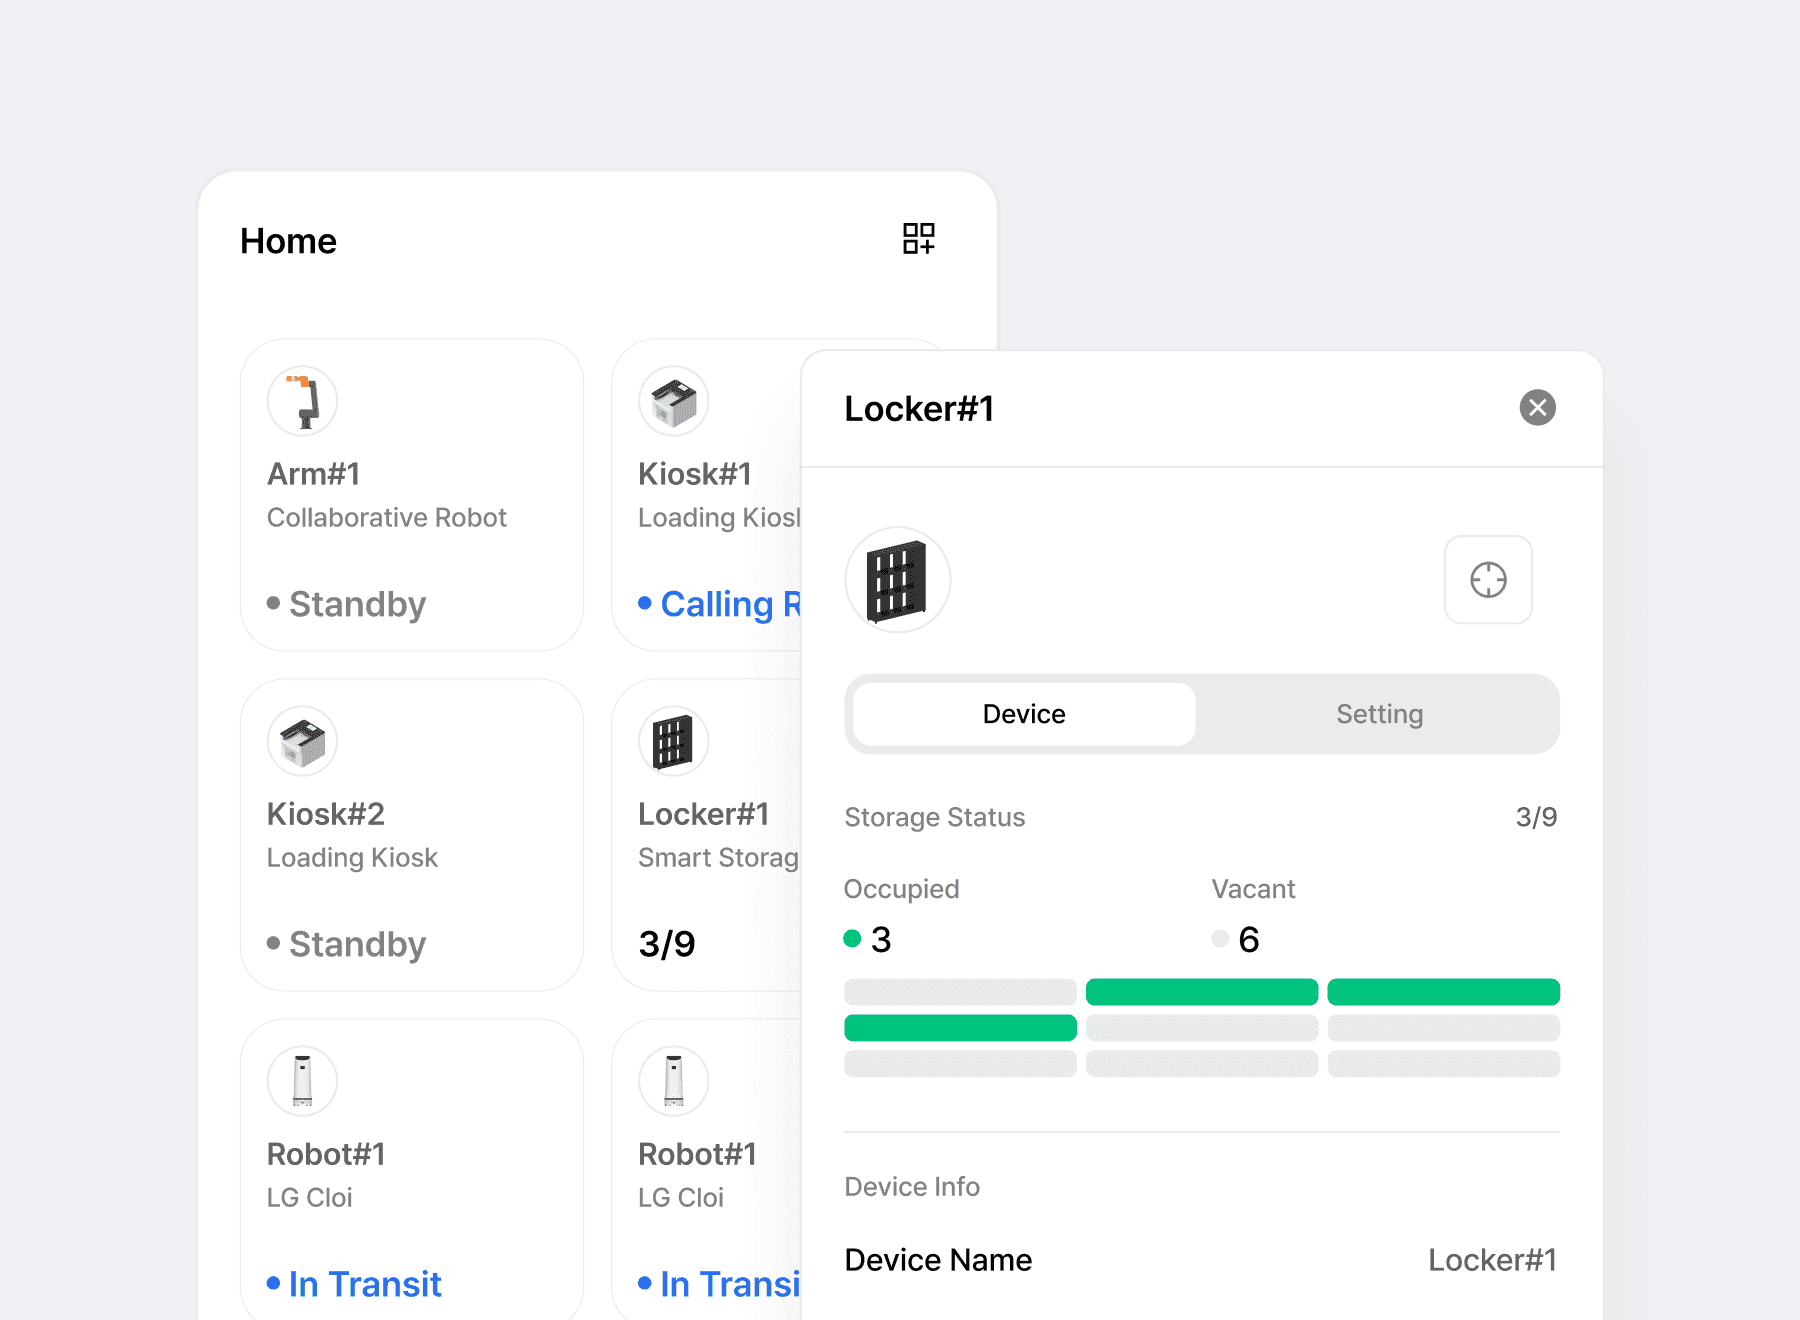
장비 상태와 보관함 여유 조회
로봇과 주변 장비의 상태를 한 목록에서 살펴보세요. 제조사 인터페이스로 연결한 키오스크와 보관함의 상태, 격납 칸 여유가 관제 화면에서 제공됩니다. 담당자는 장비별 수용 여유와 위치를 함께 확인해 수거와 보관 순서를 조율합니다.
솔루션 자료집 다운로드
오브로 솔루션의 실제 적용 사례와 주요 기능을 자료집에서 확인할 수 있습니다.

권장 제품
ORBRO OS 기반 구성 요소
각 솔루션은 ORBRO OS 위에서 다양한 제품이 연결되어 동작합니다. 적용 범위와 현장 조건에 따라 구성은 유연하게 변경됩니다.