Giải pháp Sản xuất
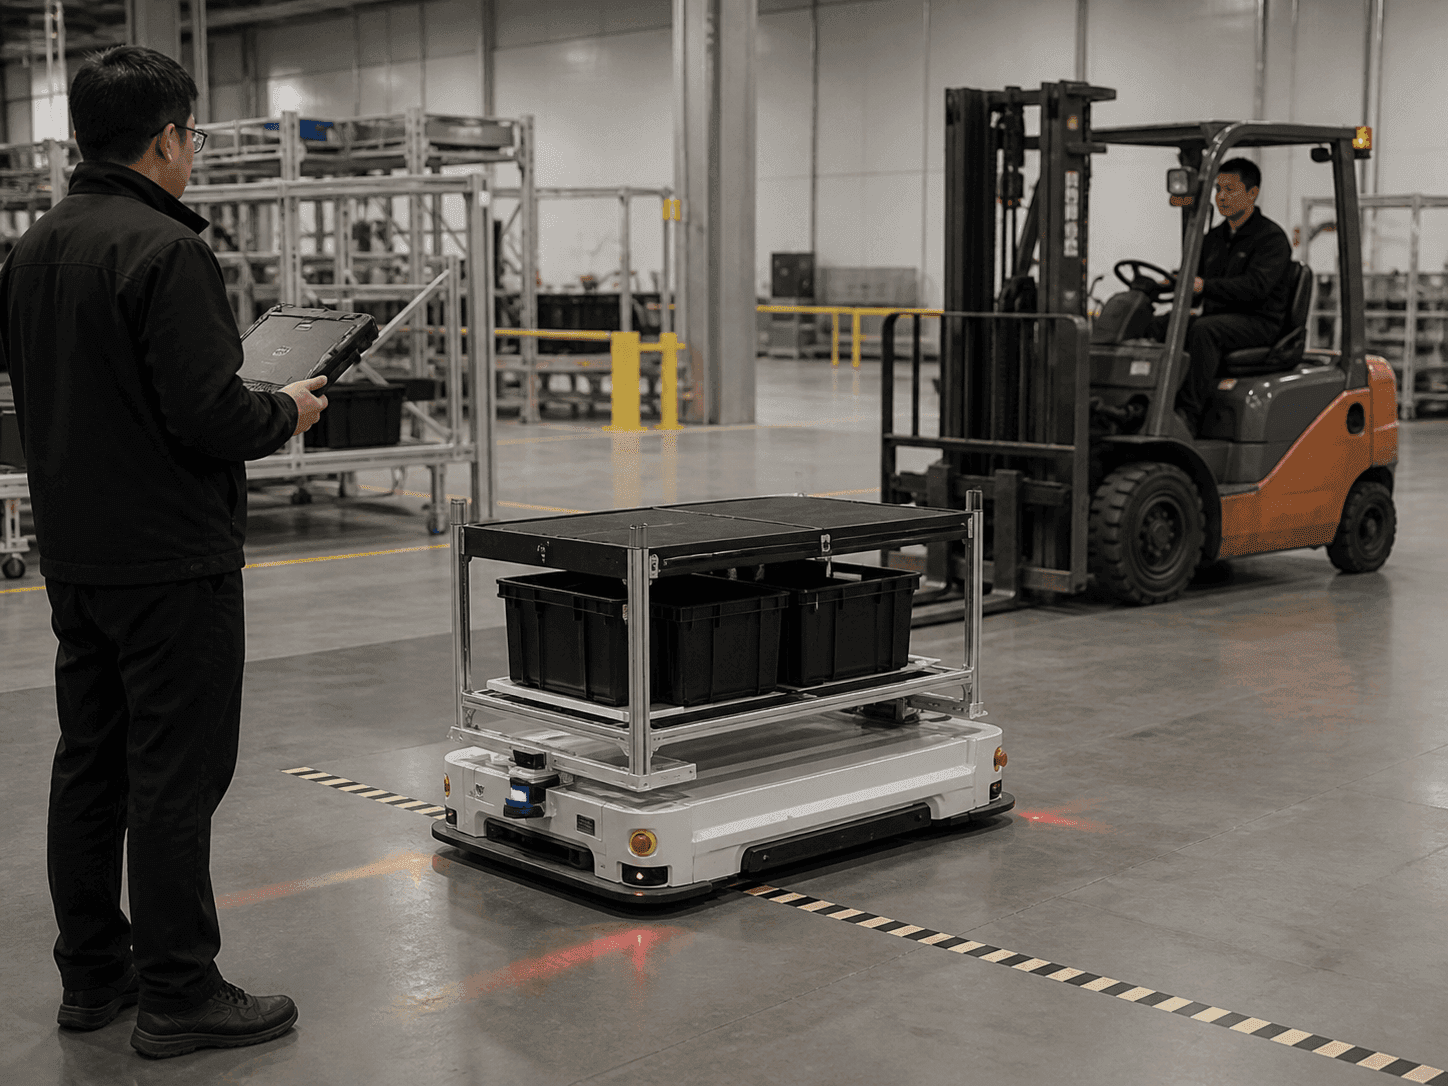
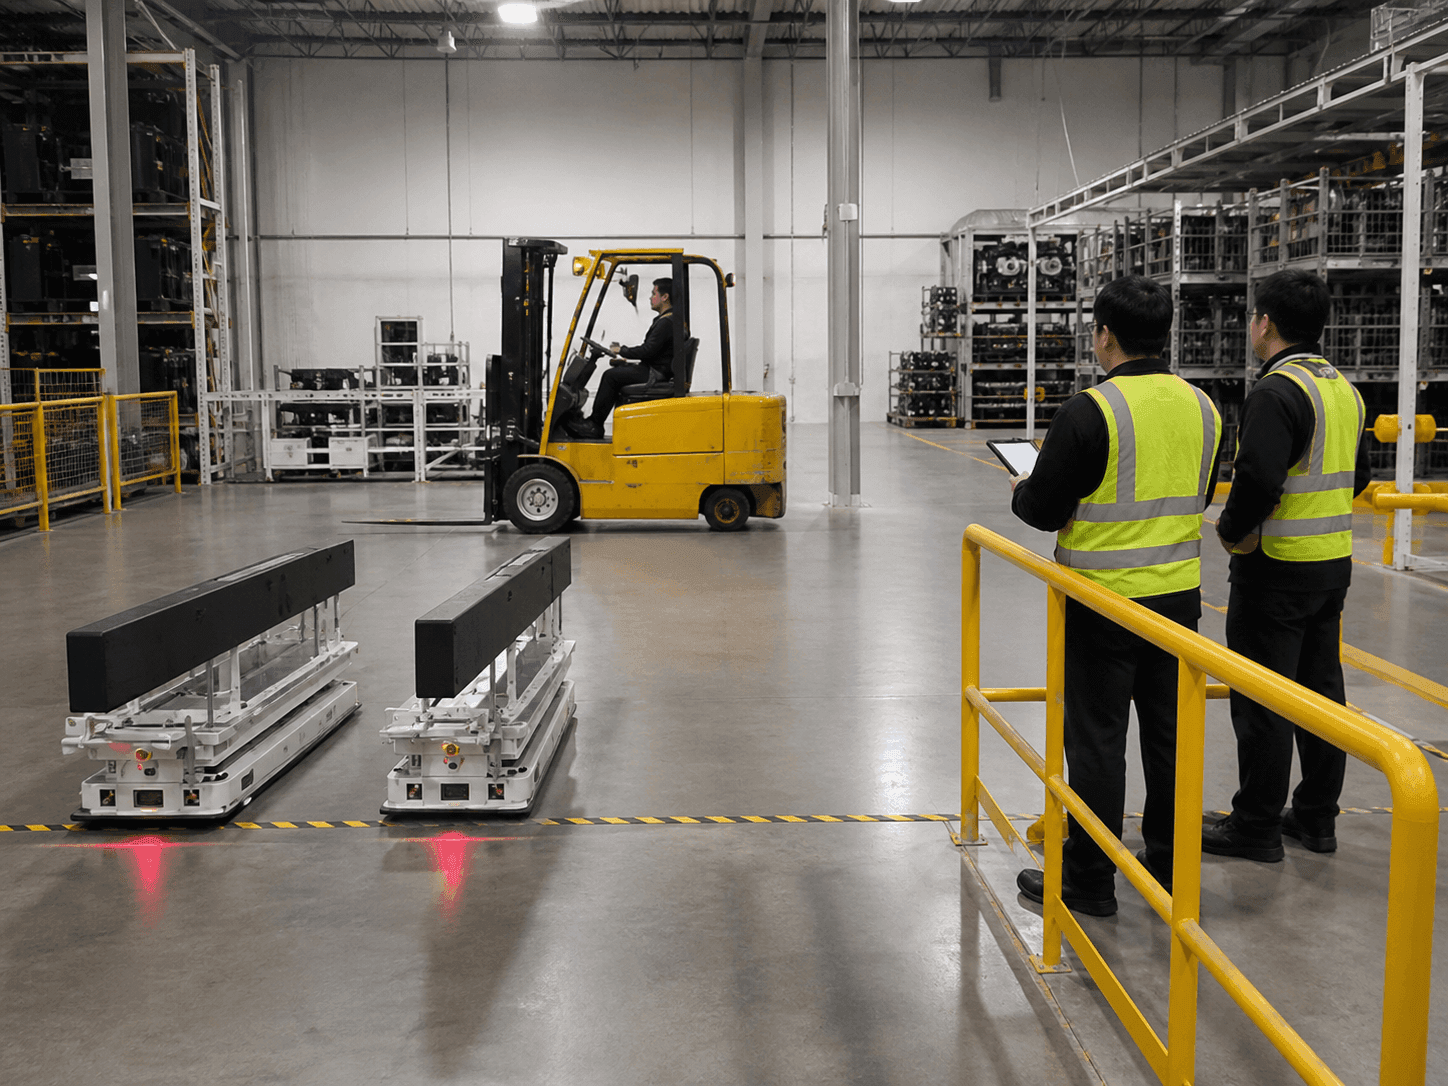
Tránh va chạm giữa xe nâng và AMR
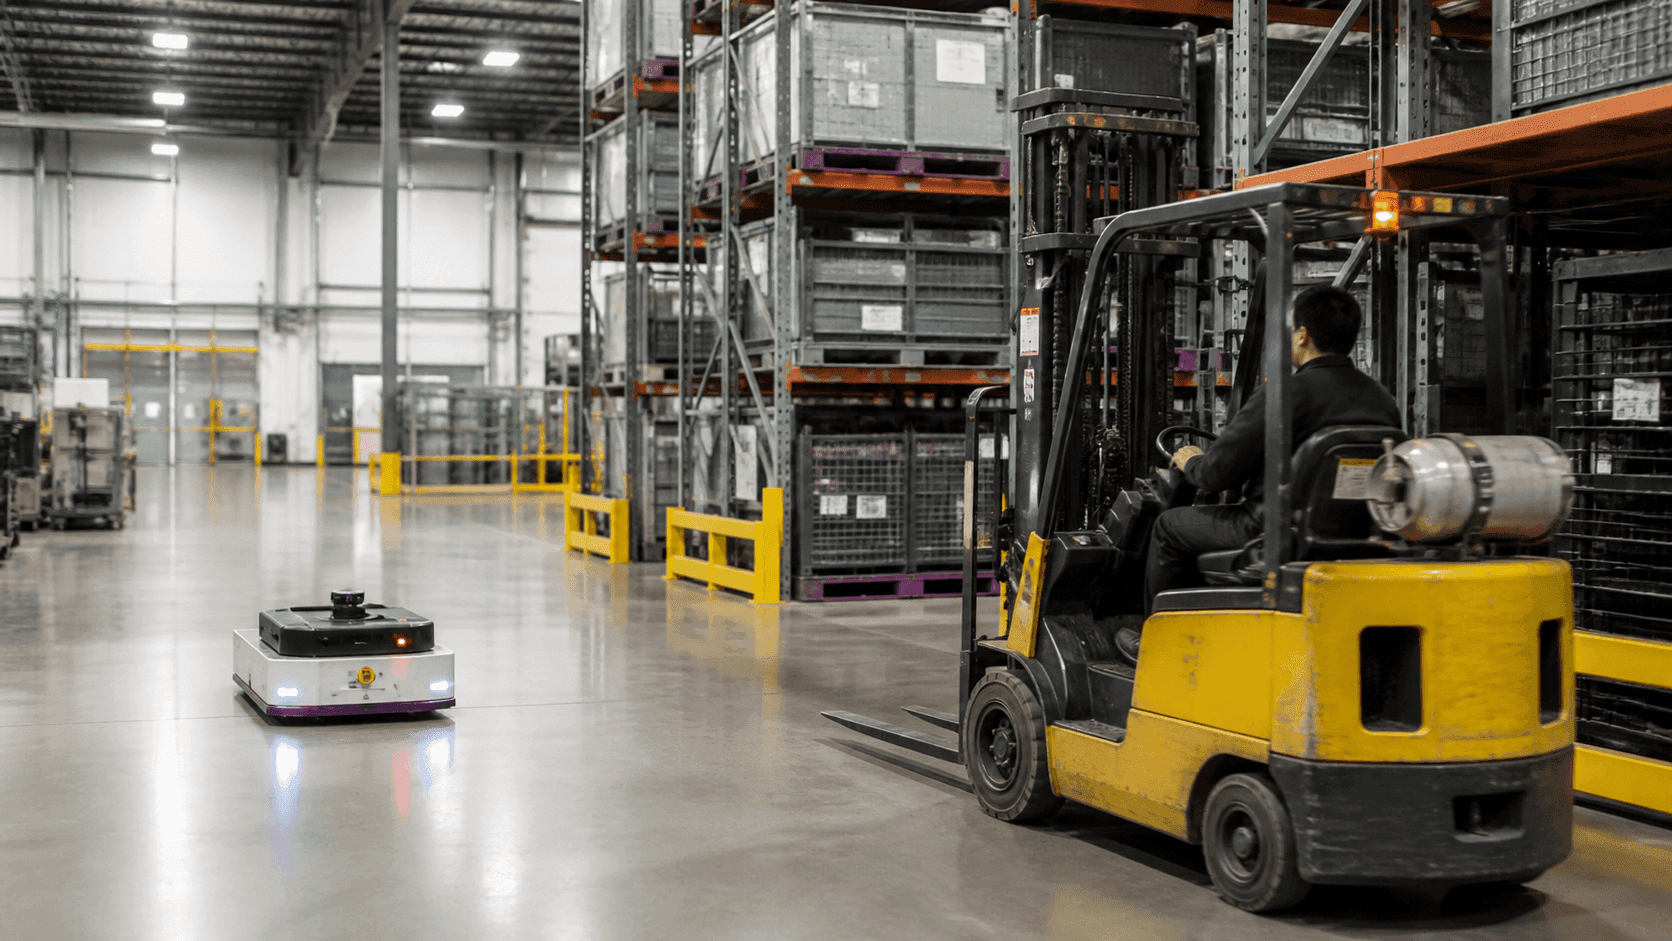
Quản lý hồ sơ ứng phó rủi ro tại các khu vực xe nâng và AMR cùng hoạt động theo một tiêu chuẩn thống nhất. Kết quả thử nghiệm lặp lại có thể dùng cho việc mở rộng dây chuyền và kiểm tra vận hành.

Truyền tọa độ xe nâng đến hệ thống điều khiển AMR để hỗ trợ quyết định tránh va chạm
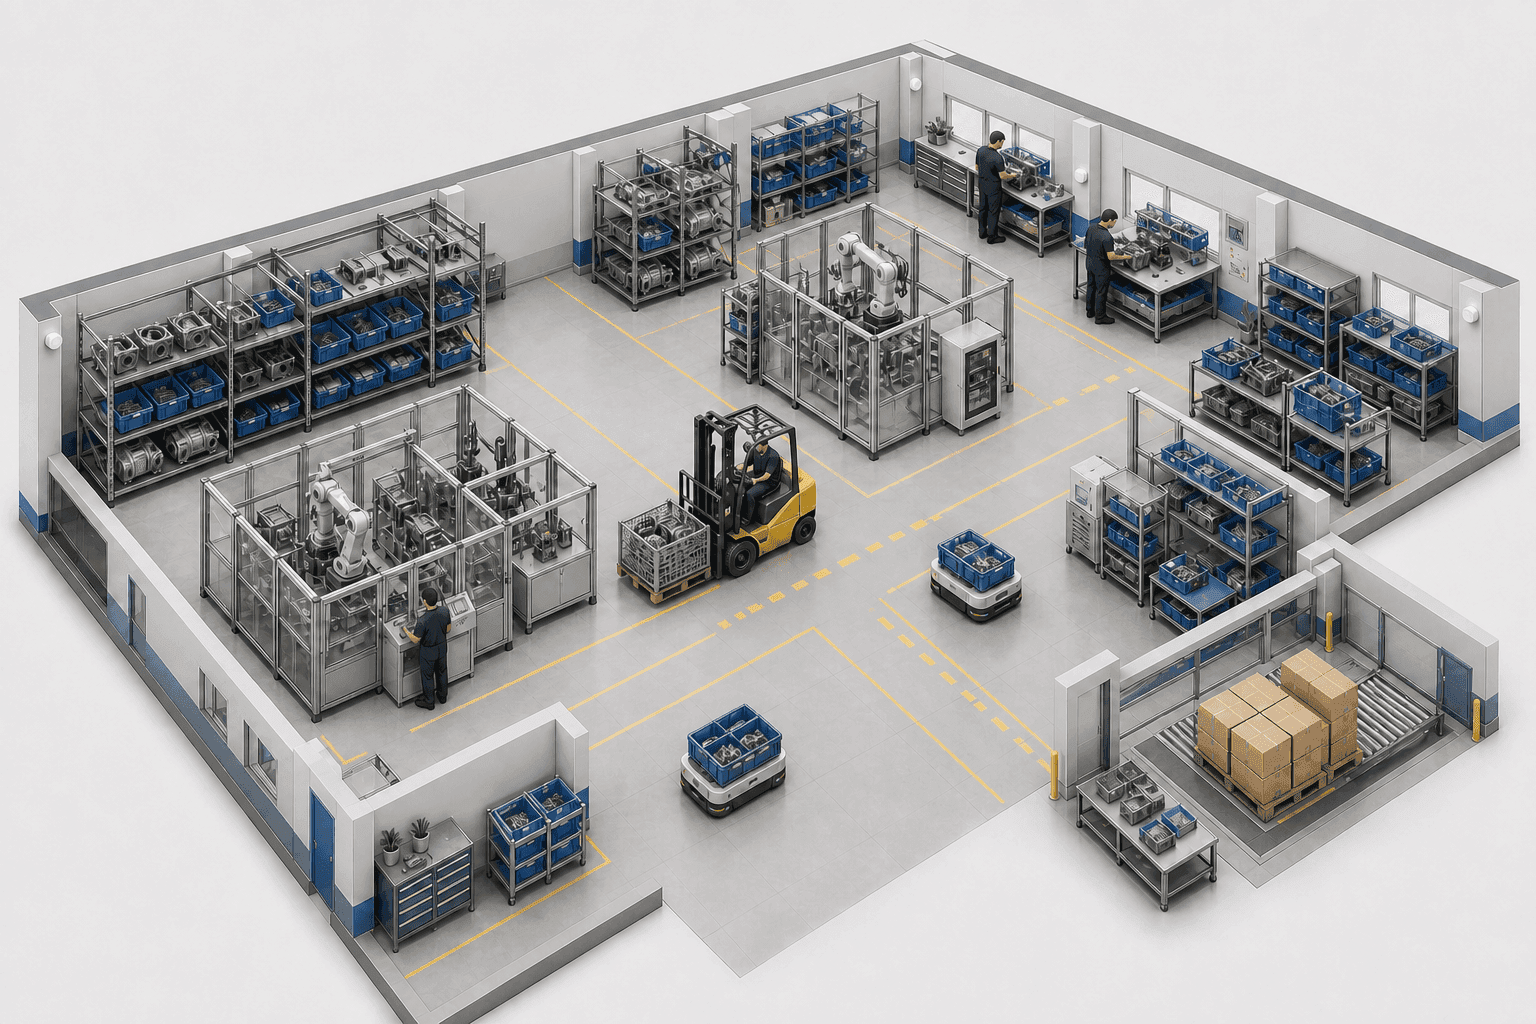
TwinTracker UWB thu tín hiệu từ UWB Tag gắn trên xe nâng, sau đó ORBRO Server tính toán thành tọa độ nhà máy. Tọa độ kèm thời điểm đo và trạng thái hợp lệ được truyền đến hệ thống điều khiển AMR. Vị trí bộ thu và chuẩn chuyển đổi tọa độ được xác định bằng cách khảo sát thực tế kệ, thiết bị và các lối giao nhau.
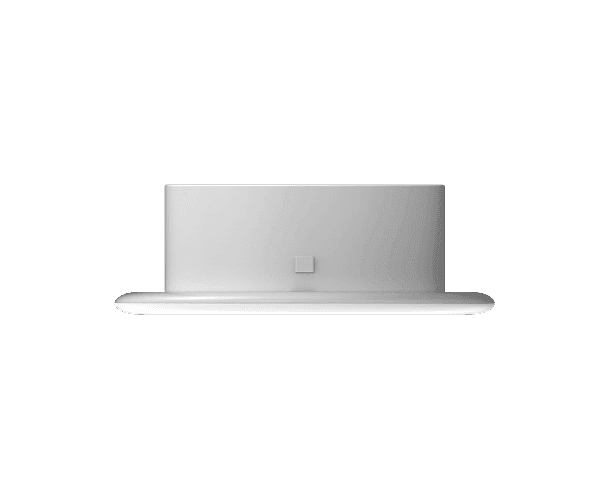
TwinTracker UWB
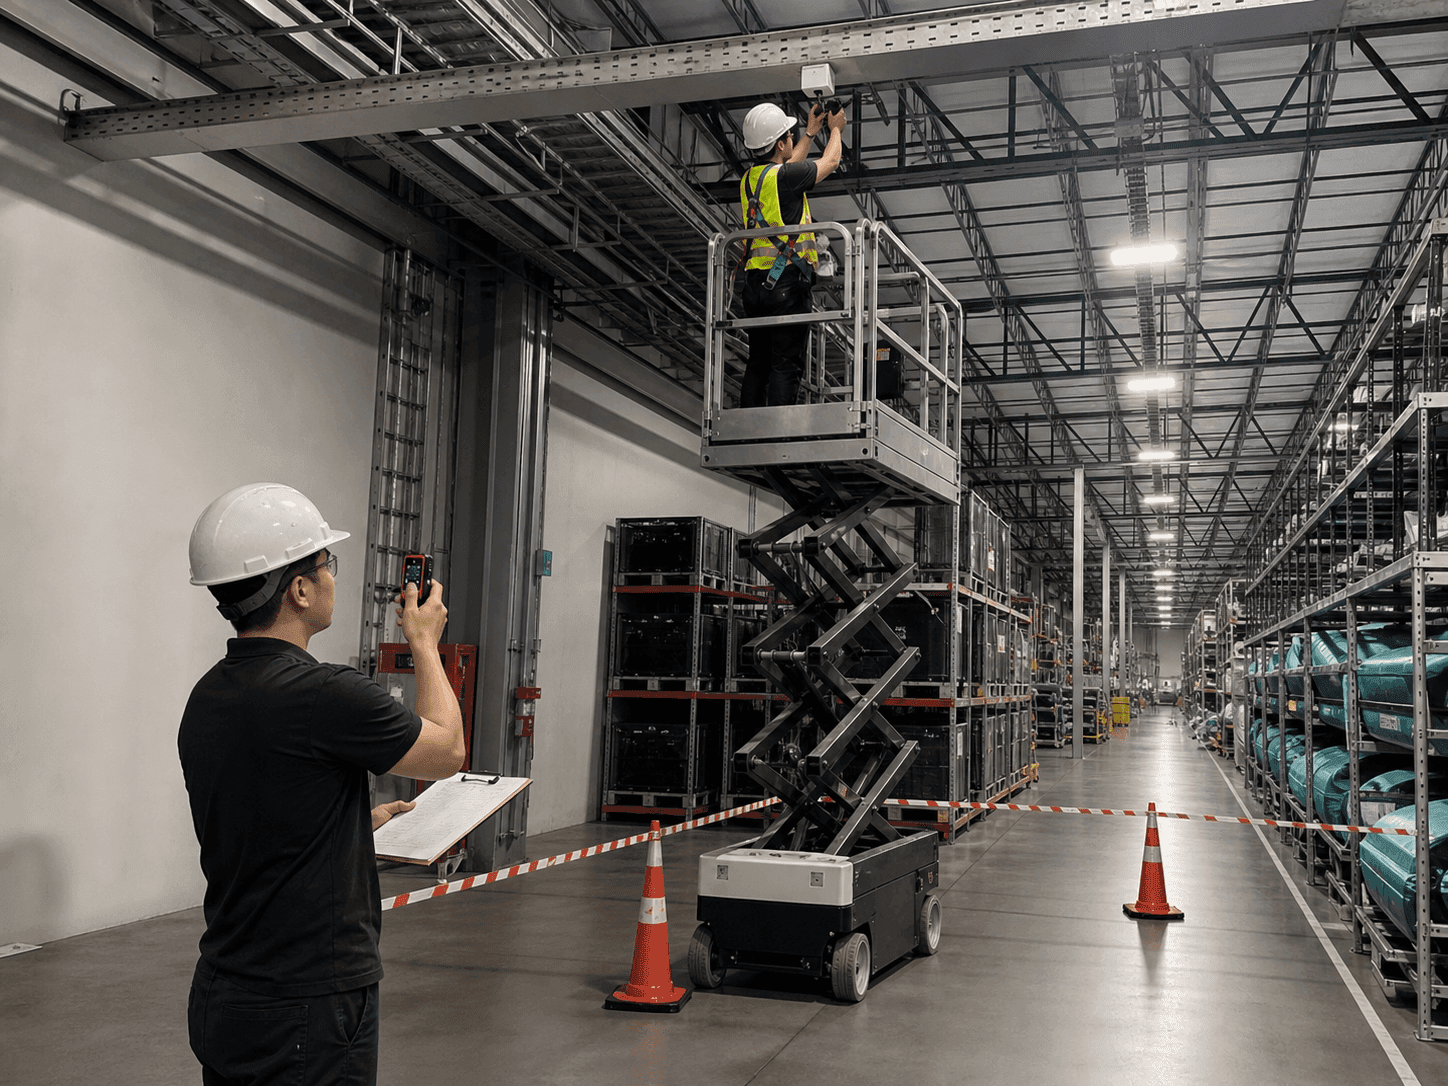
Bộ thu UWB lắp trên dầm chữ H và phía trên lối đi để nhận tín hiệu thẻ xe nâng. Chiều cao và hướng lắp được xác định để ưu tiên bao phủ đầu kệ và khu vực AMR giao cắt. Phạm vi thu và tính liên tục của tọa độ được kiểm tra khi thiết bị và hàng hóa đã bố trí như điều kiện vận hành thực tế.
Tích hợp tránh va chạm dựa trên tọa độ xe nâng
Gắn cố định UWB Tag lên xe nâng và tính tọa độ di chuyển theo chuẩn bản đồ nhà máy. Truyền thời điểm đo và trạng thái hợp lệ đến hệ thống điều khiển AMR để dùng cho quyết định giảm tốc và dừng.
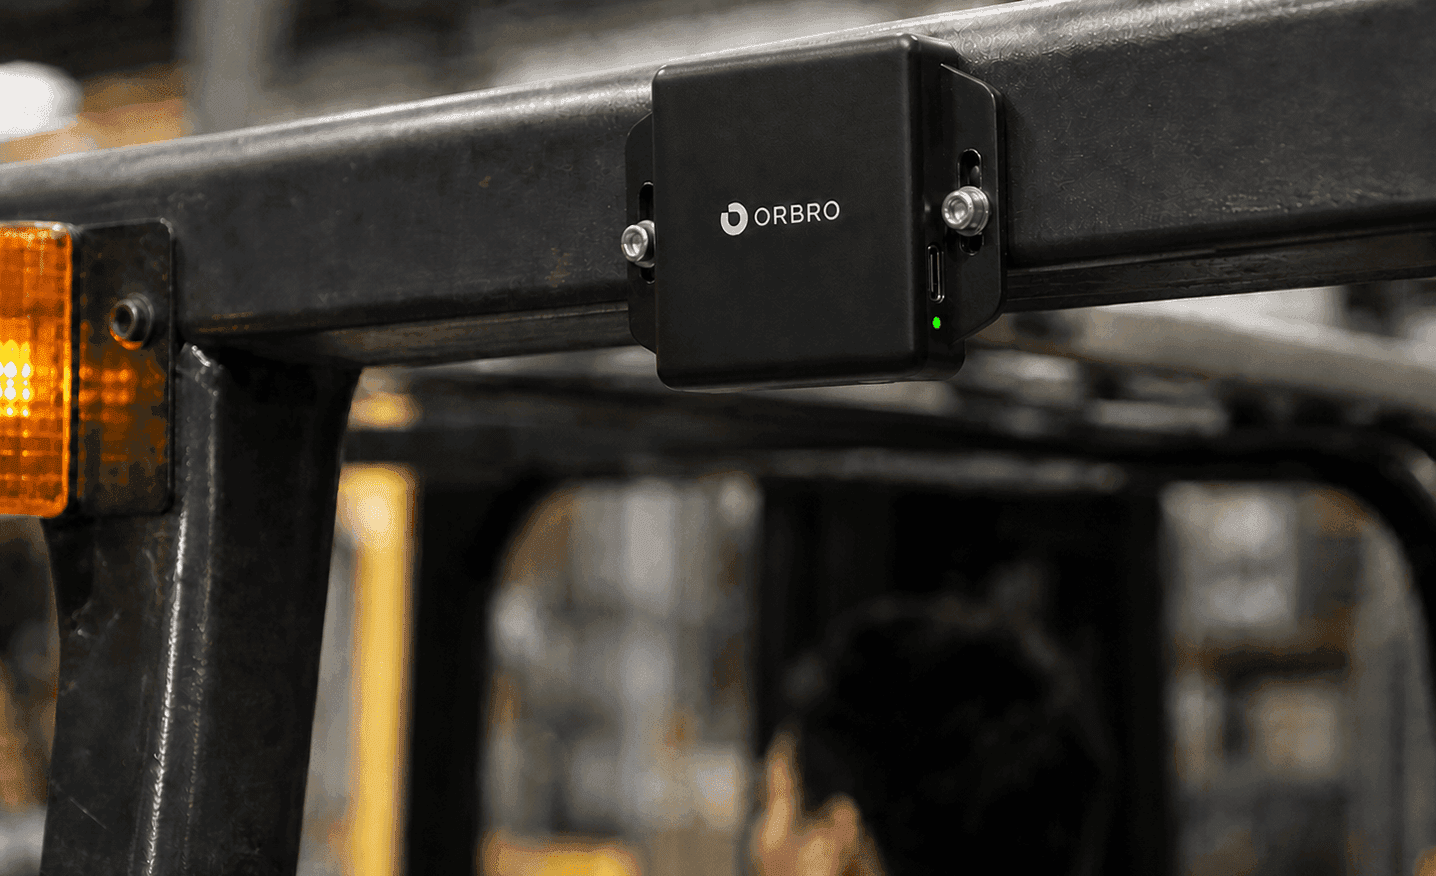
Lắp UWB Tag lên xe nâng
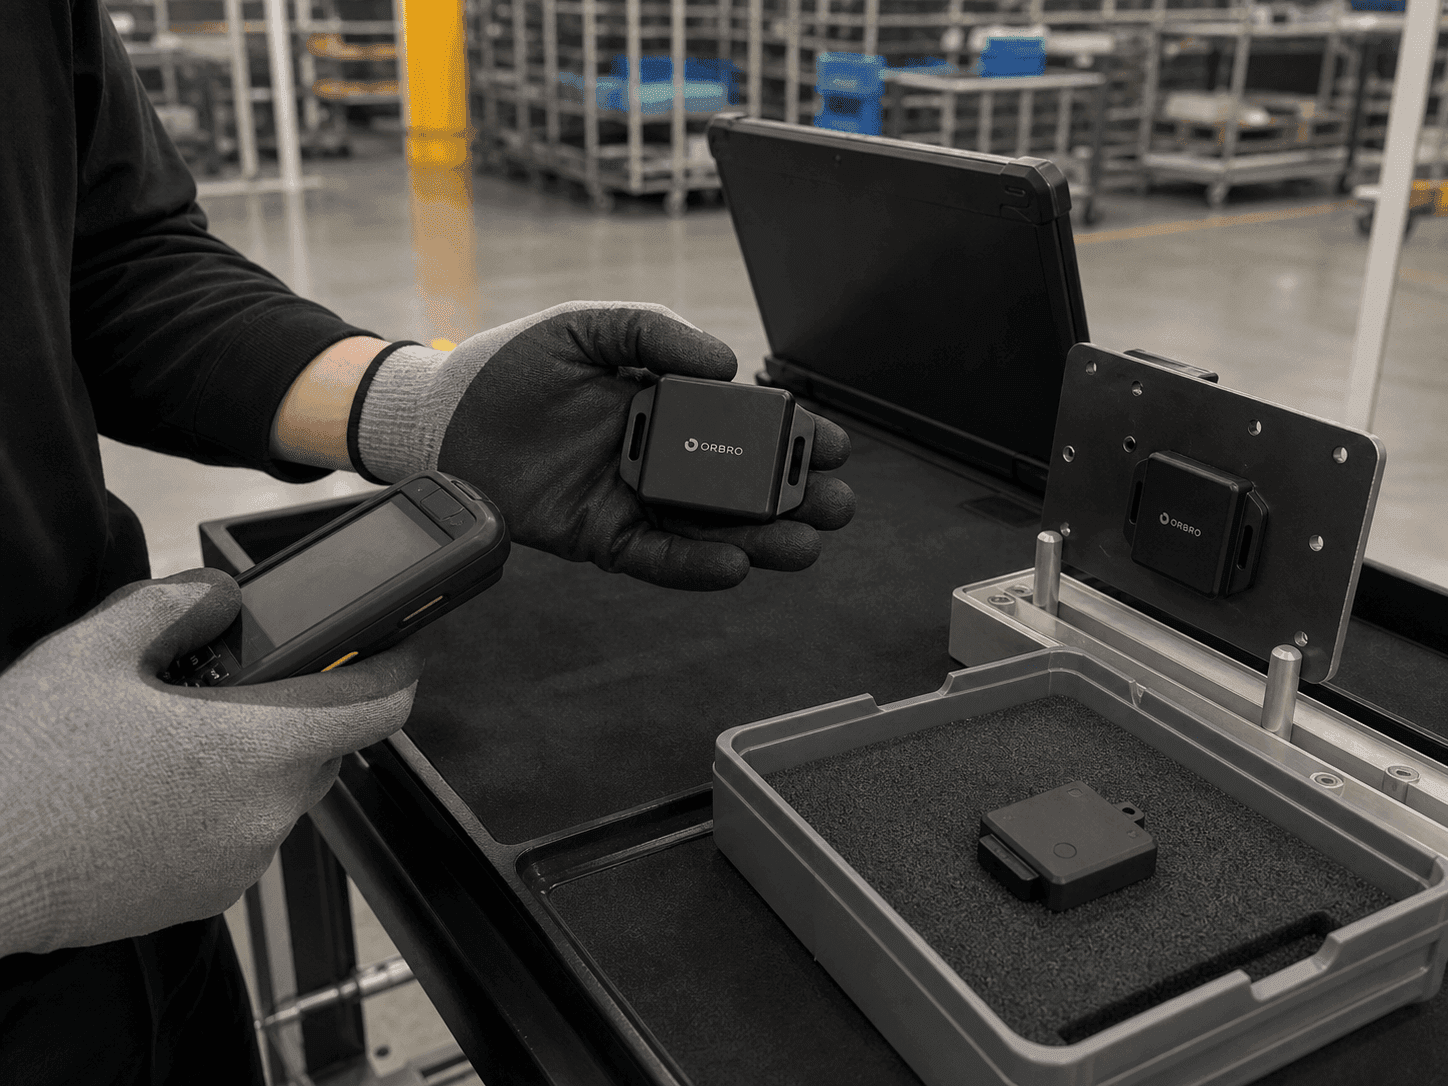
Lắp UWB Tag RU-O3405 trên khung bảo vệ phía trên xe nâng. Thẻ có kích thước 66 × 50 × 20 mm và dùng tai cố định hai bên để chịu rung. Vị trí gắn và phương án cấp nguồn được xem xét sau khi kiểm tra che khuất do trụ nâng, thời lượng ca làm việc và tuyến bảo trì.
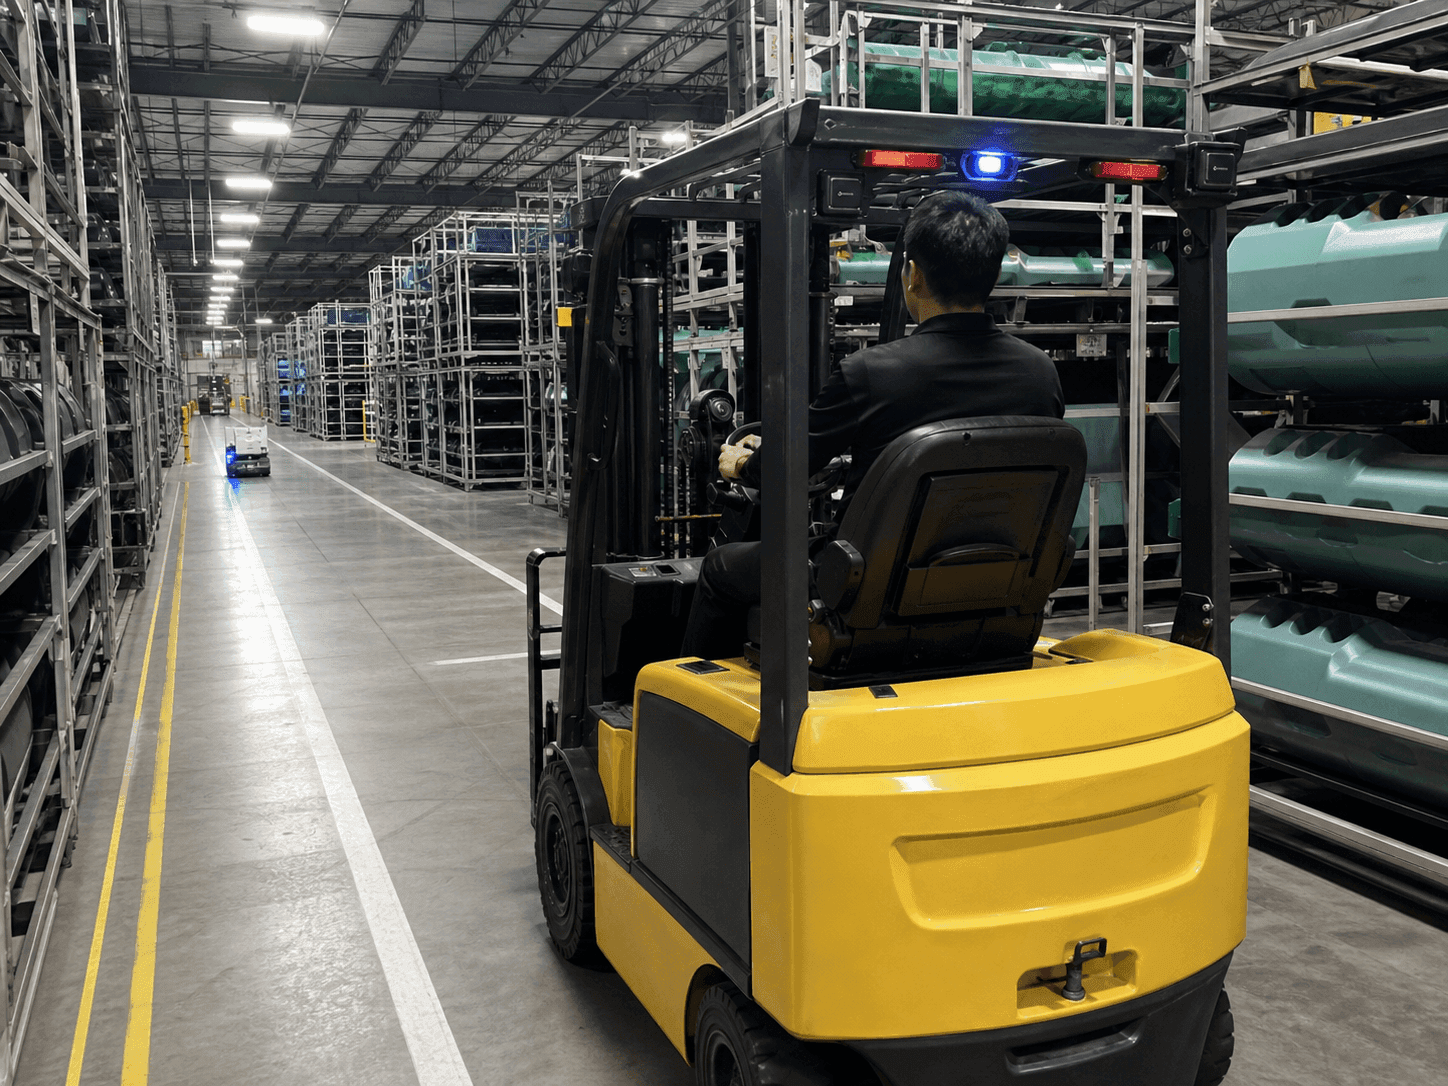
Theo dõi liên tục vị trí xe nâng
Thu thập liên tục tọa độ thẻ trong khi xe nâng di chuyển qua các lối đi trong nhà máy. ORBRO Server lưu ID xe nâng, vị trí và thời điểm đo trong cùng một bản ghi. Điều kiện cập nhật tọa độ phản ánh tốc độ xe, chiều rộng lối đi và tiêu chuẩn vận hành tại khu vực giao cắt.
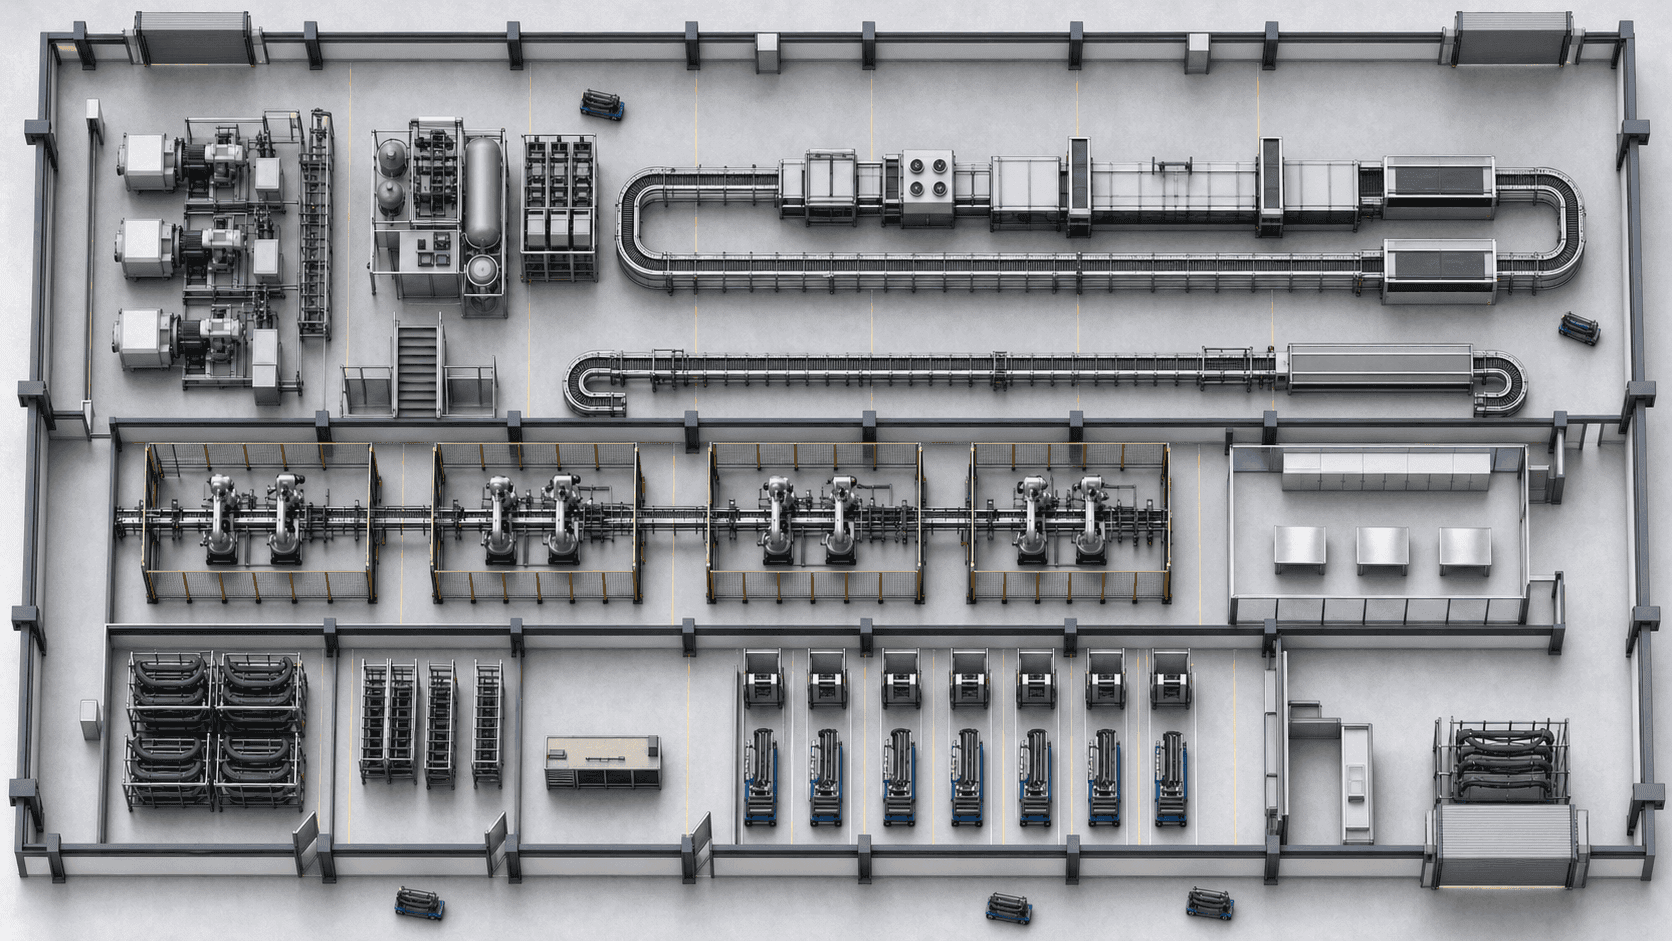
Căn chỉnh với hệ tọa độ bản đồ nhà máy
Lấy sơ đồ bố trí nhà máy làm chuẩn chung để khớp gốc tọa độ và hướng trục giữa tọa độ UWB và tọa độ bản đồ AMR. Các lối đi chính và mốc chuẩn được đo thực tế tại hiện trường để thiết lập giá trị chuyển đổi tọa độ, và khi dây chuyền sản xuất hoặc cách bố trí kệ thay đổi thì hiệu chỉnh lại.
Tích hợp quyết định giảm tốc và dừng của AMR
Truyền ID xe nâng, tọa độ, thời điểm đo và trạng thái hợp lệ đến hệ thống điều khiển AMR. AMR so sánh tuyến đường hiện tại với vị trí xe nâng đang tiếp cận để quyết định giảm tốc, dừng hoặc đổi hướng. Cách xử lý khi mất liên lạc hoặc tọa độ đến chậm được xác định cùng nhà sản xuất AMR.
Xác minh chất lượng định vị tại hiện trường
Đo thực tế các điểm mù và vị trí lắp bộ thu, phân biệt thẻ bên ngoài với tọa độ đã cũ. Chạy thử lặp lại để kiểm tra việc truyền tọa độ và điều kiện phản ứng của AMR rồi lưu lại làm tiêu chuẩn vận hành.
Chủ động xử lý lối giao nhau bị che khuất
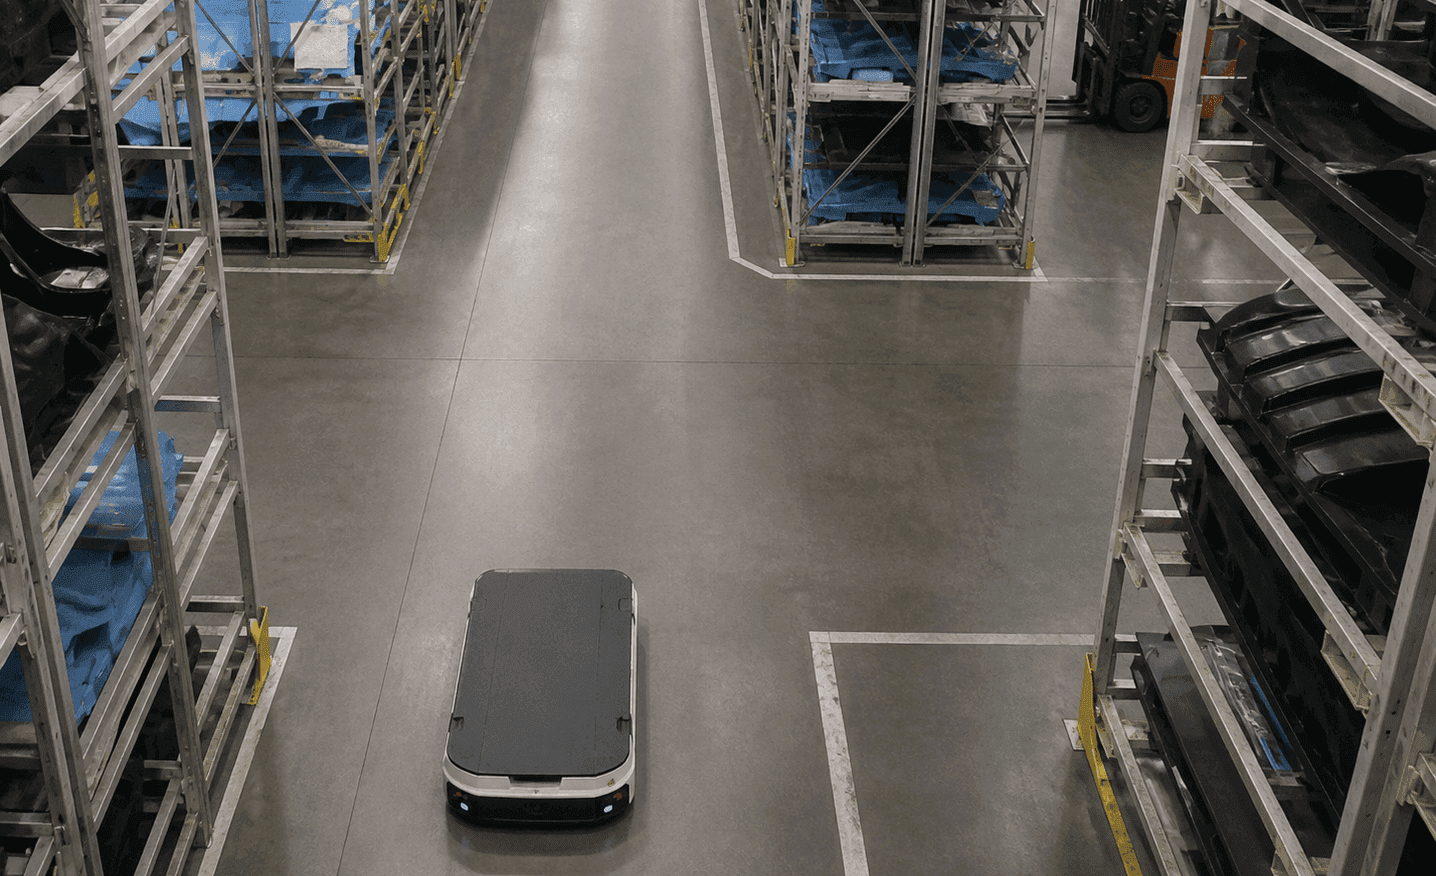
Ưu tiên các lối giao nhau bị kệ cao và thiết bị che khuất tầm nhìn. AMR có thể nhận biết xe nâng đang đến gần qua tọa độ được truyền trước khi xe xuất hiện trên LiDAR của robot. Chiều rộng lối đi và giới hạn tốc độ xe được dùng để cấu hình vùng chờ vào và vùng quyết định giảm tốc.
Khảo sát vị trí bộ thu trên kết cấu
Đo trực tiếp khoảng cách và chiều cao của kết cấu lắp bộ thu theo từng khu vực. Dùng số đo để hiệu chỉnh tọa độ lắp TwinTracker UWB và đối chiếu sai lệch vị trí theo từng lối đi. Kiểm tra lặp lại tính liên tục của tọa độ khi thiết bị và hàng hóa ở đúng điều kiện vận hành.
Kiểm tra thẻ đăng ký và chất lượng tọa độ
Hãy phân biệt tín hiệu của thẻ xe nâng đã đăng ký với thẻ bên ngoài. Việc ORBRO cung cấp dữ liệu vị trí và việc hệ thống điều khiển AMR quyết định sử dụng tọa độ được kết nối theo quy ước tích hợp. Điều kiện xử lý thời điểm nhận cuối và trạng thái hợp lệ của tọa độ được quy định, đồng thời kiểm tra hoạt động trước và sau khi thay đổi.
Xác minh các kịch bản tránh va chạm
Thử riêng các kịch bản đi qua bình thường, tiếp cận giao nhau, dừng khẩn cấp và mất liên lạc. Ghi lại trạng thái truyền tọa độ cùng kết quả AMR giảm tốc, dừng hoặc đổi hướng trong từng kịch bản. Lịch sử thử nghiệm có thể làm căn cứ bố trí bộ thu và thiết lập điều kiện tích hợp cho dây chuyền tiếp theo.
Sản phẩm đề xuất
Các thành phần dựa trên ORBRO OS
Mỗi giải pháp kết nối các sản phẩm khác nhau trên ORBRO OS để hoạt động. Cấu hình linh hoạt tùy theo phạm vi áp dụng và điều kiện hiện trường.
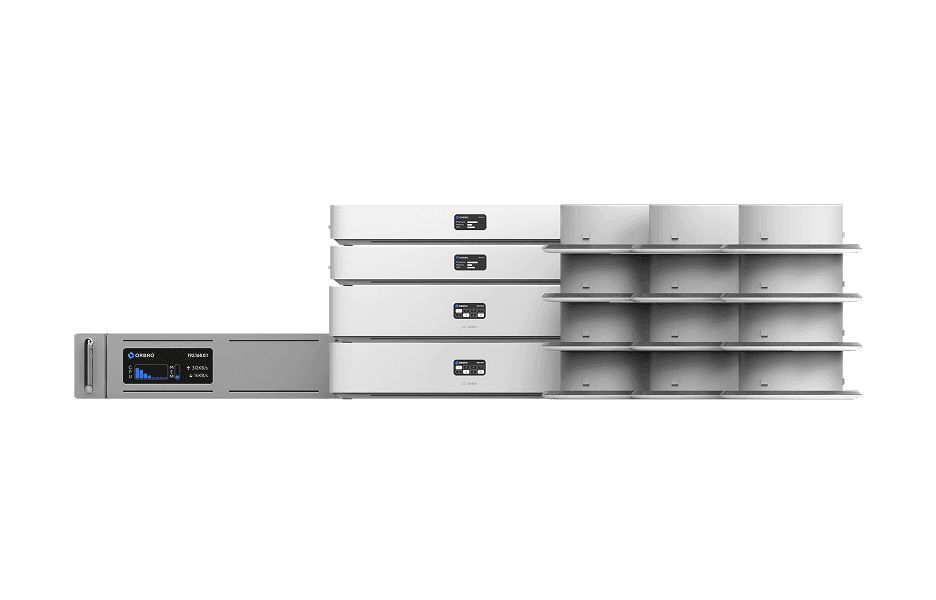
Định vị UWB
Định vị UWB
Tăng cường an toàn cho người lao động thông qua theo dõi thời gian thực, đồng thời quản lý chính xác sự di chuyển của tài sản và thiết bị. Nâng cao đồng thời năng suất và hiệu quả vận hành.
Tìm hiểu thêm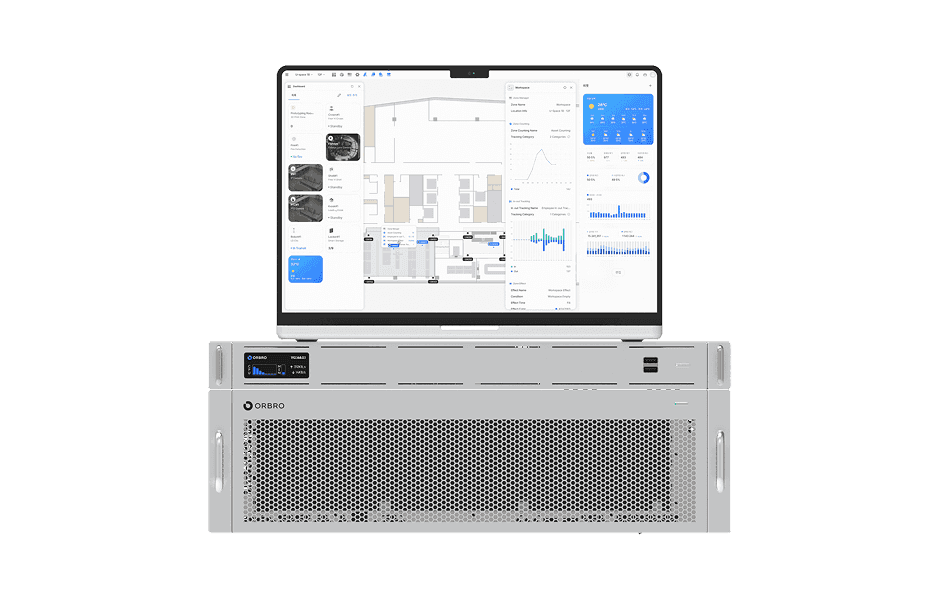
ORBRO OS2
ORBRO OS2
Sắp xếp dữ liệu vị trí, hình ảnh và cảm biến trên không gian, kết nối mọi tình huống tại hiện trường thành một quy trình vận hành thống nhất.
Tìm hiểu thêm
Định vị AoA
Định vị AoA
Không chỉ dừng ở tọa độ đơn thuần, giải pháp tận dụng góc của tín hiệu để xác định chính xác hướng di chuyển và lộ trình. Đây là giải pháp RTLS thế hệ mới hỗ trợ kiểm soát ra vào, tăng cường an ninh và liên lạc băng thông cao.
Tìm hiểu thêm
Định vị BLE
Định vị BLE
BLE là công nghệ tối ưu giúp quản lý đồng thời số lượng lớn tài sản với chi phí thấp. Tại các không gian rộng như trung tâm logistics và kho hàng, hệ thống có thể theo dõi hàng nghìn tài sản theo thời gian thực, hỗ trợ vận hành hiệu quả và tiết kiệm chi phí.
Tìm hiểu thêm