叉车与AMR防撞:共用通道时传递UWB定位坐标、由AMR自行判断的架构
2026-09-16
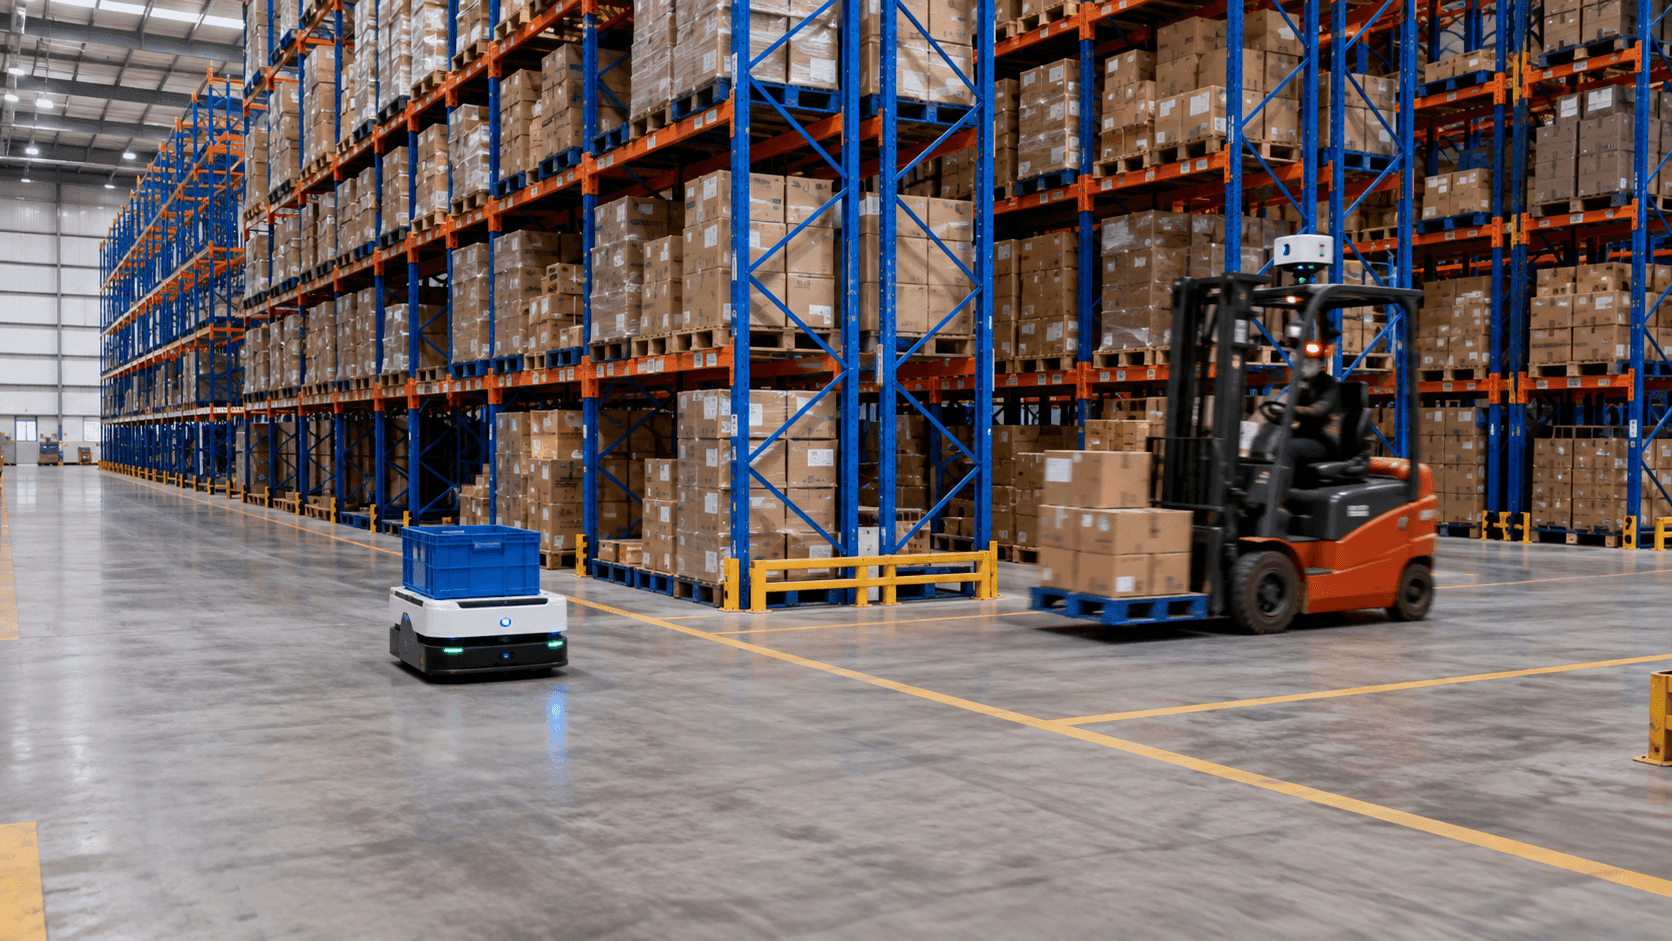
谈叉车与AMR防撞,请先想象一条货架高约6米的通道尽头,一个呈T字形分岔的交叉路口。一侧,AMR载着料箱沿既定路线驶来;另一侧,叉车托着托盘从货架末端转出。两者此时还看不见彼此,因为货架挡住了视线。AMR的激光雷达捕捉到叉车的那一刻,叉车的前轮已经进入路口,从这时才开始减速,剩下的距离不过几米。
随着引入AMR、让它与叉车混行的工厂越来越多,这一场景成了新的问题。只有叉车通行的年代,驾驶员之间靠鸣笛和眼神示意通过路口。AMR听不见鸣笛,也读不懂眼神。它只避让自身传感器探测到的东西。于是在产线扩建会议上会有人提出“干脆把AMR区域和叉车区域彻底分开”,但在只有一条通道的区段,这根本做不到。
我们收到的咨询,问题的形式几乎一样:能否实时获取叉车的位置坐标来控制AMR?能否在上层系统中同时查看人员和物流设备的位置,并协调它们的动作?本文整理的就是回答这些问题的叉车与AMR防撞架构。要点只有一句话:把叉车的坐标交给AMR,但避不避让,由AMR自己判断。
I. 激光雷达只能避开看得见的东西
“AMR装了激光雷达,不是会自己避让吗?”这是引入评估时最先出现的反驳,而且有一半是对的。激光雷达能精确捕捉进入视野的障碍物,AMR会在其前方停下或绕行。问题在于视野。激光雷达只能看到光线直线到达的范围。从货架末端转出的叉车,在被货架遮挡期间是一个不存在的物体,而在驶出货架的瞬间又是一个突然出现的物体。
叉车一侧也有自己的情况。托着托盘的叉车,制动距离随载重增加,门架还会遮挡驾驶员的视线。如果激光雷达看到叉车时,AMR和叉车都已经进入紧急制动区间,剩下的选择就只有急停。急停能避免事故,但会造成货物偏移,反复发生还会拖慢AMR的整体运行计划。
因此需要的不是更好的激光雷达,而是在激光雷达看见之前就到达的防撞预警信息。如果AMR能提前知道叉车正以多快的速度沿着距路口15米的通道驶来,就可以用减速和进入前等待来化解,而不是急停。
在上一篇文章《机器人知道自己在哪里,却不知道人在哪里》中,我们讨论的是给人员佩戴标签,把人员放到机器人地图上的思路。本文的方向正好相反:给叉车安装标签,把它的坐标交给AMR控制系统。
II. UWB定位坐标交出去,判断由AMR来做
架构分四步。固定在叉车上的UWB标签发出信号,安装在通道上方的TwinTracker UWB接收该信号。ORBRO Server根据接收时间差计算坐标,并转换为以工厂平面布置图为基准的位置。然后将叉车ID、坐标、测量时间和有效状态打包,传递给AMR控制系统。
这里要划一条线。传递的是坐标,不是指令。减速、停止还是绕行,由AMR控制系统对比自身路线与叉车的接近位置后自行判断。原因有两个。第一,了解AMR路线、载荷状态和制动特性的是AMR自己。第二,AMR本身已经具备安全传感器和安全额定功能,来自上层系统的坐标并不是替代这些功能,而是比它们更早到达的辅助信息。即使坐标中断,激光雷达也会继续工作。
出于同样的原因,通信中断或坐标延迟到达时AMR该如何动作,不由我们决定,而是与AMR厂商共同定义。最后一个坐标可以信任几秒,之后是在路口前等待还是仅凭激光雷达通过,这些属于机器人运行规则的范畴。
在坐标上附加测量时间和有效状态,也是同一逻辑。如果只有坐标,AMR无法分辨这个值是刚刚测得的,还是3秒前的。有了时间戳才能丢弃过期的值,有了有效状态才能把接收质量差的值从控制输入中剔除。
III. 两张地图的原点必须一致
在传递坐标之前,还有一个问题要解决。UWB定位计算出的坐标与AMR使用的地图坐标,必须采用相同的原点和相同的轴向。如果两套系统各用各的原点,同一辆叉车在AMR地图上会出现在错误的通道里。
因此以工厂平面布置图作为共同基准。在现场实测几处主要通道和基准点,用这些值确定把UWB坐标转换为AMR地图坐标的转换参数。产线或货架布局一旦变动,这组转换参数也要重新标定。布局变了而转换参数不变,就会出现坐标准确、地图却错了的情况。
接收器的位置也按视野的逻辑来定。TwinTracker UWB安装在工厂的H型钢和通道上方,高度和朝向以优先覆盖货架末端和AMR交叉区段为准。在没有设备和货物的空厂房里测得的接收范围不可信。要在设备和托盘就位的实际运行状态下,逐条通道确认叉车坐标是否连续不中断。
叉车定位标签安装在叉车的护顶架上。UWB Tag RU-O3405尺寸为66×50×20mm,通过左右两侧的固定翼固定,安装时要能承受振动。确定安装位置时,先看门架是否会遮挡信号、换班时如何维持供电、是否妨碍维护动线。只要有一个标签装错,那辆叉车就会从地图上消失,AMR又只能靠激光雷达去应对它。
IV. 叉车与AMR防撞要分四种情况分别测试
对接是否有效,走一遍通过并不能证明。正常情况下,任何配置都运行良好。差别出现在非正常的时候。所以把情况分成四种反复测试,每次测试都把坐标传递状态和AMR的结果一并记录。
| 场景 | 坐标传递状态 | AMR的预期动作 | 记录项 |
|---|---|---|---|
| 正常通过 | 叉车坐标正常更新 | 提前感知接近并减速,通过后恢复 | 开始减速的距离、通过所需时间 |
| 交叉接近 | 双方同时驶向路口 | 进入前等待或绕行 | 等待位置、重新出发时刻 |
| 急停 | 叉车在路口前突然加速 | 停止 | 停下所用时间、货物状态 |
| 通信中断 | 坐标接收中断或延迟 | 与厂商定义的动作(等待或仅凭激光雷达通过) | 最后坐标的时刻、恢复时刻 |
第四行没有标准答案。这一格要与AMR厂商共同填写,填好之后才把对接投入运行。
测试也包括过滤。区分已登记的叉车标签与来自其他区域的信号,把坐标质量低或最后接收时间过久的值从控制输入中排除。更改过滤条件后要对比前后结果,确认外部标签被滤掉、正常目标仍然保留。过滤太严,真正需要的叉车会被漏掉;过滤太松,AMR会因为隔壁区域的叉车而停下。
测试记录不丢弃。哪个路口、什么条件下、减速提前了多少,只要留下记录,在为下一条产线确定接收器布置和对接条件时,这些记录就是依据。
V. 叉车与AMR混行部署的注意事项
- 确定从哪个路口开始。高货架和设备遮挡视线的交叉通道优先。结合通道宽度和车辆限速,划定进入前等待区间和减速判断区间。
- 让坐标更新条件符合运行要求。车速越快、通道越窄,更新就要越密集。
- 把需要与AMR厂商定义的事项列成清单:输入格式、允许延迟、中断时的动作、有效状态的判定标准。没有这份清单,运行就会在测试表第四行空着的状态下开始。
- 把叉车标签的供电和检查纳入运行流程。流程里有换班时确认标签状态这一行,才不会出现从地图上消失的叉车。
- 布局变动时一并安排重新标定。在货架搬迁的施工计划中把坐标转换参数复核列为一项,施工第二天AMR就不会停在错误的通道里。
结语
在共用通道的工厂里,真正实现叉车与AMR防撞的不是更灵敏的传感器,而是在看见之前就掌握的信息。捕获叉车坐标交给AMR,判断交给AMR,四种非正常情况提前测试,这就是整个架构。
ORBRO把这套架构作为一个整体提供。TwinTracker UWB接收叉车坐标,ORBRO Server换算为工厂坐标并传递给AMR控制系统,同一组坐标也会在ORBRO OS的平面布置图上同时显示叉车、AMR和人员的位置。定位系统由哪些部分组成,见《UWB定位系统由什么组成》;用摄像头识别叉车与人员碰撞风险的方式,见《叉车防碰撞,AI摄像头的危险区域检测》。叉车与AMR防撞的配置已整理在解决方案页面。请告诉我们哪个路口存在问题、AMR厂商是哪家,我们从那个区段开始一起评估。