Chống va chạm xe nâng và AMR khi dùng chung lối đi: cấu trúc chuyển tọa độ UWB để robot tự quyết định
2026-09-16
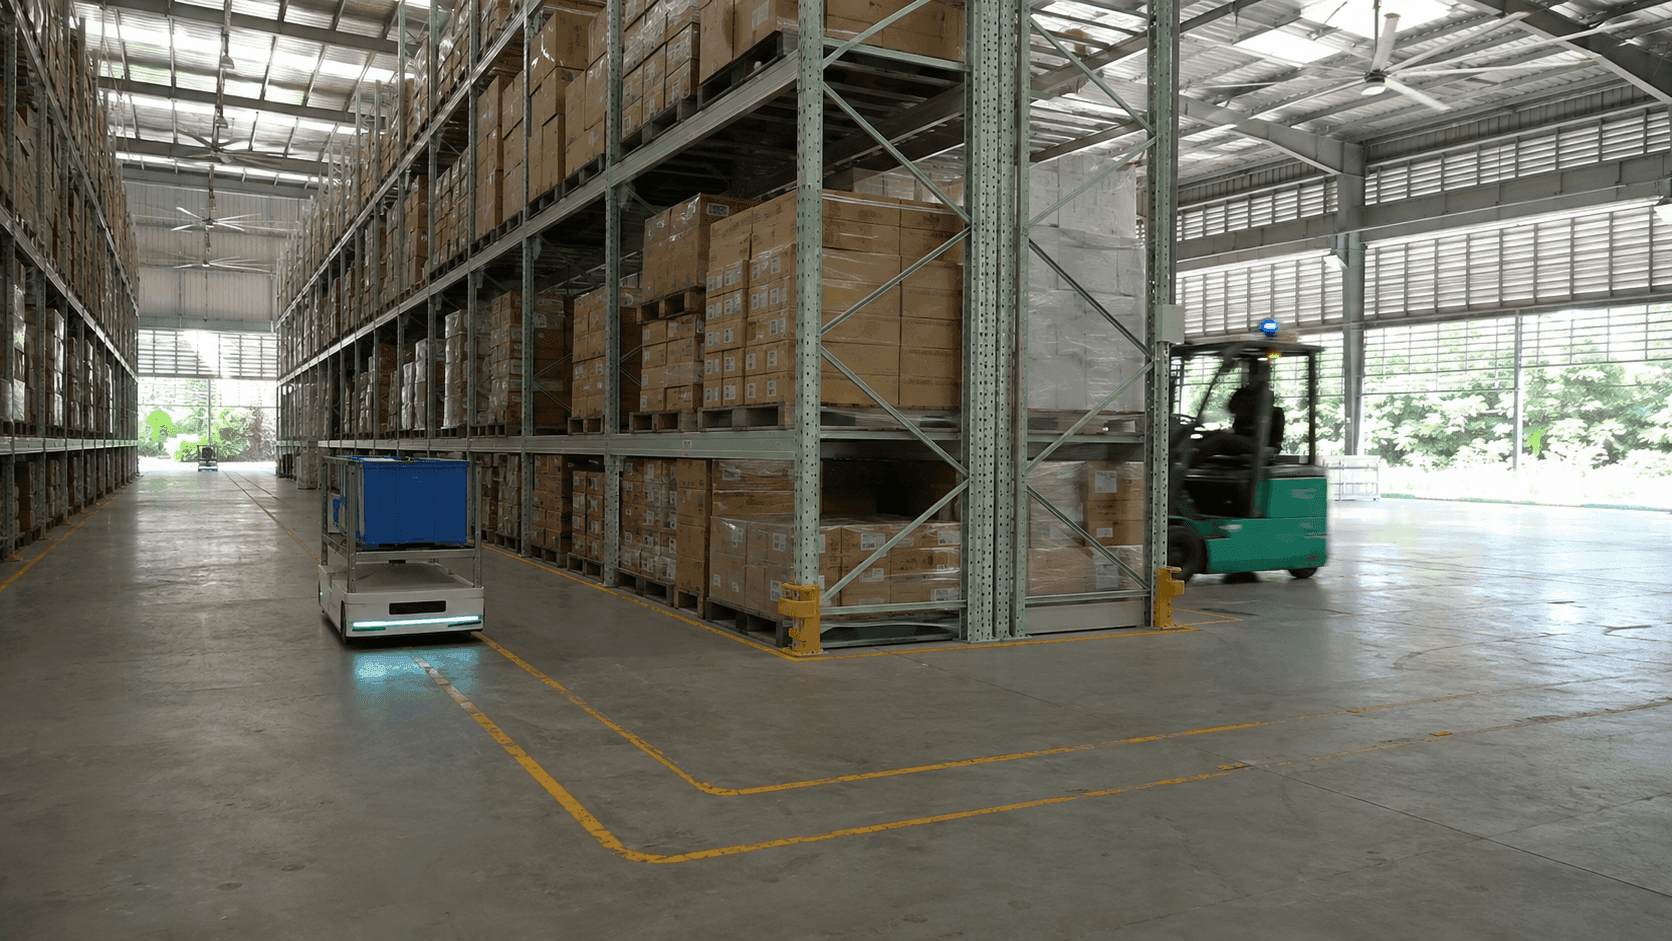
Để nói về chống va chạm xe nâng và AMR, hãy hình dung cuối một lối đi với những dãy kệ cao khoảng 6 mét, nơi có một giao lộ hình chữ T. Từ một phía, AMR chở thùng hàng đang tiến đến theo lộ trình định sẵn; từ phía kia, một chiếc xe nâng đang nâng pallet vòng ra từ đầu dãy kệ. Hai bên vẫn chưa nhìn thấy nhau, vì dãy kệ che khuất tầm nhìn. LiDAR của AMR chỉ bắt được xe nâng sau khi bánh trước của nó đã vào giao lộ, và nếu bắt đầu giảm tốc từ thời điểm đó, quãng đường còn lại chỉ vài mét.
Khi ngày càng nhiều nhà máy đưa robot tự hành AMR vào vận hành chung với xe nâng, cảnh này trở thành một vấn đề mới. Thời chỉ có xe nâng chạy trong lối đi, các tài xế nhường nhau ở giao lộ bằng còi và ánh mắt. AMR không nghe được còi và không đọc được ánh mắt. Nó chỉ tránh những gì cảm biến của chính nó phát hiện. Vì thế trong cuộc họp mở rộng dây chuyền, có người đề xuất tách hẳn khu vực AMR và khu vực xe nâng, nhưng ở những đoạn chỉ có một lối đi thì không thể làm vậy.
Các câu hỏi chúng tôi nhận được gần như có cùng một dạng: có thể nhận vị trí xe nâng dưới dạng tọa độ theo thời gian thực để điều khiển AMR không, và có thể xem vị trí của người và thiết bị vận chuyển trên cùng một hệ thống cấp trên để điều phối chuyển động không. Bài viết này trình bày cấu trúc chống va chạm xe nâng và AMR trả lời cho những câu hỏi đó. Ý chính chỉ gói trong một dòng: chuyển tọa độ xe nâng cho AMR, nhưng việc có tránh hay không thì để AMR tự quyết định.
I. LiDAR chỉ tránh được những gì nó nhìn thấy
"AMR đã có LiDAR rồi, chẳng phải nó tự tránh được sao?" Đây là phản biện đầu tiên trong hầu hết các buổi đánh giá triển khai, và nó đúng một nửa. LiDAR bắt chính xác các chướng ngại vật trong tầm nhìn, và AMR dừng lại hoặc đi vòng trước chúng. Vấn đề nằm ở tầm nhìn. LiDAR chỉ thấy được trong phạm vi ánh sáng đi thẳng. Chiếc xe nâng vòng ra từ đầu dãy kệ là một vật thể không tồn tại khi còn bị kệ che, và là một vật thể xuất hiện đột ngột ngay khi ra khỏi kệ.
Phía xe nâng cũng có cái khó của mình. Xe nâng đang nâng pallet có quãng đường phanh dài hơn theo trọng lượng tải, và trụ nâng che khuất tầm nhìn của tài xế. Nếu đến lúc LiDAR nhìn thấy xe nâng mà cả AMR lẫn xe nâng đều đã nằm trong vùng phanh gấp, lựa chọn còn lại chỉ là dừng khẩn cấp. Dừng khẩn cấp ngăn được tai nạn, nhưng hàng hóa bị xô lệch, và nếu lặp lại nhiều lần thì toàn bộ kế hoạch vận hành của AMR sẽ chậm đi.
Vì vậy, thứ cần đến không phải là một LiDAR tốt hơn, mà là thông tin về sự tiếp cận, một dạng cảnh báo va chạm xe nâng đến trước khi LiDAR nhìn thấy. Nếu AMR biết trước rằng một chiếc xe nâng đang chạy với tốc độ bao nhiêu trên lối đi cách giao lộ 15 mét, nó có thể xử lý bằng giảm tốc và chờ trước khi vào giao lộ, thay vì dừng khẩn cấp.
Trong bài viết trước, Robot biết vị trí của mình, nhưng không biết vị trí của con người, chúng tôi đã bàn về hướng gắn thẻ cho người và đưa họ lên bản đồ của robot. Bài viết này đi theo hướng ngược lại: gắn thẻ lên xe nâng và chuyển tọa độ của nó cho hệ thống điều khiển AMR.
II. Chuyển tọa độ định vị UWB, nhưng quyết định là của AMR
Cấu trúc gồm bốn bước. Thẻ UWB gắn cố định trên xe nâng phát tín hiệu, và các bộ TwinTracker UWB lắp phía trên lối đi thu tín hiệu đó. ORBRO Server tính tọa độ từ chênh lệch thời điểm thu và chuyển thành vị trí theo mặt bằng nhà máy. Sau đó, nó gói ID xe nâng, tọa độ, thời điểm đo và trạng thái hợp lệ lại với nhau rồi gửi cho hệ thống điều khiển AMR.
Ở đây chúng tôi vạch ra một ranh giới. Thứ được gửi đi là tọa độ, không phải mệnh lệnh. Giảm tốc, dừng hay đi vòng là do hệ thống điều khiển AMR quyết định sau khi so sánh lộ trình của mình với vị trí tiếp cận của xe nâng. Có hai lý do. Thứ nhất, bên nắm rõ lộ trình, trạng thái tải và đặc tính phanh của AMR chính là AMR. Thứ hai, AMR vốn đã có cảm biến an toàn và các chức năng an toàn được định mức riêng; tọa độ từ hệ thống cấp trên không thay thế các chức năng đó mà là thông tin bổ trợ đến sớm hơn. Ngay cả khi tọa độ bị gián đoạn, LiDAR vẫn tiếp tục hoạt động.
Cũng vì lý do đó, AMR sẽ vận hành thế nào khi mất kết nối hoặc tọa độ đến muộn không phải do chúng tôi quyết định. Điều này được định nghĩa cùng với nhà sản xuất AMR. Tin tọa độ cuối cùng trong bao nhiêu giây, sau đó chờ trước giao lộ hay đi qua chỉ bằng LiDAR, là những vấn đề thuộc về quy tắc vận hành của robot.
Việc gắn kèm thời điểm đo và trạng thái hợp lệ vào tọa độ cũng theo cùng một logic. Nếu chỉ nhận được tọa độ, AMR không thể biết giá trị đó là của vừa xong hay của 3 giây trước. Có thời điểm đo thì mới loại bỏ được giá trị cũ, và có trạng thái hợp lệ thì mới loại được những giá trị có chất lượng thu kém ra khỏi đầu vào điều khiển.
III. Hai bản đồ phải có cùng gốc tọa độ
Trước khi chuyển tọa độ, có một vấn đề cần giải quyết. Tọa độ do hệ thống định vị UWB tính ra và tọa độ bản đồ mà AMR sử dụng phải dùng cùng một gốc và cùng hướng trục. Nếu mỗi hệ thống giữ gốc tọa độ riêng, cùng một chiếc xe nâng sẽ hiện lên ở một lối đi sai trên bản đồ của AMR.
Vì vậy, mặt bằng nhà máy được lấy làm chuẩn chung. Một số lối đi chính và điểm mốc được đo trực tiếp tại hiện trường, và từ các giá trị đó xác định tham số chuyển đổi từ tọa độ UWB sang tọa độ bản đồ AMR. Khi dây chuyền sản xuất hay bố trí kệ thay đổi, tham số chuyển đổi này cũng phải được xác lập lại. Mặt bằng đã đổi mà tham số vẫn giữ nguyên thì tọa độ đúng nhưng bản đồ lại sai.
Vị trí lắp bộ thu cũng được quyết định theo logic tầm nhìn. TwinTracker UWB được lắp trên dầm chữ H và phía trên lối đi của nhà máy, với độ cao và hướng lắp sao cho phủ trước hết đầu dãy kệ và các đoạn giao cắt với AMR. Phạm vi thu đo được trong một nhà máy trống không có thiết bị và hàng hóa là không đáng tin. Phải kiểm tra theo từng lối đi, trong trạng thái vận hành thực tế với thiết bị và pallet đã đặt vào chỗ, xem tọa độ xe nâng có liên tục không bị gián đoạn hay không.
Thẻ định vị xe nâng được gắn lên khung bảo vệ phía trên của xe nâng. UWB Tag RU-O3405 có kích thước 66×50×20mm, được cố định bằng hai cánh bắt vít hai bên để chịu được rung động. Khi chọn vị trí gắn, trước tiên cần xem trụ nâng có che tín hiệu không, duy trì nguồn điện ra sao khi đổi ca, và thẻ có vướng vào đường di chuyển bảo trì không. Chỉ cần một thẻ gắn sai, chiếc xe nâng đó biến mất khỏi bản đồ, và AMR lại phải đối phó với nó chỉ bằng LiDAR.
IV. Thử nghiệm chống va chạm xe nâng và AMR theo bốn tình huống
Việc tích hợp có hoạt động hay không không thể xác nhận bằng cách cho đi qua một lần. Khi mọi thứ bình thường, cấu hình nào cũng chạy tốt. Sự khác biệt xuất hiện khi không bình thường. Vì thế, tình huống được chia thành bốn loại để thử nghiệm lặp lại, và ở mỗi lần thử đều ghi lại cả trạng thái truyền tọa độ lẫn kết quả của AMR.
| Kịch bản | Trạng thái truyền tọa độ | Hành vi mong đợi của AMR | Nội dung cần ghi lại |
|---|---|---|---|
| Đi qua bình thường | Tọa độ xe nâng cập nhật bình thường | Nhận biết sớm sự tiếp cận, giảm tốc, trở lại bình thường sau khi đi qua | Khoảng cách bắt đầu giảm tốc, thời gian đi qua |
| Tiếp cận giao cắt | Cả hai cùng lúc tiến vào giao lộ | Chờ trước khi vào hoặc đi vòng | Vị trí chờ, thời điểm xuất phát lại |
| Dừng khẩn cấp | Xe nâng tăng tốc đột ngột ngay trước giao lộ | Dừng | Thời gian đến khi dừng hẳn, tình trạng hàng hóa |
| Mất kết nối | Việc thu tọa độ bị gián đoạn hoặc trễ | Hành vi đã định nghĩa với nhà sản xuất (chờ, hoặc đi qua chỉ bằng LiDAR) | Thời điểm tọa độ cuối cùng, thời điểm khôi phục |
Hàng thứ tư không có đáp án đúng sẵn. Ô đó được điền cùng với nhà sản xuất AMR, và chỉ sau khi điền xong, tích hợp mới được đưa vào vận hành.
Thử nghiệm cũng bao gồm việc lọc. Phân biệt thẻ xe nâng đã đăng ký với tín hiệu đến từ khu vực khác, và loại khỏi đầu vào điều khiển những giá trị có chất lượng tọa độ thấp hoặc thời điểm thu cuối cùng đã quá cũ. Khi thay đổi bộ lọc, so sánh trước và sau để xác nhận thẻ bên ngoài bị lọc bỏ trong khi đối tượng hợp lệ vẫn được giữ lại. Lọc quá chặt thì chính chiếc xe nâng cần theo dõi bị loại; lọc quá lỏng thì AMR dừng lại vì xe nâng ở khu vực bên cạnh.
Lịch sử thử nghiệm không bị bỏ đi. Nếu còn ghi lại được ở giao lộ nào, trong điều kiện nào, việc giảm tốc bắt đầu sớm bao nhiêu, thì khi quyết định bố trí bộ thu và điều kiện tích hợp cho dây chuyền sản xuất tiếp theo, chính những ghi chép đó là căn cứ.
V. Những điểm cần cân nhắc khi triển khai cho an toàn xe nâng và AMR
- Quyết định bắt đầu từ giao lộ nào. Ưu tiên các lối đi giao cắt nơi kệ cao và thiết bị che khuất tầm nhìn. Căn cứ vào chiều rộng lối đi và tốc độ giới hạn của xe để xác định đoạn chờ trước khi vào và đoạn quyết định giảm tốc.
- Điều chỉnh điều kiện cập nhật tọa độ theo tiêu chuẩn vận hành. Xe chạy càng nhanh và lối đi càng hẹp thì tần suất cập nhật phải càng dày.
- Lập danh sách các hạng mục cần định nghĩa với nhà sản xuất AMR: định dạng đầu vào, độ trễ cho phép, hành vi khi mất kết nối, tiêu chí đánh giá trạng thái hợp lệ. Không có danh sách này, vận hành sẽ bắt đầu khi hàng thứ tư của bảng thử nghiệm vẫn còn trống.
- Đưa việc cấp nguồn và kiểm tra thẻ xe nâng vào quy trình vận hành. Chỉ khi trong quy trình có một dòng kiểm tra tình trạng thẻ lúc đổi ca thì mới không có xe nâng nào biến mất khỏi bản đồ.
- Khi bố trí thay đổi, lên lịch hiệu chuẩn lại cùng lúc. Nếu trong kế hoạch thi công di dời kệ có một mục là kiểm tra lại tham số chuyển đổi tọa độ, AMR sẽ không dừng ở lối đi sai vào ngày hôm sau khi thi công.
Lời kết
Trong nhà máy nơi AMR và xe nâng dùng chung lối đi, thứ quyết định việc chống va chạm xe nâng và AMR không phải là cảm biến nhạy hơn, mà là thông tin có được trước khi nhìn thấy. Bắt tọa độ xe nâng rồi chuyển cho AMR, để AMR quyết định, và thử nghiệm trước bốn tình huống không bình thường. Đó là toàn bộ cấu trúc.
ORBRO cung cấp cấu trúc này như một bộ trọn gói. TwinTracker UWB thu tọa độ xe nâng, ORBRO Server tính ra tọa độ nhà máy và chuyển cho hệ thống điều khiển AMR, và cùng bộ tọa độ đó hiện lên trên mặt bằng trong ORBRO OS dưới dạng vị trí của xe nâng, AMR và con người. Một hệ thống định vị gồm những gì được trình bày trong Hệ thống định vị UWB gồm những thành phần nào, và cách camera phát hiện nguy cơ va chạm giữa xe nâng và người được trình bày trong Chống va chạm xe nâng, phát hiện vùng nguy hiểm bằng camera AI. Cấu hình chống va chạm xe nâng và AMR đã được tổng hợp tại trang giải pháp. Quý vị chỉ cần cho chúng tôi biết giao lộ nào đang gặp vấn đề và nhà sản xuất AMR là ai, chúng tôi sẽ cùng quý vị bắt đầu rà soát từ đoạn đó.
Blog được đề xuất
Thí điểm hệ thống định vị RTLS: PoC cần kiểm chứng những gì
2026-09-15
Giám sát vị trí nhân sự nhà máy bán dẫn: vì sao chỉ lưu vị trí theo tầng và khu vực
2026-09-14

Kỷ nguyên mới của logistics: quản lý kho bằng GPT-6 và công nghệ định vị vị trí thời gian thực
2026-09-12
Phát hiện người bệnh rời khoa, hãy nhìn tuyến đi ra trước khi nhìn cả khoa
2026-09-11